이 기사는 비전 가이드 로봇에 대한 아스펜코어(AspenCore) 특집 프로젝트의 일부입니다.
로봇 비전 시스템은 광범위한 역량을 요구하지만, 오픈소스 생태계는 거의 모든 요구사항에 대한 솔루션을 제공합니다. 기본 이미지 처리와 객체 인식부터 고급 모션 플래닝과 충돌 회피까지, 개발자는 풍부한 라이브러리 컬렉션을 활용할 수 있습니다. 아래에서 정교한 로봇 애플리케이션을 가능케 하는 핵심 오픈소스 이미지 처리 패키지들을 소개합니다. (참고: 이 리포트는 기초적인 이미지 기반 알고리즘에 초점을 맞추며 AI 기반 비전 프레임워크는 의도적으로 제외합니다.)
로봇 비전 소프트웨어 논의에서 OpenCV 라이브러리는 필수입니다. 널리 채택되고 기능이 풍부한 OpenCV는 다음과 같은 모듈을 통해 2,500개 이상의 알고리즘을 제공합니다.
core – 모든 모듈이 공유하는 기초 데이터 구조와 유틸리티;
imgproc – 선형/비선형 필터링, 기하 변환, 색공간 변환, 히스토그램 분석 등;
video – 모션 추정, 배경 제거, 객체 추적;
calib3d – 카메라 캘리브레이션, 자세 추정, 기본 기하 알고리즘;
features2d – 특징 검출기, 디스크립터, 매칭 루틴;
objdetect – 사전 정의된 객체 클래스와 인스턴스 탐지.
C++로 작성된 OpenCV는 C++, 파이썬, 자바, MATLAB 바인딩을 제공하며 윈도우, 리눅스, 안드로이드, macOS에서 실행됩니다. SIMD 명령어 세트 지원과 CUDA(gpu 모듈) 및 OpenCL(ocl 모듈)을 통한 GPU 가속도 제공합니다. 최근 OpenCV 4.0 릴리스는 성능 향상과 인기 있는 키넥트 퓨전(Kinect Fusion) 알고리즘 통합을 도입했습니다.
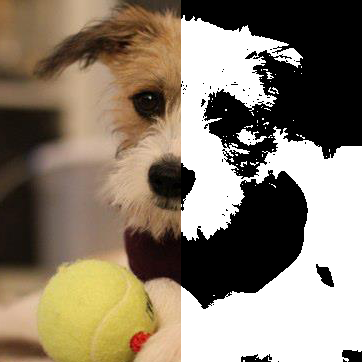
OpenCV의 깊이는 강점이지만, 빠르게 프로토타이핑하려는 개발자에게는 가파른 학습 곡선이 될 수도 있습니다. 파이썬 기반 SimpleCV 라이브러리가 이 간극을 메웁니다. OpenCV 위에 구축된 SimpleCV는 고수준의 직관적 API로 경험 적은 개발자도 간결한 파이썬 호출로 일반적인 머신 비전 작업을 구현할 수 있게 합니다. 예를 들어 이미지 임계값 처리는 한 줄로 가능합니다:
from SimpleCV import Image, Color, Display # 반반 이미지 생성 def halfsies(left, right): result = left crop = right.crop(right.width/2.0, 0, right.width/2.0, right.height) result = result.blit(crop, (left.width/2, 0)) return result # 이미지 로드 img = Image('https://i.imgur.com/lfAeZ4n.png') # 임계값 90으로 이진화 후 반전 output = img.binarize(90).invert() # 나란히 배치 이미지 생성 result = halfsies(img, output) # 표시 및 저장 result.show() result.save('juniperbinary.png')
그림 1. 위 파이썬 코드 실행 결과 (출처: SimpleCV)
기본 이미지 조작을 넘어 OpenCV와 SimpleCV는 객체 인식, 정렬, 안전 내비게이션 등 로봇 인지에 필수적인 고급 알고리즘을 제공합니다. 이러한 작업의 핵심 데이터 구조는 포인트 클라우드(point cloud)입니다. 깊이 카메라로 포착한 물체의 다차원 표현인 포인트 클라우드는 식별, 정렬, 피팅 같은 핵심 로봇 연산을 가능케 합니다. 포인트 클라우드 라이브러리(PCL)는 필터링, 세그멘테이션, 키포인트 추출 등 알고리즘을 제공해 3D 인지에 필수적입니다.