자동차 LiDAR, 어떤 파장이 주도할까? NIR vs SWIR 심층 분석
첨단 운전자 보조 시스템(ADAS)과 자율주행차가 급속히 발전하는 환경에서 LiDAR 파장 선택은 성능, 비용, 안전을 형성하는 중대한 결정입니다. 이 글은 현재 근적외선(NIR) LiDAR가 단파 적외선(SWIR)보다 선호되는 기술적, 시장적, 경제적 요인을 살펴보고 어떤 파장이 우세할지 증거 기반 관점을 제시합니다.
센서 융합: 자율주행 인지의 뼈대
ADAS와 자율주행은 카메라, 레이더, LiDAR 세 가지 상호 보완적 센서에 의존합니다. 각 모달리티는 고유한 강점을 기여합니다: 카메라의 시각적 디테일, 레이더의 속도 데이터, LiDAR의 정밀 3D 깊이. 이 스트림들을 융합해 차량은 생명을 건 의사결정에 필수적인 견고하고 이중화된 인지 모델을 구축합니다.
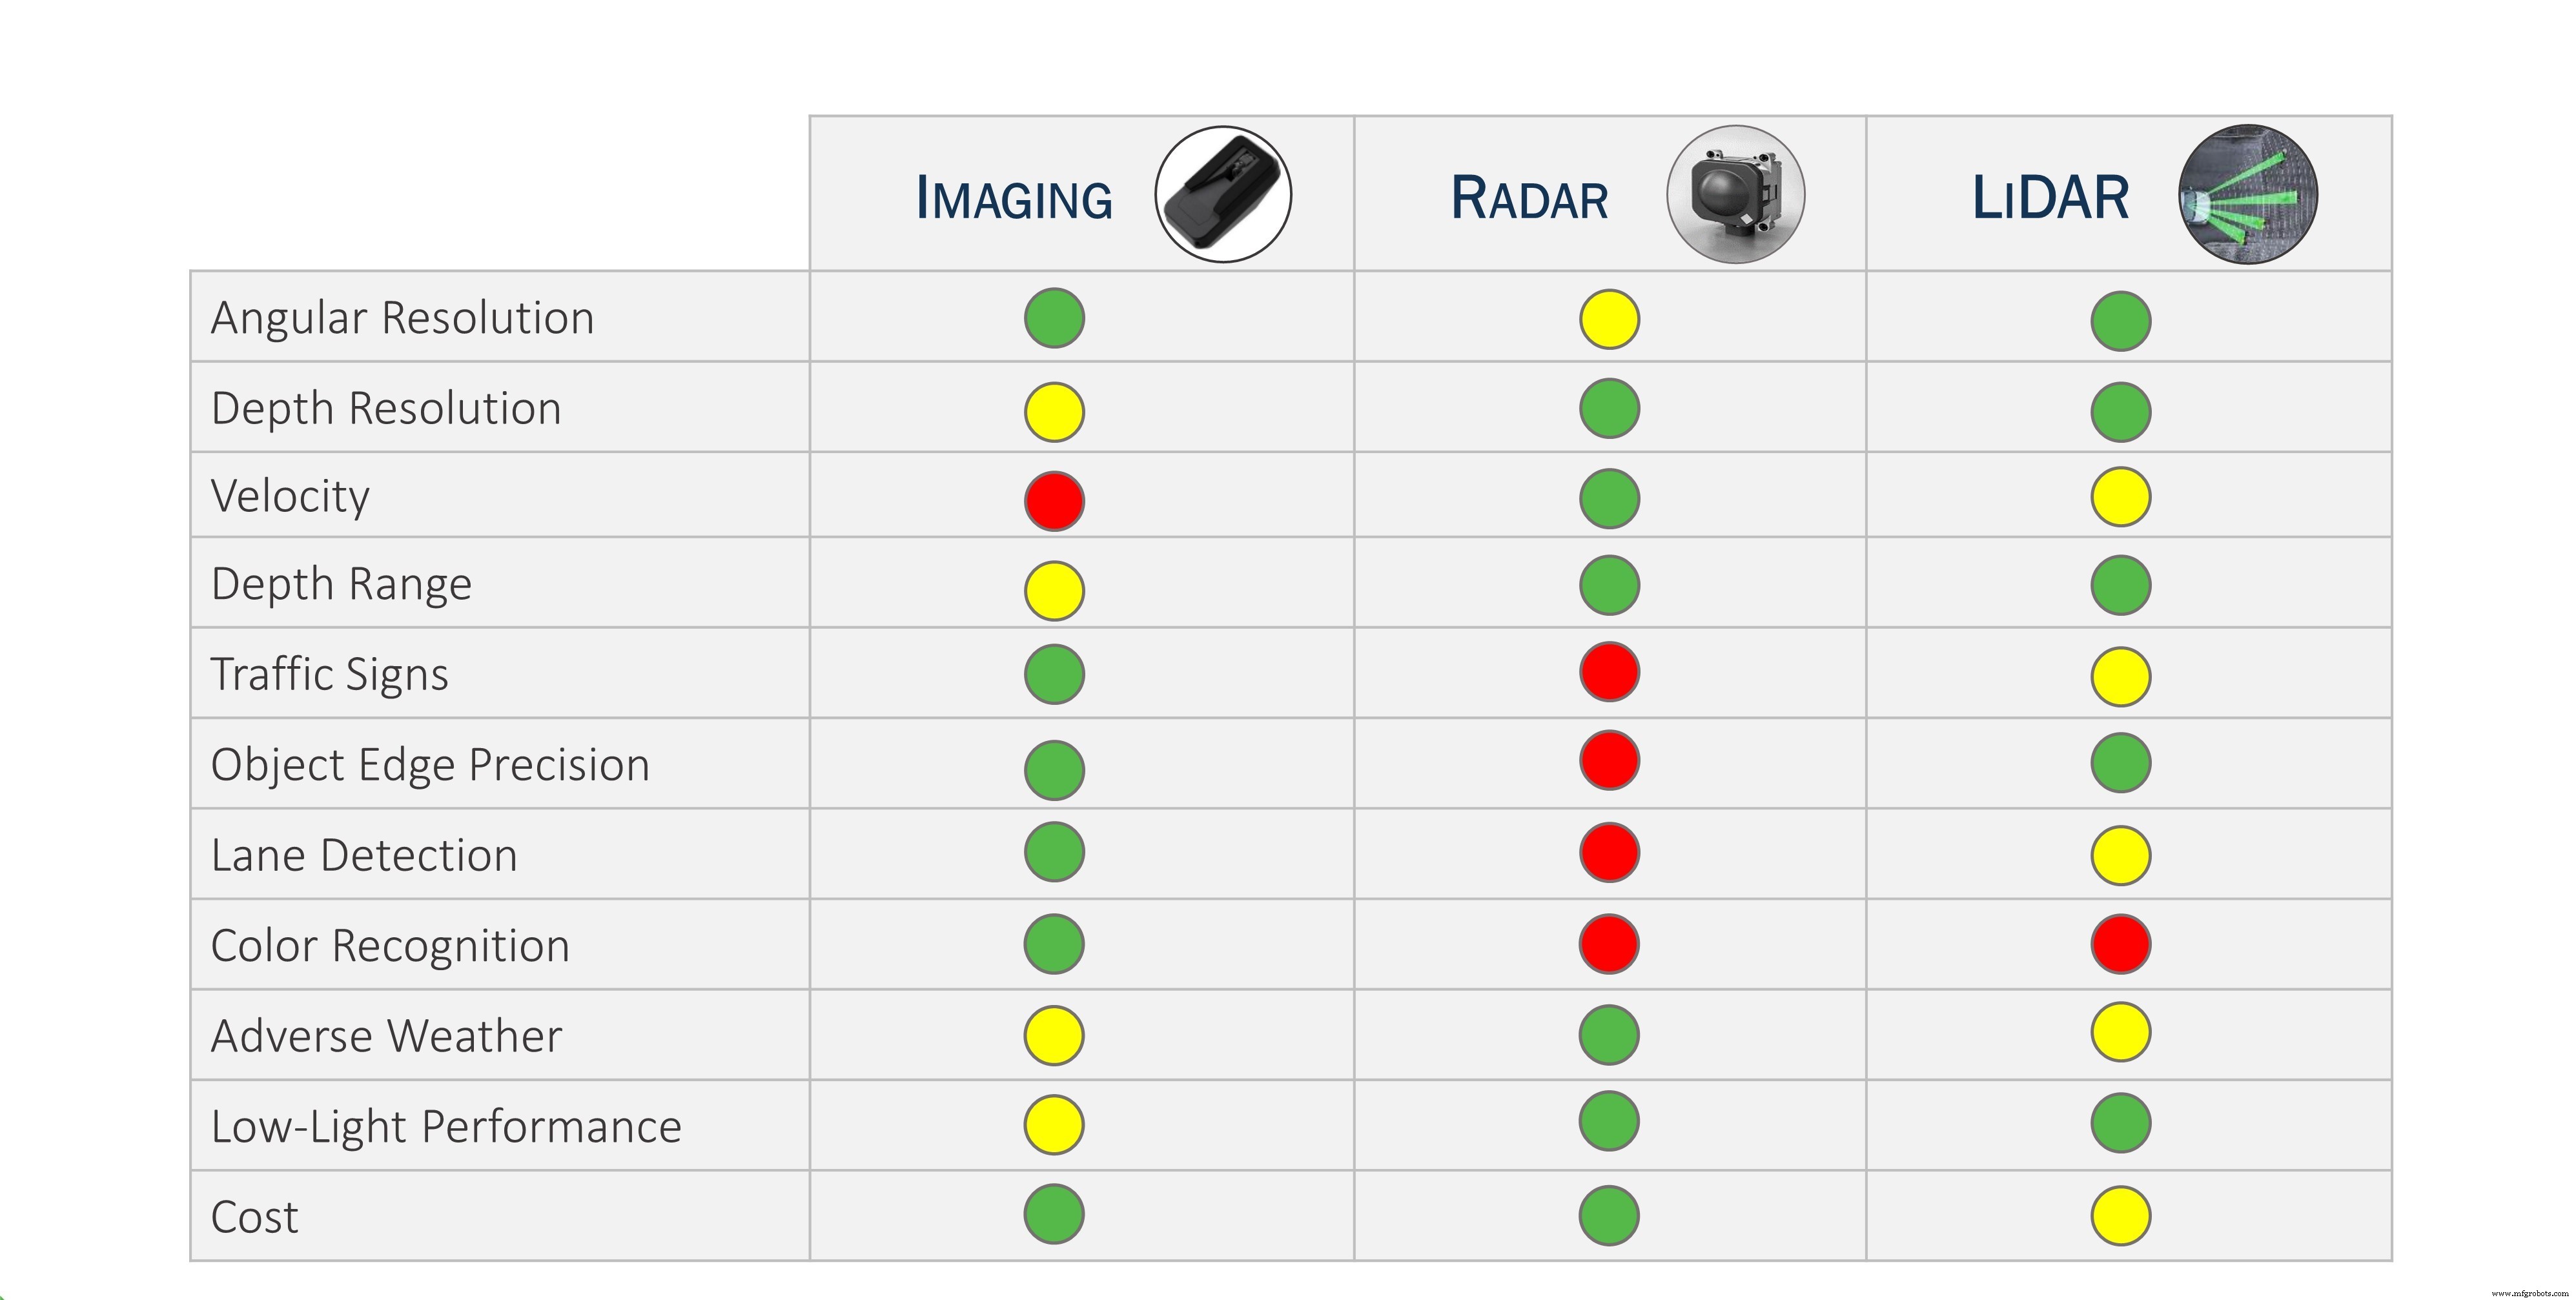 그림 1: 카메라, 레이더, LiDAR 데이터 융합으로 포괄적 상황 인식 제공.
LiDAR 시장 역학
자동차 LiDAR는 Yole Développement에 따르면 2020년 3,900만 달러에서 2025년 17.5억 달러로 폭발적 성장이 예상됩니다. 100개 이상 기업이 경쟁 중이며 2020년까지 누적 투자 15억 달러를 넘어섰습니다. 이는 뒤이은 SPAC 주도 IPO 물결보다 훨씬 앞선 수치입니다. 이러한 집중도는 이더넷과 VHS 사례처럼 필연적 통합을 시사합니다.
완성차 OEM은 저비용, 고신뢰성, 저반사율 타겟 감지 능력을 요구합니다. 공급업체가 이 기준을 충족하면 OEM은 근본적인 파장 기술에 크게 구애받지 않습니다. 따라서 질문은: 어떤 파장이 주도할 것인가?
LiDAR 아키텍처: 직접 비행시간(dToF) vs 주파수 변조 연속파(FMCW)
직접 비행시간(dToF) LiDAR가 업계 표준입니다. 짧은 레이저 펄스를 방출하고 반환 시간을 측정해 거리를 계산합니다. 빛의 속도 원리를 직접 적용합니다. 주파수 변조 연속파(FMCW) LiDAR, 일명 코히어런트 LiDAR는 송신·반사 신호를 혼합해 거리와 속도를 동시 추출합니다. FMCW는 매력적 이점이 있지만 복잡성과 비용이 높아 덜 일반적입니다.
그림 2는 일반적인 dToF 블록 다이어그램으로 레이저, 광학 송수신기, 검출기, 신호 처리 체인을 강조합니다.
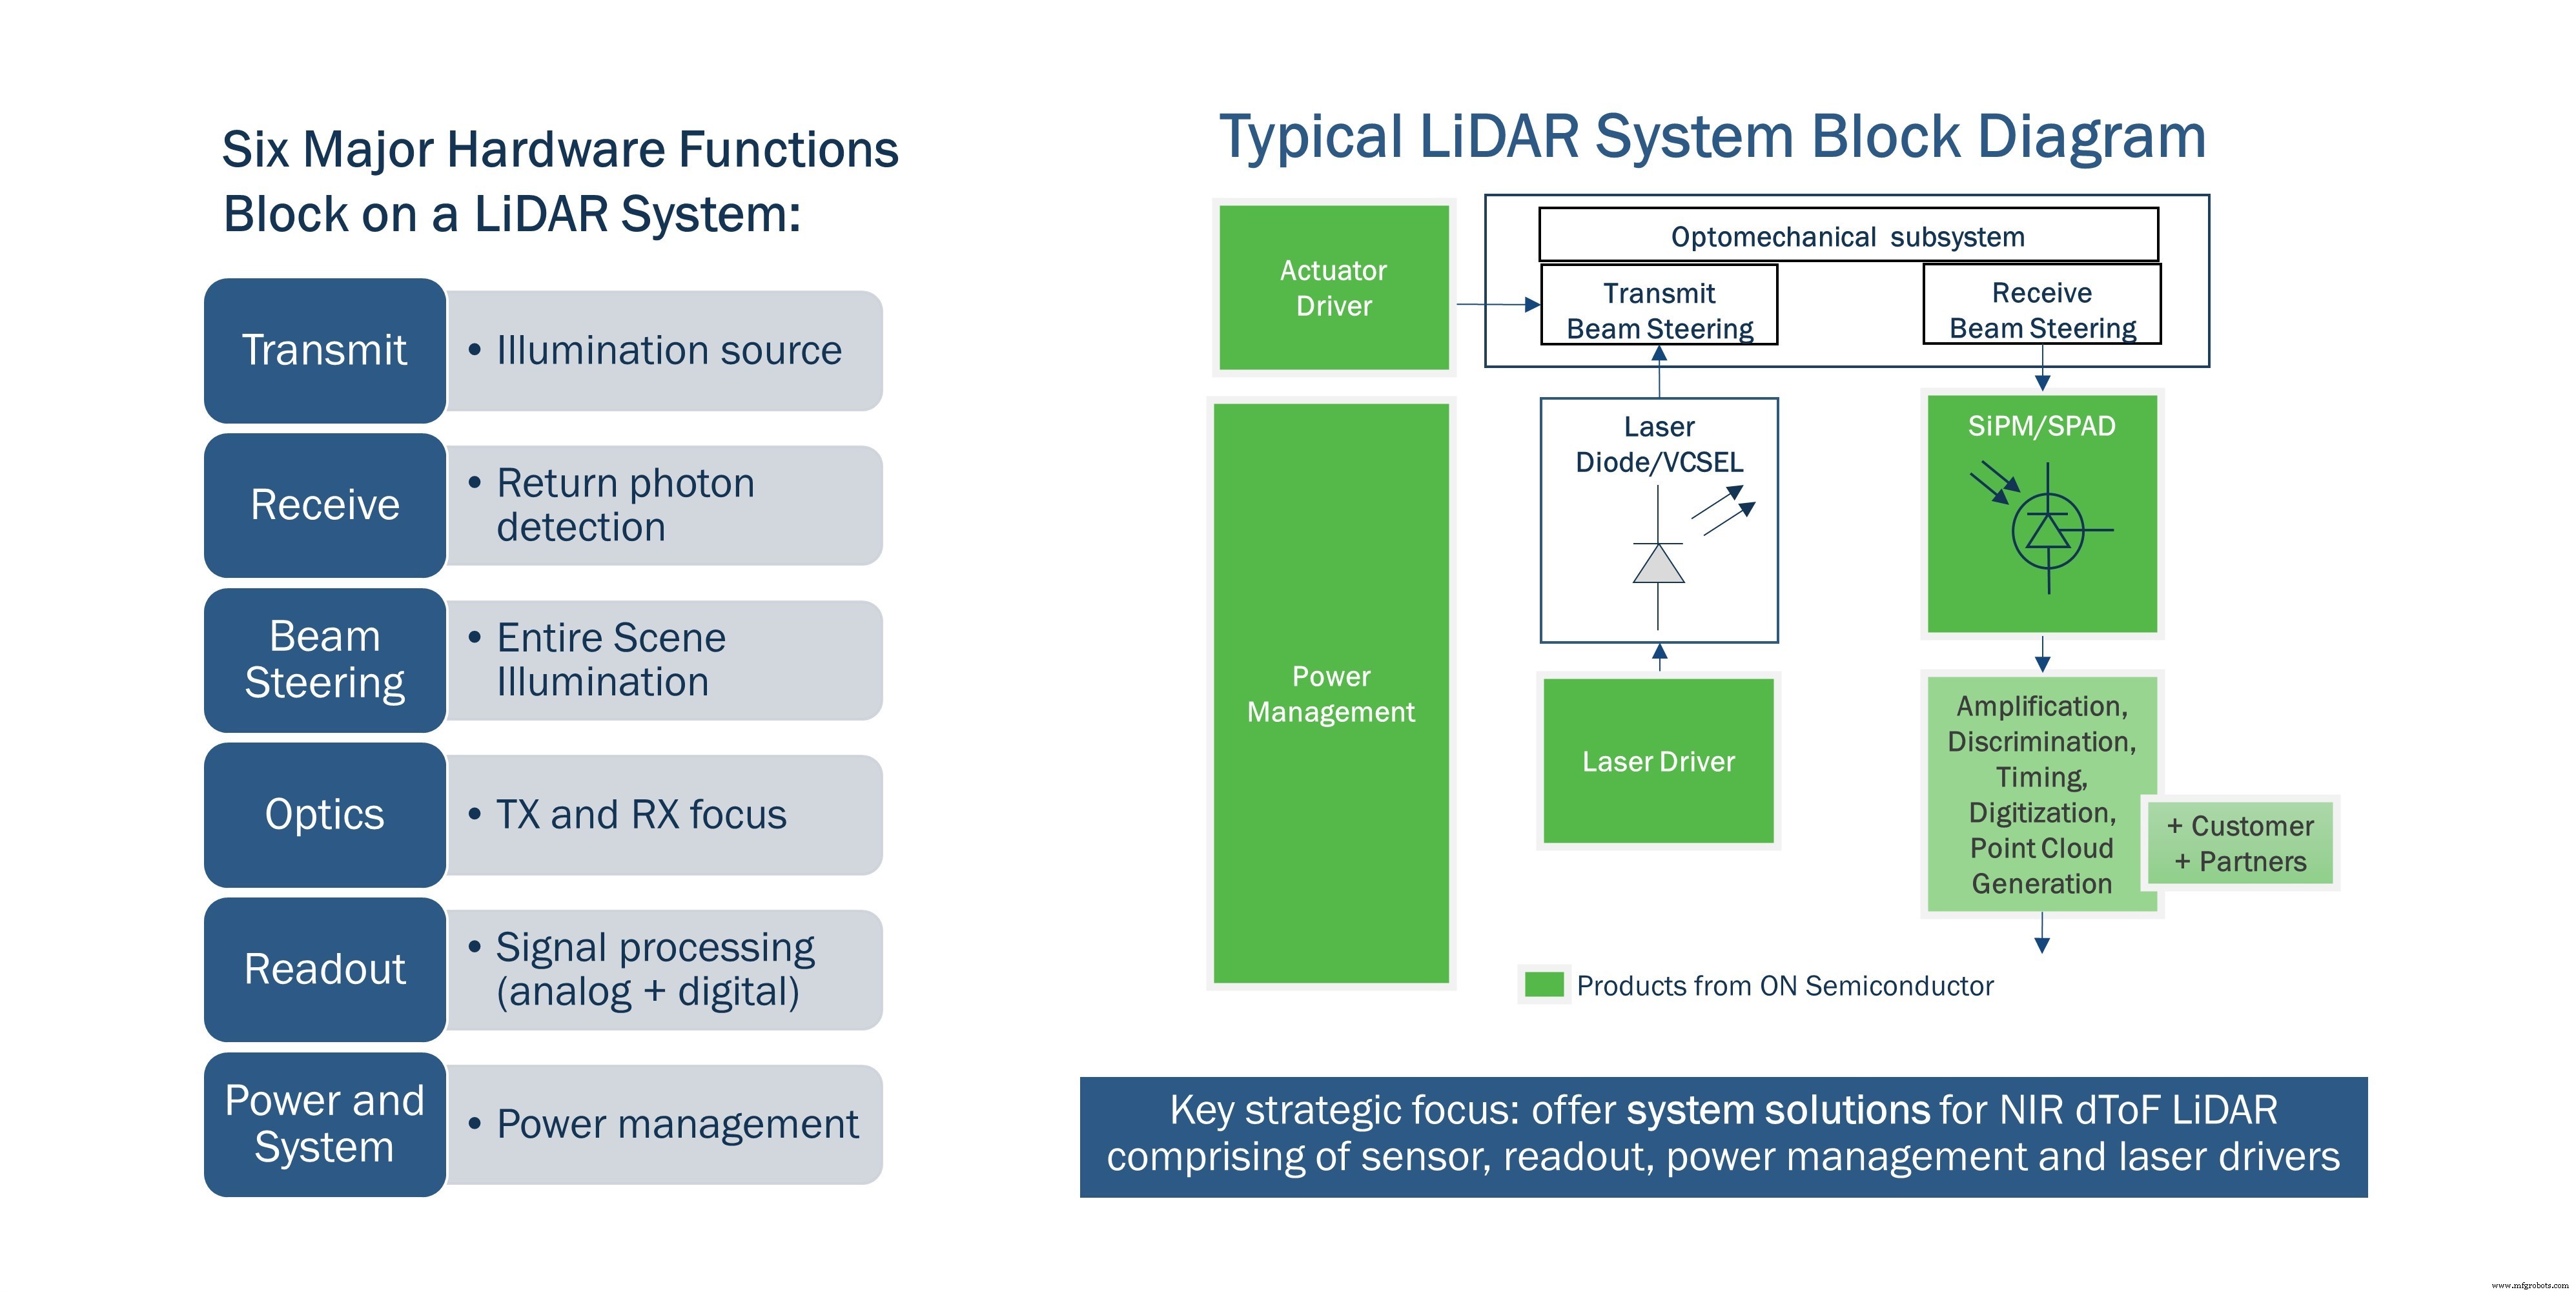 그림 2: dToF LiDAR 시스템 핵심 구성요소.
제조사와 파장 선택
대부분 상용 LiDAR는 NIR 파장(약 905nm)에서 동작합니다. 실리콘 기반 포토디텍터와 GaAs 레이저가 저렴하고 성숙했기 때문입니다. 소수 기업은 더 높은 눈 안전 마진과 잠재적 장거리 이점을 위해 SWIR(1.5µm) 파장을 타겟합니다. 표 1은 주요 플레이어를 NIR과 SWIR 포트폴리오로 구분해 나열합니다.
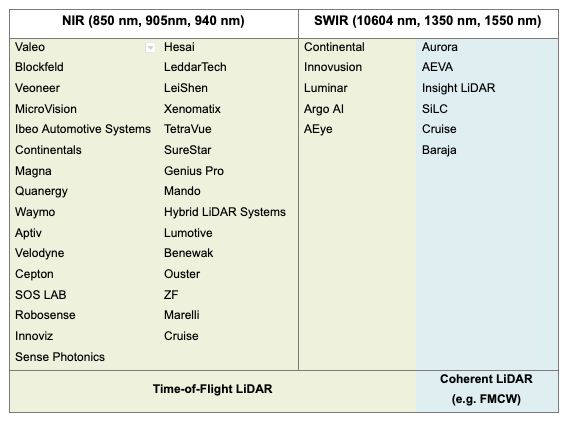 표 1: 주요 LiDAR 제조사와 파장 포커스.
이 분포에 영향을 미치는 몇 가지 물리적 요인:
- 태양 복사조도는 905nm에서 1550nm보다 약 3배 높아 NIR 시스템의 주변 노이즈를 증가시킵니다.
- NIR 검출을 주도하는 실리콘 포토다이오드는 CMOS 파운드리에서 대규모 제작 가능해 비용 절감과 수율 향상에 기여합니다.
- SWIR 센서와 레이저에 필요한 III/V 소재(InGaAs, InGaAsP)는 고가, 낮은 웨이퍼 수율, 미성숙 공급망을 가집니다.
포토디텍터 기술
포토디텍터는 입사 광자를 전기 신호로 변환합니다. 초기 LiDAR 센서인 PIN 포토다이오드는 내부 이득이 없어 약한 반사 신호에 어려움을 겪습니다. 눈사태 포토다이오드(APD)는 중간 이득을 제공하지만 높은 바이어스가 필요하고 비균일성 문제가 있습니다. 현재 업계 리더는 단일 광자 눈사태 다이오드(SPAD)로 높은 이득과 광자 카운팅을 가능케 합니다. 실리콘 기반 SPAD 어레이(SiPM)는 NIR LiDAR에서 점점 일반화되는 반면 SWIR SPAD는 통합 과제로 인해 초기 단계에 머물러 있습니다.
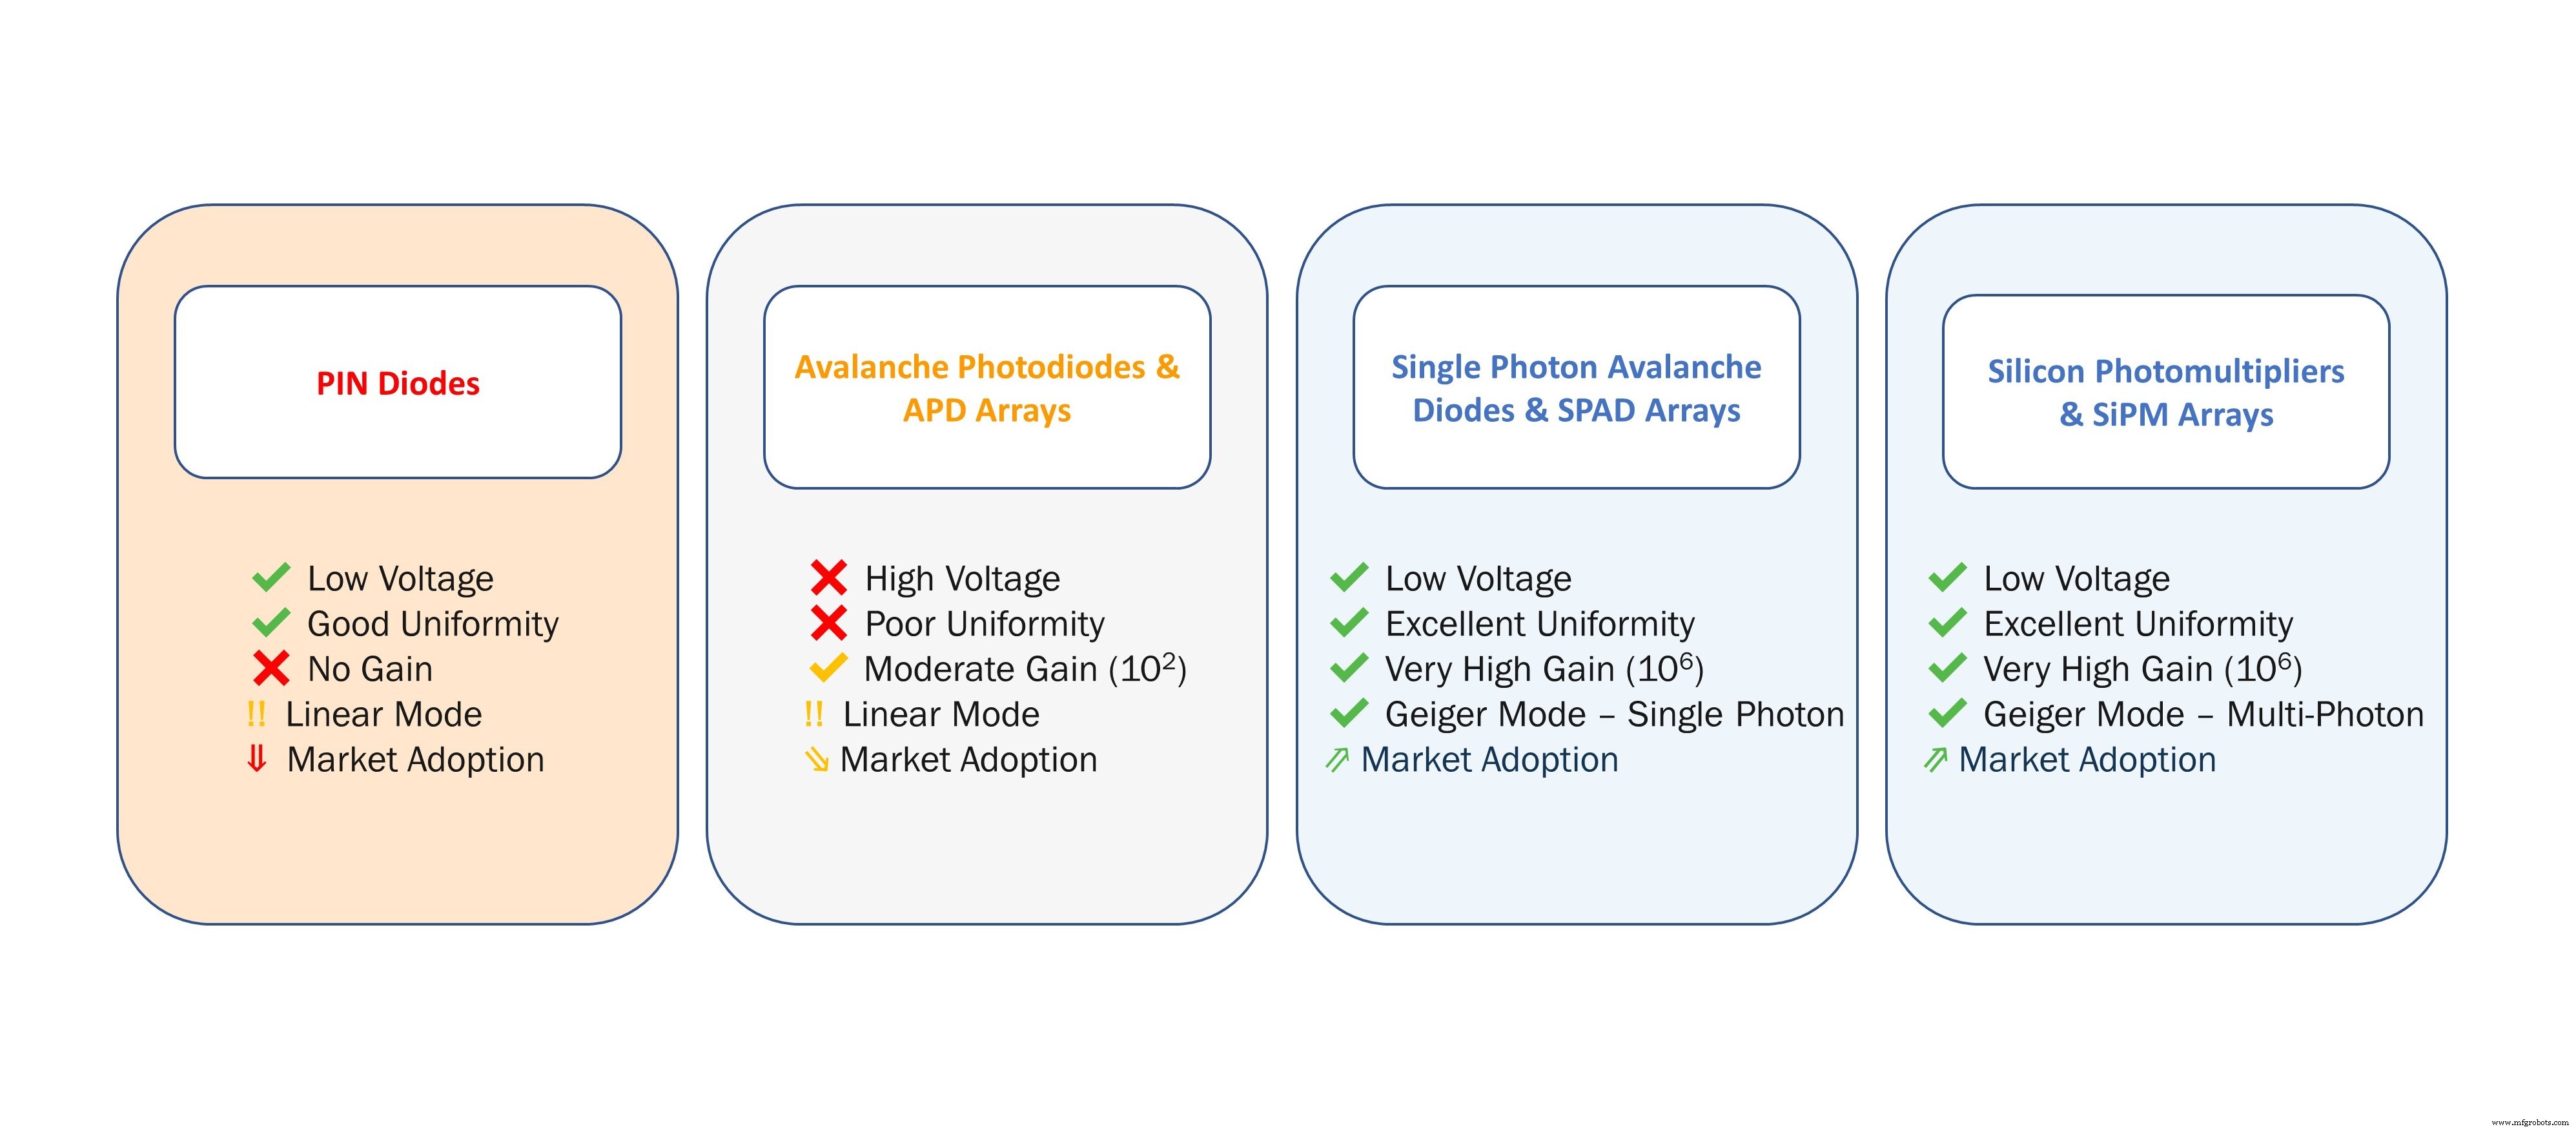 그림 4: LiDAR에 사용된 포토디텍터 진화.
레이저 소스
두 레이저 아키텍처가 시장을 주도합니다:
- 에지 방출 레이저(EEL) - 비용 효율적, 고출력, 하지만 어레이 구성 어렵고 온도 구동 파장 드리프트 발생.
- 수직 공동 표면 방출 레이저(VCSEL) - 상방 방출, 어레이 패킹 용이, 효율 개선 중이나 현재 더 고가.
EEL과 VCSEL 모두 NIR(GaAs)과 SWIR(InGaAsP) 파장에서 이용 가능하지만 GaAs 웨이퍼가 더 크고 저렴해 NIR이 생산 경제성에서 우위입니다.
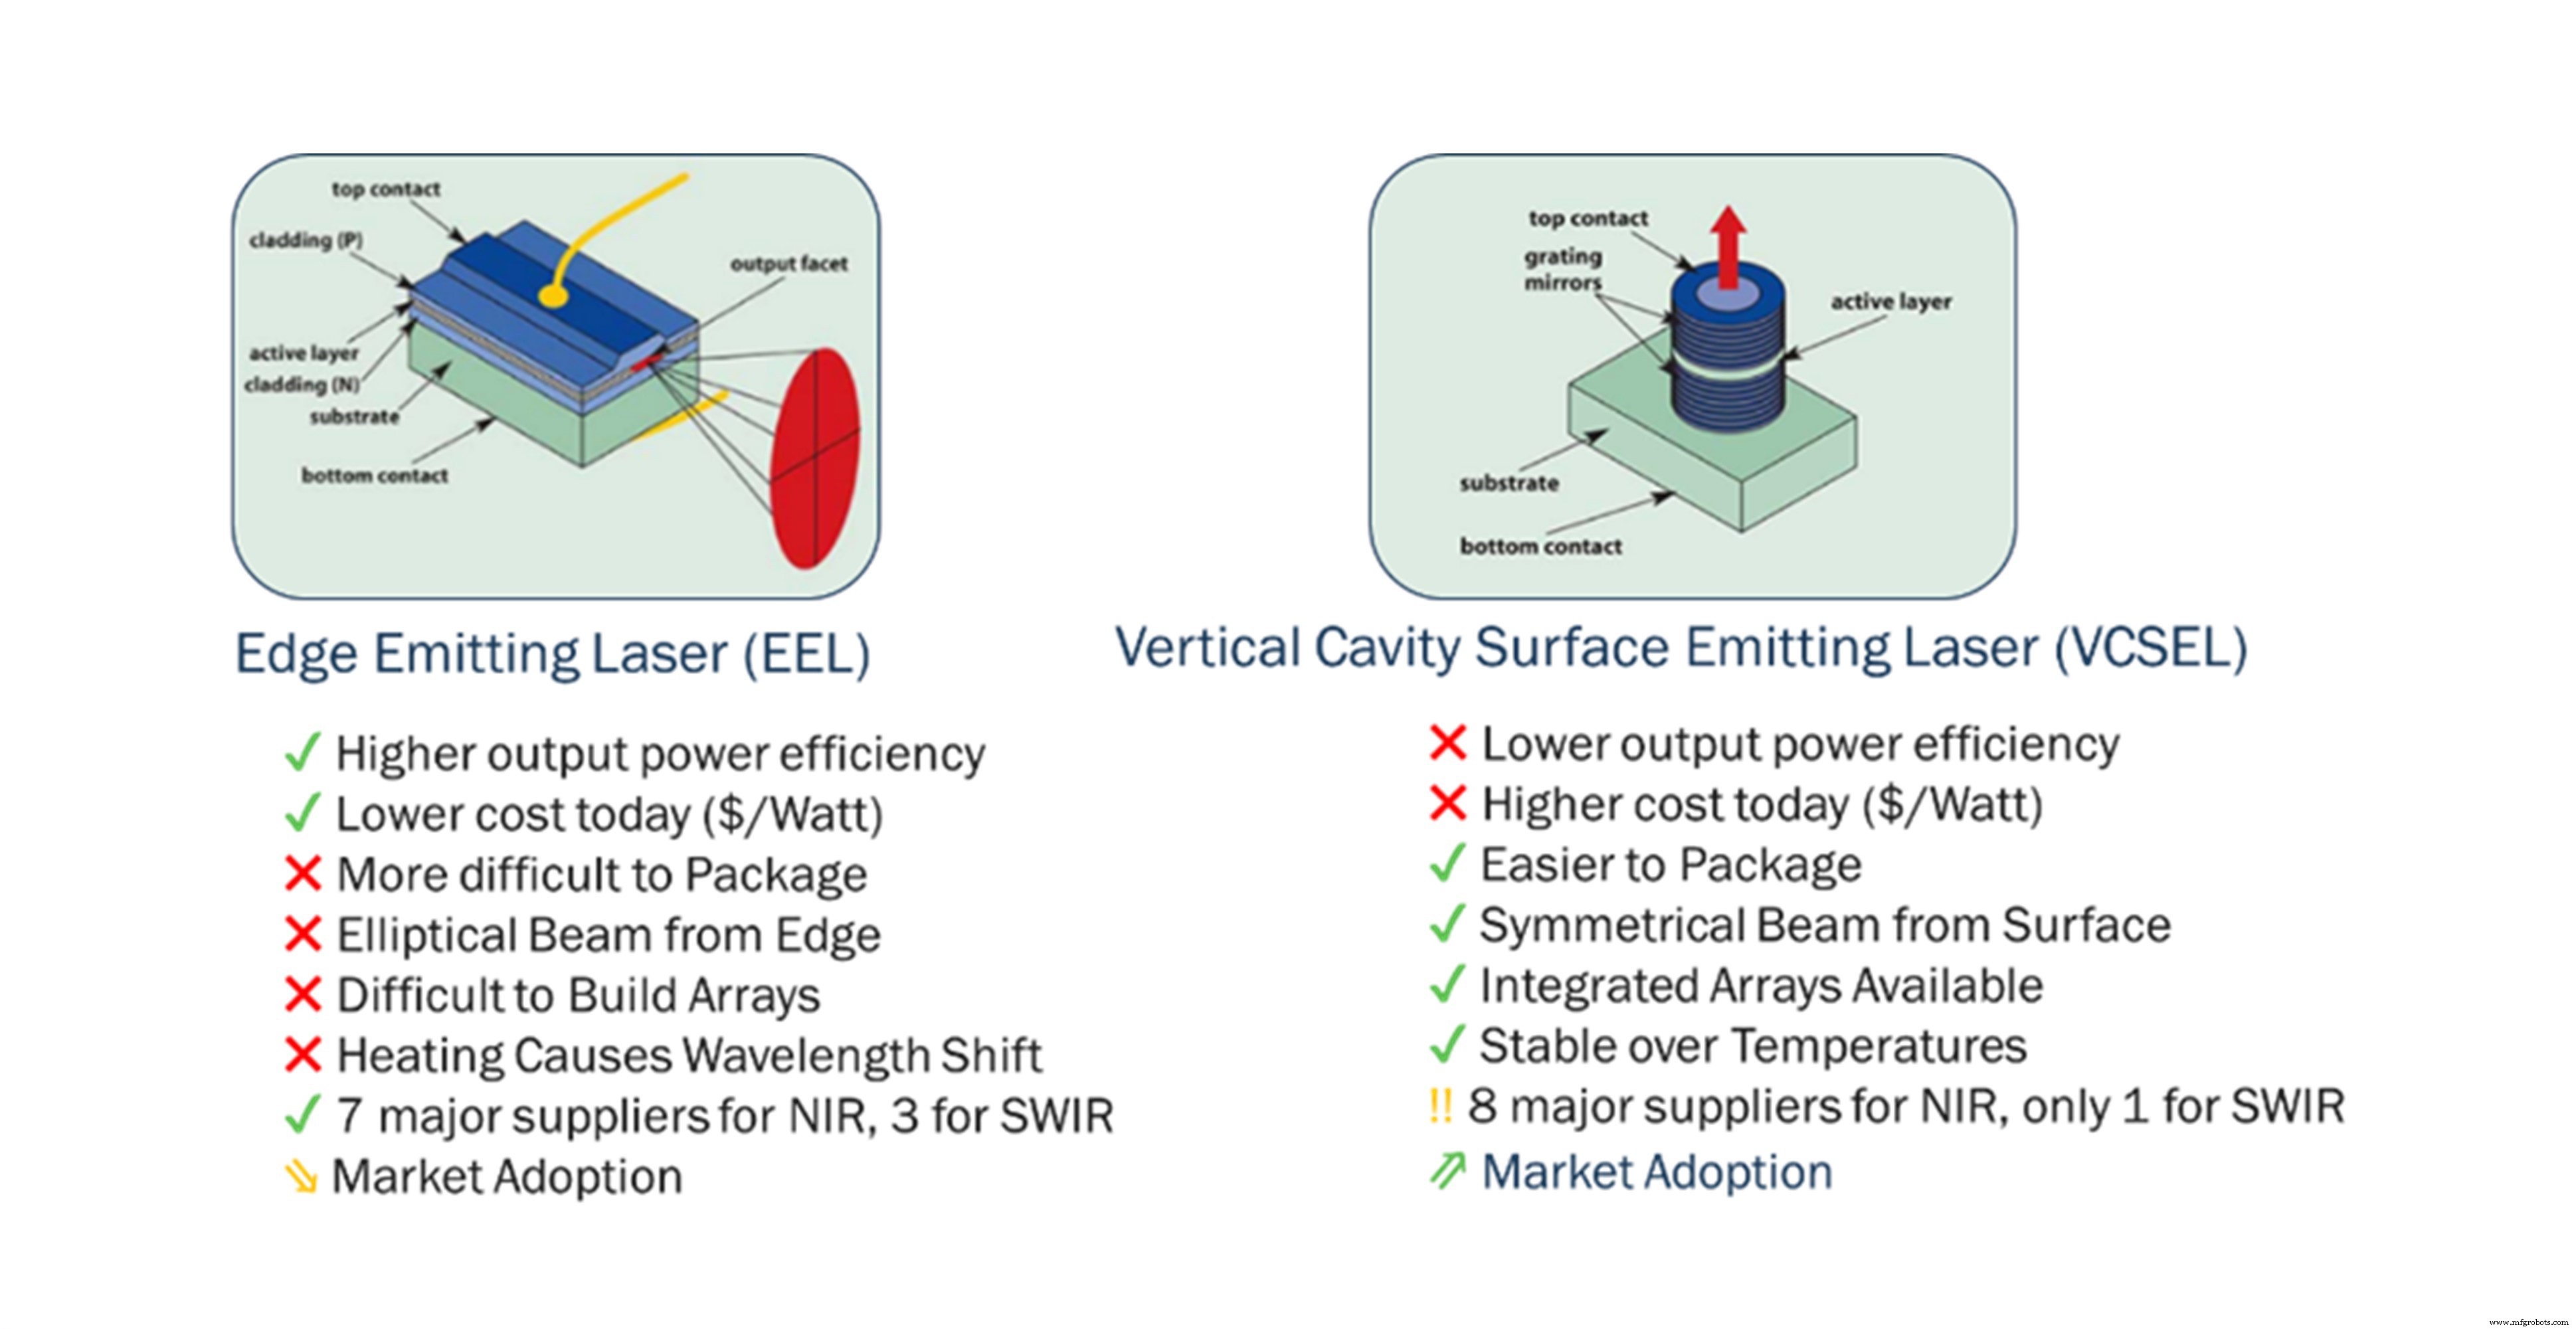 그림 5: 에지 방출 vs VCSEL 레이저 구조.
눈 안전 고려사항
IEC-60825는 허용 노출 한계를 명시합니다. NIR 빛은 각막을 투과해 망막에 도달하므로 SWIR보다 엄격한 한계가 적용됩니다. SWIR은 주로 각막에서 흡수됩니다. 따라서 1550nm LiDAR는 더 높은 피크 전력을 안전하게 방출할 수 있어 광자 반환을 개선합니다. 그럼에도 파장에 관계없이 펄스 에너지와 빔 발산각을 고려한 준수 설계가 필수입니다.
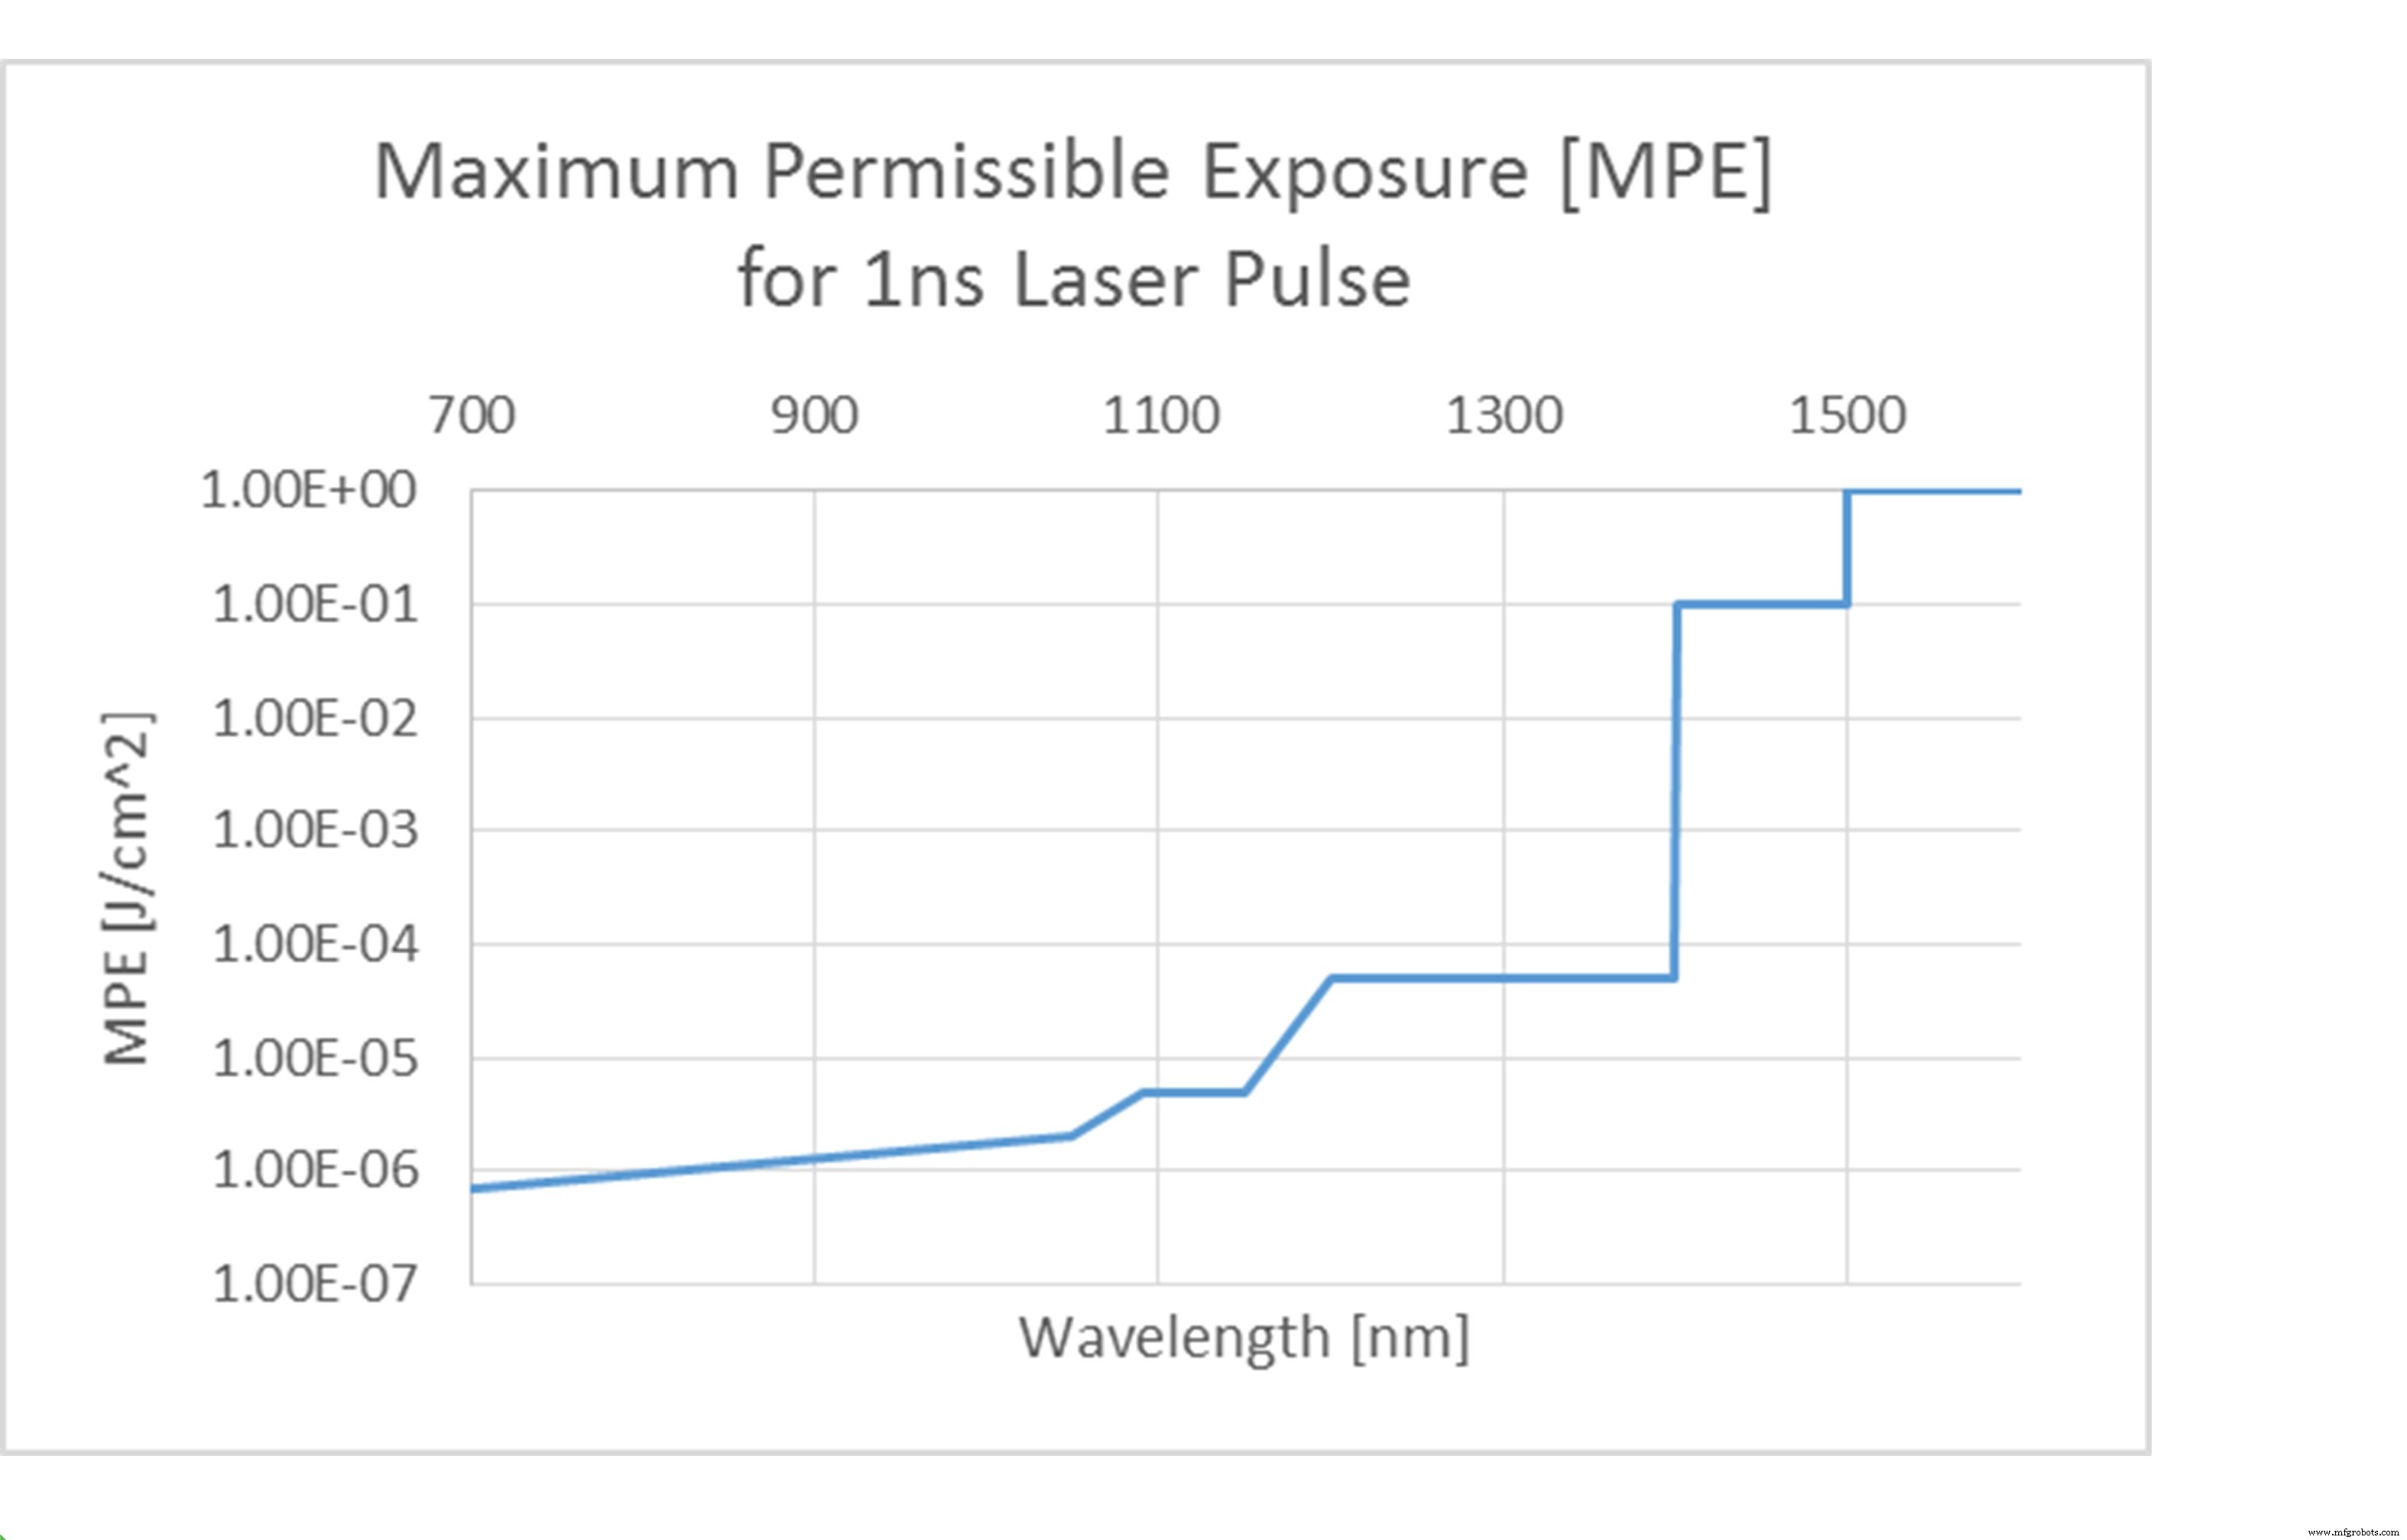 그림 6: IEC-60825 눈 안전 노출 한계.
성능 비교
16채널 검출기와 80° 수평 스윕을 사용하는 동일한 dToF 아키텍처의 시스템 레벨 모델링 결과:
- 1550nm LiDAR는 99% 확률로 저반사율 타겟에서 ~500m 범위 달성.
- 905nm LiDAR는 동일 조건에서 >200m 범위 유지.
- SWIR 성능은 비/안개에서 물 흡수율이 더 높아 더 빠르게 저하.
그림 10은 시뮬레이션 데이터를 제시하며, NIR LiDAR가 자동차 장거리 요구사항을 충족하는 반면 SWIR은 비용을 정당화하기 어려운 한계적 이득만 제공함을 확인합니다.
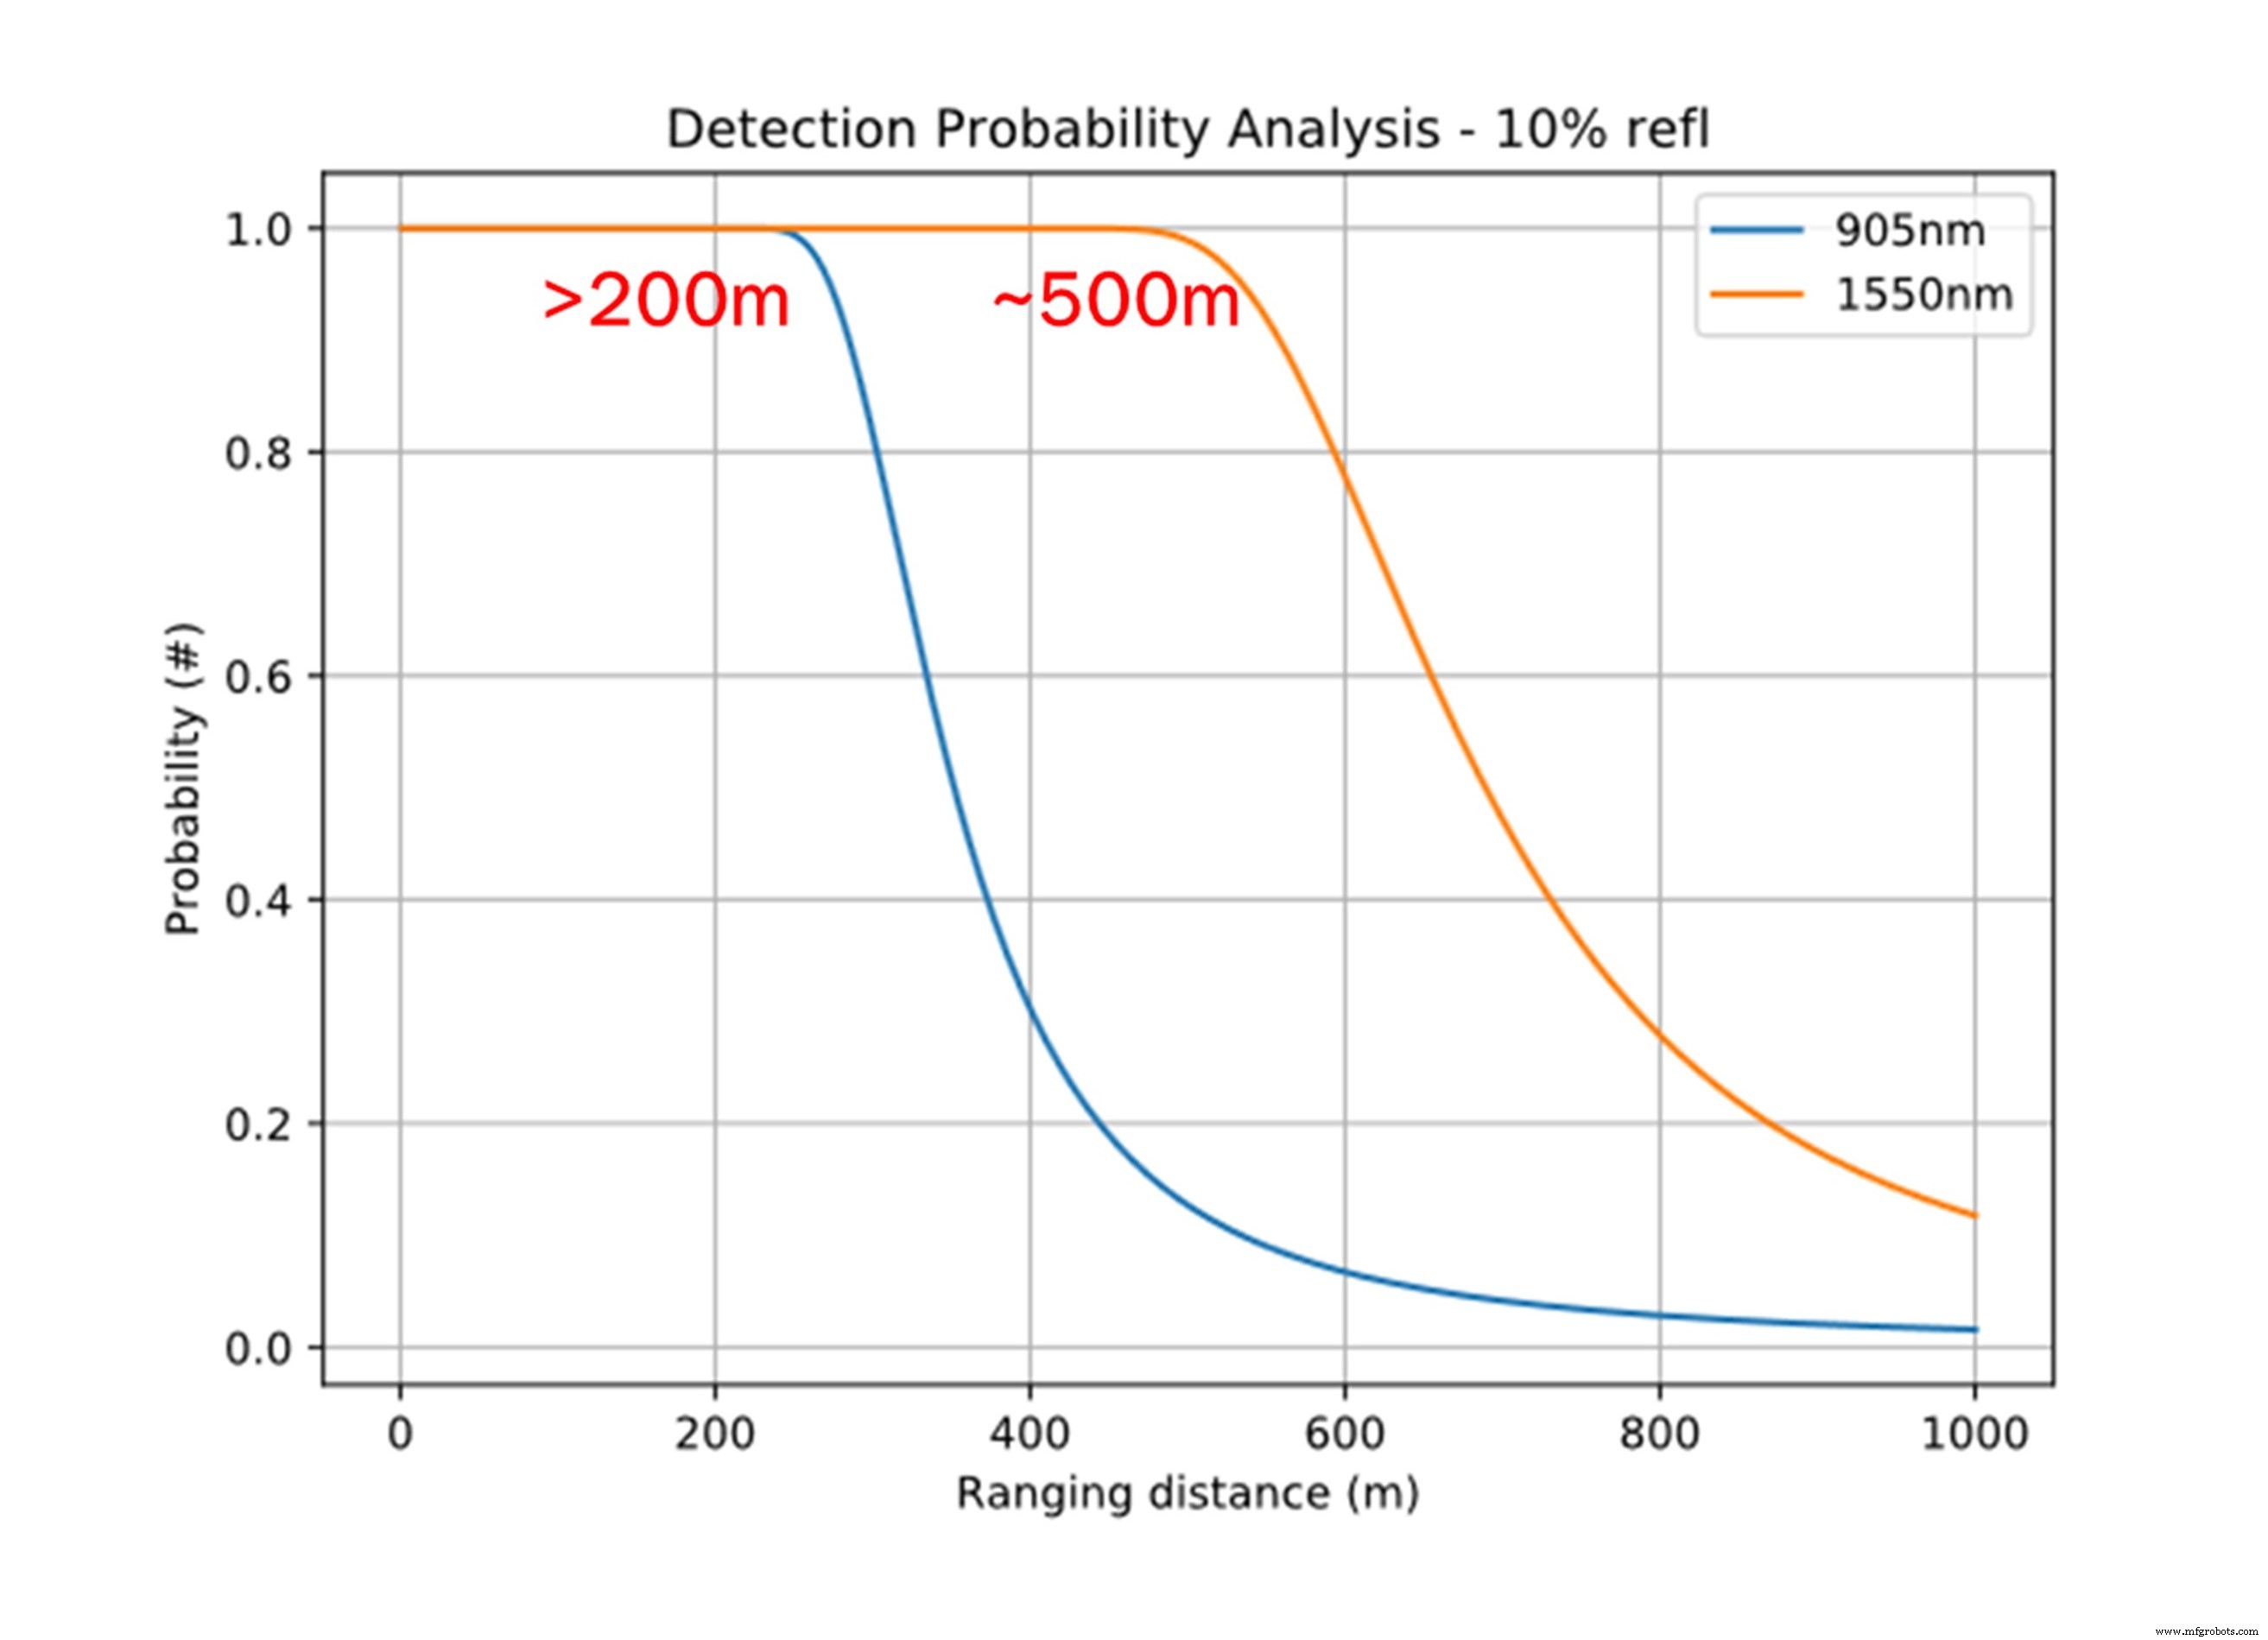 그림 10: 파장별 범위 확률.
비용 분석
IHS Markit(Amsrud, 2019)에 따르면 SWIR 컴포넌트는 NIR 대비 10~100배 더 비쌉니다. 2025년 예상 채널당 비용은 NIR $2~10, SWIR $155입니다. LiDAR 어레이가 수십 개 채널을 포함하므로 비용 차이는 결정적입니다. 특히 비용 민감한 OEM과 산업 사용자에게 그렇습니다.
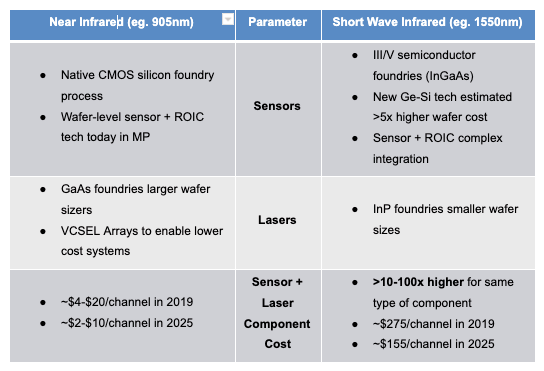 표 3: NIR vs SWIR LiDAR 컴포넌트 비용 비교.
결론
SWIR LiDAR가 범위와 눈 안전에서 이론적 이점을 제공하지만, 성숙한 실리콘 포토닉스, 낮은 레이저 비용, 확립된 공급망이 지배하는 현재 생태계에서는 NIR이 오늘날 자동차 애플리케이션의 실용적 선택입니다. NIR LiDAR는 이미 장거리 성능 목표를 충족하고 훨씬 더 비용 효율적이며, SWIR 기술이 성숙하고 규모화될 때까지 지속적인 우위를 보장합니다. 향후 10년간 자동차 센서 시장의 역사적 변화와 유사한 통합이 일어날 가능성이 높습니다.
참고문헌
- Yole Développement (2020). LiDAR for Automotive and Industrial Applications – Market and Technology Report 2020.
- Amsrud, P. (2019). The race to a low-cost LIDAR system. Automotive LIDAR 2019, Detroit, MI. IHS Markit.
- Hadji, B. (2023). Director of Business Development, Automotive Sensing, ON Semiconductor.
원문은 EE Times에 게재되었습니다.
관련 콘텐츠
- ADAS 전문가들, 미래 차량 센서 통합 고심
- 스마트 시티: 지능형 교통 시스템에서 라이다의 역할
- 자동차 전자 시스템 변화를 이끄는 요인
- 비행시간 기술, 향상된 정확도 약속
- 완전 자율주행을 위한 FIR 센싱 기술이 필수적인 이유
더 많은 임베디드 기술 인사이트를 원하시면 Embedded 주간 뉴스레터를 구독하세요.



