스테퍼 모터: 유형, 특성 및 실용적 응용 분야 완벽 가이드
스테퍼 모터 vs 서보 모터
스테퍼 모터는 연속적으로 회전하는 대신 회전자를 이산적인 단계로 이동시키는 디지털 모터입니다. 통전된 상태에서 정지하면 유지 토크(holding torque)로 부하를 확실하게 고정합니다. 지난 20년간 스테퍼 모터가 널리 보급된 것은 마이크로프로세서와 직접 인터페이스하는 반도체 드라이버 덕분으로, 정밀 모션 제어를 위한 저비용, 저복잡도 솔루션을 제공했습니다.
스테퍼 모터의 전신인 서보 모터는 모터, 엔코더, 오차 증폭기를 결합하여 고성능 모션 제어를 제공합니다. 추가 구성요소로 비용과 복잡성이 증가하며, 일반적으로 스테퍼의 토크나 속도 한계를 초과하는 응용 분야에 사용됩니다. 중간 속도, 좋은 정확성, 경제성이 중요한 대부분의 작업에서는 스테퍼가 기본 선택입니다.
역사적으로 스테퍼는 플로피 드라이브의 읽기/쓰기 헤드 위치결정과 초기 하드 드라이브에 사용되었습니다. 현대 하드 드라이브는 그러나 서브 밀리초 위치결정이 가능한 고속 보이스 코일 서보를 사용합니다.
서보 증폭기는 기계적 부하에 맞춰 게인과 위상을 신중하게 튜닝해야 하는 선형 소자입니다. 반면 스테퍼 드라이버는 권선에 전류를 공급하는 단순한 온오프 스위치입니다. 이로 인해 스테퍼 제어 전자장치가 더 저렴하고 설계하기 쉽습니다.
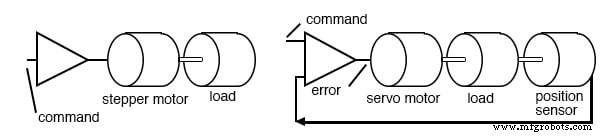
스테퍼 모터 vs 서보 모터
특성
스테퍼 모터는 회전자가 슬립링이나 정류자 없이 솔리드 실린더(종종 영구자석)라서 견고하고 저렴합니다. 고정자는 적층되어 있으며 2~5상 권선을 포함할 수 있습니다. 연속 회전을 위해 설계되지 않았으므로, 스테퍼는 마력 대신 토크로 정격됩니다.
- 토크 범위는 작은 "다임 크기" 유닛의 몇 인치-온스에서 4kg 대형 모터의 1,000인치-온스(약 10N·m) 이상까지 다양합니다.
- 속도-토크 곡선은 유지 토크가 높지만, 속도가 상승함에 따라 사용 가능한 토크가 감소하여 결국 모터와 부하 관성에 의해 결정되는 최대 동작 속도에서 0에 도달함을 보여줍니다.
- 스텝 각도는 구조에 따라 달라집니다: 90°(회전당 4스텝) ~ 0.75°(회전당 500스텝). 드라이버로 하프 스텝을 통해 스텝 각도를 절반으로 줄일 수 있습니다.
- 최대 시동 주파수와 풀인 토크는 정지 상태에서 얼마나 빨리 가속할 수 있는지를 제한하며, 풀아웃 토크는 스텝 아웃 없이 견딜 수 있는 최대 부하를 결정합니다.
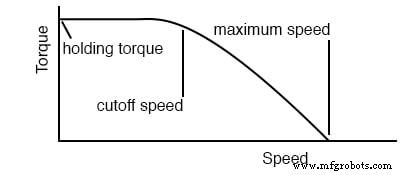
스테퍼 속도 특성
스테퍼 모터 유형
가변 자기저항형
이 스테퍼는 자기 플럭스가 최소 자기저항 경로를 찾으려 한다는 원리에 의존합니다. 회전자는 돌출 극을 가진 연철 실린더이며, 여자되면 회전자는 공극 길이를 최소화하며 회전하는 고정자 자기장과 정렬됩니다. 큰 스텝 각도를 가지며 탈자 시 디텐트 토크가 거의 없습니다.
예: 3상 가변 자기저항 모터는 30° 스텝 각도를 가집니다. 그 스텝 시퀀스는 아래 그림과 같은 단순한 온오프 스위칭 패턴으로 설명할 수 있습니다.
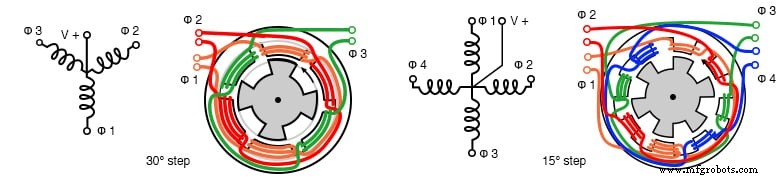
3상 가변 자기저항 스테퍼 모터
스텝 각도 계산:
ΘS = 360°/NS, ΘR = 360°/NR, ΘST = ΘR – ΘS (NS = 고정자 극 수, NR = 회전자 극 수)
회전자가 고정자보다 적은 극을 가지므로, 회전자는 고정자 스텝당 더 작은 각도로 이동하여 더 미세한 스텝 분해능을 제공합니다.
영구자석형
이 스테퍼는 원통형 영구자석 회전자를 가집니다. 고정자는 일반적으로 두 권선을 가지며, 단극성 구동을 위해 센터 탭이 있거나 양극성 구동을 위해 교대 극성으로 구동됩니다. 탈자 시 디텐트 토크가 있으며 큰 스텝 각도(종종 7.5°~90°)를 가집니다.
구동 옵션:
- 웨이브 드라이브는 한 번에 한 코일만 여자 - 단순하지만 토크가 낮음
- 풀 스텝은 두 코일을 동시에 여자 - 더 높은 토크
- 하프 스텝은 웨이브와 풀 스텝을 번갈아 수행 - 분해능 2배
단극성 배선(4, 6, 5, 8선 구성)은 단일 극성 전원 사용 가능하지만 더 많은 드라이버 출력이 필요합니다. 양극성 배선은 더 높은 토크를 주지만 더 복잡한 드라이버가 필요합니다.
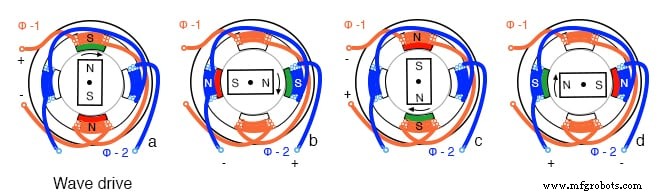
PM 웨이브 드라이브 시퀀스
일반적인 구조: 24극 캔-스택 설계로 상당 12개의 교차 배치된 핑거, 15° 스텝 각도 생성.
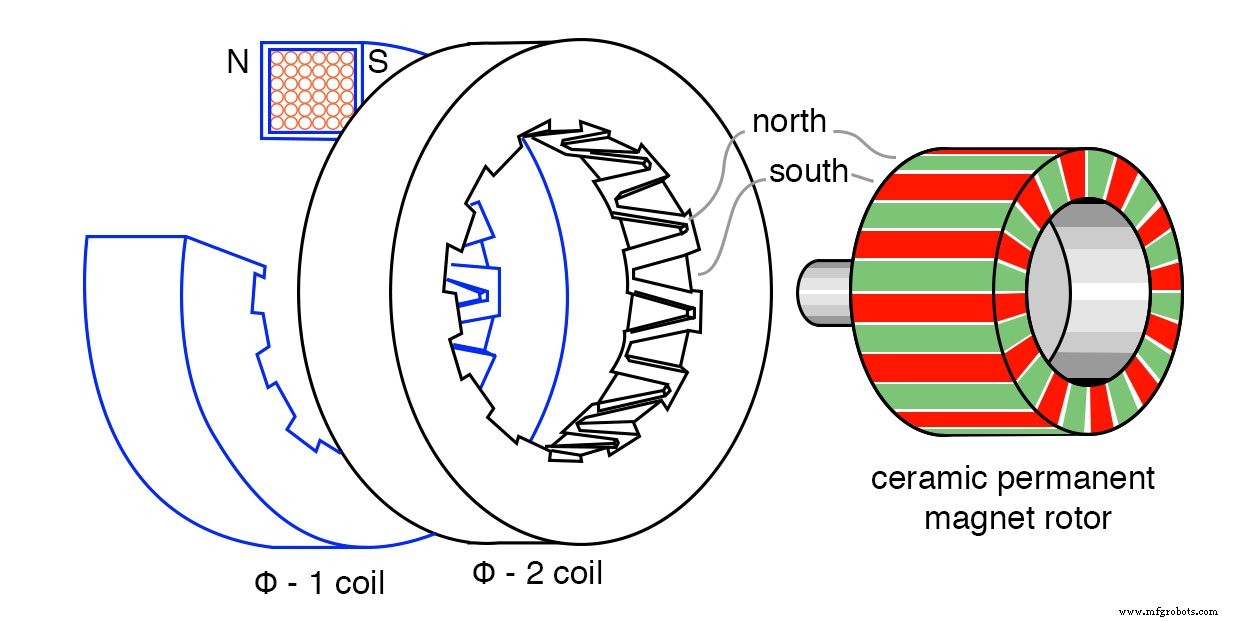
24극 캔-스택 영구자석 스테퍼 모터
하이브리드형
하이브리드 스테퍼는 가변 자기저항 모터의 연철 치아와 PM 모터의 영구자석 코어를 결합하여 매우 미세한 스텝 각도를 달성합니다. 회전자는 반 치아만큼 오프셋된 방사형 연철 치아를 가지며, 고정자는 매칭되는 치아를 가집니다. 두 위상은 1/4 치아만큼 오프셋되어, 그림의 예에서는 회전당 192위치로 스텝합니다.
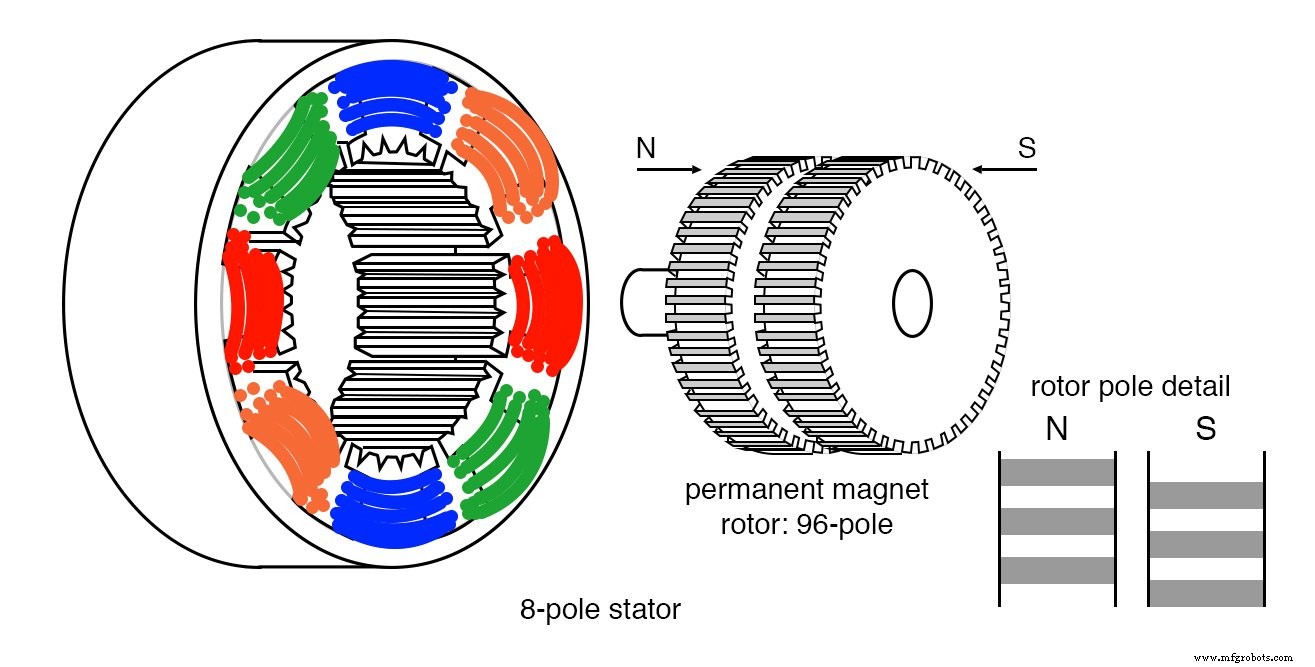
하이브리드 스테퍼 모터
응용 분야
- 플로피 디스크 및 초기 하드 드라이브 헤드 위치결정
- 프린터 및 복사기(용지 이송)
- 3D 프린터, CNC 라우터, 로봇 팔 등 정밀 위치결정이 필요한 분야
- 가전제품(카메라 짐벌, 로봇 장난감 등)
요약
- 가변 자기저항: 연철 회전자, 큰 스텝 각도, 디텐트 토크 없음
- 영구자석: 페라이트 회전자, 캔-스택 구조, 중간 스텝 각도, 디텐트 토크 존재
- 하이브리드: 미세 치아와 위상 오프셋으로 가장 작은 스텝 각도와 최고 분해능 달성
적절한 유형 선택은 필요 토크, 속도, 분해능, 비용 제약에 따라 달라집니다.
관련 워크시트



