L298은 ST마이크로일렉트로닉스(STMicroelectronics)의 듀얼 풀브리지 드라이버 IC로, H-브리지 2채널을 내장해 DC 모터 2개 또는 스테핑 모터(2상/4상) 1개를 제어합니다. 고전압(최대 46V), 고전류(채널당 연속 2A, 피크 3A) 구동 능력으로 로봇, CNC, 자동문, 산업 장비 등에서 표준처럼 쓰입니다.
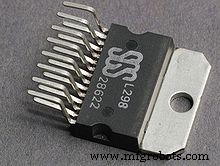
L298 듀얼 H-브리지 모터 드라이버 IC (Multiwatt15/PowerSO20 패키지)
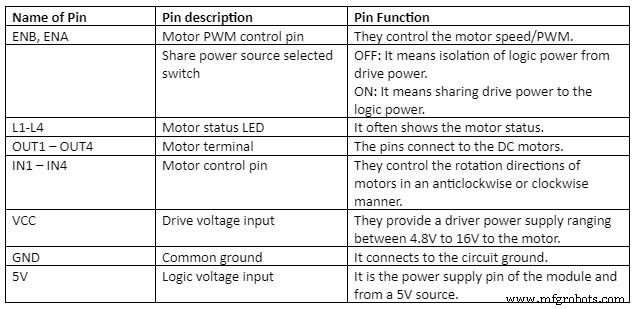
핀 구성 (Pin Configuration) - Multiwatt15 기준
L298 핀아웃 다이어그램
핀
명칭
기능
1
SENSE A
채널 A 전류 감지 (셔트 저항 연결)
2
OUT 1
채널 A 출력 1 (모터 A +)
3
OUT 2
채널 A 출력 2 (모터 A -)
4
VS
모터 구동 전원 입력 (최대 46V)
5
IN 1
채널 A 입력 1 (방향 제어)
6
IN 2
채널 A 입력 2 (방향 제어)
7
IN 3
채널 B 입력 1 (방향 제어)
8
IN 4
채널 B 입력 2 (방향 제어)
9
ENA
채널 A 인에이블 (PWM 속도 제어)
10
ENB
채널 B 인에이블 (PWM 속도 제어)
11
VSS
로직 회로 전원 (5V)
12
GND
공통 그라운드
13
OUT 3
채널 B 출력 1 (모터 B +)
14
OUT 4
채널 B 출력 2 (모터 B -)
15
SENSE B
채널 B 전류 감지
주요 전기적 특성
모터 구동 전압 (VS): 최대 46V
로직 전압 (VSS): 5V (TTL/CMOS 호환)
채널당 연속 출력 전류: 2A (적절한 방열판 필수)
피크 전류: 3A
총 DC 전류: 약 4A
포화 전압 (Drop): 낮음 (상하 트랜지스터 합 ~2.5~3V @ 2A)
정격 전력 소모: 25W (케이스 온도 75°C 기준, 방열판 필요)
과열 보호: 내장 서멀 셧다운 + 프리휠링 다이오드/필터 캐패시터로 역기전력 흡수
동작 온도: -23°C ~ +130°C (정션), 보관 -40°C ~ +150°C
노이즈 내성: 로직 "0" 입력 전압 ~1.5V
대표적인 L298 기반 모듈 종류
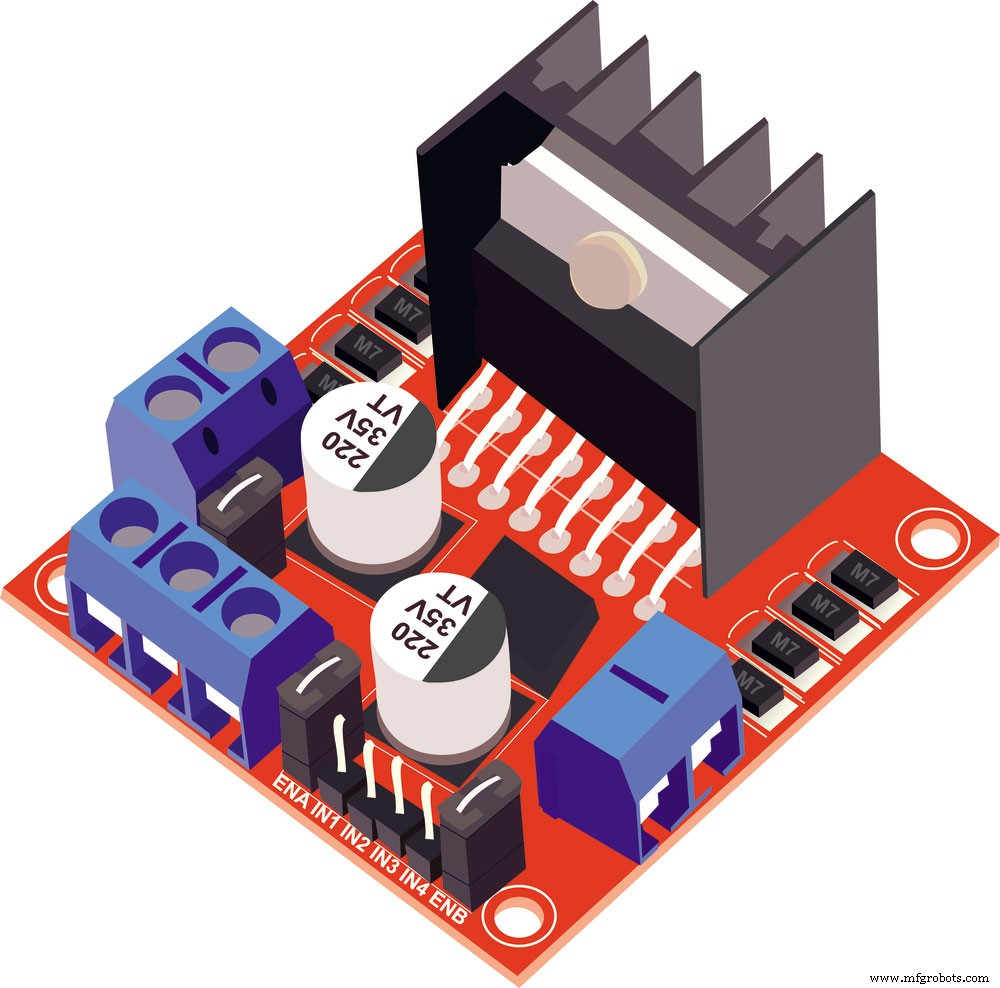
일반적인 L298N 드라이버 보드 모듈 (온보드 5V 레귤레이터, 터미널 블록 포함)
L298N 듀얼 H-브리지 모듈: 가장 대중적. 5V 레귤레이터 내장(로직 전원 공급 가능), 모터 터미널 블록, ENA/ENB 점퍼로 PWM/상시 인에이블 선택
모터 드라이버 L298 모듈: 별도 모터 전원/로직 전원 입력, 40V 3A급 제어
그로브 I2C DC 모터 드라이버: ATmega8L + L298 구성, I2C로 제어, 아두이노 라이브러리 지원, DC/스테퍼 동시 제어 가능
스테퍼 모터 구동 예시
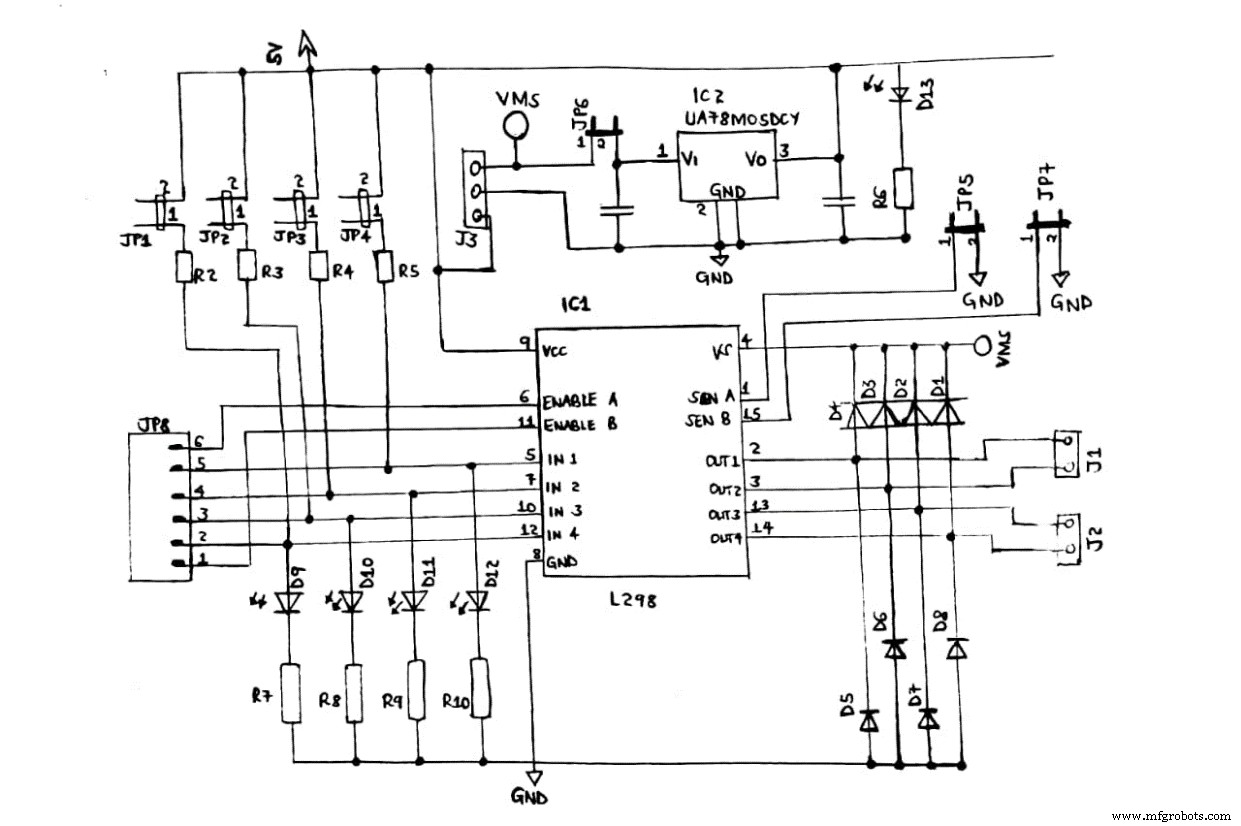
L298N 모터 드라이버 작동 원리 (진리표)
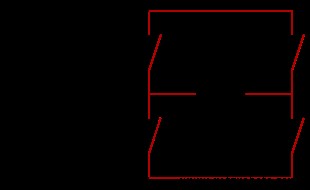
L298N 내부 블록 다이어그램모터 제어 상태 진리표
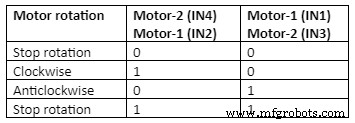
제어 로직 해설 (ENA/ENB = High 기준)
IN1
IN2
모터 A 상태
IN3
IN4
모터 B 상태
0
1
반시계 방향 (CCW)
0
1
반시계 방향
1
0
시계 방향 (CW)
1
0
시계 방향
0
0
브레이크 (정지, 단락 제동)
0
0
브레이크
1
1
브레이크 (정지, 단락 제동)
1
1
브레이크
속도 제어: ENA(채널 A), ENB(채널 B)에 PWM 신호 입력 (0~255 아두이노 analogWrite)
코스팅(자유 정지): ENA/ENB = Low 시 출력 하이임피던스 → 관성 회전
아두이노 + L298N + DC 모터 실전 연결
필요 부품
베이스 실드 V2 (또는 브레드보드 배선)
130 DC 모터 ×2
그로브 I2C 모터 드라이버 V1.3 (또는 L298N 모듈 직결)
Seeeduino V4.2 / 아두이노 우노
연결 순서 (그로브 I2C 모듈 기준)
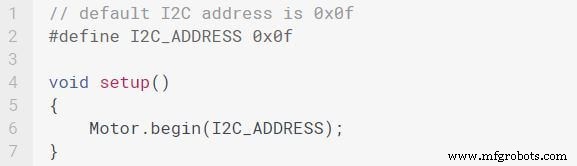
다이얼 스위치로 I2C 주소 설정 (기본 0x0F)
그로브 I2C 모터 드라이버 → 베이스 실드 I2C 포트 연결
베이스 실드 → 시두이노/아두이노 장착
USB로 PC 연결
GitHub에서 Grove_I2C_Motor_Driver_V1.3 라이브러리 다운로드 → 아두이노 라이브러리 설치
예제 코드 업로드
GitHub 라이브러리 다운로드 페이지모터 제어 예제 코드 (속도/방향/정지 함수)
주요 제어 함수 (라이브러리 기준)
Motor.speed(MOTOR1, _speed): 속도 -100(역방향 최대) ~ 100(정방향 최대)
Motor.stop(MOTOR1): 즉시 정지 (브레이크)
L298 주요 응용 분야
취미/교육용 로봇 (라인 트레이서, 미로 탈출, 로봇 팔)
공학 프로젝트 및 졸업 작품
자동 도어/셔터 제어 시스템
CNC 조각기, 3D 프린터 (구형/저가형)
계측 기기 구동부
릴레이 드라이버 (유도 부하 스위칭)
중량물 리프터, 산업용 머신, 자판기
CNC 머신 가공 현장 (L298 계열 드라이버 널리 사용)
타 모터 드라이버와의 비교
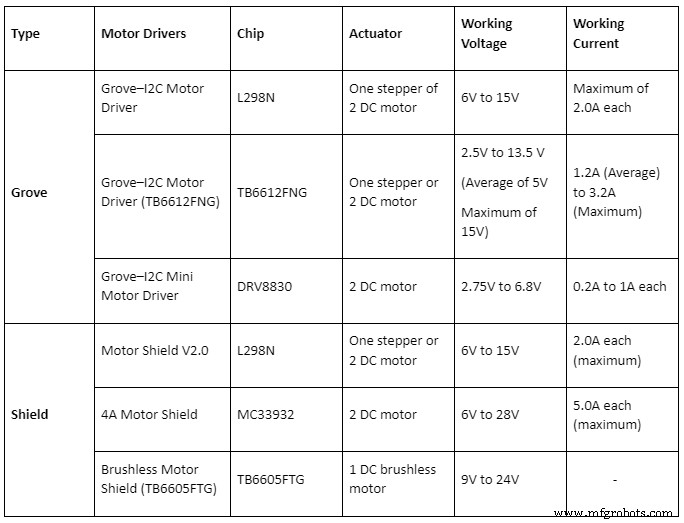
스테퍼/서보 드라이버 등과의 비교 참조
L298은 '브러시드 DC 모터·스테퍼 모터의 저가·고전류 구동'에 특화됩니다. 브러시리스(BLDC)나 서보 모터는 전용 드라이버(ESC, 서보 드라이브)가 필요합니다. 최신 설계에서는 MOSFET 기반 H-브리지(DRV8871, TB6612FNG, BTS7960 등)가 더 높은 효율·소형화·저발열로 L298을 대체하는 추세입니다.
마무리
L298/L298N은 수십 년간 검증된 '모터 제어의 교과서' 같은 드라이버입니다. 방열 설계만 철저히 하면(대형 히트싱크, 팬 권장) 지금도 충분히 현역입니다. 아두이노로 로봇이나 자동화 장비를 만든다면 가장 먼저 만나게 될 부품일 것입니다. 추가 기술 문의는 언제든 환영합니다!