아두이노 POV 클락: 퍼시스턴스 오브 비전 LED 디스플레이 제작
부품 및 소모품
| Arduino Nano R3 | × | 1 |
| 범용 LED (1개) | × | 1 |
| 3mm 그린 LED (1개) | × | 1 |
| 홀 이펙트 센서 (1개) | × | 1 |
앱 및 온라인 서비스
프로젝트 소개
이 가이드는 아두이노 나노, 19개 LED, 홀 이펙트 센서, DC 모터를 사용해 컴팩트한 퍼시스턴스 오브 비전(POV) 클락을 제작하는 과정을 안내합니다. 결과물은 측면에서 볼 때 공중에 떠 있는 듯한 시간 표시 이미지를 생성하는 회전 LED 디스플레이입니다.


프로젝트는 리튬이온 배터리와 승압 컨버터를 조합해 가볍고 휴대 가능한 전원부를 구성합니다. 19개 LED를 단일 컬럼 19×1 매트릭스로 배치해 숫자, 기호, 커스텀 패턴을 표시할 수 있습니다.
NextPCB의 지원과 PCB 제조 서비스에 감사드립니다. 아래 링크로 $100 쿠폰과 PCB 프로토타입 무료 배송 혜택을 받으세요:
1단계: 필요 자재

위 부품표 외에 다음 물품이 필요합니다:
- 19개 LED (3mm, 그린) – 19×1 열로 배치
- 각 LED용 220Ω 저항 (레드 LED 제외)
- 레드 LED 사용 시 330Ω 저항
- DC 모터 (12V 또는 24V, 500~800rpm)
- 홀 이펙트 센서 정렬용 자석
- 납땜용 퍼프보드 또는 베로보드
- 전선, 납땜, 작은 드라이버
- 리튬이온 배터리와 승압 컨버터 (5V 출력)
2단계: 회로도

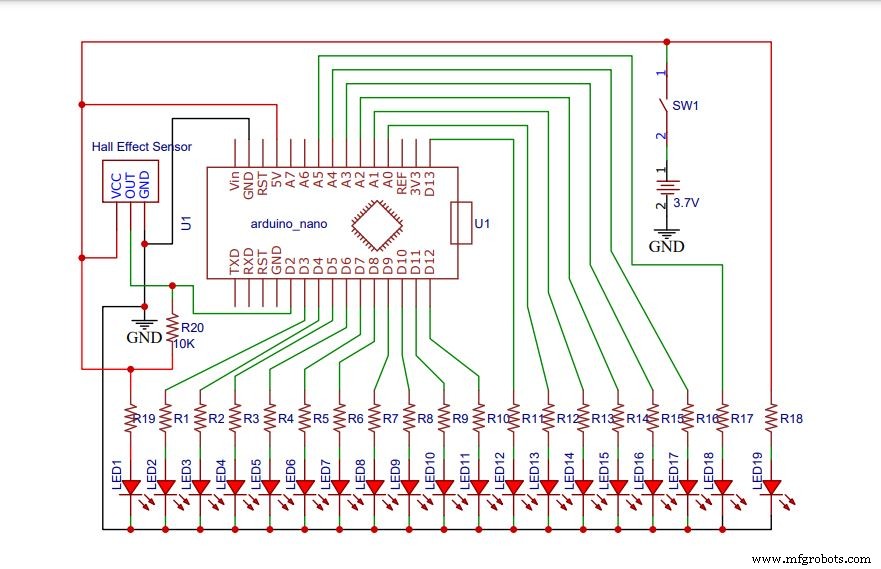
회로도는 아두이노 나노가 전류 제한 저항을 통해 LED 열과 연결됨을 보여줍니다. 모든 캐소드는 공통 그라운드 라인에 연결됩니다. 홀 이펙트 센서는 5V 로직 신호를 받아 자석이 지나갈 때 펄스를 출력합니다.
PDF 회로도 다운로드
3단계: 모터 베이스 보드 조립

안정적인 베이스(나무 판, 골판지 등)를 선택하고 중앙에 모터 축이 꼭 맞게 구멍을 뚫어 나사로 고정해 자유 회전하게 합니다.
4단계: 회로 조립

퍼프보드에 19개 LED를 일렬로 장착합니다. 각 애노드에 적절한 저항을 연결하고 납땜합니다. 모든 캐소드를 단일 그라운드 트레이스로 연결합니다. 조립 후 3.7V 코인 셀로 각 LED를 테스트해 작동 확인하세요.
아두이노 나노를 두 개의 암 헤더 스트립으로 보드에 단단히 고정합니다.
5단계: LED를 아두이노에 연결

각 저항의 자유단을 아두이노 나노 디지털 핀(예: D2~D20)에 연결합니다. 단일 점퍼 와이어로 모든 LED 캐소드를 GND 핀에 연결합니다. 이 구성으로 아두이노가 각 LED를 개별 제어할 수 있습니다.
6단계: 프로펠러를 모터에 장착

LED 열을 모터 축에 부착하되 중앙에 위치하고 균형이 맞도록 합니다. 모터 측면에 자석을 배치해 아두이노의 홀 이펙트 센서가 매 회전마다 감지하도록 합니다. 이 펄스가 LED 패턴 갱신을 트리거합니다.
7단계: 프로그래밍

POV 클락을 제어하는 아두이노 스케치를 다운로드해 나노에 업로드하세요:
코드는 홀 이펙트 센서의 인터럽트를 사용해 LED 활성화 타이밍을 맞추며, 부드럽고 떠 있는 듯한 클락 디스플레이를 생성합니다.
8단계: 테스트

전원 인가 후 회전하는 LED 열이 선명하고 지속되는 시간 이미지를 형성해야 합니다. 디스플레이가 깜빡이거나 흐릿하면 모터 속도를 조절하세요. 최적 시청 거리는 30~60cm입니다.
코드
회로도