퍼지 로직 설명: AI가 불확실성을 다루는 방식
퍼지 로직은 복잡한 제어 시스템을 구현하는 데 가장 신뢰할 수 있는 수단처럼 들리지 않을 수 있습니다. 그러나 부정확한 데이터로 작업하고 전문가 경험을 구현하는 퍼지 로직 시스템의 능력은 현대 제어 애플리케이션에서 강력한 도구가 됩니다.
퍼지 로직 개요
1965년 로프티 자데(Lofti Zadeh)에 의해 개발된 AI(인공지능)의 하위 분야인 퍼지 로직은 컴퓨터 시스템이 인간이 데이터를 해석하고 상호작용하는 방식을 모방할 수 있게 합니다. 불리언 로직이 참/거짓, 0/1 두 가지 결과로 제한되는 반면, 퍼지 로직은 진리의 정도(degree of truth)를 다룹니다.
예를 들어, 붐비는 창고 바닥을 탐색하는 자율 로봇 시스템을 가능하게 하는 머신 비전 시스템을 생각해 보세요. 우리는 오른쪽 문이 빠르게 열리는 것을 보고 장애물이 곧 나타날 '가능성이 높다'고 알 수 있습니다. 하지만 불리언 로직은 '아마도'를 다루지 않습니다. '장애물이 곧 나타난다'와 '장애물이 곧 나타나지 않는다'만 다룰 뿐입니다.
퍼지 로직에서는 문이 열린 속도(매우 느림, 느림, 보통, 빠름, 매우 빠름), 문 위치, 시간대 같은 입력이 '장애물이 곧 나타날 확률'(예: 0.8)로 변환될 수 있습니다.
퍼지 로직의 기초
퍼지 로직 시스템에는 세 가지 유형의 값이 있습니다:
- 입력 값: 크리스프 수치 값 형태(예: T = 120°C)
- 퍼지 값: 크리스프 값이 언어적으로 표현된 카테고리 집합에 속할 확률(예: Low=0.2, Normal=0.8, High=0.0)
- 출력 값: 디퍼지파이되어 크리스프 값이 됨(예: Priority=0.7)
퍼지 로직 시스템에는 네 가지 부분이 있습니다:
- 퍼지파이케이션 모듈(fuzzification module)
- 지식 베이스(knowledge base)
- 추론 엔진(inference engine)
- 디퍼지파이케이션 모듈(defuzzification module)
퍼지파이케이션 모듈은 크리스프(퍼지가 아닌) 수치 값 형태의 시스템 입력을 받습니다. 크리스프 입력 신호는 보통 언어적 값(예: cold, warm, hot)으로 표현되는 카테고리 집합으로 나뉩니다.
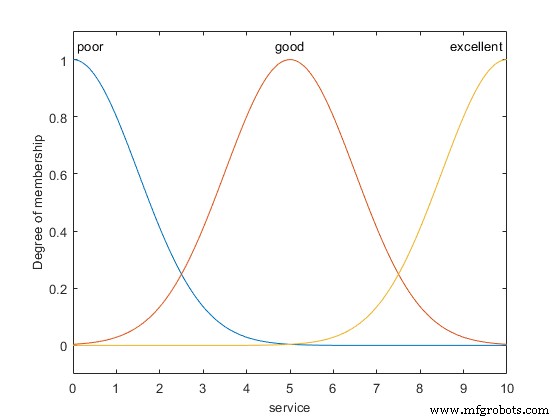
그림 1. poor, good, excellent를 나타내는 세 멤버십 함수 플롯. Mathworks 제공 이미지
각 카테고리에 대한 퍼지 값은 크리스프 값이 그 카테고리에 속할 확률입니다. 퍼지 값은 '진리의 정도(degree of truth)'로도 볼 수 있습니다. 시속 95마일로 달리는 자동차는 '진리 정도 0.75로 빠르게 달리고 있다'고 할 수 있습니다. 실제 퍼지파이케이션 과정은 멤버십 함수 세트에 의해 수행되며, 가장 일반적인 것은 삼각형, 사다리꼴, 가우시안, 시그모이드입니다.
지식 베이스는 인간 추론에 기반하고 해당 분야 전문가에 의해 정보가 제공된 if-then 규칙 세트를 포함합니다. 이것이 어떻게 보이는지 예시는 다음과 같습니다:
- IF Temp is High AND Speed is Low THEN Alert_Level = Moderate
- IF Temp is High AND Speed is Very_High THEN Alert_Level = Low
- IF Speed is Low AND Temp is High OR Accel is HIGH Then Alert_Level = High
추론 엔진은 지식 베이스의 규칙을 퍼지 값에 사용하며, 이는 인간 주제 전문가가 하는 방식과 유사합니다. 결과는 또 다른 퍼지 값이며, 이 경우입니다.
마지막으로 디퍼지파이케이션 모듈은 추론 엔진의 출력을 크리스프 값으로 변환하며, 퍼지파이케이션 모듈의 역과 비슷합니다. 이 예에서 알림 레벨은 0.8로 나와 기술자들이 예방 정비 작업 우선순위를 정하는 데 도움이 됩니다.
퍼지 로직 활용
퍼지 로직은 널리 사용되며, 많은 사람들이 이를 인지하지 못한 채 그 혜택을 누리고 있습니다. 음성 명령으로 객체와 상호작용하는 자연어 처리(NLP)는 퍼지 로직이 적용되는 분야 중 하나입니다. 자연어 처리에는 개인이 말하는 내용에 대한 불확실성 수준이 있습니다. 그래도 퍼지 로직은 그런 노이즈 많거나 부정확한 데이터를 처리해 높은 정확도로 의도한 바를 해석할 수 있습니다.
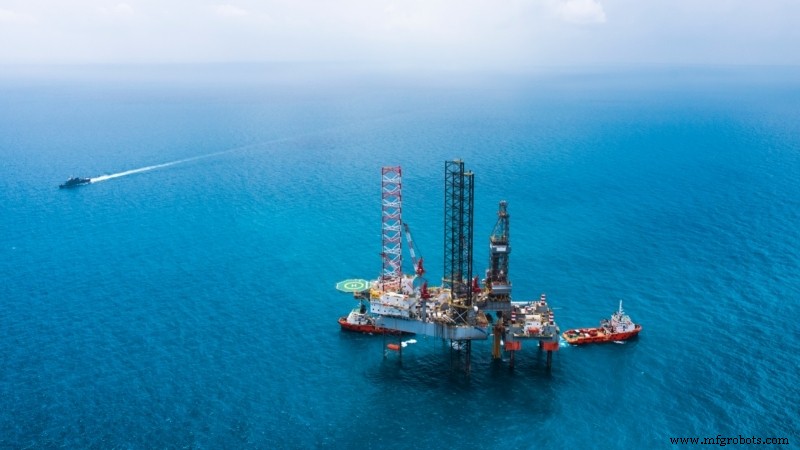
그림 2. 퍼지 로직과 신경망은 해상 유정 시설 등 위성 영상의 다양한 영역을 식별할 수 있습니다.
엔지니어는 퍼지 로직을 의사결정 지원 시스템의 일부로 사용하며, 마케팅과 광고에도 통합되어 있습니다. 또한 퍼지 로직 시스템은 신경망과 결합해 머신 비전 시스템의 일부로 위성 영상에서 농경지, 도시 지역, 산림, 수역을 식별하고 구별하는 데 사용될 수 있습니다.
그러나 퍼지 로직이 광범위한 응용을 찾은 한 분야는 제어 시스템입니다.
퍼지 로직과 제어 시스템
자동차에는 제동 시스템을 제어하는 퍼지 로직 시스템이 있을 수 있습니다. 자율주행차는 속도, 조향, 어댑티브 크루즈 컨트롤 등 시스템에 퍼지 로직 제어(FLC)를 크게 의존합니다. 비자율주행 자동차도 제동 시스템에 FLC를 활용할 가능성이 높습니다. 공조 시스템도 스마트 온도조절기의 일부로 퍼지 로직에 의존해 실내 온도와 팬 속도를 편안한 수준으로 유지하면서 에너지 소비를 최적화합니다.
하지만 이는 용례의 두 가지 예일 뿐입니다. FLC는 산업 자동화, 생물의약 제조, 석유화학 공정, 자동차 제조, 원자력 등 매우 다양한 산업에서 찾아볼 수 있습니다.
펌프, 모터, 팬, 드라이브트레인은 센서 어레이로부터 입력 데이터를 받아 퍼지 로직으로 제어할 수 있습니다. 극도로 정밀한 모션 제어는 FLC를 활용해 달성할 수 있으므로 CNC(컴퓨터 수치 제어) 가공 시스템에 사용됩니다. 고도로 정밀한 온도 사이클에 의존하는 가마와 열처리 오븐에 사용되는 것에서 온도 제어 능력도 입증됩니다. FLC는 군집 로봇공학에서 볼 수 있는 극도로 복잡한 시스템 상호작용을 감독할 수도 있습니다.
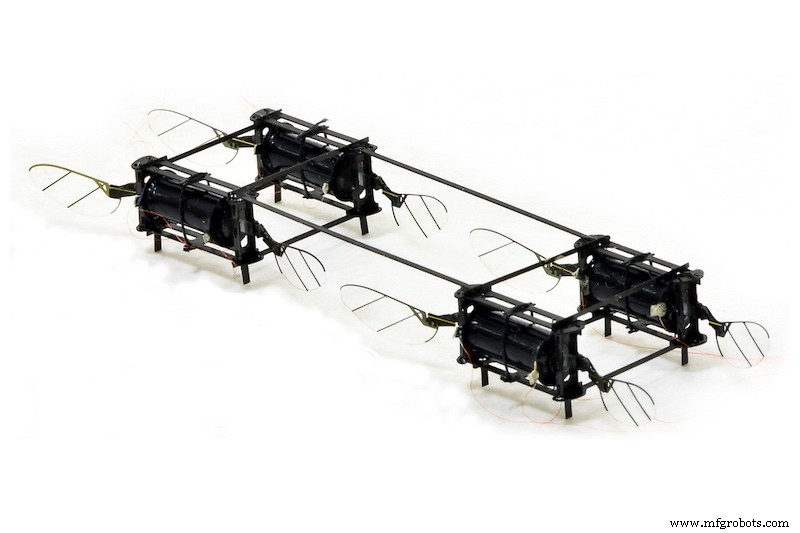
그림 3. MIT 전자연구소에서 개발한 이런 군집 로봇 시스템 개발 기술은 퍼지 제어 시스템의 힘을 활용합니다. MIT 제공 이미지
FLC는 머신 비전에 의존하는 시스템에서도 매우 귀중하며, 산업 자동화, IIoT, 인더스트리 4.0의 많은 발전을 가능하고 효과적으로 만들었습니다.
전통적 제어 시스템은 매우 정밀한 데이터와 규칙에 의존하며, 이는 운영자와 전문가의 경험을 고려하지 못할 수 있습니다. 반면 퍼지 로직은 데이터가 노이즈가 많거나 부정확하거나 부분적으로 누락된 애플리케이션에 이상적입니다. 지식 베이스는 실제 사람들의 통찰과 경험을 활용해 그들의 의사결정 과정을 시뮬레이션합니다.



