파나소닉, 힘 센싱과 비전으로 산업용 로봇의 촉각 지능 강화
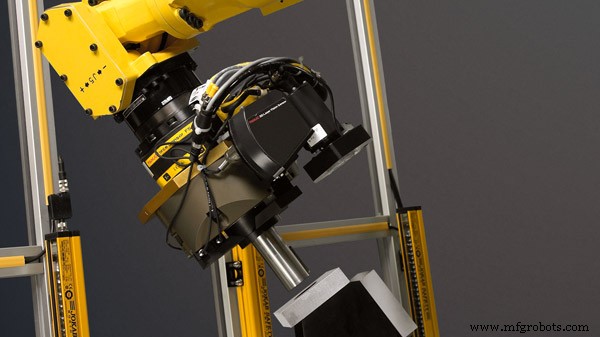
산업용 로봇이 이제 힘 센싱과 로봇 비전을 결합하여 촉각 지능을 구현합니다. 이 두 기술은 제조 현장에서 로봇의 검증된 효과를 높이기 위해 도입되었습니다. 자동화 세계가 발전함에 따라 기술이 기하급수적으로 향상되면서 산업용 로봇은 지속적으로 업그레이드되고 강화되고 있습니다.
그 결과, 로봇이 이러한 발전으로 더 정밀하고 완벽하며 효율적인 애플리케이션을 수행함에 따라 제조 공정은 날로 정교해지고 있습니다. 제조업체는 이러한 공정을 지속적으로 개선하여 생산 품질을 높이는 동시에 비용을 절감하고 있습니다.
파나소닉의 힘 센서
파나소닉의 힘 센서는 거의 인간과 같은 촉각을 구현하여 EOAT에 가해지는 힘과 토크를 6자유도 모두에서 감지할 수 있습니다. 장인 수준의 정밀도를 제공하며, 로봇에 '느낌' 감각을 부여하여 윤곽 가공, 측정, 샌딩과 같은 까다로운 기계 조립이나 소재 제거 작업에 도움을 줍니다. 또한 로봇 샌더는 공차의 직접 측정을 설정하여 일관되고 반복 가능한 환경을 조성함으로써 2% 이내의 정확도로 작업할 수 있습니다.
이 힘 센서는 물체가 맞물리고, 정렬되고, 버핑되고, 트리밍되고, 조립될 때 속도와 힘을 제어하는 데 도움을 주어 제품 품질과 공정 무결성을 진정으로 향상시킵니다. 앞서 언급했듯이 외부 소스로부터 가해지는 힘과 모멘트(x, y, z, 요, 피치, 롤)를 감지할 수 있습니다.
힘 제어와 비전의 이점을 누리는 애플리케이션
파나소닉의 힘 제어 센서와 비전으로 작동하는 다양한 애플리케이션이 있습니다. 주요 내용은 다음과 같습니다: 정밀 기계 부품 피팅, 기어 치형 맞물림, 일정한 힘으로 밀어넣기 및 제품 수명 주기 테스트(자동차 도어 작동, 스위칭 작업, 일정한 힘이 필요한 애플리케이션), 한 공작물의 평면과 다른 공작물의 평면 정렬, 연삭, 유연한 부품 공급.
힘 센서 옵션
파나소닉 로보틱스의 힘 센서는 센서 헤드, 센서 어댑터, 센서 케이블로 구성됩니다. 힘 센서 설정에는 두 가지 옵션이 있습니다: 원격/고정 장착형 센서와 페이스플레이트 장착형 센서.
- 페이스플레이트 장착형 센서는 로봇 페이스플레이트에 장착되어 로봇이 센서를 잡고 공작물에 제시합니다.
- 원격/고정 장착형 센서는 고정구 또는 로봇에서 떨어진 위치에 장착됩니다. 로봇이 공작물을 잡고 힘 센서에 제시합니다. 센서를 다른 위치에 장착하면 엔드 이펙터의 무게가 줄어들고 로봇이 다양한 툴을 운반할 수 있습니다. 또한 다양한 작업과 애플리케이션에 솔루션을 제공하기 위해 6축 로봇에 적합한 최대 250kg(15, 40, 100, 250kg) 페이로드 클래스를 지원하는 5가지 센서 크기가 있습니다. 힘 센싱을 더욱 강화하기 위해 여러 알고리즘과 지능형 기능을 사용할 수 있어 전반적인 성능이 향상됩니다.
- 일정한 밀기(Constant Push): 지정된 시간 동안 한 방향으로 부드럽고 일정한 밀어내기 힘을 가할 수 있습니다.
- 페이스 매치(Face Match): 로봇이 손에 든 공작물의 면과 물체의 면을 정렬하고 맞출 수 있는 기능을 제공합니다. 이는 로봇이 든 구성품과 서브 어셈블리의 접촉면 사이의 균일한 정렬을 제공합니다.
- 샤프트 삽입/베어링 삽입/그루브 삽입/사각 삽입/클러치 삽입: 샤프트의 각도와 위치를 홀과 정렬하여 다양한 형상의 삽입을 가능하게 하는 루즈 피팅을 허용합니다.
- 위상 매치 삽입(Phase Match Insert): 키 샤프트 삽입 및 기어 맞물림과 같은 치형의 위상 매칭을 최종 삽입 전에 회전 및 맞물림하여 수행합니다.
- 홀 서치(Hole Search): 로봇이 샤프트나 삽입할 물체를 홀에 직각으로 이동시킨 후 삽입하여 홀을 찾을 수 있는 기능을 제공합니다.
- 윤곽 가공 기능(Contouring Function): 그라인더 같은 툴로 공작물 표면을 일정한 힘으로 가하면서 추적합니다. 샌딩, 연마, 폴리싱 작업에서 고르지 않거나 불규칙한 표면을 다룰 때, 이 기능은 툴과 표면에 일정한 힘을 가하면서 원래 가르친 라인과 다르더라도 불규칙한 표면을 따라갈 수 있도록 측정합니다. 가공할 공작물이 너무 무겁거나 크면 테이블에 고정하고 그라인더를 로봇에 부착합니다. 공작물이 너무 작으면 툴을 테이블에 고정하고 로봇이 공작물을 잡습니다. 어느 경우든 설정된 힘이 가해진 상태에서 수행됩니다.
- TP 프로그램 자동 생성(TP Program Auto Generation On): 정확한 윤곽 에지가 필요한 공정에 대해 공작물의 경로를 기록하고 자동으로 TP 프로그램을 생성합니다.
- 양방향 밀어내기(Two-Direction Push On): 로봇이 동시에 아래로 그리고 안쪽으로 밀 수 있게 합니다.
- 서치 기능(Search Function): 삽입 작업 전 접근 위치의 위치 및 방향 오차를 최소화하도록 설계되었습니다.
힘 제어와 통합된 iRVision
iRVision도 통합되어 부품 위치 파악과 평가를 더욱 향상시킵니다. 통합 로봇 머신 비전은 로봇 컨트롤러에 내장된 카메라 인터페이스의 통합입니다. 카메라는 로봇에 부착하거나 원격 위치에 배치할 수 있습니다. iRVision은 매번 모든 공작물을 같은 방식으로 배치할 필요가 없도록 설계되었습니다. 카메라를 사용하여 각 공작물의 위치를 측정하고 로봇 모션을 조정하여 공작물에 맞춥니다.
iRVision은 모든 자동화 공정에 훌륭한 추가 기능입니다. 기타 이점으로는: 여러 부품을 동시에 처리, 설치 면적 감소, 부품 교체 용이, 다양한 방향의 부품 식별, 2D 또는 3D 부품 위치 파악, 조립 라인 진입 시 부품 오류 방지, 처리량 증가, 고정구 비용 절감 또는 제거 등이 있습니다.
추가 제공 기능
모든 센서가 양호한 작동 상태인지 확인하기 위해 파나소닉은 내장 힘 센서 진단 기능을 제공하여 지침을 통해 각 힘 센서를 검증합니다. 또한 힘 센싱과 연계하여 힘 제어 성능을 결정하는 여러 소프트웨어 기능이 제공됩니다. 실시간 힘 센서 데이터 표시는 힘 제어 파라미터 조정의 성능 영향을 명확하게 보여줍니다. 이는 전체 티칭 시간을 단축하는 동시에 생산 실행에 대한 즉각적인 피드백을 제공하여 문제를 쉽게 진단할 수 있게 합니다.
힘 제어로 윤곽 가공 공정에서 공작물의 모니터링된 에지를 재생하는 '티칭 펜던트 프로그램 자동 생성' 기능이 있습니다. 이 프로그램은 이동 속도가 낮거나 로봇이 역방향으로 움직일 때 속도와 밀어내기 힘을 일정하게 유지하는 데 중요합니다. 파나소닉 iRVision의 '이미지 투 포인트(Image to Points)' 기능으로 위치 정보가 포함된 자동 TP 프로그램을 생성합니다. iPendant 사용자 인터페이스 장치는 힘 제어 작업 중 실제 힘 변화를 지속적으로 표시합니다.
파나소닉 로보틱스의 오프라인 프로그래밍 소프트웨어인 ROBOGUIDE는 실제 툴링, 로봇, 워크셀 부품의 3D 모델을 사용하여 모든 것을 정확하게 검증하고 비용과 시간을 절약하는 데 도움을 줍니다.
힘 제어에 권장되는 로봇
대부분의 힘 센서는 IP67 등급을 가지며 LR Mate 200iC, M-10iA, M-20iA, M-710iC, R-2000iB 등 다양한 로봇 모델에 사용할 수 있습니다.
지금 파나소닉 힘 센서와 iRVision을 만나보세요!
힘 센서와 iRVision이 이제 생산 라인에서 필수적인 이유를 쉽게 알 수 있습니다. 조립이든 샌딩이든 이 조합은 생산성 향상과 고정밀도를 제공합니다. 로봇에 완전히 통합되어 더 빠른 처리가 가능하고, 검증된 표준 기능을 지원하며, 견고한 하드웨어와 지능형 소프트웨어로 사이클 타임을 단축합니다. 또한 쉬운 통합과 적은 부품으로 설정이 빠르고 쉬워 최대 가동 시간을 유지할 수 있습니다.



