


감지기

산업 제조
WSG-DSA 그리퍼 핑거는 WSG의 베이스 죠에 고해상도 촉각 변환기인 DSA9205i를 직접 통합했습니다. 그리퍼 컨트롤러와의 완벽한 통합으로 외부 케이블이 필요 없어 실시간 압력 프로파일 피드백이 가능합니다. 이 글에서는 다양한 촉각 센서 유형과 작동 방식을 설명합니다.
촉각 센서는 환경과의 물리적 상호작용을 감지하는 전자 장치입니다. 인간의 촉각은 일반적으로 피부 감각(피부)과 운동 감각(근육 및 관절)으로 모델링됩니다. 피부 센서는 기계적 압력, 통증, 온도에 반응하는 반면, 운동 감각 센서는 근육, 힘줄, 관절에서 데이터를 수집합니다.
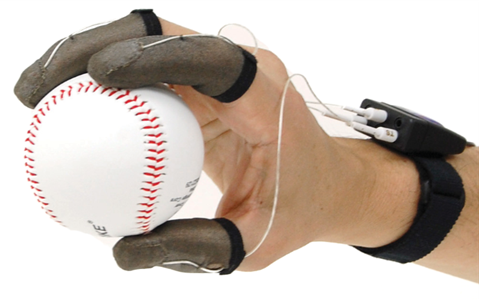
촉각 센서는 크게 세 가지 주요 그룹으로 분류할 수 있습니다:
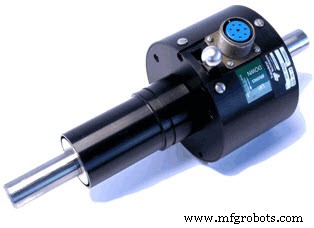
촉각 어레이와 결합 시 힘/토크 센서는 정밀한 힘 제어에 필수적인 데이터를 제공합니다. 매니퓰레이터의 말단 링크 등 다양한 지점에서 하중을 감지할 수 있으며, 피부 센서로 사용 시 고대역폭 측정이 가능합니다. 내재적 촉각 감지 설정에서 센서는 정확한 접촉 위치와 관련된 힘 또는 모멘트를 드러냅니다.
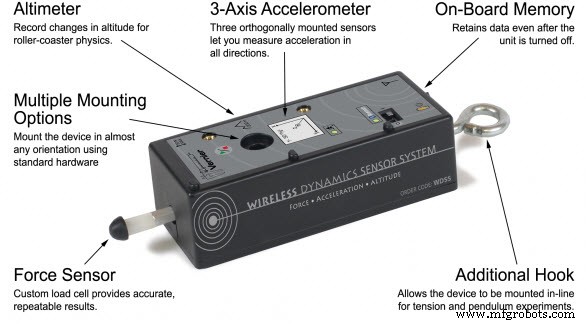
동적 센서는 로봇 핑거의 핑거 스트립이나 피부에 위치한 소형 가속도계입니다. 파치니 소체를 모방하여 접촉의 시작과 해제, 질감 있는 표면을 미끄러질 때의 진동을 감지합니다. 보조 유형인 응력률 센서는 핑거팁이 작은 표면 불규칙성을 지날 때의 급격한 변화를 포착합니다. 이러한 장치는 종종 기계적 변형을 비례 전기 신호로 변환하는 PVDF 같은 압전 폴리머를 사용합니다.
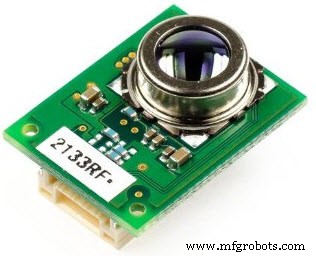
열 센서는 온도 기울기와 열전도율을 측정하여 로봇이 재료 특성을 식별하도록 돕습니다. 일반적인 구성은 펠티에 접합과 서미스터를 결합하여 물체 표면의 미세한 온도 매핑을 가능하게 합니다.
촉각 센서는 표면 접촉력을 로봇 컨트롤러가 해석할 수 있는 전기 신호로 변환합니다. 3차원 센서는 법선, 전단, 접선 힘을 포착하는데, 이는 힘 제어 조작과 미끄러짐 방지에 필수적입니다. MEMS 기반 기술이 이러한 장치를 뒷받침하는 경우가 많으며, 압전 저항 또는 정전 용량 요소와 사전 증폭 회로를 소형 패키지 내에 내장합니다.
NASA의 로봇 임무는 행성 탐사와 국제우주정거장 유지 보수 작업에 촉각 센서를 사용합니다. 이 시스템들은 단순한 힘 감지 저항에서 고급 양자 터널링 복합체로 진화하여 열악한 환경에서도 신뢰할 수 있는 피드백을 제공합니다.
이 개요는 촉각 센서가 촉각을 실행 가능한 데이터로 변환하여 로봇에 인간과 같은 지각 능력을 부여하는 방식을 보여줍니다. 더 깊은 통찰이나 특정 프로젝트 논의를 원하시면 아래 댓글을 남겨주세요.
사진 출처:
감지기
물 절약이 전 세계적 우선순위가 되었습니다. 강우 관리에 가장 비용 효율적인 도구 중 하나가 강우 센서입니다. 강수 감지 시 시스템에 알리는 간단한 장치입니다. 강우 센서란? 강우 센서는 물방울이 도전성 표면에 닿을 때 회로를 닫는 스위치형 센서입니다. 수분에 의한 저항 변화가 출력 신호를 트리거해 자동화 시스템이 즉각 반응할 수 있게 합니다. 강우 센서 모듈 모듈은 소형 PCB에 장착된 니켈 코팅 도전판으로 구성됩니다. 빗방울이 판의 두 전극을 연결하면 병렬 저항 경로가 형성되고, 보드 상의 LM393 비교기가 이 변화를 아날
현대 제조업에서 물체 존재 유무를 정밀하게 감지하는 것은 필수적입니다. 레이저 센서는 비접촉, 고정밀 솔루션으로 다양한 산업에서 품질 관리와 공정 신뢰성을 향상시킵니다. 레이저 센서란? 레이저 센서는 좁고 평행한 레이저 빔을 방출해 물체를 감지하거나 거리를 측정하는 전자 장치입니다. 빛 파장이 균일해 빔이 직선으로 진행하며 발산이 최소화됩니다. 빔 강도가 정밀 측정에 이상적이지만 인체 눈에 위험합니다. 레이저 작동 시 적절한 눈 보호구나 안전 인터록을 반드시 사용해야 합니다. 레이저 센서 핀 구성 및 작동 원리 레이저 센