


산업기술

산업 제조
대부분의 권선형 로터 유도 모터에서 회전자 권선은 시동 후 단락됩니다. 시동 단계에서는 직렬 저항이 높은 돌입 전류를 제한합니다. 두 모터가 공통 시동 저항을 공유하면 시동 기간 동안 동기화된 상태를 유지합니다. 이 기능은 인쇄기, 도개교처럼 반드시 동기 회전해야 하는 장비에 필수적입니다.
모터가 완전히 결합되면 회전자 권선은 단락되고 동기화 토크는 사라집니다. 시동 저항이 클수록 쌍을 동기 상태로 유지하는 동기화 토크가 더 강해집니다.
시동 저항을 제거하지만 회전자들을 여전히 병렬로 연결하면, 모터들은 시동 토크가 없지만 상당한 동기화 토크를 유지합니다. 이 배치를 셀신(Selsyn), 즉 "자동 동기(self-synchronous)"의 줄임말이라 부릅니다.
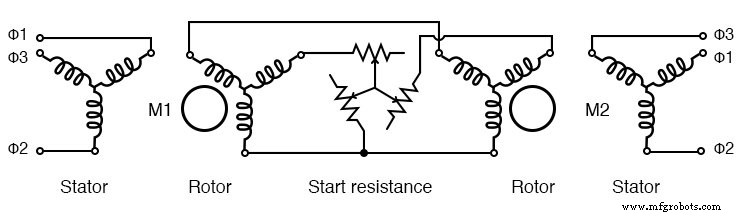
공통 저항으로 시동하는 권선형 로터 유도 모터
동작 중 셀신의 회전자 하나는 정지한 채로 다른 쪽의 축이 각도 θ만큼 회전할 수 있습니다. 기계적 결합으로 한 축의 회전이 다른 쪽을 따르게 하며, 한쪽에 가해진 드래그는 다른 쪽에서도 느껴집니다. 대형 다중 킬로와트 셀신도 존재하지만, 대부분 계측용 원격 위치 표시용으로 몇 와트급 소형 유닛을 사용합니다.
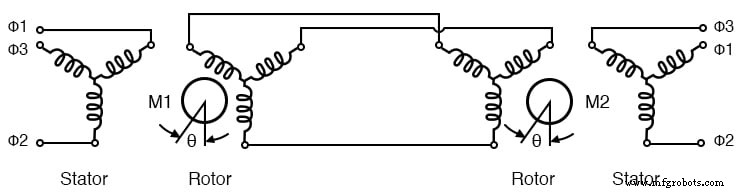
시동 저항 없는 셀신
계측용 신크로(또는 "신크로"라고도 함)는 단상 AC 전원으로 구동되는 회전자를 가지며, 3상 고정자와 병렬로 작동합니다. 고정자들은 외부에서 여자되지 않으며, 두 유닛에 공통으로 공급되는 3상 전원에서 전력을 받습니다.
송신기(TX)와 수신기(RX) 회전자가 같은 각도에 있으면 고정자 권선에 유도된 전압이 동일하여 전류가 흐르지 않습니다. 축 각도가 달라지면 위상 차이가 발생하여 고정자 전류가 흐르고, 수신기 축이 송신기를 따라가게 하는 토크가 발생합니다. 어느 축이든 구동 가능하지만, 수신기는 전기적으로 잠긴 추종자 역할을 합니다.
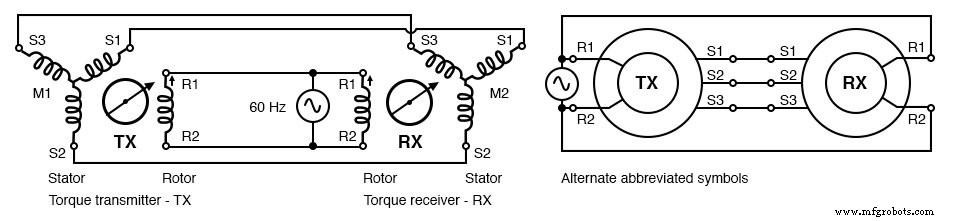
단상 전원 회전자를 가진 신크로
TX와 RX는 전기적으로 동일합니다. 수신기는 일반적으로 관성 댐핑을 포함하며, 필요시 송신기가 수신기를 대체할 수 있습니다. 신크로는 주로 원격 위치 감지에 사용됩니다. 예를 들어 레이더 안테나에 부착된 송신기가 안테나 방향을 관제실 지시기에 보고합니다. 240Vac 50Hz, 115Vac 60Hz, 115Vac 400Hz, 26Vac 400Hz 전원용으로 제공됩니다.
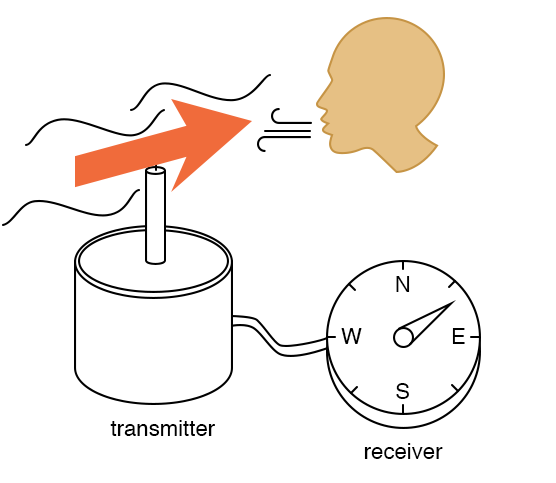
신크로 응용: 원격 위치 표시
토크 차동 송신기(TDX)는 3상 회전자와 고정자를 가집니다. 축 각도 입력과 전기 각도 입력을 받아 합성된 전기 각도를 고정자 출력으로 생성합니다. 이 출력을 수신기에 보내 두 각도 위치의 합 또는 차를 표시할 수 있습니다.
예를 들어 함정 레이더 안테나의 TX가 선수 기준 안테나 각도를 인코딩합니다. 자이로컴퍼스의 함정 방위를 TDX로 더하면, 수신기는 함정 방향과 무관하게 안테나의 진북 방위를 표시할 수 있습니다.
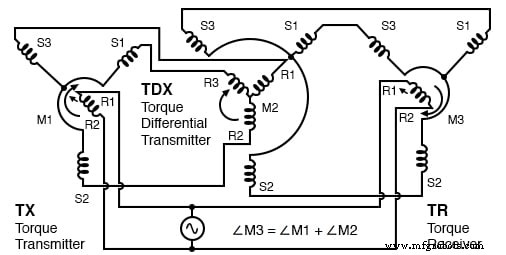
토크 차동 송신기(TDX)
반대로 토크 차동 수신기(TDR)은 두 전기 각도 입력을 받아 그 합 또는 차를 축 토크로 출력합니다. TDX는 송신기, TDR은 수신기입니다.
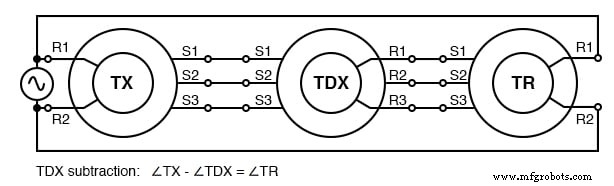
TDX 뺄셈
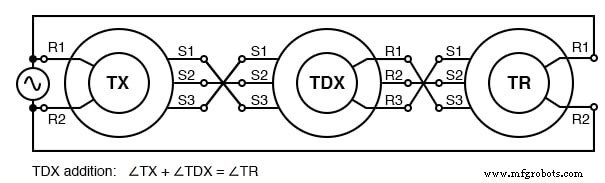
TDX 덧셈
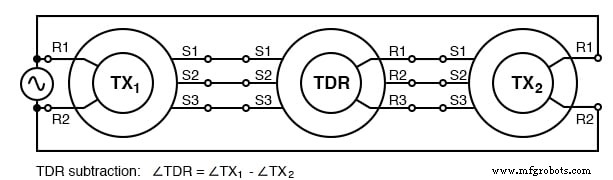
TDR 뺄셈
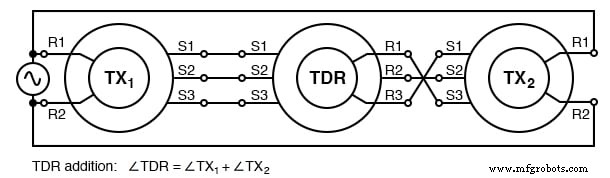
TDR 덧셈
제어 트랜스포머는 표준 TX나 RX보다 회전자 턴 수가 많은 특수 신크로 송신기입니다. 회전자가 고정자 자기장에 대해 90° 각도에 있는 널(null) 위치에 매우 민감하여 서보 피드백 시스템에 이상적입니다.
TX나 RX와 달리 CT는 토크를 전달하지 않습니다. 회전자 출력은 널에서 0이며, 편차 발생 시 각도 변위에 비례하는 AC 오차 전압을 생성합니다. 이 오차 신호로 구동되는 서보 모터는 CT가 명령 위치에 도달할 때까지 축을 조정하여 루프를 닫습니다.
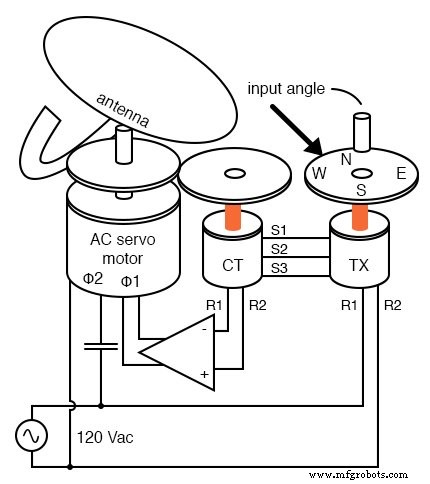
제어 트랜스포머(CT)가 서보 널 감지
일반적 응용에서 TX가 원하는 안테나 각도를 설정합니다. 안테나 축에 결합된 CT가 실제 각도를 감지하여 서보 증폭기에 피드백하고, 이는 모터(종종 2상 AC 서보)를 구동하여 CT가 널아웃될 때까지 작동합니다. 중부하에는 더 높은 효율과 쉬운 속도 제어의 대형 DC 서보 모터가 선호됩니다.
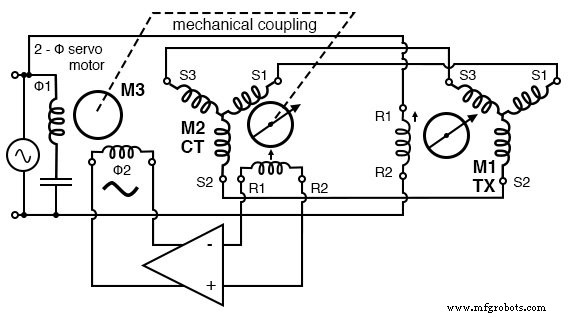
서보가 CT로 안테나 위치 널 감지
항공기 응용에서는 TX, CT, 서보 모터에 400Hz 부품을 자주 사용하여 자기 조립체의 크기와 무게를 줄이면서 같은 성능을 유지합니다.
리졸버는 축 각도를 사인과 코사인 전압으로 변환합니다. 90° 간격의 두 고정자 권선과 AC로 구동되는 단일 회전자 권선을 가집니다. 회전자 축이 회전하면 고정자는 sin(θ)와 cos(θ)에 비례하는 전압을 생성합니다.
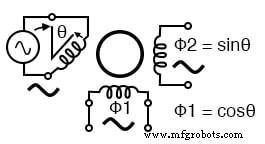
리졸버: 축 각도를 사인/코사인 전압으로 변환
리졸버는 레이더 시스템에서 매우 유용합니다. 레이더의 거리 출력(사인파 전압)과 방위각(축 각도)을 결합하여 데카르트 좌표(X, Y)를 생성할 수 있습니다. X, Y 성분은 지도에 표시 가능합니다. TX는 스콧-티(Scott-T) 트랜스포머를 통해 리졸버 용도로 개조할 수 있으며, 이는 TX의 3상 출력을 필요한 직교 쌍으로 변환합니다.

스콧-티 변환기로 3상을 2상으로 변환하여 TX가 리졸버 기능 수행
인덕토신 같은 대체 설계는 회전 응용에서 더 높은 분해능을 제공합니다.
산업기술
3D 프린팅은 비교적 짧은 시간에 비약적으로 발전했습니다. 많은 이들이 여전히 플라스틱 부품을 출력하는 취미용 프린팅으로 생각하지만, 3D 금속 프린팅은 점점 일반적인 제조 공법이 되고 있습니다. 첨단 서보 모터는 이 기술을 한 단계 더 끌어올립니다. 3D 금속 프린팅은 이미 제조 공정에 많은 이점을 줍니다. 빠르고, 정밀하고, 경제적이며, 전통적 생산 방식보다 폐기물이 적습니다. 제조사들이 3D 프린터에 새로운 서보 모터를 장착하면 이러한 모든 장점을 새로운 차원으로 높일 수 있습니다. 첨단 서보 모터가 금속 적층 제조를 개선하
로봇에 목적 부여하는 두 핵심 부품 AC 모터·인코더 없음 = 움직임 없음 = 로봇 무용지물 (거실/직장 장식용 제외). AC 모터 채택 배경 교류 전원으로 구동 과거: DC 모터 주류 마이크로일렉트로닉스 발전으로 AC 모터 개선 → 다수 로봇 모델 적용 확대 장점: 타 모터 대비 저렴, 전체 로봇 시스템 가격 인하 기여 인코더(Encoder) 역할 애너하임 오토메이션(Anaheim Automation) 기사: 인코더 = AC 모터 움직임을 디지털 신호(피드백)로 변환하는 센서. 연산자에게 로봇 경로·위치 실시간 정보 제공