스퍼기어 vs 헬리컬기어: 평행축 기어 양대 산맥의 차이점 완전 분석
기계적 동력전달장치는 원동축(원동기)에서 피동축(기계 본체)으로 운동·토크·동력 전달. 4대 전달계: 기어·벨트·체인·로프. 벨트(마찰 드라이브)와 달리 기어 드라이브는 맞물림형(Engagement Drive) 으로 치아 연속 맞물림으로 전달. 중간 유연 요소 없는 강성 드라이브(Rigid Drive) 로 단거리 전달 적합. 전달 용량 매우 크고 감속비 1:1~1:100(단단) 구현 가능. 미끄러짐·크리프·다각형 효과 없어 일정 속도비 유지.
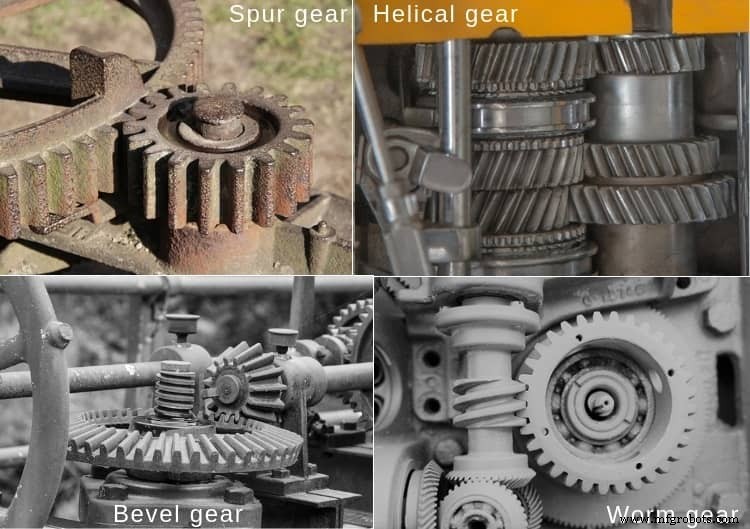
기어 4대 기본형: 스퍼기어(평기어), 헬리컬기어(나사기어), 베벨기어(우산기어), 웜기어(나사기어) . 각각 고유 특성·장점 보유.
스퍼기어: 최심플. 평행축 전달. 직선치, 축평행.헬리컬기어: 평행축용이나 치형이 원통 블랭크 상 나선(헬릭스) 형상.베벨기어: 교차축용(직교 불필요). 직선치 또는 나선치.웜기어: 직교·비교차축용.
둘 다 평행축용이나 치형 차이로 적용 분야 판이.
스퍼기어: 맞물림 치아 돌발 접촉 → 충격/쇼크 하중 → 진동·수명 단축.헬리컬기어: 나선치로 점진적 접촉 → 충격 없음 → 고부하·고감속비 가능. 스퍼기어는 래디얼 하중만, 헬리컬기어는 래디얼+액시얼(스러스트) 하중 동시 발생.
스퍼기어 vs 헬리컬기어 상세 비교표
구분 스퍼기어 헬리컬기어
치형 형상 치아 축평행 치아 축과 나선각(Helix Angle) 이루며 경사 베어링 하중 래디얼 하중만 래디얼 + 액시얼(스러스트) 하중 적용 베어링 래디얼 전용(원통 롤러 베어링 등) 저가 가능 래디얼+액시얼 동시 수용(깊은홈볼, 앵귤러콘택트, 테이퍼롤러) 필수 축 배치 평행축만 평행축 또는 교차축(교차 헬리컬) 가능 접촉 양상 치면 전체 돌발 접촉 (라인 컨택트 고정) 점→선→점으로 점진적 (가변 라인 컨택트) 치아 하중 충격 하중 점진적 하중 상승 진동 고속 시 현저 증가, 최고 속도 제한 요인 점진적 하중으로 진동 최소화, 고속 운전 유리 소음 돌발 하중·진동으로 현저 고속에서도 무소음 운전 치절삭 가공 2차원 운동만 필요 → 용이·저비용 3차원 운동 필요 → 난해·고비용
핵심 기술 포인트 심층 해설
치형 구성(Configuration of Gear Teeth)
스퍼기어: 직선치, 축평행. 직선 베벨기어도 직선치이나 축경사(교차)로 축평행 아님. 헬리컬기어: 피치실린더 상 헬릭스 형상. 우나선/좌나선 가능. 나선각 통상 15~25°, 더블 헬리컬/헤링본기어는 45°까지 확대 가능.
하중 특성과 베어링 선정(Nature of Load & Bearings)
맞물림 시 베어링에 토크·힘 전달. 직선치 스퍼기어→래디얼만 → 저가 원통 롤러 베어링 가능. 나선치 헬리컬기어→래디얼+스러스트 동시 → 복합 하중용 베어링(깊은홈볼, 앵귤러콘택트, 테이퍼롤러) 필수.
원동축-피동축 배치(Shaft Orientation)
기어 드라이브는 비평행축 가능(벨트/체인 불가). 스퍼/헬리컬=평행축 주력. 베벨=교차축. 웜=직교·비교차축. 특수형 교차 헬리컬기어(Crossed Helical Gear) 로 직교축 전달 가능하나 감속비 1:1~1:2 한정(웜 1:15~1:100). 제약 많아 적용 제한적.
맞물림 치면 접촉 시나리오(Contact Scenario)
스퍼: 평행축+직선치 → 돌발 접촉, 접촉선=치폭 고정.
충격 하중·진동·소음(Impact Load, Vibration & Noise)
스퍼: 돌발 접촉→충격 하중→진동·소음→최대 허용 속도 제한.
치절삭 가공(Cutting Gear Teeth)
기어 밀링/호빙 공용. 스퍼: 2동시운동(회전+이송). 헬리컬: 3동시운동(회전+이송+나선 리드) → 가공 난도·비용 상승.
Design of Machine Elements - V.B. Bhandari (4th ed., McGraw Hill)
Machine Design - R.L. Norton (5th ed., Pearson)
A Textbook of Machine Design - R.S. Khurmi & J.K. Gupta (S. Chand, 2014)