직접 만드는 비행 계기: 아두이노와 MPU-6050으로 수평계와 나침반 구현
필요한 부품 및 소모품
- 아두이노 우노 (Arduino UNO) × 1 (타 보드도 가능)
- MPU-6050 IMU 센서 (6축: 3축 자이로 + 3축 가속도계) × 1
- 점퍼 와이어 (수/암) × 1세트
필요한 앱 및 온라인 서비스
- 아두이노 IDE
- Processing IDE (3D 시각화용)
프로젝트 개요
MPU-6050 모션 센서를 이용해 비행 시뮬레이터용 수평계(Horizon)와 나침반(Compass)을 직접 구현합니다.
MPU-6050 센서란?
한 실리콘 다이에 3축 자이로스코프와 3축 가속도계를 통합하고, 온보드 DMP(Digital Motion Processor)로 복잡한 6축 MotionFusion 알고리즘을 처리합니다. 스마트폰, 태블릿, 웨어러블 기기의 저전력·저비용·고성능 모션 트래킹용으로 설계되었습니다. 이로써 6DOF(6 Degrees of Freedom, 6자유도) 측정이 가능합니다.

하드웨어 연결
MPU-6050을 아두이노에 I2C로 연결합니다 (SDA → A4, SCL → A5, VCC → 3.3V/5V, GND → GND). 상세 회로도는 하단 '회로도' 섹션 참조.
소프트웨어: 아두이노 IDE + Processing IDE
아두이노 IDE로 센서 데이터를 읽어 시리얼로 전송하고, Processing IDE에서 3D 시각화합니다. 두 IDE는 인터페이스가 매우 유사해 적응이 쉽습니다.


Processing에서 3차원 오일러 각도 Phi(롤), Theta(피치), Psi(요)를 시리얼 모니터로 읽어 3D 객체로 렌더링합니다.
구현 단계
- 하드웨어 연결 완료 후 아두이노 코드 업로드 (하단 코드 섹션 참조).
- 컴파일 오류 시 MPU6050 라이브러리와 I2Cdev 라이브러리 설치 확인: 아두이노 플레이그라운드
- Processing 코드 업로드 (수정 불필요, 테스트 완료본 제공).
- Processing 실행 → 3D 비행 계기 화면에서 센서 움직임 실시간 반영 확인.
시연
센서를 기울이거나 회전시키면 화면의 수평계와 나침반이 실시간으로 반응합니다. 비행 시뮬레이터용 기초 계기로 활용하거나 로봇 자세 제어, VR 컨트롤러 등 응용 가능.
소스 코드
아두이노 + Processing 전체 코드: GitHub 저장소
회로도
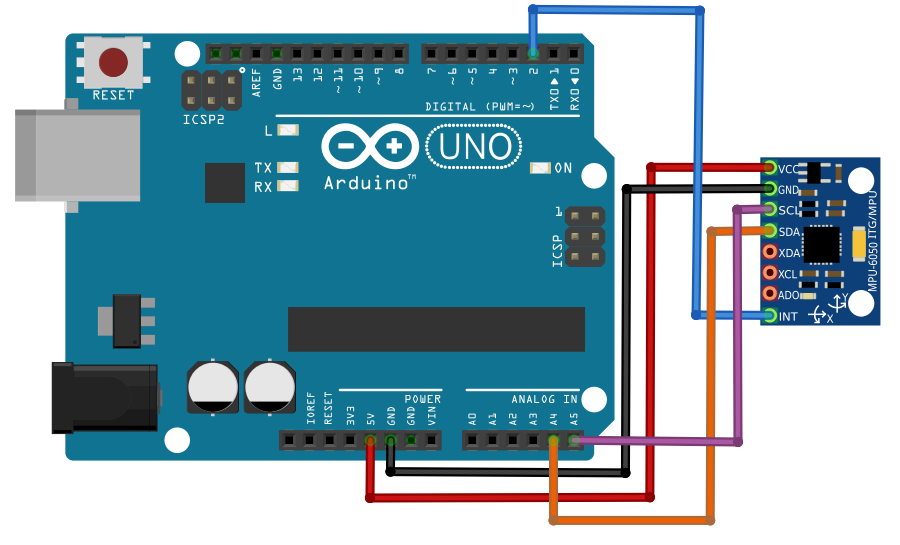
참고 사항
- MPU-6050 DMP 펌웨어 활용 시 더 안정적인 퓨전 데이터 획득 가능 (라이브러리 예제 참고).
- Processing 3.x 또는 4.x 버전 권장.
- 시리얼 포트 충돌 방지를 위해 아두이노 IDE 시리얼 모니터는 닫은 상태에서 Processing 실행.



