고이송 엔드밀 메커니즘 공개: 우수한 밀링 성능의 비결
고이송 엔드밀(High Feed End Mill)은 특수한 엔드 프로파일을 가진 고효율 밀링(HEM, High-Efficiency Milling) 공구 유형으로, 칩 시닝(Chip thinning) 효과를 활용하여 이송 속도를 획기적으로 높일 수 있습니다. 이 공구들은 극도로 낮은 축 방향 절삭 깊이(Axial depth of cut)로 작동하도록 설계되어 절삭 작용이 바닥 프로파일의 곡선 모서리를 따라 일어나게 합니다. 이로 인해 몇 가지 현상이 발생합니다:
- 낮은 리드 앵글(Lead angle)로 인해 대부분의 절삭력이 스핀들 쪽으로 축 방향으로 전달됩니다. 이는 방사 방향 힘(Radial force)이 공구 중심축에서 공구를 밀어내는 힘을 훨씬 적게 하여 편향(Deflection)을 줄입니다.
- 바닥 모서리의 연장된 곡선 프로파일은 칩 시닝 효과를 유발하여 공격적인 이송 속도를 가능하게 합니다.
고이송 엔드밀의 낮은 리드 앵글
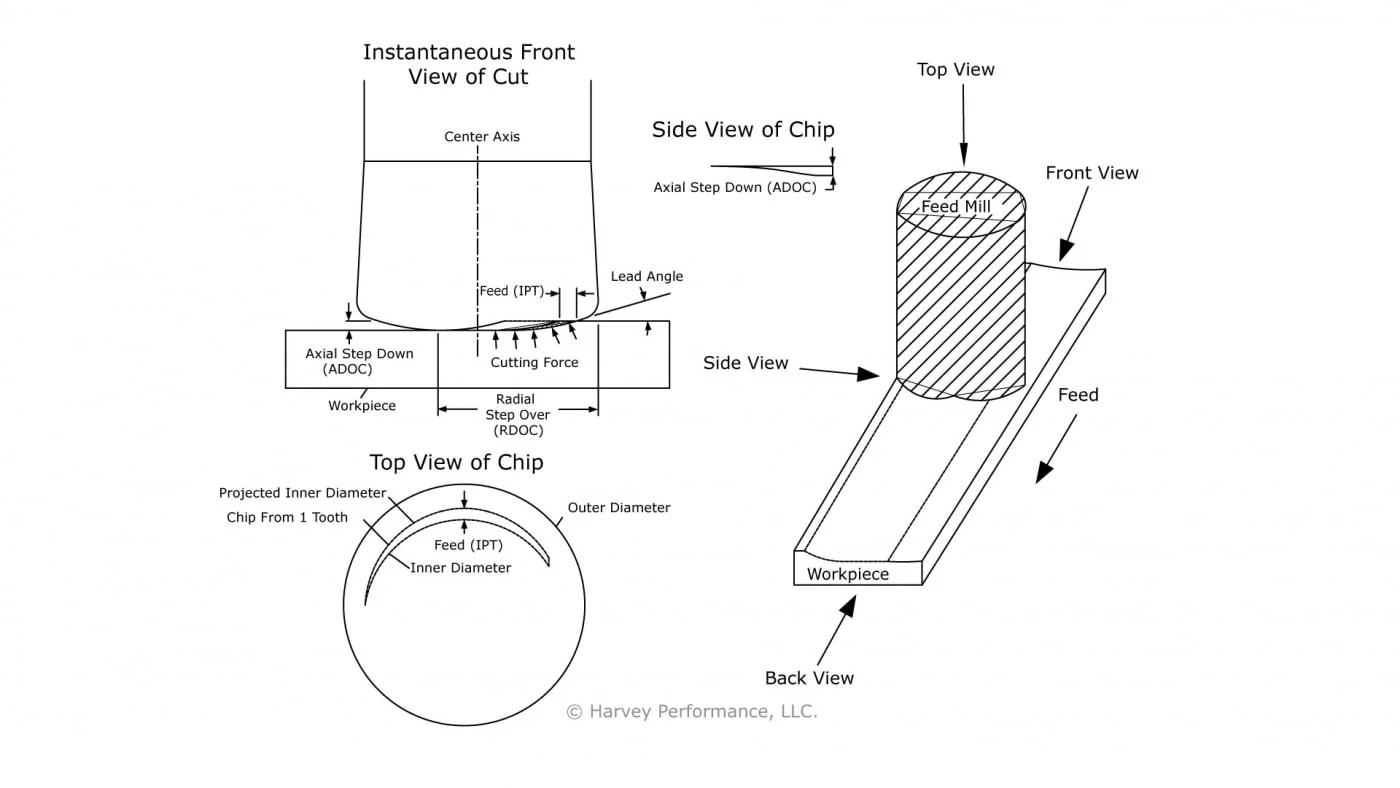
그림 1에서 보듯, 고이송 엔드밀이 공작물에 적절히 결합되면 낮은 리드 앵글과 낮은 축 방향 절삭 깊이가 결합되어 절삭력의 대부분을 공구 중심축을 따라 위쪽으로 전달합니다. 적은 방사 방향 힘은 채터(Chatter) 부작용 없이 더 긴 오버행(Reach)을 사용할 수 있게 하며, 이는 공구 파손으로 이어질 수 있습니다. 이는 박벽 가공(Thin walls)이나 깊은 포켓 윤곽 가공(Contouring deep pockets)처럼 낮은 방사 방향 힘이 필요한 애플리케이션에 유리합니다.
이송 밀(Feed Mills)은 공격적인 이송 속도를 가집니다
그림 1은 적절한 황삭 툴패스에 결합된 순간의 칩 형성 스냅샷도 보여줍니다. 칩(대각선으로 표시)이 공구 중심축에 가까워질수록 얇아지는 것을 주목하세요. 이는 바닥 모서리의 곡선 형상 때문입니다. 이 칩 시닝 현상 때문에 공구 이송을 증가시켜 공구가 활발히 절삭에 관여하도록 하고 공작물에 마찰(Rubbing)하지 않게 해야 합니다. 마찰은 마찰을 증가시켜 절삭 영역 주변 열 수준을 높이고 조기 공구 마모를 유발합니다. 이 공구는 생존 가능한 절삭날을 유지하기 위해 증가된 칩 로드(Chip load)를 필요로 하므로 '고이송 밀(High Feed Mill)'이라는 이름이 붙여졌습니다.
바닥 모서리 곡선 형상으로 인한 기타 현상
바닥 모서리의 곡선 형상은 다음 동작들도 가능하게 합니다:
- CAM 툴패스에 프로그래머블 반경(Programmable radius) 추가
- 페이싱 작업 중 스칼롭(Scallop) 형성
- HEM 황삭과 비교하여 슬로팅(Slotting) 애플리케이션 중 다른 모양의 칩 생성
프로그래머블 반경(Programmable Radius)
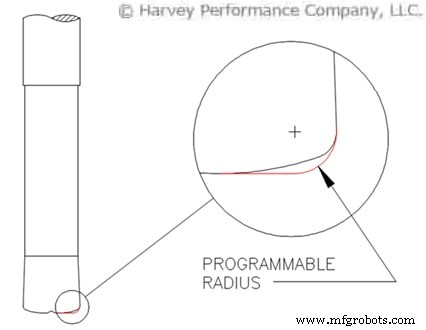
헬리컬 솔루션(Helical Solutions) 고이송 엔드밀은 이중 반경 바닥 모서리 설계를 가집니다. 이 때문에 정확한 프로파일을 일부 CAM 소프트웨어로 쉽게 프로그래밍할 수 없습니다. 따라서 쉬운 통합을 위해 이론적 반경(Theoretical radius)을 사용합니다. 단순히 불노즈(Bullnose) 툴패스를 프로그래밍하고 치수 표의 이론적 반경(아래 그림 2 참조)을 코너 반경으로 사용하면 됩니다.
스칼롭 관리(Managing Scallops)
스칼롭(Scallop)은 곡선 프로파일을 가진 절삭 공구가 남긴 소재의 뾰족한 부분(Cusp)입니다. 스칼롭 높이와 너비를 결정하는 세 가지 주요 요인은:
- 축 방향 절삭 깊이(Axial Depth of Cut)
- 반경 방향 절삭 깊이(Radial Depth of Cut)
- 바닥 모서리 곡률 또는 리드 앵글(Curvature of Bottom Edge or Lead Angle)
그림 3은 65% 반경 방향 스텝오버(Step-over)와 4% 축 방향 절삭 깊이로 일반적인 황삭 절단의 스칼롭 프로파일을 묘사합니다. 음영 영역은 2회 황삭 패스 후 남겨진 스칼롭을 나타내며 툴패스와 평행하게 뻗어 있습니다.
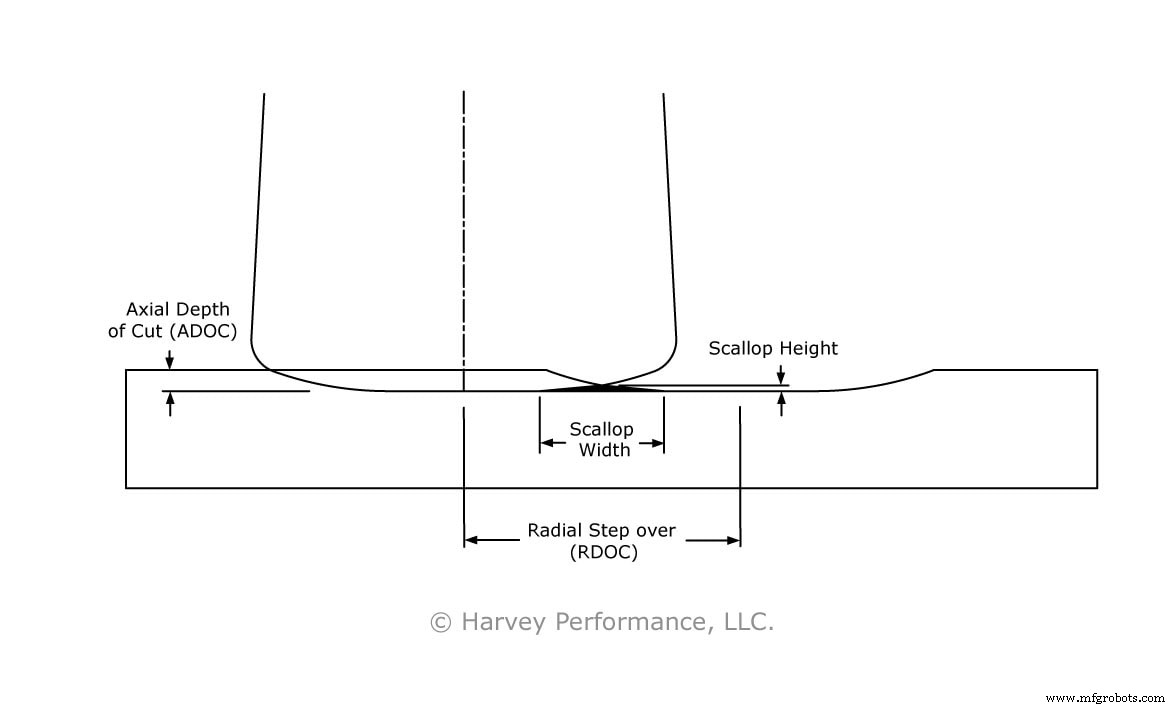
그림 4와 5는 반경 및 축 방향 절삭 깊이가 스칼롭 높이와 너비에 미치는 영향을 보여줍니다. 이 그림들은 그림 3 맥락에서 봐야 합니다. 표준 측정 단위 대신 직경 백분율을 사용하여 이 효과가 모든 공구 크기에서 예측 가능함을 보입니다. 그림 4는 공구가 35~40% 반경 방향 스텝오버로 프로그래밍되면 스칼롭이 형성되기 시작함을 보여줍니다. 높이는 축 방향 절삭 깊이에 도달할 때까지 기하급수적으로 증가하다 최대가 됩니다. 그림 5는 반경 방향 스텝오버와 스칼롭 너비 간 선형 관계를 보여줍니다. ADOC와 바닥 절삭 모서리 곡률 반경이 일정하다면 스칼롭 너비와 축 방향 절삭 깊이 간 관계는 보이지 않습니다.
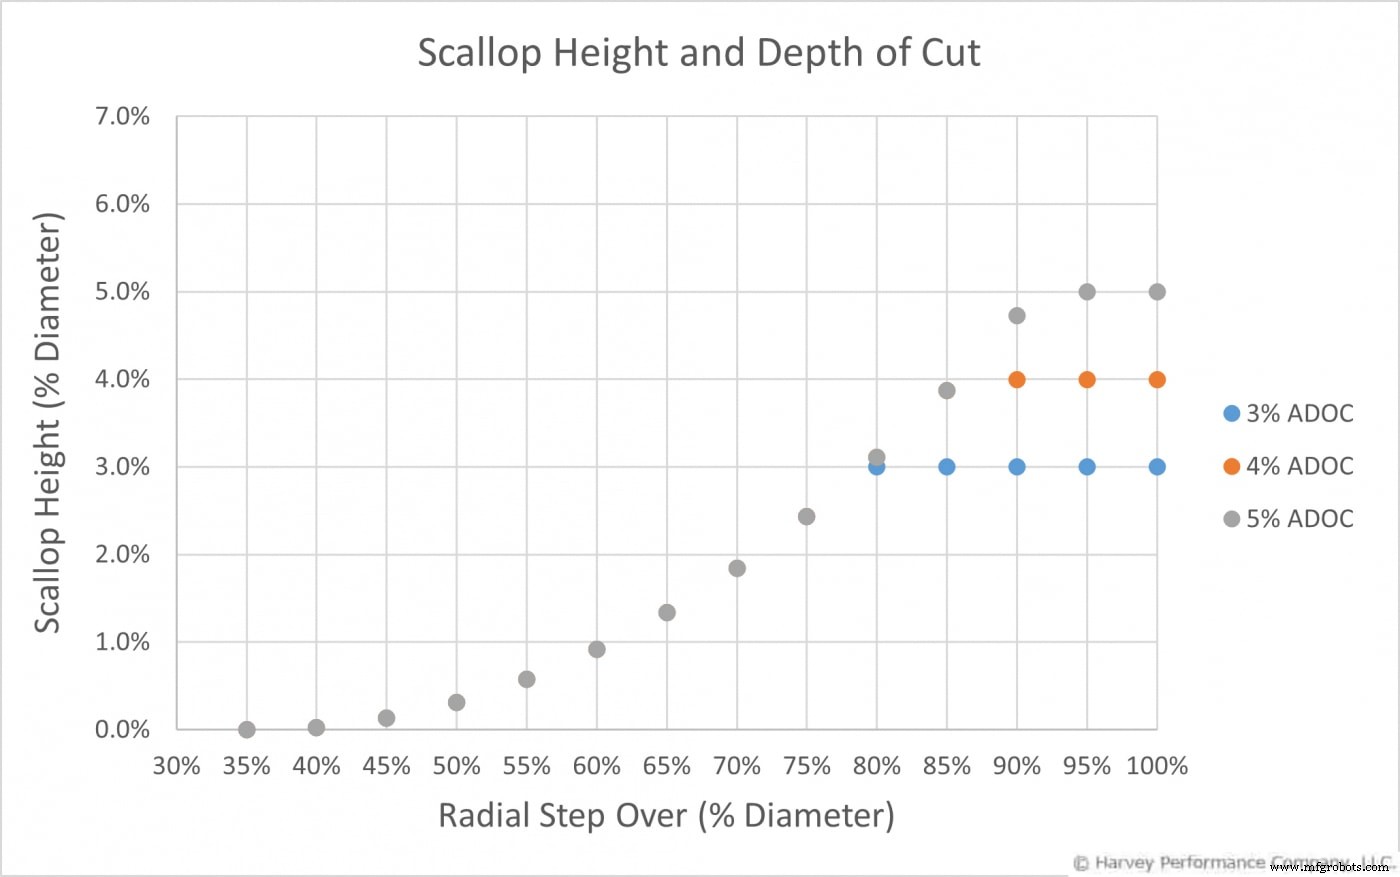
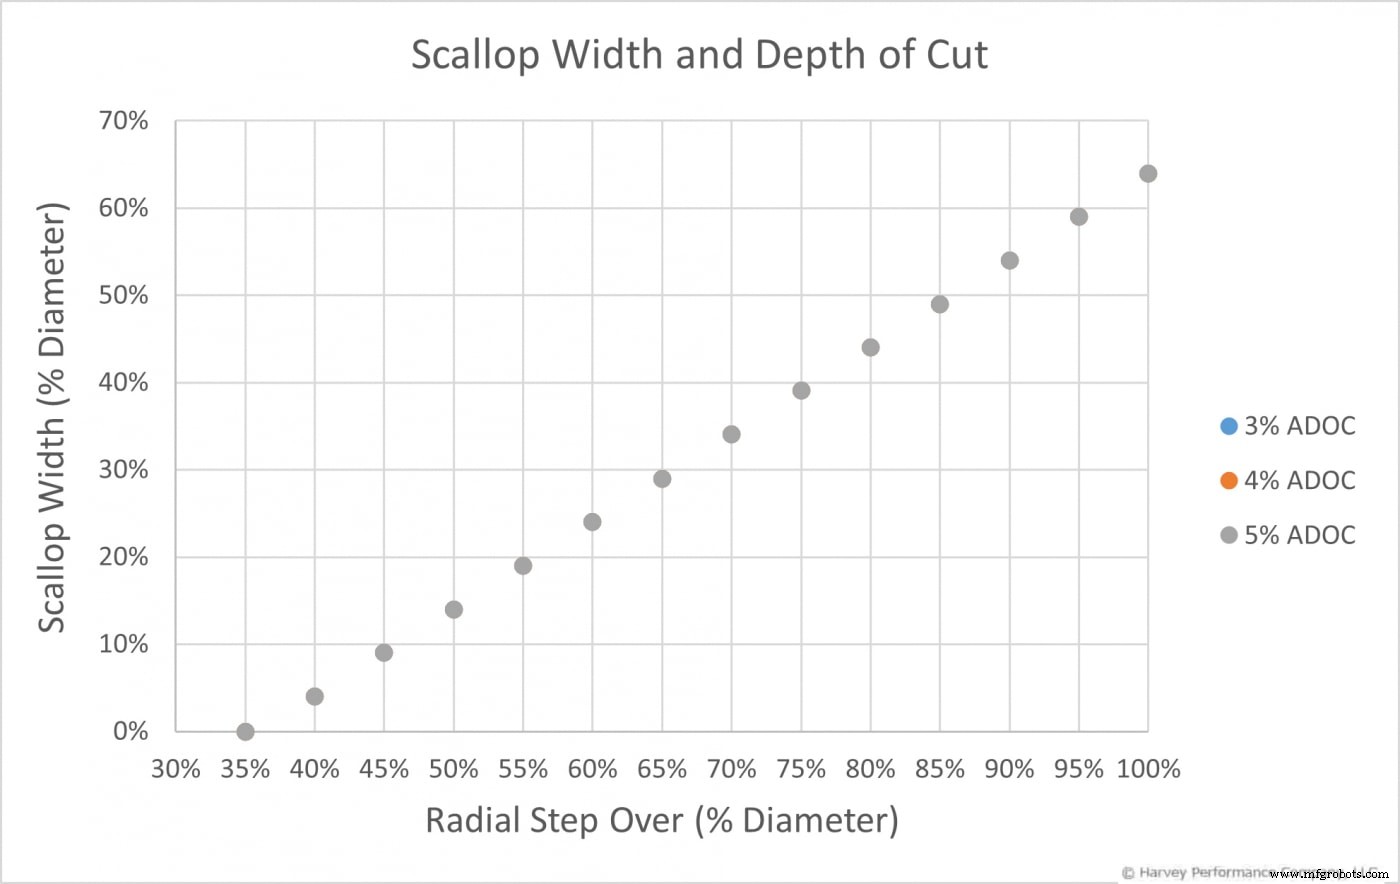
그림 4와 5의 그래프로부터 스칼롭 치수에 대한 다음 방정식을 얻습니다.
이 방정식 관련 참고사항:
- 이 방정식은 헬리컬 솔루션 고이송 엔드밀에만 적용 가능
- 이 방정식은 근사치
- 축 방향 절삭 깊이에 도달한 후 스칼롭 높이 방정식은 부정확
- RDOC는 직경 백분율(.55 x 직경, .65 x 직경 등)로 표현
고이송 엔드밀 바닥 모서리 곡률
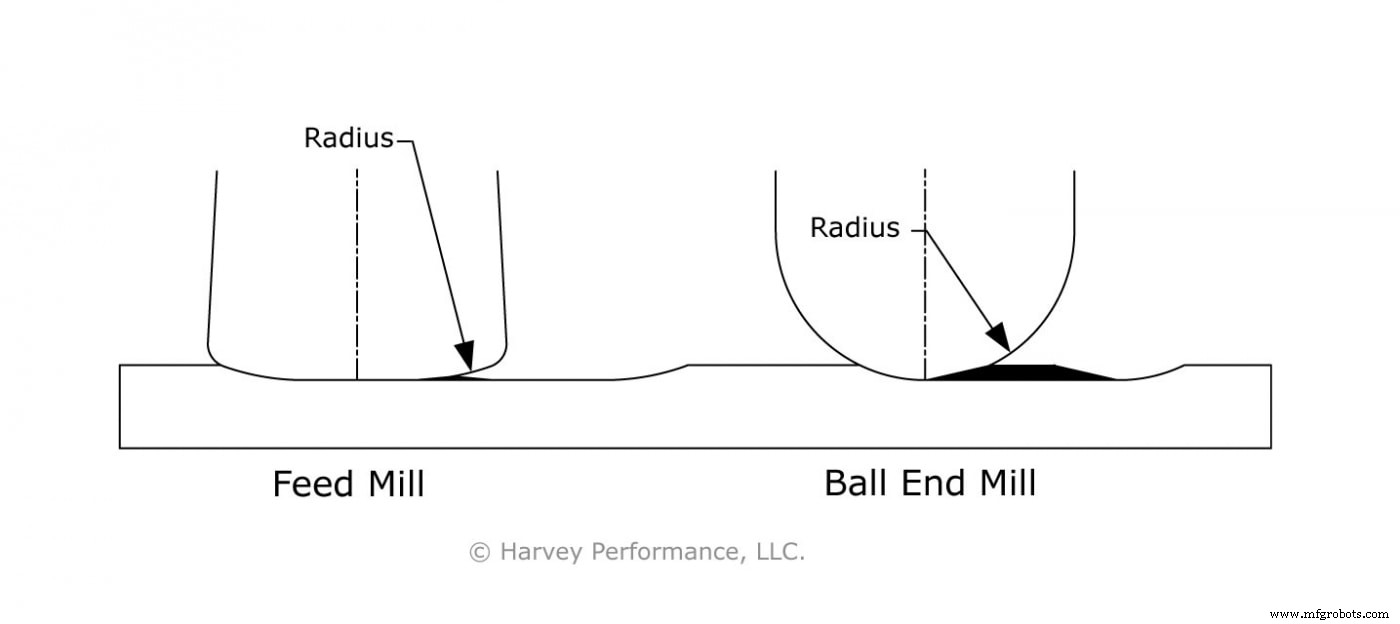
곡률 반경이 작을수록 스칼롭 높이는 커집니다. 예: 헬리컬 솔루션 고이송 엔드밀 바닥 절삭 모서리의 큰 부분 반경(Partial radius)은 동일한 툴패스로 프로그래밍된 볼 엔드밀(Ball end mill)보다 더 작은 스칼롭을 남깁니다. 그림 6은 동일한 반경 및 축 방향 절삭 깊이로 볼 엔드밀과 고이송 밀을 나란히 비교한 것입니다. 볼 엔드밀이 더 작은 곡률 반경을 가지므로 스칼롭 너비와 높이가 눈에 띄게 더 큽니다.
풀 슬로팅(Full Slotting)
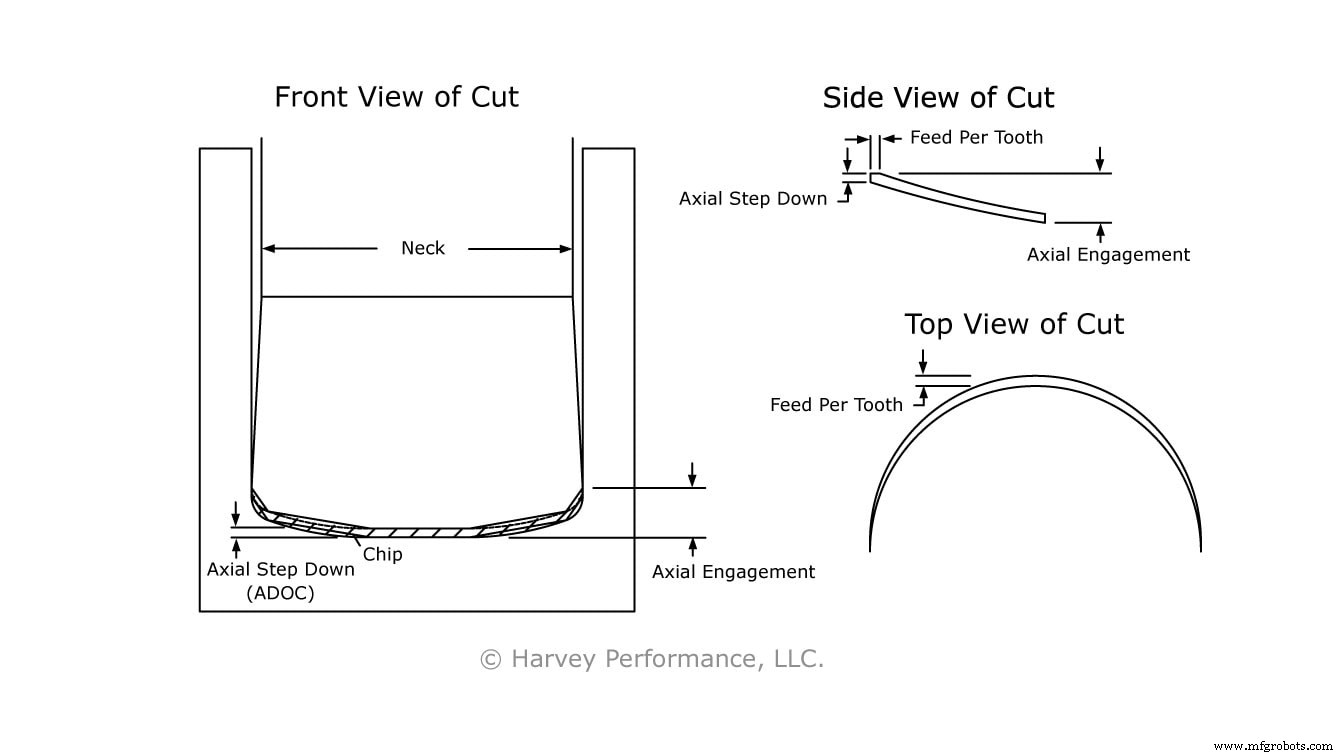
슬로팅 시 더 많은 바닥 절삭 모서리가 결합되므로 이송 속도는 황삭 대비 크게 낮춰야 합니다. 그림 7에서 보듯 축 방향 스텝다운(Step-down)이 축 방향 결합(Engagement)과 같지 않습니다. 풀 슬롯에 결합되면 칩은 복잡한 모양이 됩니다. 측면에서 칩을 보면 공구가 축 방향 결합 전체를 한 번에 절삭하지 않습니다. 칩은 공구 바닥 모서리 형태를 따라 슬롯 절단 윤곽을 따릅니다. 이 현상 때문에 칩은 슬롯 최저점까지 내려갔다가 측면의 최고 축 방향 결합 지점까지 다시 올라갑니다. 이는 공구의 작은 플루트 밸리(Flute valleys)를 막을 수 있는 길고 얇은 칩을 생성하여 조기 공구 파손을 유발합니다. 이는 이송 속도를 낮추고 냉각수 양을 늘려 해결할 수 있습니다.
요약하면, 공구 바닥 모서리의 곡선 프로파일은 낮은 리드 앵글로 생성되는 칩 시닝 효과 덕분에 고이송 밀링 시 더 높은 이송 속도를 가능하게 합니다. 이 낮은 리드 앵글은 절삭력을 축 방향으로 분배하여 방사 방향 힘을 줄임으로써 일반 엔드밀이 같은 조건에서 경험할 수 있는 채터 양을 감소시킵니다. 다만 머시니스트는 곡선 바닥 모서리가 스칼롭 형성을 허용하고, 일부 CAM 패키지 사용 시 프로그래머블 반경이 필요하며, 슬로팅이 황삭 조업만큼 생산적이지 않음을 주의해야 합니다.



