CNC 공작기계에서 원호 보간 마스터하기: R값 프로그래밍 – 2부
원호 보간 개념 및 프로그래밍 시리즈 2부로, CNC 공작기계에서 원호 보간을 프로그래밍/가공하는 데 필요한 정보와 CNC 조작자가 R(반경)을 사용해 원호 보간을 프로그래밍하는 방법을 설명합니다.
이 시리즈 다른 글 읽기
- 원호 보간 개념 및 프로그래밍 1부 (개념)
- 원호 보간 개념 및 프로그래밍 2부 (R 사용)
- 원호 보간 개념 및 프로그래밍 3부 (I J K 사용)
- 원호 보간 개념 및 프로그래밍 4부 (미지의 R)
- 원호 보간 개념 및 프로그래밍 5부 (예제)
- 원호 보간 개념 및 프로그래밍 6부 (활용 및 연습)
필수 5가지 정보
원호 보간 명령 실행을 위해 다음 5가지 정보가 필요합니다.
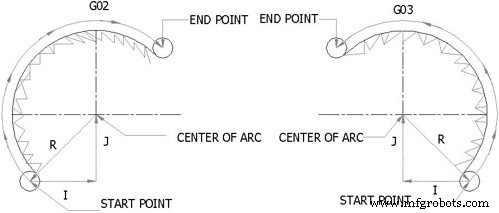
원운동
| 항목 | 명령 |
|---|
|
- G17 = XY평면과 평행한 아크
- G18 = ZX평면과 평행한 아크
- G19 = YZ평면과 평행한 아크
|
|
|
|
- G02 = 시계 방향 아크로 목적점 이동
- G03 = 반시계 방향 아크로 목적점 이동
|
- 아크 끝 위치 (G90) 절대
- 또는
- 아크 끝 위치 (G91) 증분
|
|
- R 방식 (아크 반경)
- 또는
- I J K 방식 (아크 중심 좌표)
|
- R
- 또는
- I = 아크 시작점에서 아크 중심점까지 X축 평행 거리로, 방향을 지정한 거리
- J = 아크 시작점에서 아크 중심점까지 Y축 평행 거리로, 방향을 지정한 거리
- K = 아크 시작점에서 아크 중심점까지 Z축 평행 거리로, 방향을 지정한 거리
|
위 정보를 통해 원호의 중심을 지정하는 두 가지 방법이 있음을 알 수 있습니다.
- R을 사용해 아크 반경 지정
- I, J, K를 사용해 시작점에서 아크 중심까지 거리 지정
R 사용법
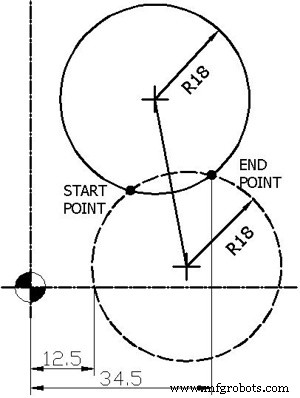
첫 번째 방법은 매우 간단하며 아크나 원을 프로그래밍하는 데 특별한 노력이 필요하지 않습니다. 다음 점의 X, Y 좌표값과 R+“값”만 언급하면 됩니다. 많은 아크 프로그래밍 프로젝트에서 대다수 제어기에서 사용 가능한 R 주소로 직접 반경을 사용할 수 있습니다. 이때 시작점과 끝점 사이의 각도 차이가 매우 중요합니다. 컴퓨터가 스스로 아크 중심을 계산하기 때문입니다. 시작점과 끝점 사이 각도 차이가 180° 이하이면 R 양수 값을 사용하고, 180° 초과이면 R 음수 값을 사용합니다.
예: 다음 그림 참조
반경 양수/음수
위 그림에는 두 원이 있습니다. 하나는 점선 원, 다른 하나는 실선 원입니다. 두 원은 검은 점으로 표시된 두 점에서 교차합니다.
점선 원의 공구 움직임이 시작점에서 끝점까지 시계 방향이고 아크가 180° 미만이면, 절대 모드 G90에서 코드는 다음과 같습니다.
G02 X34.5 Y20 R18 F100.
실선 원의 공구 움직임이 시작점에서 끝점까지 시계 방향이고 아크가 180° 초과이면, 절대 모드 G90에서 코드는 다음과 같습니다.
G02 X34.5 Y20 R-18 F100.
CNC 프로그램에서 원호 보간 명령이 활성화되면 현재 활성화된 공구 이동 명령(G00, G01 또는 사이클 명령)이 자동으로 취소됩니다.
G90과 G91을 사용한 원호 보간
G90 X ____ Y____ 공작물 좌표계에서 아크 끝점 정의.
G91 X____ Y____ 아크 시작점에서 아크 끝점까지 부호 있는 거리 정의.
R_____ 아크 반경 길이 정의.
이 시리즈 다른 글 읽기
- 원호 보간 개념 및 프로그래밍 1부 (개념)
- 원호 보간 개념 및 프로그래밍 2부 (R 사용)
- 원호 보간 개념 및 프로그래밍 3부 (I J K 사용)
- 원호 보간 개념 및 프로그래밍 4부 (미지의 R)
- 원호 보간 개념 및 프로그래밍 5부 (예제)
- 원호 보간 개념 및 프로그래밍 6부 (활용 및 연습)



