산업용 로봇 통합은 수백 대를 프로그래밍한 베테랑 통합업체부터 첫 프로젝트를 시작하는 신입까지 스펙트럼을 아우릅니다. 이 틈새 분야에서의 숙달은 기술적 기술뿐만 아니라 도전을 기회로 바꾸는 전략적 사고방식을 요구합니다.
아래는 첫 로봇 프로그래밍 노력을 형성하고 배포할 모션 로직을 정의할 5가지 필수 전략입니다. 전통적인 래더 로직, 오프라인 시뮬레이션, 핸드 가이드 학습, 고급 코봇 워크플로 중 무엇을 선택하든 이 지침은 견고하고 반복 가능한 프로세스를 만드는 데 도움이 될 것입니다.
팁 1: 사용 사례와 제약 조건 이해
핵심적으로 로봇 프로그래밍은 정밀한 "A지점에서 B지점으로" 명령의 연속입니다. 로봇은 지시를 받은 대로 정확히 실행하는 도구입니다. 의도를 추론하지 않습니다. 따라서 각 관절과 모터의 물리적 한계를 먼저 매핑하여 로봇이 메커니즘에 과부하를 주지 않고 원하는 좌표에 도달할 수 있도록 해야 합니다.
단순한 접착제 디스펜싱 작업을 고려해 보십시오: 로봇은 제어된 속도로 움직여야 하며 하류 장비와 완벽하게 조정되어야 합니다. 과도한 가속이나 관절 범위를 늘리는 명령은 정확도를 저하시키고 부품 수명을 단축시킬 수 있습니다.
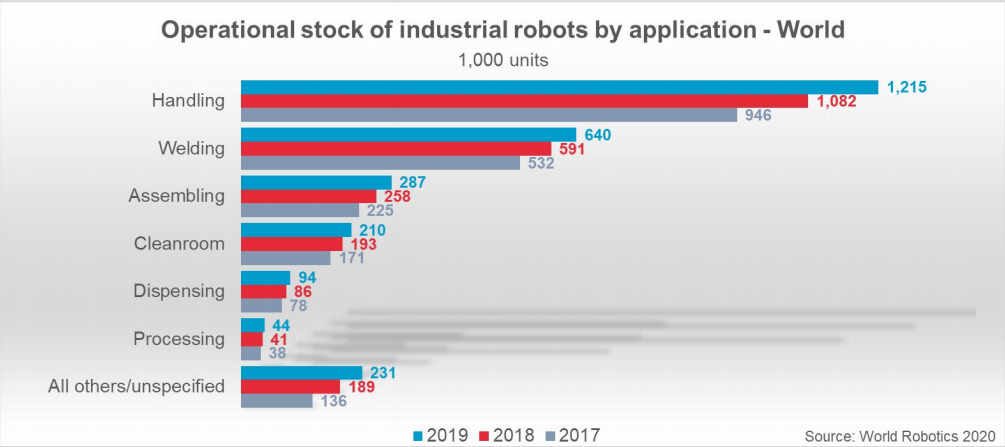
산업용 로봇 공정 응용은 매우 다양합니다. 물류 시장이 성장하는 동안 숙련 노동 부족은 부가가치 자동화를 그 어느 때보다 필수적으로 만듭니다. 출처: 국제 로봇 연맹
팁 2: "해피 패스" 정의
소프트웨어 엔지니어링에서 해피 패스는 무한히 실행될 수 있는 오류 없는 반복 가능 시나리오입니다. 로봇은 밤낮으로 동일한 조건에서 작동할 때 탁월합니다. 이를 달성하려면 모션 프로그램이 안정적인 부품 배치를 중심으로 구축되어야 합니다. 구성 요소가 지그에 고정되거나 라인을 따라 컨베이어되는 경우든 말입니다.
어떤 편차(정렬 불량 부품, 예상치 못한 장애물, 타이밍 불일치)도 공정을 탈선시킬 수 있습니다. 핵심은 정적 및 동적 제약 조건을 모두 고려하여 안전한 엔벨로프 내에 머무르는 모션을 설계하는 것입니다.
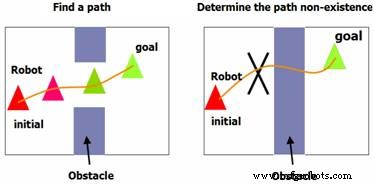
경로 계획에는 특정 모션이 불가능한 때를 포함하여 장애물과 제약 조건 이해가 필요합니다. 출처: UNC
팁 3: 최악의 상황 대비
로봇 셀은 잘못 배치된 부품, 우발적 충돌, 인간 간섭 등 다양한 예측 불가능한 사건에 노출됩니다. 견고한 안전 계획은 가동 중단 시간을 완화하고 장비와 인력을 보호합니다.
대부분 산업용 로봇은 케이지나 격리 시스템으로 둘러싸여 있으며, 협동 로봇(코봇)은 내장 충돌 감지와 안전 정지 기능을 제공합니다. 그러나 어떤 충돌이든 작업을 중단시키고 비용을 초래합니다. 특정 환경에서 최악의 시나리오를 시각화하십시오: 진입 지점 식별, 누가 셀에 접근할 수 있는지 평가, 그들의 지식 수준 평가.
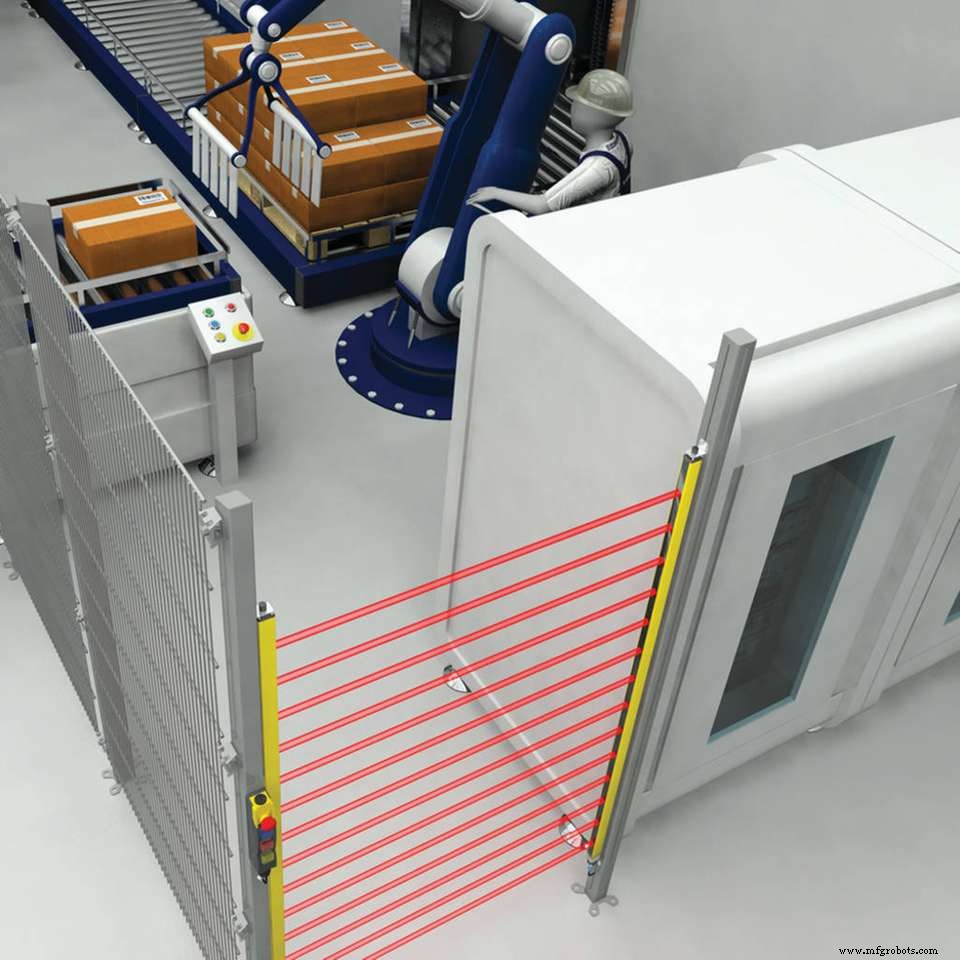
라이트 스크린은 로봇 셀 진입 관리와 엔지니어의 공정 시야 방해 없이 의도치 않은 진입 제한에 모두 사용될 수 있습니다. 출처: Industr.
팁 4: 프로그래밍 프로세스를 현장 밖에서 유지
프로그래밍은 예상보다 오래 생산 현장을 점유할 수 있는 세심한 작업입니다. 오프라인 시뮬레이션 도구를 사용하면 CAD 모델과 충돌 검사를 사용하여 가상 환경에서 로봇 궤적을 구축, 테스트, 개선할 수 있습니다.
모션 플랜을 오프라인으로 검증함으로써 현장 개입 필요성을 줄이고, 학습 곡선을 단축하며, 공장을 원활하게 가동할 수 있습니다. 철저한 가상 테스트 후 최종 프로그램만 라이브 셀에 배포하면 됩니다.
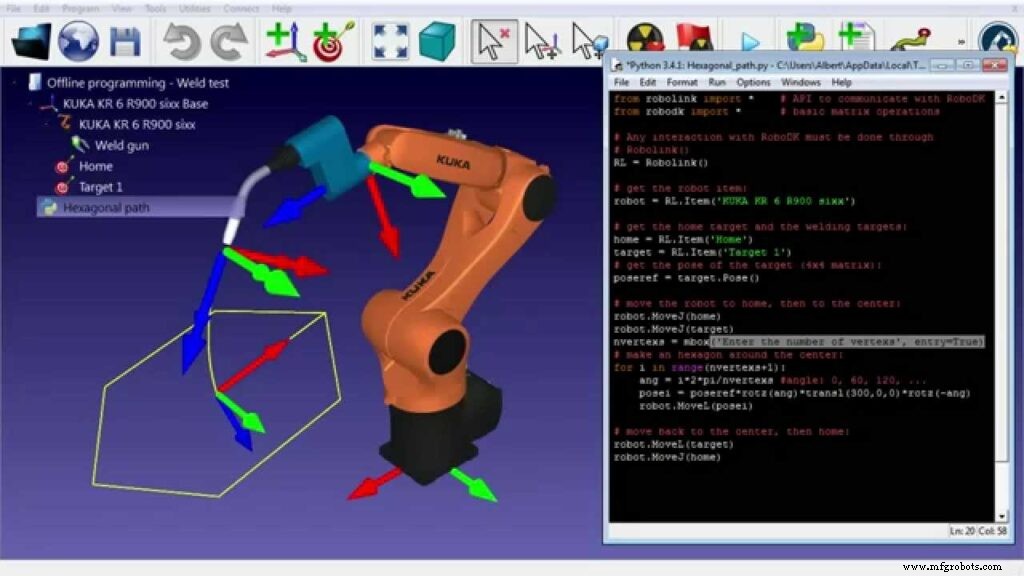
오프라인 프로그래밍은 로봇 셀을 수동으로 프로그래밍하려는 사람들에게 수동 가동 중지를 제한하면서 실용적인 응용으로 남아 있습니다. 출처: Robodk
팁 5: 생산 니즈 업데이트 유지
로봇 기본 하드웨어는 수년간 사용 가능하지만, 새로운 엔드 이펙터와 툴링은 더 높은 정밀도, 속도, 다재다능함을 잠금 해제할 수 있습니다. 현재 구성이 여전히 공정 목표와 일치하는지 정기적으로 평가하고, 생산성이나 품질을 향상시킬 수 있는 업그레이드를 고려하십시오.
부가가치 작업의 경우 유연한 지그나 적응형 그리퍼 같은 지원 장비는 대형 불규칙 부품 용접 같은 복잡한 작업을 단순화할 수 있습니다. 단일 형상이나 공정을 타겟으로 하는 장비에 집중하면 시간이 지남에 따라 상당한 생산성 향상을 실현할 수 있습니다.
현대 관리 기법은 최종 고객 니즈에 대한 대응성을 필요로 합니다. 이러한 체인지오버 비용은 적절한 계획과 예상 없이는 비용이 많이 들 수 있습니다. 특히 로봇의 경우. 출처: All About Lean
보너스 팁: 자율, 노코드 로봇 선택
프로그래밍은 부품 변형이 일반적인 고혼합 생산 라인에서 특히 어려울 수 있습니다. 자율 제조 로봇은 실시간으로 모션 플랜을 생성하여 수동 코딩의 필요성을 제거합니다.
실시간, 센서 기반 부품 3D 재구성.
로봇 셀의 디지털 트윈.
각 부품에 대한 명확하게 정의된 공정 목표.
이러한 능력을 통해 지그나 부품 위치 걱정 없이 급변 라인에 로봇을 배치할 수 있습니다. 시스템이 부품 변형에 자동으로 적응하여 고수준 최적화에 집중할 수 있게 합니다.
일단 설정되면 프로세스는 주로 자체 관리되며, 고통스러운 코드 변경 대신 간단하고 직관적인 명령으로 성능을 조정할 수 있습니다.
Omnirobotic은 분사 공정을 위한 자율 로봇 기술을 제공하여 산업용 로봇이 부품을 "보고", 즉석에서 모션을 계획하고, 중요한 코팅 및 마감 작업을 실행하게 합니다. 여기에서 ROI 잠재력 확인.