


산업용 로봇

산업 제조
단 하나의 제조 셀로 모든 것을 할 수 있다면 어떨까요? 연구원 팀이 로보디케이로 바로 그것을 실현하고 있습니다.
현재 부품을 제조하는 방식을 생각해 보세요.
많은 단계가 있지 않나요? 한 셀은 원자재를 가공 가능한 공작물로 만듭니다. 다른 셀은 부품의 거친 형태를 깎아내고 정밀 가공을 완료합니다. 또 다른 셀은 표면 마감을 수행합니다. 결국 작업장은 기계들로 가득 차고, 운영자들은 모든 것을 따라잡으려 곳곳을 뛰어다닙니다.
이 모든 단계를 하나의 셀로 완료할 수 있다면 유용하지 않을까요?
이것이 연구원 그룹이 EU의 호라이즌 2020(Horizon 2020) 자금 지원 프로그램을 위한 최근 프로젝트 제안에서 다루기로 결정한 질문입니다.
하이오만은 2017년에 제출된 EU 프로젝트 제안의 이름이었습니다.
EU(유럽 연합)는 연구 프로젝트 자금 지원을 라운드로 구성합니다. 현재 라운드는 호라이즌 2020이라고 불리며, 지금까지 지난 5년간 60만 건 이상의 신청이 제출되었습니다(이 중 단 3%만 자금 지원됨).
하이오만은 하이브리드 로봇 매뉴팩처링(HYbrid RObotic MANufacturing)을 의미합니다. 프로젝트의 아이디어는 하나의 로봇 셀 내에서 모든 제조 단계를 달성할 수 있는 플랫폼을 개발하는 것입니다.
프로젝트 제안서는 하이오만이 "민첩하고 비용 효율적인 생산을 가능하게 하는 파괴적 혁신 제조 시스템을 구축하는 것을 목표로 한다"고 설명했습니다.
제안된 프로젝트의 핵심은 "하이오만 플랫폼"으로, "생산 시간, 작업장 공간, 필요한 자본 지출을 최소화하기 위한 첨단 로봇 시스템"입니다.
이는 세 가지 핵심 제조 단계를 단일 셀로 결합합니다:
실제로 이 세 단계를 단일 로봇으로 완료하는 것도 가능합니다. 그러나 적층 제조가 다른 두 단계보다 훨씬 오래 걸리므로 두 대의 로봇을 사용하는 것이 합리적입니다. 아마도 3D 프린팅 단계에 여러 로봇을 사용하여 셀의 전체 처리량을 높이는 것이 합리적일 수도 있습니다.
하이오만을 그렇게 좋은 아이디어로 만드는 것 중 하나는 프로그래밍 플랫폼으로 로보디케이를 사용한다는 것입니다. 로보디케이는 세 가지 프로그래밍 단계를 모두 동일한 환경에서 쉽게 달성할 수 있게 합니다.
제안을 위해 팀은 소프트웨어를 사용하여 셀의 첫 번째 단계(3D 프린팅) 시뮬레이션을 구축했습니다. 이를 위해 3D 프린팅 위자드를 사용했습니다. 하지만 이것은 시작에 불과합니다. 로보디케이의 통합 프로그래밍 위자드로 세 단계 모두 쉽게 달성할 수 있습니다.
하이오만 팀이 적층, 절삭, 변형 제조에 동일한 소프트웨어를 사용할 수 있는 방법은 다음과 같습니다:
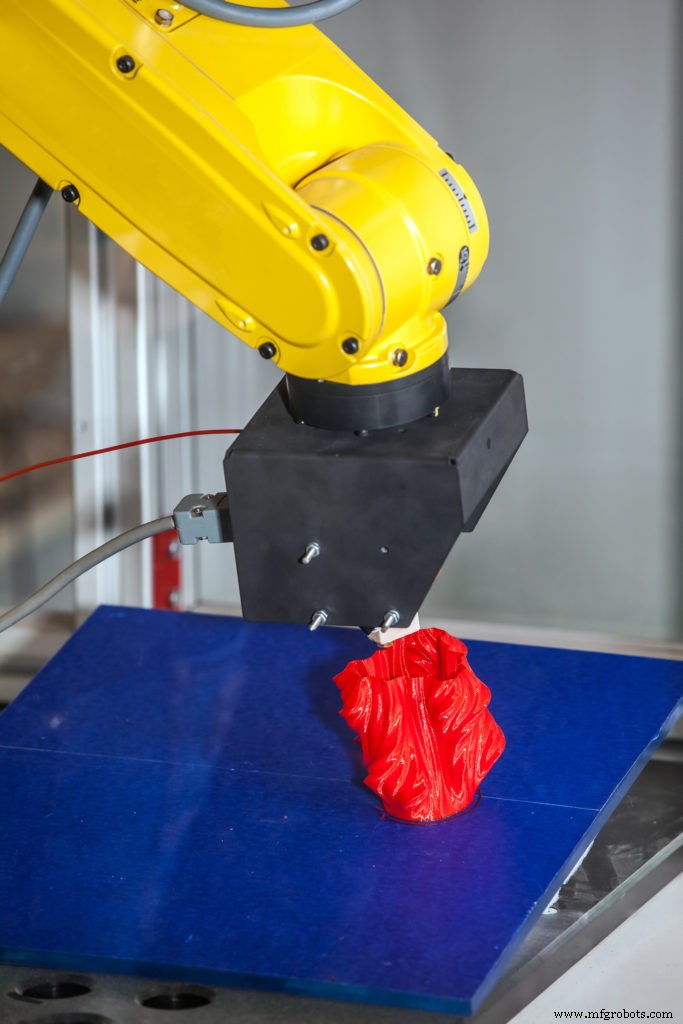
첫 번째 단계는 적층 제조를 사용하여 부품의 거친 형태를 3D 프린팅하는 것입니다.
로보디케이의 3D 프린팅 위자드를 사용하면 CAD 모델을 로봇 명령 시퀀스로 쉽게 변환할 수 있습니다. 입력으로 GCODE 파일이 필요하며, 이는 무료 소프트웨어 Slic3r로 생성할 수 있습니다.
3D 프린팅에는 많은 가능성이 있습니다. 최근 우리는 로보디케이를 사용하여 음식을 3D 프린팅하는 팀에 대해 보도했습니다. 건축 응용 분야를 위한 콘크리트 3D 프린팅도 보았습니다.
로보디케이에서의 3D 프린팅 예제를 보고 실용적인 지침은 문서 페이지를 확인하세요.
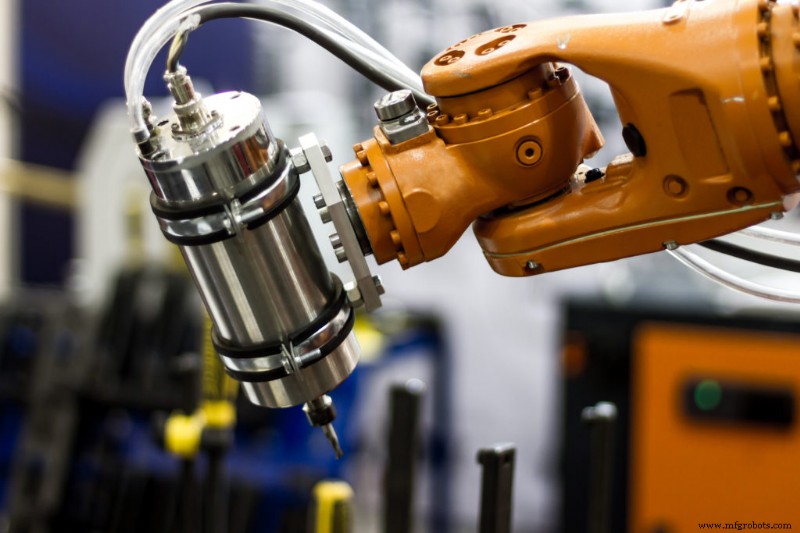
두 번째 단계는 로봇 호환 머신 툴을 사용하여 부품의 세부 사항을 가공하는 것입니다.
로보디케이의 머시닝 위자드는 3D 프린팅과 매우 유사한 프로세스를 따릅니다. GCODE를 입력으로 사용하거나 다른 유형의 NC 파일을 사용합니다. 그러나 재료를 추가하는 대신 툴을 사용하여 재료를 제거합니다.
로봇 머시닝이 비즈니스에 어떻게 도움이 되는지에 대한 자세한 내용은 '로봇 머시닝이 당신의 삶을 단순화하는 방법' 기사를 읽어보세요.
로보디케이에서의 로봇 머시닝 예제를 보고 실용적인 지침은 문서 페이지를 확인하세요.
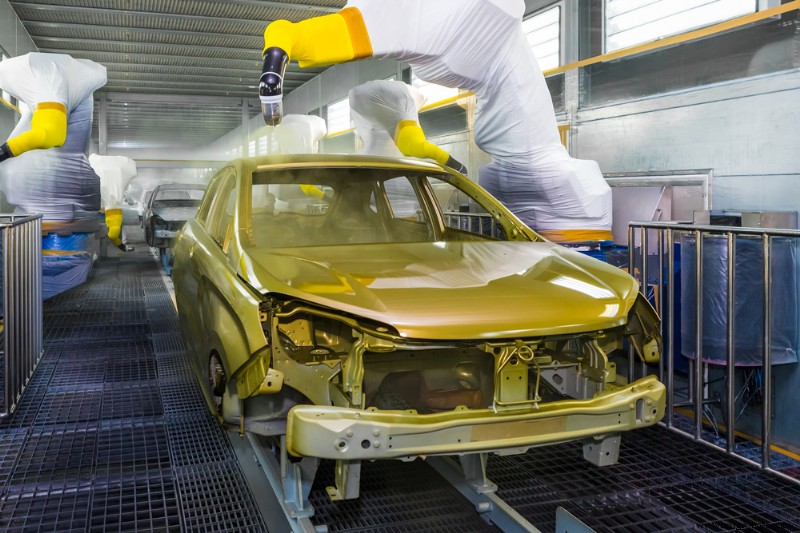
마지막 단계는 표면 처리를 수행하여 최종 제품의 재료 특성을 개선하는 것입니다(예: 내마모성, 납땜성, 내식성 등 개선).
로봇의 정확한 움직임은 특정 표면 처리 방법에 따라 달라집니다. 그러나 많은 방법은 로봇이 곡선 경로로 움직이거나 개별 포인트로 이동하도록 요구합니다. 이에 로보디케이의 커브 팔로우(Curve Follow) 및 포인트 팔로우(Point Follow) 위자드가 가장 유용할 것입니다.
이러한 움직임은 표면 마감 애플리케이션을 검사나 페인팅 작업과 매우 유사하게 만듭니다. 이에 대해서는 '제조업체를 위한 로봇 검사 가이드' 기사에서 알아볼 수 있습니다.
로보디케이에서의 커브 팔로우 작업(페인팅) 예제를 보고 실용적인 지침은 문서 페이지를 확인하세요.
하이오만은 훌륭한 아이디어입니다. 그러나 세 가지 제조 작업을 모두 동일한 로봇 셀에서 수행할 필요는 없습니다. 세 가지 작업 중 하나만 구현해도 프로세스를 개선할 수 있습니다.
세 가지 작업 중 귀하의 비즈니스에 가장 유용한 것은 무엇입니까? (로봇 3D 프린팅, 로봇 머시닝, 로봇 표면 마감 중)
가장 적합한 것을 선택하고 위의 링크를 사용하여 자세히 알아보세요.
올인원 제조 셀로 무엇을 달성할 수 있을까요? 아래 댓글이나 링크드인, 트위터, 페이스북, 인스타그램 또는 로보디케이 포럼에서 토론에 참여해 알려주세요.
산업용 로봇
센서 가속도계는 장치의 충격과 진동을 감지하고 고유 가속도의 크기와 방향을 측정합니다. 따라서 수많은 전자 장치, 항공기 및 기타 산업에서 찾아볼 수 있습니다. 이 글에서는 센서 가속도계의 복잡한 세부 사항과 일상생활에서의 응용을 강조합니다. 전자 애호가로서 가속도계에 대해 더 배우고 싶다면 올바른 페이지에 오셨습니다. WELLPCB는 전자 부품에 대한 역동적인 콘텐츠 제공에 전념합니다. 센서 가속도계란 무엇인가요? 센서 가속도계는 단순히 순간적인 정지 프레임에서 물체의 가속도를 식별하고 정량화하는 장치입니다. 가속도란 무엇인가요?
Motoman ArcWorld 용접 셀에 투자해야 할 이유는 많습니다. 빠르고 효율적이며 고품질 용접을 생성합니다. 하지만 ArcWorld V-6000 셀 같은 ArcWorld 셀에 투자하면 시설 생산성을 향상시키면서 제조 공정을 더 린(Lean)하게 만드는 용접 셀에도 투자하는 것임을 아시나요? 린 제조(Lean Manufacturing)는 생산 라인에서 낭비나 낭비 시간을 제거하는 과정입니다. 시설에 린 제조 관행을 도입하면 작업자가 불필요한 단계를 제거해 작업을 더 빨리 완료할 수 있습니다. Motoman의 ArcWorld V