ROS2 Bouncy Bolson, 무료 RTI Connext DDS 탑재: 연결성 & 진단 강화
ROS2의 두 번째 릴리스인 "Bouncy Bolson"이 공식 ROS2 웹사이트에서 Intel Linux, Windows, iOS용으로 다운로드 가능합니다.
ROS(Robot Operating System)는 로봇 시스템 구축을 위한 오픈소스 프레임워크입니다. ROS2는 원 플랫폼을 기반으로 데이터 배포 서비스(DDS)를 통신에 사용하여 더 높은 성능을 제공합니다.
ROS2 Bouncy Bolson 소개
"Bouncy" 릴리스는 RTI Connext DDS를 비상업적 라이선스로 번들로 제공한다는 점에서 주목할 만합니다. 이로써 ROS2를 사용하는 연구자, 평가자, 학계에 전문가급 DDS가 무료 옵션이 되었습니다.
DDS의 표준 기반 상호운용성 덕분에 모든 ROS2 사용자는 풍부한 도구와 서비스 생태계에 접근할 수 있게 되었습니다:
- RTI Admin Console – 연결성 문제 진단의 필수 도구
- RTI System Monitor – 시스템 성능 튜닝과 최적화의 최고 솔루션
- RTI Recording Service – 토픽 데이터의 고대역폭, 장시간 기록 및 재생
- RTI Routing Service – 크로스 네트워크 통신을 가능케 하는 즉시 사용 가능한 브리지
아래는 RTI Admin Console이 문제 해결을 어떻게 단순화하는지 보여주는 실제 예입니다. ROS2 배포에 LiDAR 데이터 소스를 추가하고 초기에 RViz로 데이터 표시를 시도했지만 출력이 없었습니다.
ROS2 진단 명령어로 문제 범위 축소. 예를 들어 ros2 topic list로 활성 토픽 확인:
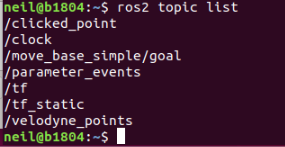
"/velodyne_points" 토픽에 집중:
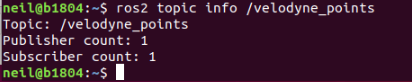
퍼블리셔가 활성임 확인:
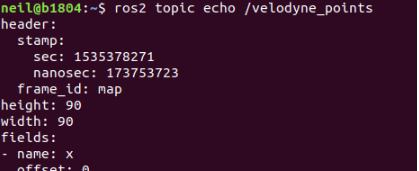
하지만 RViz는 여전히 데이터 미표시.
Admin Console
RTI Launcher로 RTI Admin Console 실행 시 네트워크 문제 즉시 강조. 참여자 간 연결 불가 시 빨간 X 표시.
도메인 0 확장하고 "/velodyne_points" 선택 시 QoS 불일치 드러남:
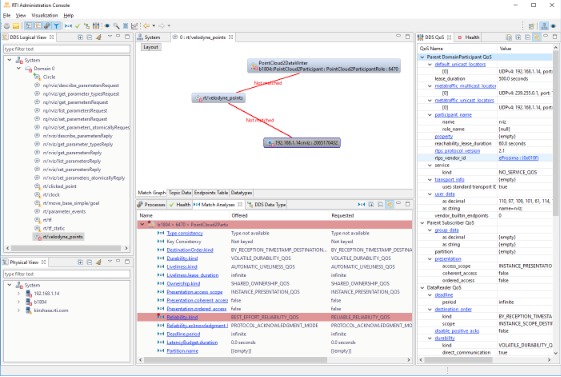
퍼블리셔는 "Best Effort" 신뢰성 제공, RViz 구독자는 "Reliable" 연결 요구. DDS가 연결 차단하여 눈에 띄지 않는 불일치 방지.
Admin Console은 ROS2 내부 토픽 포함 모든 참여자 표시. 주요 관찰사항:
- 나중에 검토 가능한 로그된 에러
- 라이터-온리/리더-온리 토픽으로 미페어링된 퍼블리셔/구독자 표시
- 다른 DDS 벤더의 다중 RMW 레이어 지원으로 진정한 멀티벤더 상호운용성 입증
- Connext RMW 레이어 사용 시 타입 코드 정보가 디스커버리 트래픽에 나타나 Admin Console에서 검사 가능
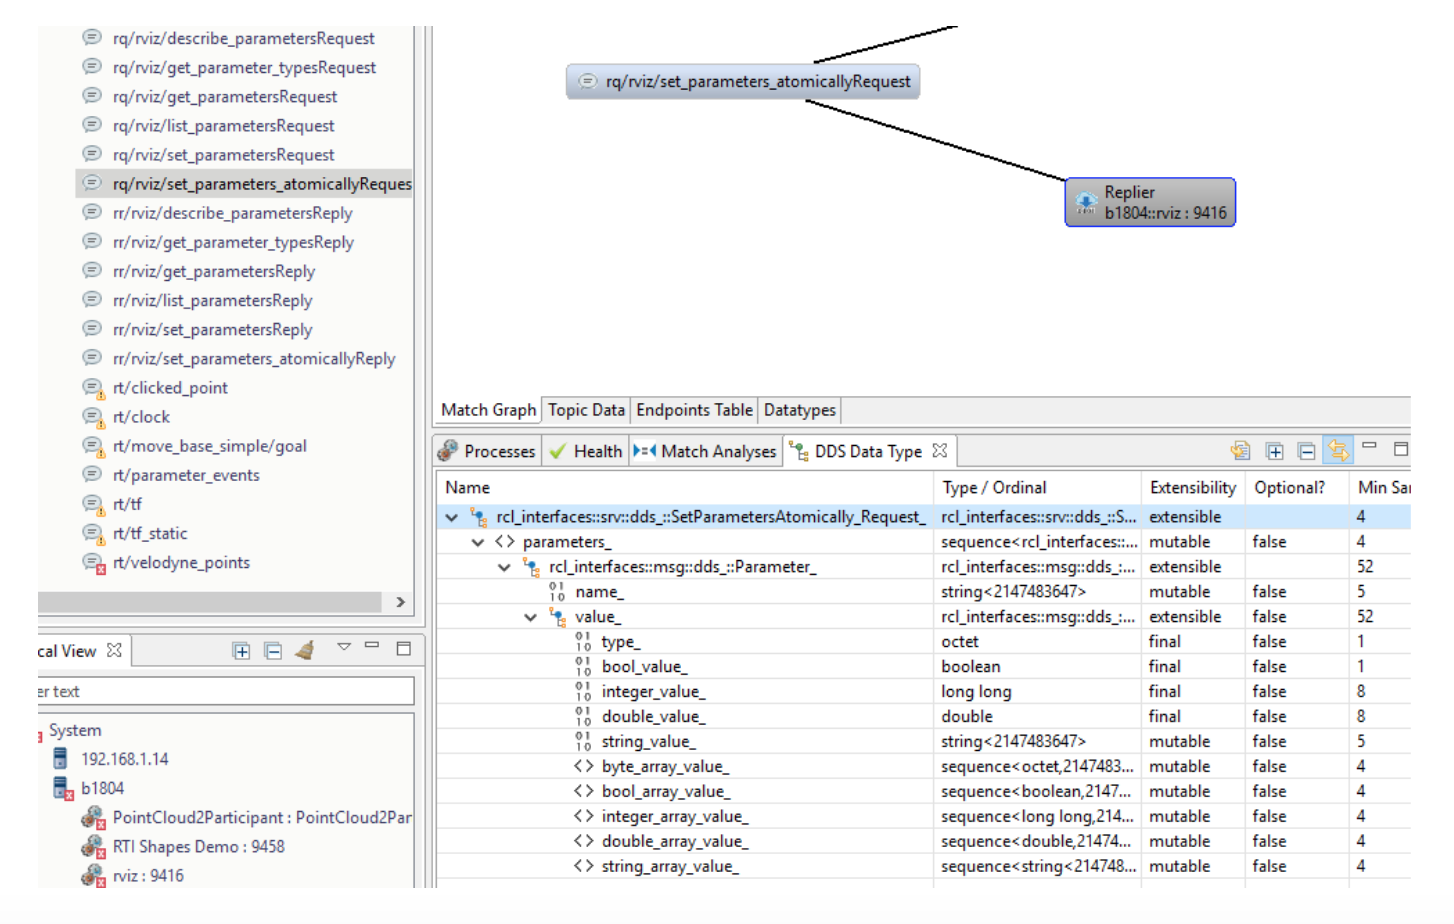
다른 RMW 레이어는 이 정보 억제.
Admin Console로 데이터 토픽 구독 및 값 시각화도 가능:
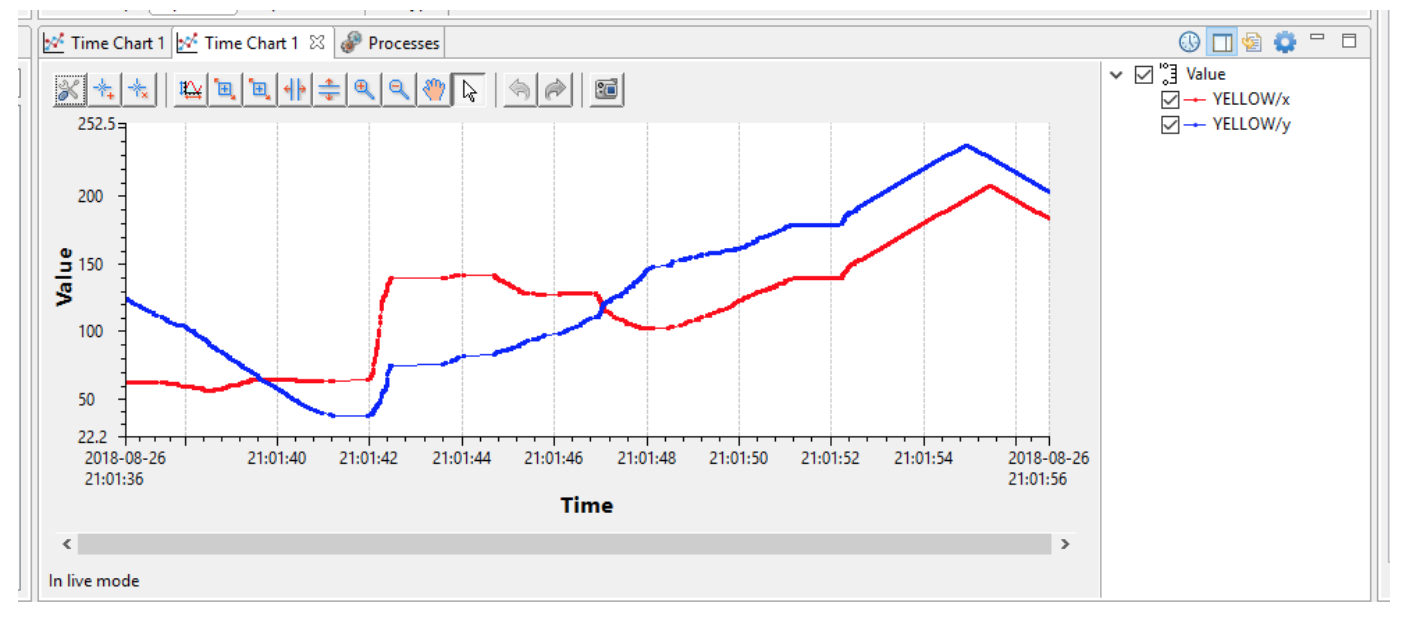
Admin Console로 QoS 불일치 식별하고 몇 분 만에 해결.
ROS2/DDS 생태계의 힘을 로봇 시스템 확장, 진단, 최적화와 순수 DDS 환경에서 3D 시각화 향상에 활용하는 추가 게시물 탐색:



