자동차 칩 제조사들은 첨단 운전자 지원 시스템(ADAS)용으로 구축된 시스템온칩(SoC)을 정기적으로 홍보합니다. 그러나 객관적 지표 없이는 이해관계자들(기자, 분석가, 가장 중요하게는 완성차 업체)이 한 ADAS SoC를 다른 것과 구별하기 거의 불가능합니다.
실제로 시장은 벤더 주장이나 초당 테라 연산(TOPS) 같은 조잡한 지표에 의존합니다. Intel/Mobileye의 EyeQ5를 Nvidia의 Xavier와 TOPS만으로 비교하는 것은 오해의 소지가 있으며 실행 가능한 통찰을 거의 제공하지 않습니다.
이 격차를 해소하기 위해 임베디드 하드웨어 컨소시엄 EEMBC가 최근 ADASMark를 출시했습니다. 이는 현재 라이선싱 가능한 자율주행 벤치마크 제품군으로, Tier-1 공급사와 완성차 업체가 ADAS 스택 설계 시 CPU부터 GPU, 전용 가속기까지 컴퓨트 자원을 최적화하는 데 도움을 주도록 설계되었습니다.
The Linley Group의 선임 분석가 Mike Demler는 ADASMark를 칭찬했습니다: "이 벤치마크가 추상적 숫자가 아닌 실제 워크로드에 기반한다는 점이 신선합니다." 그는 AU-Zone Technologies, NXP Semiconductors, Texas Instruments의 참여가 Baidu의 DeepBench 같은 일반 테스트보다 실용적 우위를 제공한다고 강조했습니다.
프레임워크 중심 설계
EE Times는 EEMBC의 사장이자 CTO인 Peter Torelli와 인터뷰해 차량이 점점 더 자동화됨에 따라 완성차 업체가 직면한 과제를 논의했습니다. 그는 많은 임베디드 시스템이 이제 여러 코어를 배포하지만 "비대칭 컴퓨트 자원을 완전히 활용할 수 있는 프레임워크는 여전히 매우 적다"고 지적했습니다. 견고한 프레임워크 없이는 각 벤치마크 인스턴스가 하드웨어 전반에서 극적으로 달라져 교차 플랫폼 비교를 복잡하게 만듭니다.
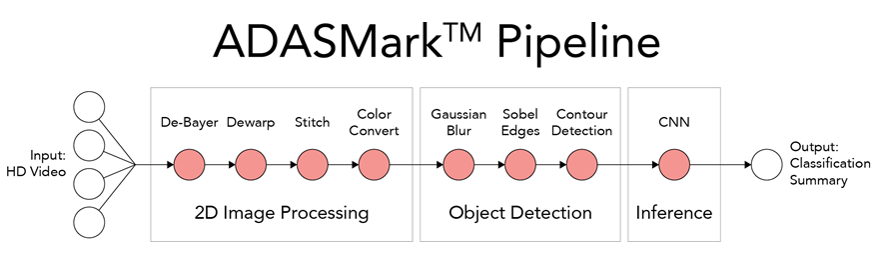
아래 ADASMark 파이프라인 다이어그램으로 설명된 것처럼, 베이스라인 성능은 모든 단계에 단일 CPU를 사용합니다. 그러나 개발자는 최종 추론 단계에 커스텀 뉴럴넷 칩을 꽂거나 색공간 변환용 전용 DSP를 원할 수 있습니다.
이런 시나리오에서 프레임워크는 컴퓨트 장치의 리타겟팅을 단순화해 개발자가 비스포크 인터페이스 코드를 작성할 필요를 없애줍니다. 이 과정은 시간 소모적이고 오류 발생 가능성이 있으며 벤치마크 결과를 왜곡할 수 있습니다.
"AMP와 OpenAMP는 대칭 멀티코어 시스템용으로 설계되어 우리 요구를 해결하지 못합니다."라고 Torelli는 설명했습니다. "OpenCV와 OpenVX는 부분적 지원을 제공하지만 제조사 채택이 일관되지 않습니다." 이 분석이 EEMBC를 실제 워크로드에 맞춘 맞춤 프레임워크 중심으로 ADASMark를 만들게 했습니다.
이미징 파이프라인 중심
ADASMark의 주요 기능에는 구현 간 일관성을 보장하는 OpenCL 1.2 Embedded Profile API, 컴퓨터 비전, 자율주행, 모바일 이미징 작업을 처리하는 SoC의 성능을 정량화하는 마이크로벤치마크 시리즈, AU-Zone Technologies가 개발한 교통 표지판 인식 CNN 추론 엔진이 포함됩니다.
ADAS가 집중적인 객체 탐지와 시각 분류 능력을 요구하기 때문에 ADASMark는 이미징 파이프라인에 초점을 맞춥니다. 서라운드 뷰 스티칭, 윤곽 탐지, CNN 기반 교통 표지판 분류 같은 고도로 병렬적인 워크로드를 모델링합니다. 이는 현대 ADAS 기능을 뒷받침하는 정확히 그 작업들입니다.