


산업기술

산업 제조
다음 이미지는 휠러의 인덕턴스 방정식 뒤에 있는 핵심 개념을 보여줍니다.
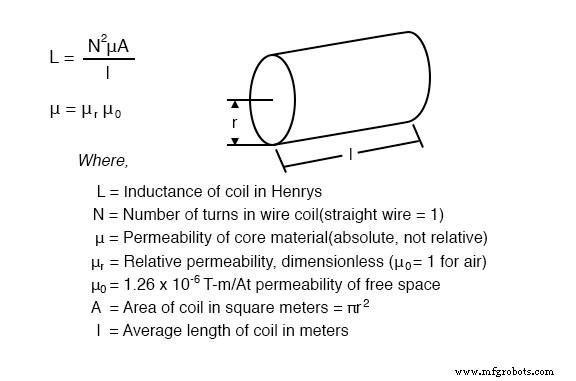
휠러의 공식은 특히 무선 주파수에서 공심 코일의 인덕턴스를 추정하는 업계 표준입니다. 기하학적 조건이 충족될 때 약 1% 정확도로 신뢰할 수 있는 결과를 제공합니다.
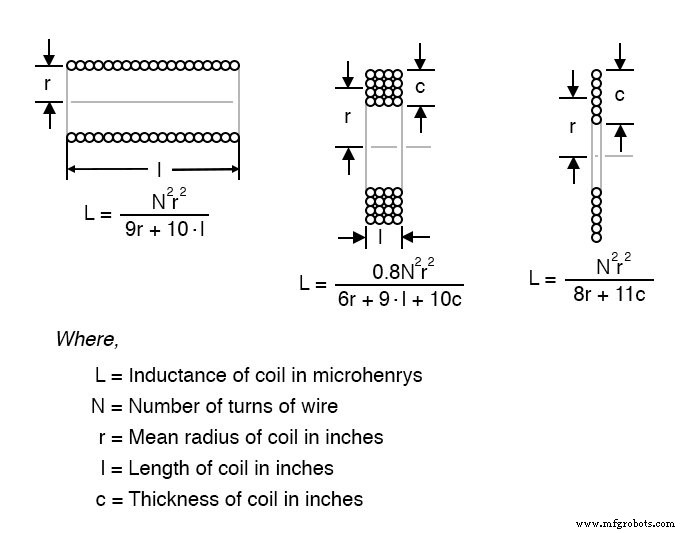
2r/l 비율이 3 미만인 단일 층 공심 솔레노이드에 대해, 다음 표현은 측정값의 1% 이내로 인덕턴스를 산출합니다.
"두꺼운 코일" 변형은 방정식의 분모 항들이 거의 같을 때 이 수준의 정밀도를 유지합니다.
간격 c가 0.2r을 초과할 때 적용 가능하며, 1% 정확도를 제공합니다. 원형 와이어를 위해 유도되었지만, 인쇄 회로 나선형 인덕터에도 약간의 정밀도 저하만으로 적용 가능합니다.
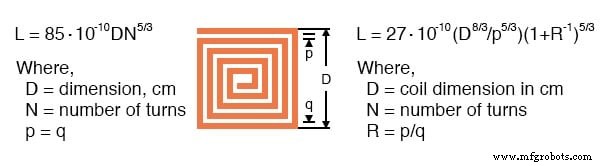
정사각형 인쇄 회로 인덕터의 인덕턴스는 변의 길이가 같은지(p = q) 아니면 다른지(p ≠ q)에 따라 두 가지 서로 다른 공식으로 계산됩니다.
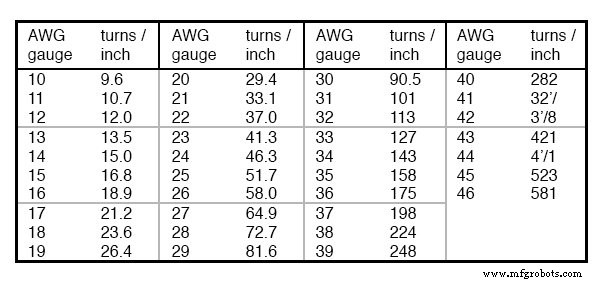
동반 와이어 표는 에나멜 자석선의 "인치당 턴 수" 값을 나열해 위 공식들의 정확한 적용을 돕습니다.
산업기술
인덕터는 전류가 흐를 때 에너지를 저장했다가 전류 변화 시 저장된 에너지를 방출해 회로를 안정화하는 핵심 수동 부품입니다. 이번 글에서는 자성체 코어 없이 공기를 매질로 사용하는 공심 인덕터(Air-Core Inductor)의 원리, 계산법, 직접 제작 방법, 응용 분야까지 심층적으로 다룹니다. 공심 인덕터란? 공심 인덕터는 권선 사이에 철, 페라이트 등 강자성 물질을 넣지 않고 공기(또는 비자성체 지지체)만 있는 인덕터입니다. 공기의 투자율은 1(μ₀)로 매우 낮아 인덕턴스 값이 작고 자기장도 약하지만, 포화 현상이 없고 고주파
로봇 암 컨트롤러는 각 로봇의 신경 중추입니다. 컨트롤러는 티칭 펜던트에서 프로그래밍된 코드를 로봇에 공급하는 대형 컴퓨터로, 로봇이 다른 시스템과 상호작용하거나 애플리케이션을 실행하게 합니다. 기업에 따라 풀사이즈 컨트롤러와 콤팩트 컨트롤러 두 가지 크기가 있습니다. Fanuc, Motoman, KUKA 같은 많은 기업이 다양한 로봇용으로 풀사이즈와 콤팩트 컨트롤러를 모두 보유합니다. 하지만 추세는 공간과 에너지를 절약하는 더 작고 콤팩트한 로봇 암 컨트롤러로 이동하는 듯합니다. Fanuc 컨트롤러 산업용 로봇 분야 리더인 Fa