


산업기술

산업 제조
피드백은 현대 엔지니어링의 초석으로, 단순한 회로를 다재다능한 제어 시스템으로 바꿉니다. 피드백 루프(음성과 양성 모두)를 내장함으로써 설계자는 적응, 안정화, 복잡한 로직을 놀라운 단순성으로 수행하는 장치를 만들 수 있습니다.
공정 계측에서, 측정 시스템과 음성 피드백의 결합은 설정값으로부터의 편차를 자동으로 보정하는 폐루프 컨트롤러를 생성합니다.
룩업 테이블이 ROM에 프로그래밍되고 데이터 출력이 어드레스 입력으로 다시 라우팅되면, 새로운 장치 클래스가 등장합니다: 유한 상태 머신(FSM). 이 구조는 저장된 데이터를 사용하여 다음 어드레스를 지시함으로써 미리 정의된 출력 시퀀스를 생성합니다.
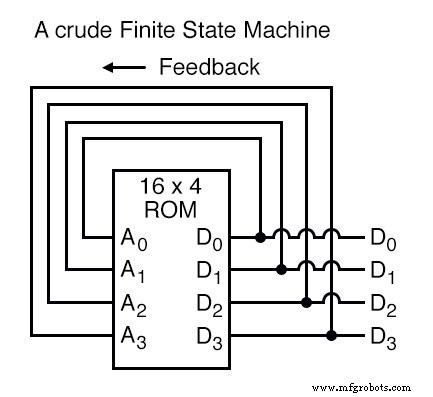
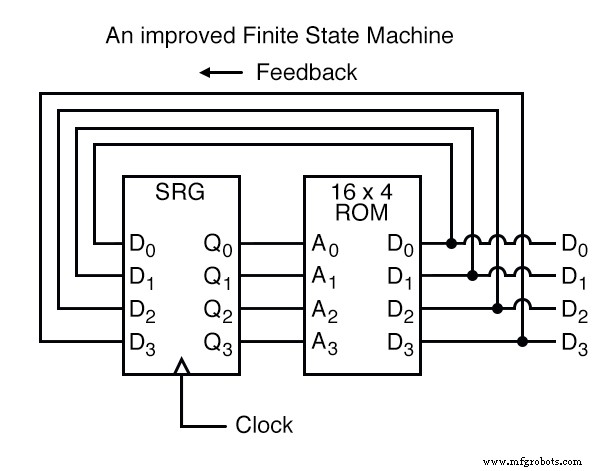
기본 아이디어는 간단합니다: 각 ROM 어드레스는 다음 상태의 어드레스를 보유합니다. 시퀀스를 클럭과 동기화하고 타이밍 해저드를 피하기 위해, 데이터 출력은 다음 어드레스가 되기 전에 4비트 D-타입 플립플롭을 통과합니다. 클럭 펄스는 머신이 단계별로 천이하도록 보장합니다.
직관적인 비유는 우체국 사서함 행입니다. 각 사서함(어드레스)에는 다음 사서함(데이터)으로 안내하는 쪽지가 들어 있습니다. 쪽지를 원하는 순서대로 배열하면, 열리는 사서함의 순서와 결과적으로 읽는 정보의 순서를 지시합니다.
16개 어드레스 가능 위치로, FSM은 16개 고유한 안정된 상태에 있을 수 있습니다. ROM은 각 어드레스에 대한 다음 상태로 사전 프로그래밍되며, 머신은 각 클럭 에지에서 전진합니다.
일반적인 응용은 임의의 카운트 시퀀스 생성입니다. 예를 들어 4비트 그레이 코드:
Address -----> Data Gray Code count sequence:
0000 -------> 0001 0 0000
0001 -------> 0011 1 0001
0010 -------> 0110 2 0011
0011 -------> 0010 3 0010
0100 -------> 1100 4 0110
0101 -------> 0100 5 0111
0110 -------> 0111 6 0101
0111 -------> 0101 7 0100
1000 -------> 0000 8 1100
1001 -------> 1000 9 1101
1010 -------> 1011 10 1111
1011 -------> 1001 11 1110
1100 -------> 1101 12 1010
1101 -------> 1111 13 1011
1110 -------> 1010 14 1001
1111 -------> 1110 15 1000
이 테이블을 실행하면, FSM은 어드레스 0000에서 시작하여 데이터 0001을 읽고, 다음 클럭 틱에 어드레스 0001로 점프하는 식입니다. 최종 프로그래밍된 상태(어드레스 1000)에 도달하면, 저장된 데이터 0000이 시퀀스를 처음으로 루프백시킵니다.
ROM의 어드레스 라인을 확장하고 더 많은 데이터 출력을 추가하면 유연성이 더욱 향상됩니다. 예를 들어, 5비트 어드레스 ROM은 추가 기능 라인(A4)으로 제어되는 두 개의 개별 카운트 시퀀스(이진 및 그레이)를 인코딩할 수 있습니다. 다음 표는 이 듀얼 모드 동작을 보여줍니다:
Address -----> Data Address -----> Data
00000 -------> 0001 10000 -------> 0001
00001 -------> 0010 10001 -------> 0011
00010 -------> 0011 10010 -------> 0110
00011 -------> 0100 10011 -------> 0010
00100 -------> 0101 10100 -------> 1100
00101 -------> 0110 10101 -------> 0100
00110 -------> 0111 10110 -------> 0111
00111 -------> 1000 10111 -------> 0101
01000 -------> 1001 11000 -------> 0000
01001 -------> 1010 11001 -------> 1000
01010 -------> 1011 11010 -------> 1011
01011 -------> 1100 11011 -------> 1001
01100 -------> 1101 11100 -------> 1101
01101 -------> 1110 11101 -------> 1111
01110 -------> 1111 11110 -------> 1010
01111 -------> 0000 11111 -------> 1110
이 구성에서 A4=0이면 FSM은 이진으로 카운트하고, A4=1이면 그레이 코드 시퀀스를 따릅니다. 프로그래머는 임의의 시퀀스를 정의하고 사이클이 언제 재시작할지 결정할 수 있어, FSM을 완전히 프로그래머블한 카운팅 장치로 만듭니다.
추가 어드레스와 데이터 라인을 가진 ROM을 사용하면 더 많은 향상이 가능합니다. 설계는 D0-D3을 A0-A3으로 다시 라우팅하여 상태 피드백을 위해 사용하고, D4-D7은 상태와 무관한 임의 출력을 제공할 수 있습니다. 이는 FSM의 기능을 카운팅을 넘어 확장하여, 현재 상태와 외부 입력(A4-A7) 모두에 의존하는 복잡한 조합 로직을 수행할 수 있게 합니다.
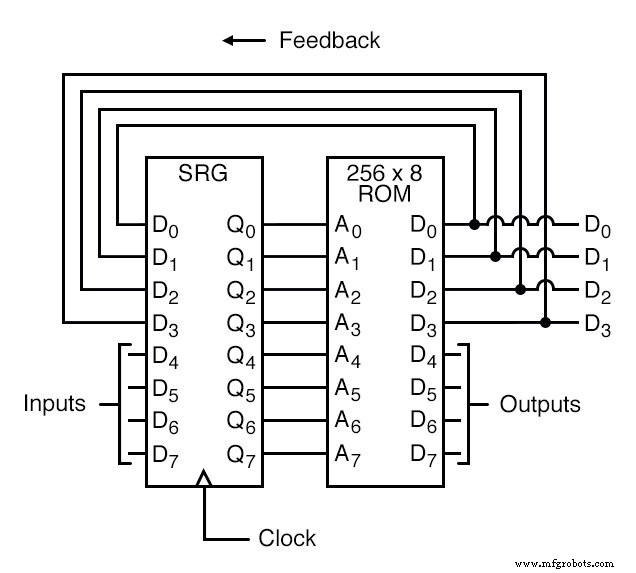
또한 플립플롭의 클럭이 단순한 사각파 생성기일 필요는 없습니다. 외부 이벤트에 연결될 수 있어, FSM이 특정 신호가 발생할 때만 전진하게 할 수 있습니다. 이 이벤트 구동 접근법은 FSM의 동작을 실제 프로세스와 밀접하게 정렬시킵니다.
따라서 룩업 테이블로 프로그래밍된 ROM, 피드백, 클럭 제어의 조합으로 진정한 유한 상태 머신이 실현됩니다. ROM에 저장된 프로그램이 전체 동작을 지시하며, 이론적 튜링 머신의 '프로그램이 계산을 지시한다'는 원리를 반영합니다. 이 실용적 구현은 피드백, 메모리, 순차 로직의 힘을 보여주며 정교하고 신뢰할 수 있으며 다재다능한 디지털 시스템을 구축합니다.
산업기술
학습 목표 이 단원을 완료하면 다음을 수행할 수 있습니다: 밴드쏘의 종류와 구조 파악하기 필수 안전 수칙 이해 및 준수하기 수평 밴드쏘 조작 절차 설명하기 수직 밴드쏘 조작 절차 설명하기 초프쏘(Chop Saw) 조작 절차 설명하기 톱날(Blade) 선정 기준 이해하기 톱니 셋(Tooth Set) 종류와 특징 설명하기 바이스 로딩(Vise Loading) 요령 설명하기 윤활(Lubrication) 관리 방법 설명하기 밴드쏘 개요 시중에는 수평 밴드쏘(Horizontal Bandsaw)와 수직 밴드쏘(Vertical Bandsa
이제 누구나 머신러닝과 그것이 모든 것을 바꿀 것이라는 이야기를 들어봤을 것입니다. 하지만 어떻게 시작해야 할지 아는 사람은 드뭅니다. 이 블로그의 단계를 따라하거나 읽어보는 것만으로도 PLCnext 컨트롤러로 머신러닝을 시작하는 방법을 이해하는 데 도움이 되길 바랍니다. 여기서는 첫 ML 모델 훈련, ONNX 표준으로 변환, PLCnext 컨트롤러에서 모델 추론까지 다룹니다. 유명한 아이리스 데이터셋을 사용해 모델을 구축하겠습니다. 머신러닝 소개 머신러닝이란? 머신러닝의 핵심은 통계와 알고리즘을 사용해 데이터셋에서 패턴을 찾는