기계적 동력전달계: 원동축(전동기 등 원동기)→피동축(기계장치) 운동·토크·동력 전달. 4대 드라이브: 기어·벨트·체인·로프. 기어 드라이브: 단거리 정전달 선호, 임의 각도·평면 전달 가능. 4대 기본 기어: 스퍼(평행축, 직선치), 헬리컬(평행축, 나선치), 베벨(교차축), 웜(직교·비교차축).
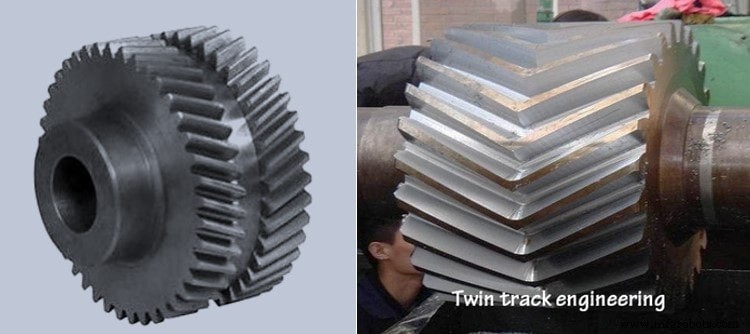
스퍼기어 돌발 접촉→충격 하중 문제, 헬리컬기어 나선치로 점진적 접촉·고부하·저진동 해결. 단, 헬리컬 나선치→축방향 스러스트 하중 발생→베어링 대형화, 최고속도 제한. 스러스트 제거하면서 나선치 장점 유지하는 해법: 헤링본기어(Herringbone Gear) 또는 더블 헬리컬기어(Double Helical Gear).
둘 다: 기어 블랭크 양반에 동일 모듈·치수·나선각, 반대 방향 나선으로 치절삭 → 양반 스러스트 상쇄. 단, 구조·가공 차이 존재.
더블 헬리컬기어: 양반 사이 작은 릴리프 갭(Relief Gap) 존재 → 좌나선치-우나선치 비접촉.
헤링본기어:갭 없음 → 좌나선치-우나선치 직접 접촉.
헤링본기어 vs 더블 헬리컬기어 상세 비교표
구분
헤링본기어
더블 헬리컬기어
릴리프 갭
없음. 좌/우나선 치아 직접 접촉
소형 갭(2~10cm, 크기비례) 존재. 좌/우나선 치아 비접촉
가공 난이도
어려움. 전용 기계 필수. 커터가 치면 넘어 이동 불가(오버스텝 시 타반 손상)
비교적 용이. 호빙/셰이핑/밀링 가능. 갭 덕에 커터 자유 이동
축방향 길이
갭 없음 → 치폭=기어폭, 콤팩트
갭 존재 → 치폭<기어폭, 추가 공간 필요
핵심 기술 포인트 심층 해설
릴리프 갭 유무(Presence of Relief Gap)
핵심 차별화 요소. 헤링본: 갭 없음→좌우 나선치 물리적 접촉. 더블 헬리컬: 소형 갭(2~10cm) 유지→좌우 나선치 분리.
가공 난이도(Difficulty in Manufacturing)
헤링본: 치절삭 시 커터가 접합부 넘어 이동 금지. 오버스텝 시 타반에 원치 않는 홈 발생(중간 공간 없음). → 전용 가공기 필수, 고난도.
더블 헬리컬: 릴리프 갭이 커터 이탈 공간 제공 → 자유 가공 가능. 호빙/셰이핑/밀링 범용 가공 가능. → 가공 용이→비용 낮음(헤링본 대비 소폭 저가).
축방향 폭(Axial Width)
기어 폭=치아 강도·전달용량 직결. 동일 기어폭·타조건 시:
헤링본: 갭 없음 → 치폭=기어폭 최대 확보 → 전달용량 우위. 역으로 동일 전달용량이면 더 얇은 헤링본기어 가능 → 공간 제약 기계장치에 최적.
더블 헬리컬: 갭만큼 치폭 손실 → 전달용량 상대적 열세 또는 동일 용량 시 더 두꺼운 기어 필요.
Design of Machine Elements - V.B. Bhandari (4th ed., McGraw Hill)
Machine Design - R.L. Norton (5th ed., Pearson)
A Textbook of Machine Design - R.S. Khurmi & J.K. Gupta (S. Chand, 2014)