


산업기술

산업 제조
DC 모터는 자기장이 생성하는 힘을 기반으로 직류(DC) 전기 에너지를 기계적 에너지로 변환하는 데 사용됩니다. 모터 출력은 축 회전(속도) 측면에서 기계적 에너지입니다.
용도에 따라 모터 속도를 변경해야 합니다. 이렇게 의도적으로 속도를 변경하는 것을 모터 속도 제어라고 합니다.
속도 제어는 속도 조정(speed regulation)과 다릅니다. 속도 조정은 부하 변화에 맞춰 축 속도를 일정하게 유지하는 것을 의미합니다.
DC 모터의 기전력 방정식은 다음과 같습니다:
Eb = PΦNZ / 60A
각 항목 의미:
모터가 설계되면 극 수(P), 도체 수(Z), 병렬 경로 수(A)는 변경할 수 없으므로 고정량입니다.
Eb ∝ ΦN
Eb = kΦN
여기서 k = 비례 상수
DC 모터에서 기전력은 다음과 같이 정의되기도 합니다:
Eb = V – IaRa
각 항목 의미:
두 방정식을 비교하면:
kΦN = V – IaRa
N = (V – IaRa) / kΦ
위 방정식에서 모터 속도는 공급 전압(V), 플럭스(Φ), 전기자 저항(Ra)에 의존합니다.
따라서 DC 모터 속도는 다음을 변경해 조절·제어할 수 있습니다:
여기서 단자 전압과 전기자 저항은 전기자 회로와, 플럭스는 계자 회로와 연관됩니다.
따라서 DC 모터 속도 제어법은 다음과 같이 분류됩니다:
이제 이 방법들을 DC 직렬, 션트, 복권 모터에 어떻게 구현하는지 논의하겠습니다.
DC 직렬 모터 속도 제어는 전기자 제어법과 계자 제어법으로 수행됩니다.
이 방법에서는 가변 저항 또는 rheostat을 전기자 저항과 직렬로 연결합니다. 회로도는 아래 그림과 같습니다.
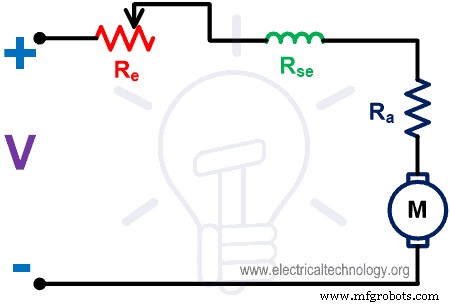
그림-1
직렬 모터에서 전기자 권선은 계자 권선과 직렬로 연결됩니다. 따라서 전기자 전류와 계자 전류가 동일합니다.
전기자 저항을 변화시키면 전기자 전류와 전압이 변합니다. 외부 저항 값이 증가하면 전기자 양단 전압과 전기자 권선 전류가 감소하고 속도도 떨어집니다.
이 방법으로는 외부 저항 미연결 시 속도 수준에서만 속도를 낮출 수 있습니다. 이 수준 이상으로 속도를 높일 수는 없습니다.
외부 저항이 전기자와 직렬로 연결되므로 정격 전류가 외부 저항을 계속 흐릅니다. 따라서 외부 저항은 정격 전류를 연속적으로 감당하도록 설계되어야 합니다.
속도-전류 특성은 아래 그림과 같습니다.
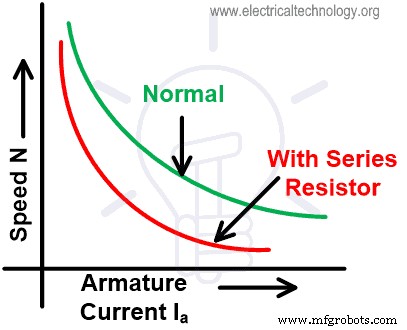
그림-2
이 방법에서는 전기자 전압(공급 전압)을 변화시켜 속도를 제어합니다. 별도의 가변 전압원이 필요합니다.
모터 속도는 공급 전압에 비례합니다. 전압이 증가하면 모터 속도도 증가하고 그 반대도 마찬가지입니다.
일반적으로 이 방법은 잘 사용되지 않습니다. 가변 전원 장치 비용이 매우 높기 때문입니다. 따라서 속도 제어용으로는 거의 사용되지 않습니다.
계자 전류는 플럭스에 비례합니다. 이 방법에서는 계자 전류를 제어해 속도를 제어합니다. 계자 전류 제어에는 두 가지 방법이 있습니다:
이 방법에서는 직렬 계자 권선을 다이버터와 병렬로 연결합니다. 다이버터는 가변 저항에 불과합니다. 계자 전류 일부가 다이버터를 통해 흐릅니다.
모터 속도 방정식에서 플럭스는 속도에 반비례합니다. 따라서 플럭스가 감소하면 속도가 증가합니다.
다이버터 저항 값이 작을수록 계자 전류와 모터 내부 플럭스가 감소하므로 모터 속도가 증가합니다.
이 방법으로 정상 속도 이상으로 속도를 높일 수 있습니다. 회로도는 아래 그림과 같습니다.
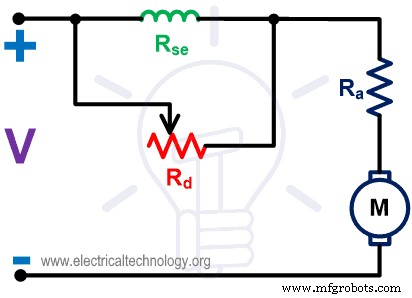
그림-3
계자 권선에 탭이 있어 권선 수를 선택할 수 있습니다. 탭을 선택해 계자 전류를 제어합니다.
턴 수가 많으면 계자 전류가 많고 속도는 낮습니다. 턴 수가 적으면 계자 전류가 적고 속도는 높습니다.
따라서 계자 권선에 제공된 적절한 탭을 선택해 속도를 제어할 수 있습니다.
이 방법은 전기 견인 구동 장치의 속도 제어에 사용됩니다. 회로도는 아래 그림과 같습니다.
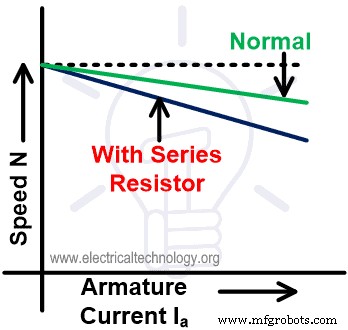
그림-4
DC 션트 모터 속도 제어법도 DC 직렬 모터와 유사합니다. 전기자 제어법과 계자 제어법이 DC 션트 모터에도 적용됩니다.
이 방법에서는 외부 저항을 전기자 회로에 추가합니다. 계자 권선은 전원에 직접 연결되므로 계자 전류는 동일하게 유지됩니다. 외부 저항이 변해도 플럭스는 동일하게 유지됩니다.
속도 방정식에서 전기자 전류는 속도에 비례합니다. 외부 저항 값이 증가하면 전기자 전류가 감소하므로 속도도 감소합니다.
이 방법은 정상 속도 이하로 제어하는 데 사용됩니다. 정상 속도 이상으로는 높일 수 없습니다. 연결도는 아래 그림과 같습니다.
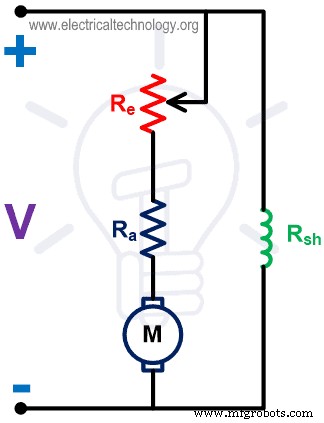
그림-5
속도-전류 특성은 아래 그림과 같습니다.
그림-6
DC 션트 모터에서 가변 저항을 션트 계자 권선과 직렬로 연결합니다. 이 가변 저항으로 계자 전류를 변화시킬 수 있으며, 이는 계자 조절기(Field Regulator)라고도 부릅니다.
연결도는 아래 그림과 같습니다.
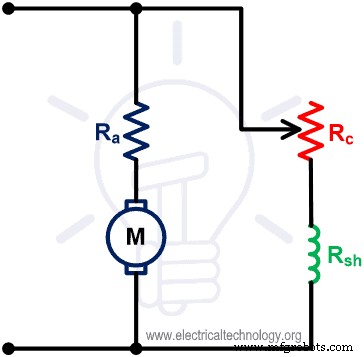
그림-7
위 회로도에서 션트 계자 전류 방정식은 다음과 같습니다:
저항 값을 증가시키면 계자 전류가 감소하고 플럭스가 줄어듭니다. 속도 방정식에서 플럭스는 속도에 반비례하므로 플럭스가 감소하면 속도가 증가합니다.
따라서 이 방법은 정상 속도 이상으로 제어하는 데 적용됩니다. 이 방법으로는 정상 속도 이하로 낮출 수 없습니다. 속도-전류 특성은 아래 그림과 같습니다.
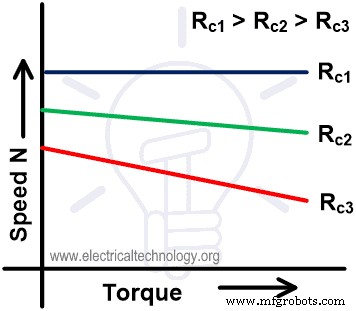
그림-8
이 방법에서는 계자 권선에 정전압을 공급하지만 전기자 권선에는 별도의 가변 DC 전원을 공급합니다.
이 방법은 워드-레오나드(Ward-Leonard) 방식으로도 알려져 있습니다. 연결도는 아래 그림과 같습니다.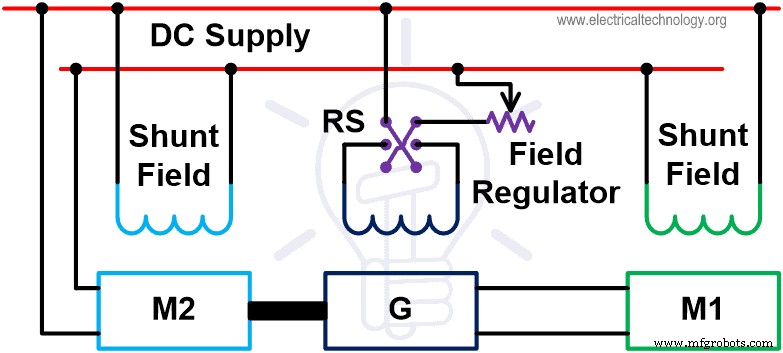
그림-9
위 다이어그램에서 모터 M1의 속도를 제어합니다. 이 모터는 발전기 G에 의해 구동됩니다.
션트 계자 권선은 DC 전원에 연결됩니다. 발전기 G는 모터 M2에 의해 구동됩니다. 모터 M2는 정속 모터로 DC 전원에서 전원 공급됩니다.
모터 M1은 발전기 G의 출력 전압이 공급될 때 회전을 시작합니다. 발전기 G의 출력 전압을 제어해 모터 속도를 제어할 수 있습니다.
계자 조절기는 DC 전원 라인을 통해 발전기에 연결되어 계자 여자 전류를 제어합니다.
발전기 여자 전압을 제어하면 발전기 출력 전압이 제어되고, 이 전압이 모터 M1의 속도를 제어합니다.
RS 스위치는 역전 스위치(Reverse Switch)입니다. 이 스위치는 계자 여자 단자를 토글합니다. 이로 인해 여자 전류가 역전되고 반대 전압이 발생합니다.
이 반대 전압이 모터 M1의 회전 방향을 역전시킵니다. 따라서 이 방법으로 모터를 양방향으로 운전할 수 있고 양쪽 방향에서 속도 제어가 가능합니다.
워드-레오나드 방식 장점
이 방식의 장점은 다음과 같습니다:
워드-레오나드 방식 단점
이 방식의 단점은 다음과 같습니다:
이 방식은 모터를 넓은 속도 범위에서 제어해야 할 때 사용됩니다. 모터 응용이 속도에 매우 민감한 경우 이 방식이 매우 유용합니다.
크레인, 굴착기, 엘리베이터, 광산 호이스트, 제지기, 압연기 등에서 사용됩니다.
산업기술
차량 속도를 제어할 수 있는 이유가 궁금하지 않으신가요? 대부분의 차량은 위험한 속도까지 낼 수 있어 제어되지 않으면 치명적 사고로 이어집니다. 그 해법이 바로 ESC(Electronic Speed Control) 회로입니다. ESC 회로가 어떻게 작동하는지, 직접 만드는 법, 완벽한 ESC 선택 비결까지 알려드립니다. ESC 회로란? 속도 제어 기능이 있는 전자 회로로, 모터 속도와 방향 변경, 동적 브레이크 역할도 수행. 전기 동력 무선조종(RC) 기기에서 널리 쓰이며, 브러시리스 모터 제어에도 사용. 모터 장치에 ESC 추가
LED PCB 제조 난제 회로 그래픽 LED 측면에 회로 라인과 패드가 고밀도로 배치되어 있기 때문에 제조 과정에서 스크래치 감소가 최우선 고려 사항입니다. 노광 시행 시 참고 그림에 따라 밀집 회로 층을 설계하는 것이 좋습니다. 비아 충전 공정(VFP)과 솔더 마스크 도포 전 보드 연마 공정에서 연마 스크래치와 이미지 결함을 줄이기 위해 노력해야 합니다. 외형 공차 현재 LED 보드의 외형 공차는 보통 ±0.1mm입니다. 그러나 LED 디스플레이 조립 필요성에 따라 ±0.08mm 또는 ±0.05mm 같은 더 엄격한 공차가 요구