초보자를 위한 서보 모터 완벽 가이드: 원리, 종류, 응용
서보 모터는 로보틱스와 산업 현장에서 광범위하게 쓰입니다. 요즘 로보틱스 프로젝트(로봇 팔, RC카, 레이더 안테나, 컨베이어 벨트, 안테나 위치 제어, 카메라 오토포커스, 인쇄 공정 등)의 심장부 역할을 합니다.
취미 프로젝트에서도 서보 모터는 단골 소재입니다. 이 글이 서보 모터의 정체, 기본 작동 원리, 종류별 특징, 일반 DC 모터와의 차이점을 명확히 이해하는 데 도움이 되길 바랍니다.
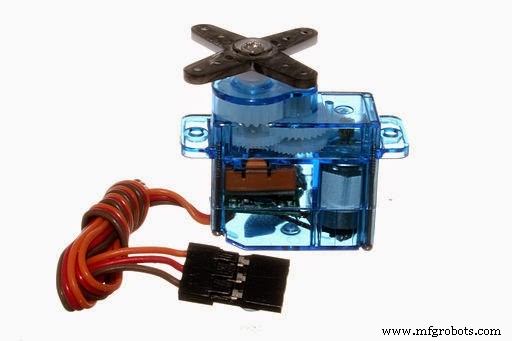
서보 모터 정의
" 명령에 따라 움직이고, 부귀환(negative feedback)을 통해 움직임을 조절하는 장치."
서보의 핵심 특징은 축 위치를 정밀 제어한다는 점. 기본적으로 폐루프 시스템(부귀환)입니다.
서보 폐루프 시스템의 4대 구성 요소:
- DC 모터
- 제어 회로
- 기어
- 위치 피드백 센서
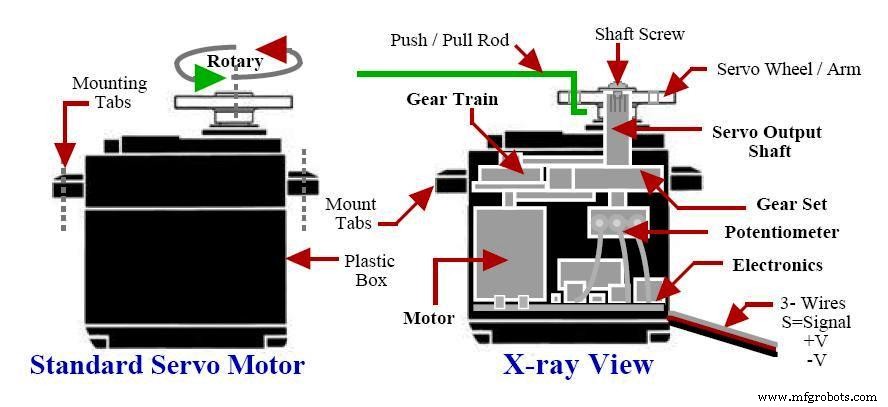
서보의 심장은 소형 DC 모터입니다. 고속(고 RPM), 저토크(비틀림 힘) 특성을 가집니다. 즉, 회전은 빠르지만 힘은 약하죠. 하지만 내부 기어 장치가 이 고속·저토크를 저속·고토크(짧은 거리, 큰 힘)로 변환합니다.
일반 DC 모터는 5,000 RPM 정도로 빠르지만, 기어를 거쳐 약 60 RPM의 고토크 출력으로 나옵니다. 저가 서보는 기어를 플라스틱으로 만들어 경량·저가 구현, 고부하용 산업용 서보는 금속 기어를 씁니다.
전원이 처음 인가되면 DC 모터가 고속 회전하지만 기어 탓에 출력 축은 느려집니다.
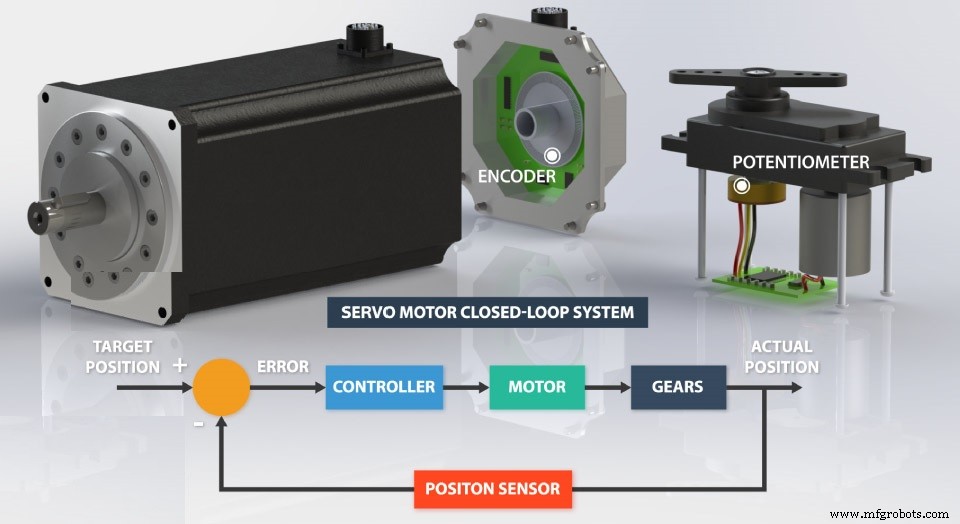
위치 피드백 센서는 부귀환 구성으로 연결돼 축 위치를 목표 위치로 정밀 제어합니다. 산업용은 고정밀 인코더, 취미용은 포텐셔미터를 씁니다. 최종 기어에 달린 포텐셔미터가 회로(에러 디텍터(비교기) + 컨트롤러 IC)와 연결됩니다. 비교기는 입력선(목표 위치)과 포텐셔미터 출력(실제 위치) 두 신호를 비교합니다.
기어 회전으로 포텐셔미터 노브가 돌면 전압 변화가 발생해 비교기로 들어갑니다. 비교 결과 생긴 에러 신호가 컨트롤러 IC(H-브리지 칩 내장)를 작동시켜 축이 목표 위치에 도달할 방향으로 회전시킵니다.
서보 모터 종류
- 위치 회전 서보 (Positional Rotation Servo): 출력 축이 180°만 회전. 기계적 스토퍼로 범위 제한 (예: 로봇 팔, 러더).
- 연속 회전 서보 (Continuous Rotation Servo): 360° 연속 회전 가능. 명령에 따라 시계/반시계 방향, 속도 제어 (예: 레이더 접시).
- 리니어 서보 (Linear Servo): 원운동이 아닌 직진 왕복 운동 (예: CNC 머신, 3D 프린터).
서보 모터 vs DC 모터 기본 비교
서보는 기본 180° 왕복, DC 모터는 전원만 있으면 360° 연속 회전. 연속 회전 서보도 있지만 기어 탓에 DC 모터보다 느립니다. 자유 주행 로봇엔 DC 모터, 정밀 제어(로봇 팔, 와이퍼, 보트 러더 등)엔 서보가 최적.
DC 모터 속도는 PWM(펄스 폭 변조) 듀티비로 제어(50% 초과면 가속, 미만이면 감속). 서보의 PWM은 속도가 아닌 축 위치를 결정합니다. 명령 한 번에 목표 위치로 정확히 이동하죠. 이 자동 위치 조정 특성이 서보를 로보틱스 최적 선택으로 만듭니다.



