


제조공정

산업 제조
| 부품 | 수량 |
|---|---|
| 아두이노 우노 (Arduino UNO) | 1 |
| HC-SR04 초음파 센서 | 1 |
| SG90 마이크로 서보 모터 | 1 |
| 점퍼 와이어 (일반) | 1세트 |
| 브레드보드 (일반) | 1 |
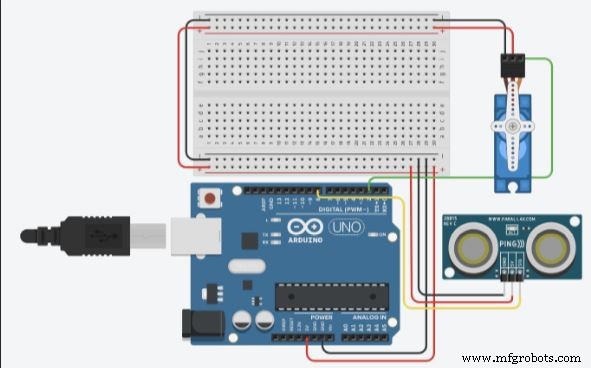
레이더의 기본 원리(초음파 펄스 발사→반사파 수신→거리 계산)를 아두이노로 구현한 미니 프로젝트입니다. 서보 모터가 0°~180° 회전하며 초음파 센서로 전방 거리를 스캔하고, 10cm 이내 물체 감지 시 시리얼 모니터에 "object detected" 출력.


#include <Servo.h>
Servo myservo;
int Ang = 0;
long duration;
int distance;
const int trigpin = 8;
const int echopin = 11;

void setup() {
  Serial.begin(9600);
  myservo.attach(3);
  pinMode(trigpin, OUTPUT);
  pinMode(echopin, INPUT);
}

void loop() {
  // 0° → 180° 스캔 (빠르게)
  for (Ang = 0; Ang <= 180; Ang += 1) {
    myservo.write(Ang);
    delay(15);
  }
  // 180° → 0° 스캔 (느리게, 측정 수행)
  for (Ang = 180; Ang >= 0; Ang -= 1) {
    myservo.write(Ang);
    delay(200);
    digitalWrite(trigpin, LOW);
    delayMicroseconds(2);
    digitalWrite(trigpin, HIGH);
    delayMicroseconds(15);
    digitalWrite(trigpin, LOW);
    duration = pulseIn(echopin, HIGH);
    distance = duration * 0.034 / 2;
    Serial.println("Distance"); Serial.println(distance);
    Serial.println("Angle"); Serial.println(Ang);
    if (distance <= 10) Serial.println("object detected");
  }
}
| 센서 핀 | 아두이노 핀 |
|---|---|
| VCC | 5V |
| Trig | 8 |
| Echo | 11 |
| GND | GND |
| 서보 핀 | 아두이노 핀 |
|---|---|
| 전원 (+) | 5V |
| GND (-) | GND |
| 신호 | 3 |
제조공정
사무실 유지관리가 필요한 이유 거의 모든 사무실은 한 가지 공통점이 있습니다. 정기적인 유지관리가 필수적이라는 점입니다. 대부분의 사무실은 바쁜 직원들로 가득 차 있으며, 이들이 유지관리 업무까지 챙길 시간이나 의욕은 없습니다. 따라서 업종을 불문하고 사무실 유지관리 아웃소싱은 일반적으로 필요하며, 일부 기업은 이에 더 크게 의존합니다. 일반적인 업무는 매일 해야 하는 청소부터 주기적으로만 하면 되는 잡무까지 다양합니다. 청소 서비스의 중요성 여러 직원이 상주하는 건물은 당연히 깨끗해야 하지만, 대중에게 개방된 사무실(병원, 우체
선반 기계는 의료, 군사, 전자, 자동차, 항공우주 분야의 정교한 부품을 만듭니다. 선반에서 수행되는 상위 10가지 가공 작업을 알아보세요.선반은 원하는 특징을 가진 부품을 제공하기 위해 수많은 가공 작업을 수행할 수 있습니다. 선삭은 선반 가공의 일반적인 이름입니다. 하지만 선삭은 선반 작업의 한 종류일 뿐입니다.공구 끝의 변형과 공구-공작물 간의 운동학적 관계에 따라 선반에서 다양한 작업이 이루어집니다. 가장 일반적인 선반 작업은 선삭, 정면 가공, 홈 가공, 절단, 나사 가공, 드릴링, 보링, 널링, 탭핑입니다.1. 선삭 (T