u-blox LEA-6H GPS 모듈: 아두이노 & 파이썬 연동 가이드
부품 및 소모품
| 아두이노 UNO |
× |
1 |
| GPS 수신기 (범용) |
× |
1 |
| 점퍼 와이어 (범용) |
× |
1 |
| USB-A to B 케이블 |
× |
1 |
앱 및 온라인 서비스
프로젝트 소개
아두이노 UNO(또는 UART 통신 포트를 지원하는 다른 아두이노 기기)와 파이썬으로 작성된 애플리케이션 창에 위도/경도를 표시하는 방식으로 GPS 모듈(본 프로젝트에서는 LEA-6H 02 사용)을 인터페이싱합니다.
1단계: u-blox LEA-6H 02 GPS 모듈 준비, 데이터시트 확인, 아두이노 연결 준비
- u-blox LEA 6 데이터시트를 주의 깊게 읽고 모듈이 올바른지 확인
- 대부분 모듈은 약 2.7~3.6V에서 동작하므로 적절한 전원 소스 필요. 본 프로젝트에서는 아두이노 3.3V 핀 사용
- 모든 모듈은 UART 통신 포트 지원. 이를 아두이노와 인터페이싱에 사용
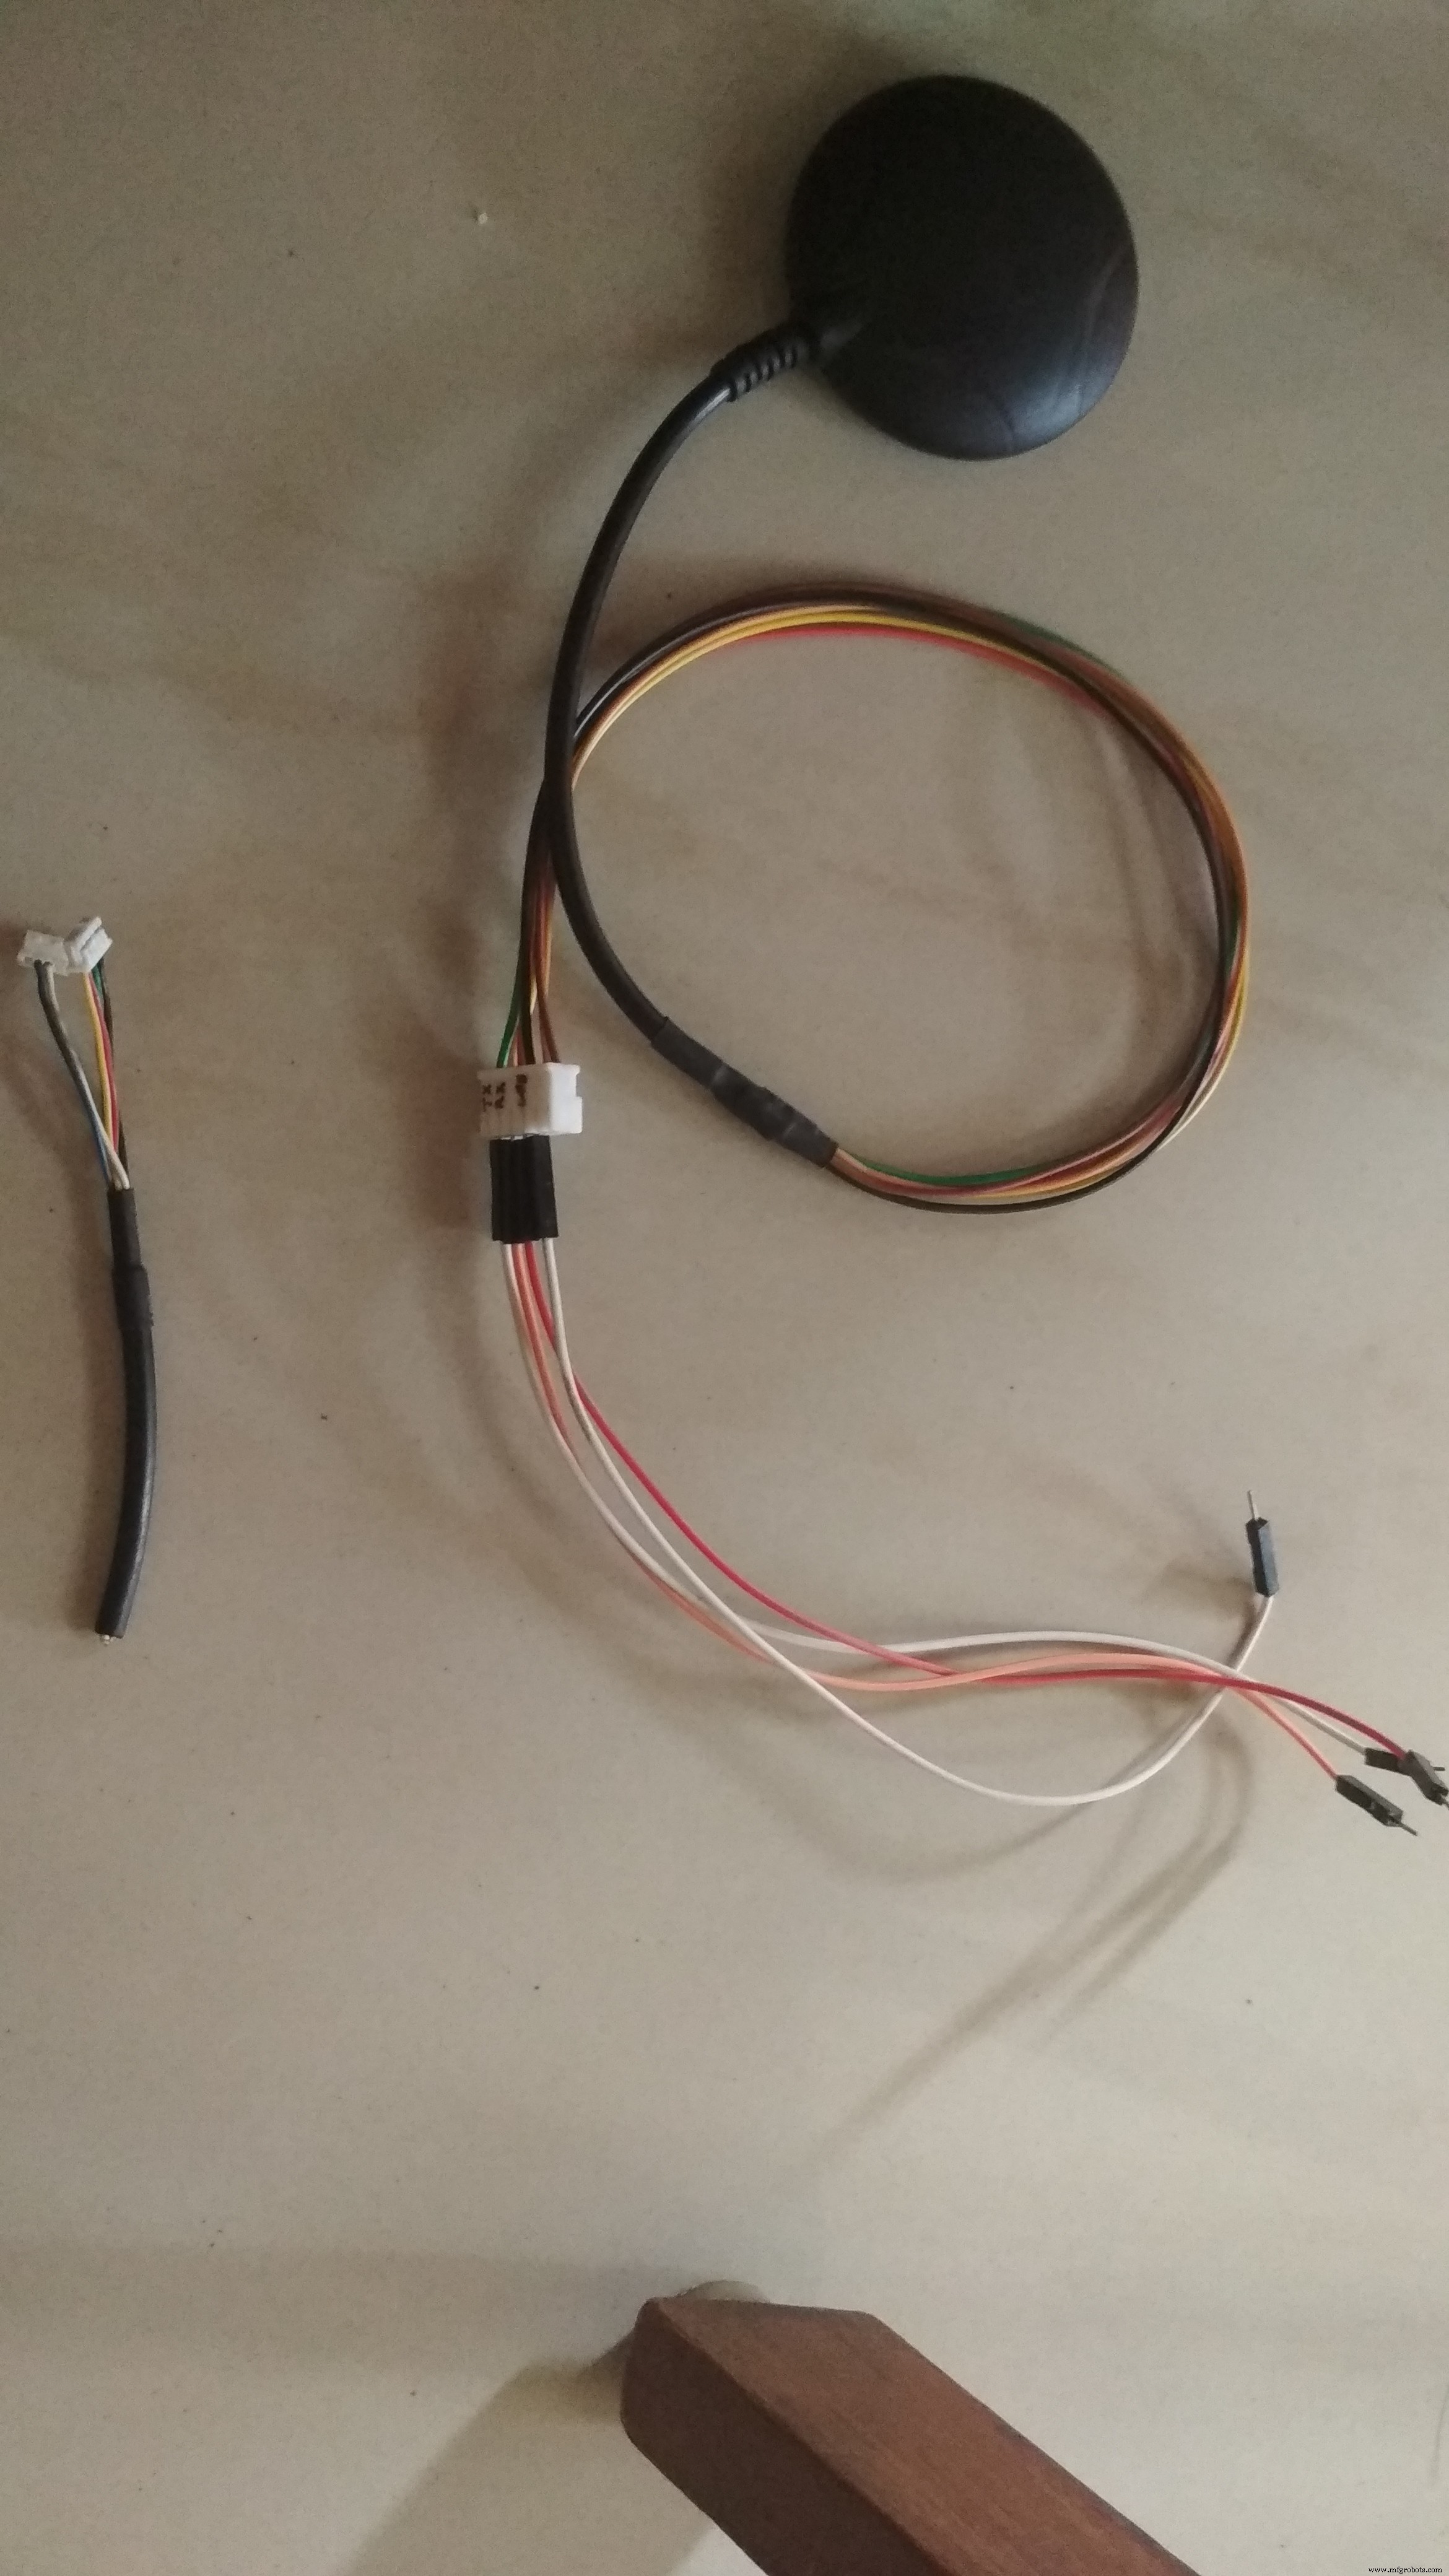
- 모듈은 기본적으로 마이크로 암 소켓이 달려 있어 아두이노 연결이 까다로움. 2.54mm 점퍼 와이어 암 소켓으로 교체 권장 (교체 전 각 핀 기능 파악해 핀 다이어그램 작성 필수)
- 이제 모듈을 아두이노에 연결할 준비 완료
LEA-6_DataSheet__(UBX-14044797).pdf
2단계: GPS 모듈을 아두이노에 연결
GPS 모듈의 Tx와 Rx를 아두이노의 Rx와 Tx에 연결
- GPS Tx (본 프로젝트에서 녹색 와이어) → 아두이노 Rx
- GPS Rx (본 프로젝트에서 노란색 와이어) → 아두이노 Tx
- GPS 모듈의 Tx(송신)와 Rx(수신) 식별, 아두이노도 동일하게 식별 (UNO 사용 시 UART 포트 1개만 있음, Tx는 0번 핀, Rx는 1번 핀. 아두이노 UNO 상세 사양 참조)
주의: GPS 모듈에 3.3V(최대 3.6V) 이상 인가하지 마세요. 모듈 설명서를 꼭 읽으세요.
3단계: 시리얼(통신) 포트 읽기 아두이노 프로그램 업로드
화면 응답 관찰:
- GPS 모듈이 수신하는 신호 강도에 따라 유효 응답까지 시간이 걸릴 수 있음
- GPS 모듈은 열린 공간이나 창가 근처에 둬야 함
- README.md 참조해 u-center 소프트웨어 설치
- 아두이노 코드 업로드
- GPS 핀을 아두이노에 연결
- 아두이노 IDE 시리얼 모니터 열고 GPS 모듈 출력 관찰, 의미 있는 출력인지 확인
- 시리얼 모니터 닫아 아두이노 시리얼 포트 해제 후 u-center 소프트웨어 실행, 아두이노 시리얼 포트 선택
4단계: 파이썬 코드 실행
- 로컬 머신에 파이썬 다운로드 및 설정
- 머신의 시리얼 통신 포트로 GPS 데이터 읽는 파이썬 코드 다운로드
- 아두이노에 GPS 연결 및 전원 공급
- 아두이노가 연결된 COM 포트 확인
- 파이썬 코드 실행
- COM 포트 세부사항 입력
- 위도/경도 데이터 검증
코드
Github
https://github.com/harshgosar/LEA-6h-GPS-Arduino-Python
LEA-6h-GPS-Arduino-Python
마이크로컨트롤러 업로드용 아두이노 코드 및 인터페이스용 파이썬 코드: GitHub
회로도
GPS와 아두이노 연결 이미지
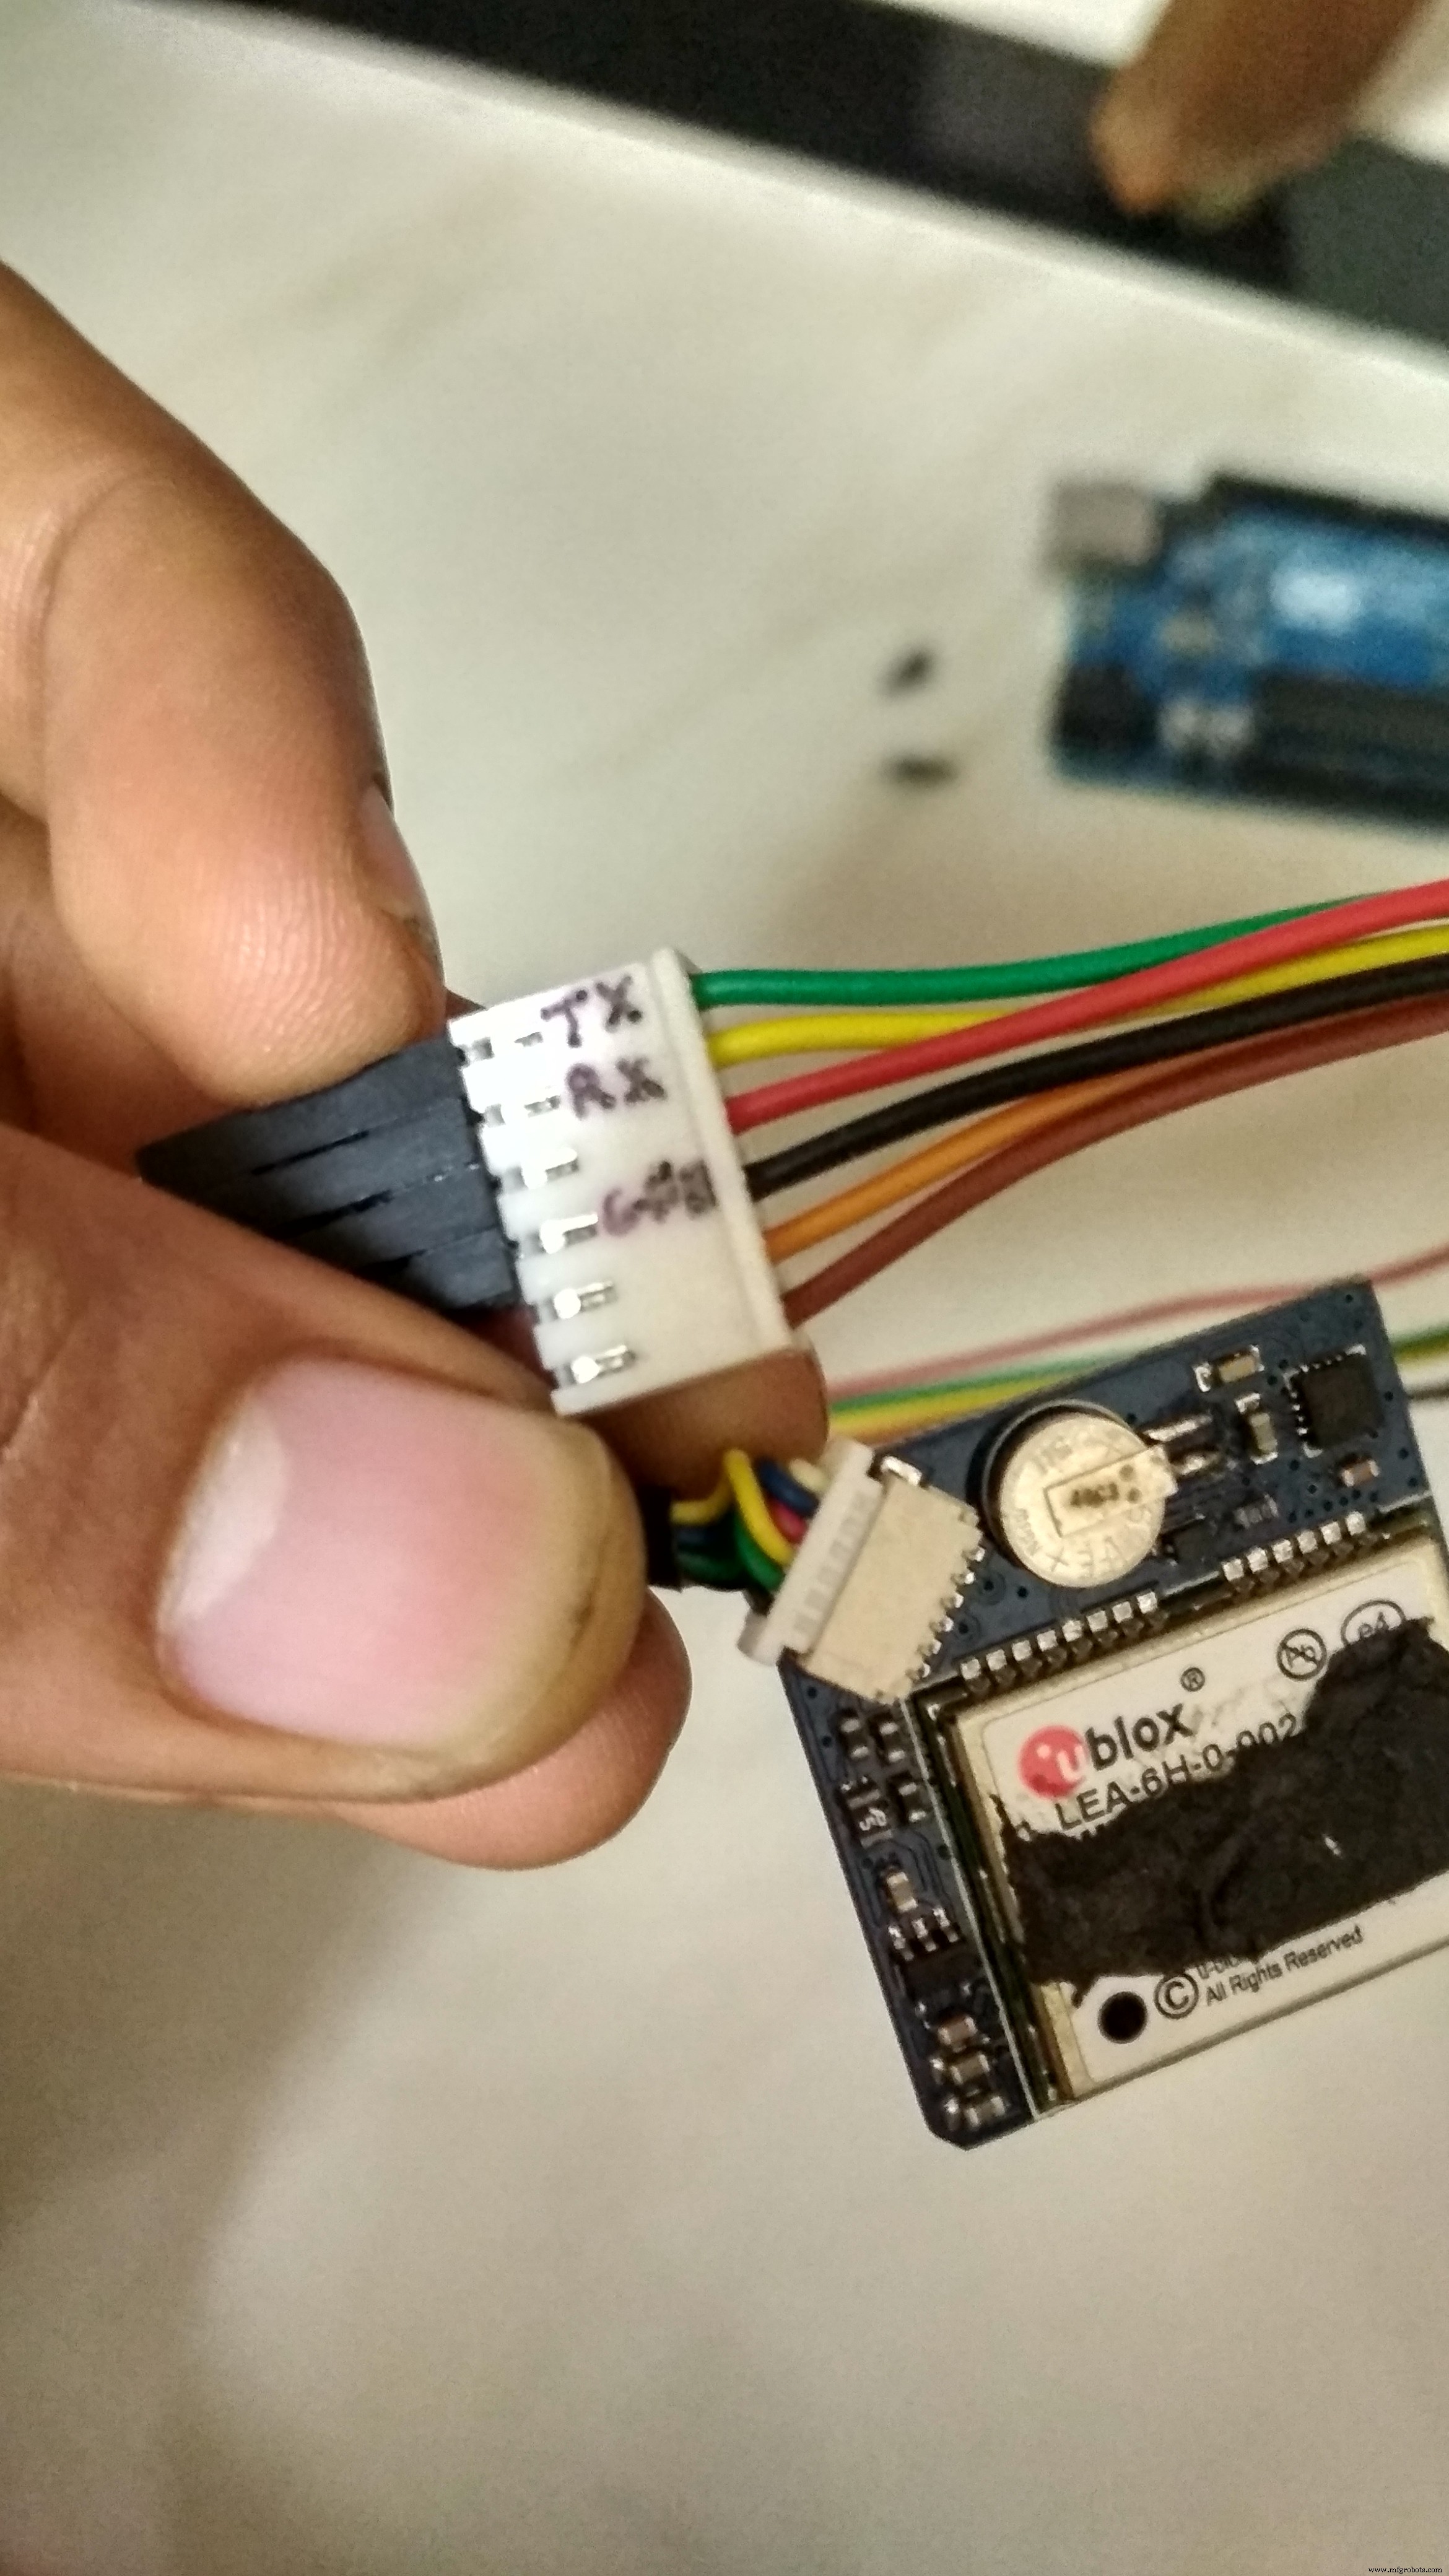
GPS와 아두이노 연결 이미지2