스마트 자동화 모델 철도 레이아웃: 통과 선로 포함, 아두이노 구동
부품 및 소모품
| Arduino UNO | × | 1 |
| SparkFun 듀얼 H-브리지 모터 드라이버 L298 | × | 1 |
| 수-수 점퍼 와이어 | × | 6 |
| 수-암 점퍼 와이어 | × | 7 |
| IR 근접 센서 (레일 아래 매립 가능한 유사 센서면 OK) | × | 1 |
| Adafruit 12V DC 1000mA(1A) 스위칭 파워 서플라이 (소형 레이아웃용) | × | 1 |
| Adafruit 12V DC 5A 스위칭 파워 서플라이 (대형 레이아웃용) | × | 1 |
앱 및 온라인 서비스
프로젝트 소개
모델 기차 레이아웃 제작은 훌륭한 취미지만, 자동화하면 훨씬 더 재미있습니다! 자동화의 장점들을 살펴보세요:
- 저비용 운영: 전체 레이아웃을 아두이노 마이크로컨트롤러와 L298N 모터 드라이버로 제어하며, 기존 기차 제어 스로틀과 파워 팩에 비해 비용이 거의 들지 않습니다.
- 전시용으로 이상적: 사람이 항상 제어할 필요 없어 전시회 등에서 무인 운영 가능.
- 마이크로컨트롤러 취미생에게 최적: 아두이노와 프로그래밍 입문/연습용으로 훌륭한 프로젝트.
관심 있으시면 더 단순한 이전 버전 프로젝트도 확인해보세요.
자, 시작해봅시다!
1단계: 작동 영상 보기
2단계: 모든 부품 준비

다음 준비물 필요:
- 아두이노 마이크로컨트롤러 보드, UNO 권장
- L298N 듀얼 H-브리지 모터 드라이버 보드
- 수-수 점퍼 와이어 6개
- 수-암 점퍼 와이어 7개
- 드라이버
- 12V DC 파워 서플라이 어댑터
- IR 근접 센서 부착된 트랙 세그먼트 (Kato S62 트랙 사용)
3단계: 아두이노 보드에 프로그램 업로드

Arduino IDE 다운로드(미설치 시). 주어진 파일 다운로드 후 열기.
Model_train_layout_with_automated_track_switching.ino
4단계: 트랙 깔고 레이아웃 만들기

위 사진처럼 타원형 루프에 통과 선로(passing siding)를 만드세요. 센서 트랙과 기차가 센서 통과 후 첫 번째 분기기까지 거리가 기차 길이보다 길어야 하며, 기차 어떤 부분도 분기기 통과 시 센서 트랙 위에 있지 않아야 합니다.
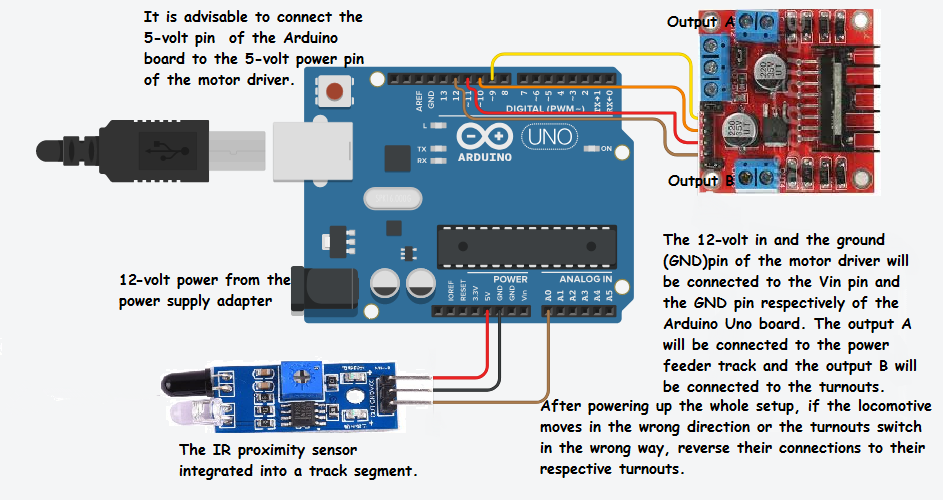
5단계: 회로도 확인

진행 전 전체 회로도와 세부 사항을 꼼꼼히 검토하세요.
6단계: 분기기를 L298N 드라이버 보드 출력에 연결


두 분기기의 빨간 선끼리, 검은 선끼리 각각 연결해 병렬로 만드세요. 빨간 선을 모터 드라이버 out4, 검은 선을 out3 단자에 연결.
7단계: 파워 피더 트랙을 L298N 남은 출력에 연결

파워 피더의 흰색 선을 out1, 파란 선을 out2 단자에 연결.
8단계: L298N 드라이버 보드를 아두이노 전원 핀에 연결

12V 핀 → 아두이노 VIN, GND → 아두이노 GND, 가능하면 5V 핀 → 아두이노 5V 핀 연결.
9단계: 센서를 아두이노에 연결

센서 VCC → 아두이노 5V, GND → 아두이노 GND, OUT → 아두이노 A0 핀.
10단계: 모터 드라이버 입력 핀을 아두이노에 연결

- D9 → IN1
- D10 → IN2
- D11 → IN3
- D12 → IN4
11단계: 기차를 트랙에 올리기

모든 배선 확인 후 기차를 통과 선로(siding)에 올리세요.
12단계: 전원 켜기

전원 켜고 분기기가 통과 선로로 전환되는지 확인. 안 되면 분기기-모터 드라이버 연결을 뒤집으세요. 기차가 전진하는지도 확인. 역방향이면 피더 트랙-모터 드라이버 연결을 뒤집으세요.
13단계: 완성!
프로젝트 완료! 아두이노 코드 수정해 레이아웃 기능 변경, 통과 선로 추가 등 커스터마이징 가능. 여러분의 수정 사항 댓글로 공유해주세요. 행운을 빕니다!
코드
Model_train_layout_with_automated_track_switching.ino Arduino
미리보기 없음 (다운로드만 가능).
회로도
회로도를 꼼꼼히 검토하세요.