산업 제조
산업용 사물 인터넷 | 산업자재 | 장비 유지 보수 및 수리 | 산업 프로그래밍 |
home  MfgRobots >> 산업 제조 >  >> Manufacturing Technology >> 제조공정

아두이노로 제어하는 소형 5층 미니 엘리베이터

부품 및 소모품

Arduino Mega 25601개

필요 도구 및 장비

앱 및 온라인 서비스

프로젝트 소개

높이 3피트(약 90cm)의 실제 작동하는 5층 엘리베이터입니다. 많은 노력을 들였습니다.

빠른 링크: 코드, 배선도(준비 중)

영감

아두이노/IoT 프로젝트를 몇 년 해왔지만 대부분 단순했습니다. "진짜" 같은 걸 만들고 싶었는데, 여름 캠프 'Project Ember'(샌프란시스코 베이 지역)에서 아이들이 전동 공구로 대형 목재 구조물을 설계/제작하는 걸 보고 물리적 제작과 아두이노를 결합하기로 했습니다.

접근 방식

가장 어려웠던 건 모터와 층 감지 방식. 실제 엘리베이터는 대형 AC 모터와 각 층 센서를 쓰지만, 소형화 시 배선 복잡, 정렬/민감도 우려. 스텝 모터는 정밀 제어 가능하지만 현재 위치를 정확히 알아야 합니다.

이전 '팬시 캘린더' 프로젝트에서 스텝 모터 위치 제어와 EEPROM에 위치 저장을 구현했기에 같은 방식 적용: 스텝 수 카운트로 위치 파악, 별도 층 센서 불필요.

호출 버튼은 점등식 순간 접점 스위치인데, LED와 버튼 제어가 독립적이어야 해서 이베이에서 적절한 부품 구매.

재료

이하 홈디포 등에서 구매: 섬유판, 3/4인치 몰딩, 알루미늄 앵글 브래킷, 나사, 호스(스풀 부싱용), 나일론 연줄

제작

엘리베이터 샤프트와 카

섬유판과 몰딩으로 모서리 보강. 샤프트: 36″×8″ 섬유판 3장(양옆, 뒤), 36″ 몰딩 4개로 조립, 위아래 판으로 직각 유지. 카도 같은 방식, 샤프트 폭에 맞게 제작, 상단 아이 훅으로 줄에 매달림. 샤프트 바닥판은 테스트 완료 후 마지막에 장착.

아두이노로 제어하는 소형 5층 미니 엘리베이터

모터 장착

모터는 샤프트 상단에 장착. 일반 실 스풀을 모터 축에 고정: 축에 평면이 있어 스풀 구멍에 탭 내고 나사로 고정. 스풀 구멍이 축보다 커서 고무 호스 조각으로 부싱 역할. 모터를 알루미늄 앵글에 고정하고 샤프트 상단에 나사로 고정. 스풀 반대쪽도 앵글에 나사로 지지해 무게로 빠지지 않게 함.

아두이노로 제어하는 소형 5층 미니 엘리베이터

버튼 패널

좌측: 샤프트 높이만큼 호출 버튼 패널(빨강=아래, 초록=위, 최상층은 빨강만, 최하층은 초록만). 우측: 카 내부 패널(LED 매트릭스, 7세그, 5개 층 버튼).

아두이노로 제어하는 소형 5층 미니 엘리베이터

나사 단자대 4개 장착(호출 패널 2개, 내부 패널 옆 2개).

배선

배선이 많아 아두이노 메가 프로토 쉴드에 직접 납땜(헤더 핀 방식은 진동 등으로 빠질 위험). 저항 등 부품 실장도 편리.

아두이노로 제어하는 소형 5층 미니 엘리베이터

패널과 아두이노를 하드와이어링하지 않고 모든 선에 탈착식 단자 사용. 나사 단자대와 퀵 디커넥트 핀으로 연결.

아두이노로 제어하는 소형 5층 미니 엘리베이터

버튼 패널은 맞춤 배선 하네스 제작: 암 스페이드 커넥터로 버튼 단자 연결. 각 버튼당 그라운드 2개(버튼용, LED용) 필요해 데이지 체인으로 그라운드 공통화, 신호선만 단자대로. 단자대에서 솔리드 와이어(쉴드 쪽)와 연선(버튼 쪽) 전환.

아두이노로 제어하는 소형 5층 미니 엘리베이터

프로그래밍

가장 복잡한 부분: 엘리베이터 카 이동 로직(현재 층, 내부 호출, 외부 호출 종합해 다음 목적지 결정). 스텝 모터 라이브러리는 이동 중 loop()를 블로킹하므로 버튼 입력을 받으려면 조금씩 이동하며 중간중간 버튼 체크 필요.

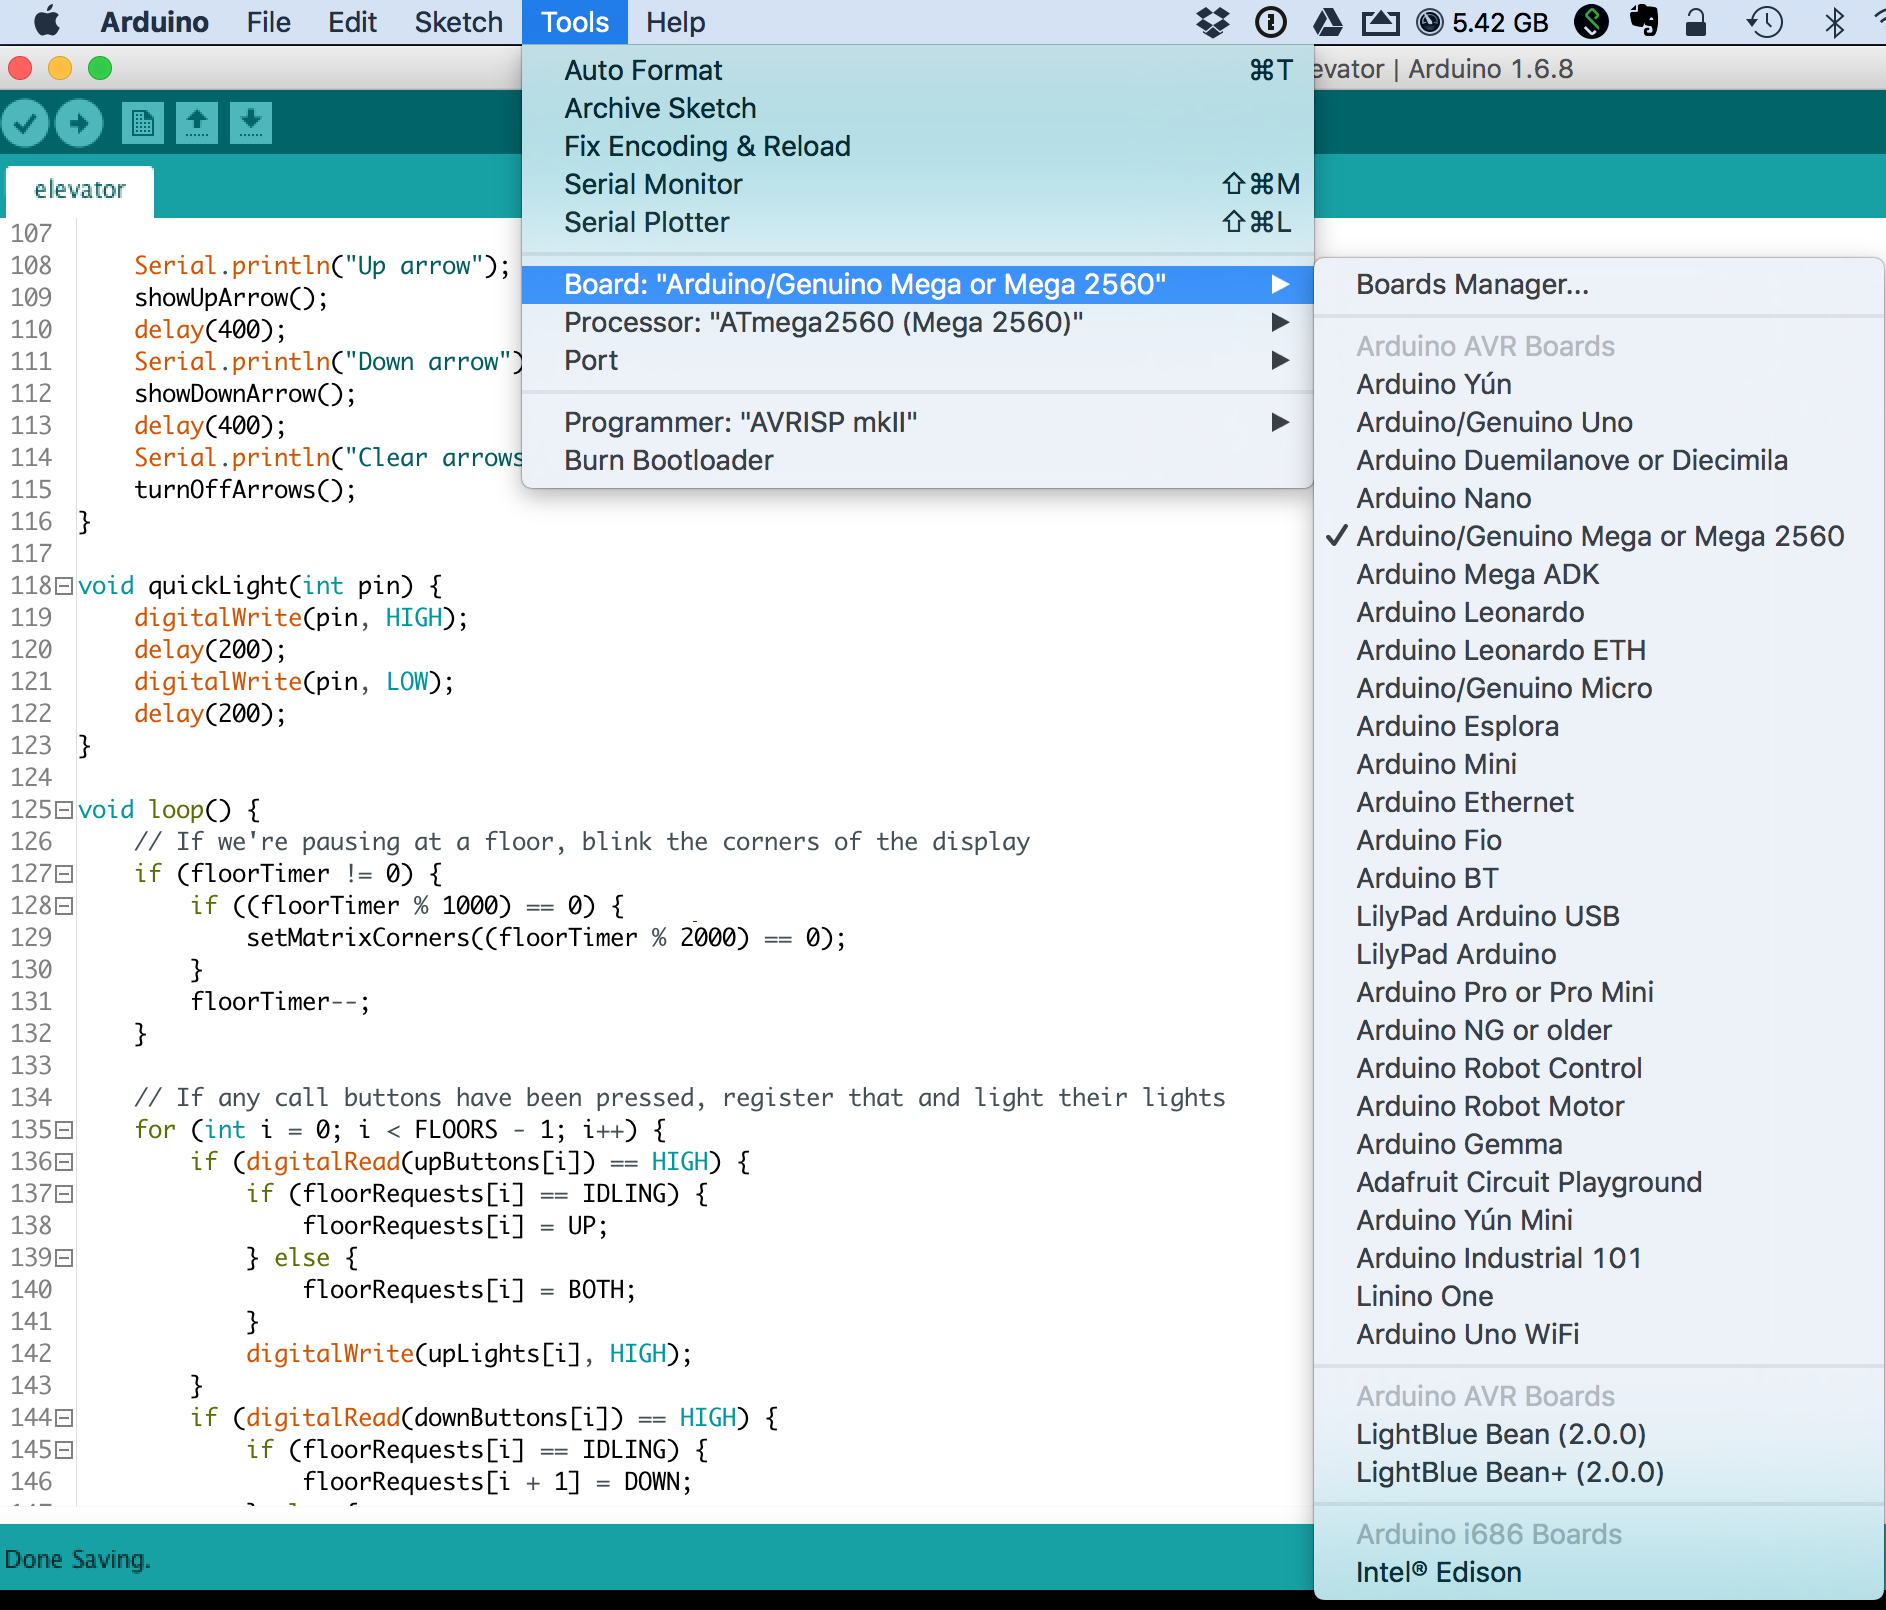
LEDControlMS, SevenSeg 라이브러리 필요. 아두이노 IDE에서 보드/포트 선택 후 업로드.

아두이노로 제어하는 소형 5층 미니 엘리베이터

업로드 후 자체 테스트: 호출 버튼 순차 점등 → 내부 버튼 점등 → 7세그 순환 → 매트릭스 위/아래 화살표 → 마지막 알려진 층 번호 표시.

테스트/캘리브레이션

스텝 모터가 각 층에서 정확히 정지하려면 1회 수동 교시 필요(EEPROM에 비휘발성 저장).

  1. 우측 패널 최상단/최하단 버튼 동시 길게 누르면 매트릭스에 'C' 표시(캘리브레이션 모드).
  2. 두 버튼으로 카를 7세그에 표시된 층으로 이동, 정위치에서 중간 버튼 누름.
  3. 5개 층 모두 반복. 완료 시 매트릭스 꺼짐.

다음 단계

의견/제안은 댓글로 남겨주세요!

버전 히스토리

Google Drive 링크는 버전 업데이트 시 자동 반영. v2: 현재 층에서 외부 호출 시 소프트웨어 행 버그 수정(리셋 필요).

코드

제조공정

  1. 엘리베이터: 설계, 역사, 미래 혁신
  2. 아두이노 미니 보스 배틀 게임: 레트로풍 LCD 게임 프로젝트
  3. 블루투스 제어 아두이노 스파이봇(Spybot) 만들기
  4. 플릭모트(FlickMote): 스마트 홈을 위한 제스처 제어 IR 리모컨
  5. DIY 아두이노 TV B-Gone: 모든 TV를 끄는 만능 리모컨
  6. 아두이노로 만드는 대형 LED 마스터 시계 (알람 기능 포함, 12m 거리에서도 식별 가능)
  7. 아두이노와 블루투스로 만드는 스마트 물건 찾기 'Find Me'
  8. 아두이노 프로젝트를 위한 최적화된 전원 솔루션
  9. 아두이노 틱택토 게임 - MAX7219 LED 매트릭스와 골판지 케이스
  10. 스마트 아두이노 4족 보행 로봇 제작: 단계별 완벽 가이드