로봇 포지셔너 축 수 선택 가이드: 몇 축이 적절할까?
로봇 포지셔너가 필요하다고 결정했는데... 몇 축이 필요할까요?
포지셔너 모델과 스타일이 너무나 다양합니다. 1축 심플한 턴테이블부터 다축 페리스 휠 타입까지!
더 혼란스러운 건 포지셔너가 가질 수 있는 구성 범위입니다. 축을 수직, 수평, 그 사이의 어떤 각도로도 장착할 수 있습니다.
축이 너무 많거나 적은 포지셔너를 고르면 예산 낭비인데, 도대체 몇 축이 적당한 걸까요?
로봇 포지셔너를 고려 중이라면 이미 여러 모델을 살펴봤을 겁니다. 단축 턴테이블, 2축 포지셔너, 다축 페리스 휠 등을 봤을 테고, 다양한 브랜드, 스타일, 가격대도 탐색했을 겁니다.
이쯤 되면 솔직히 포지셔너에 좀 질리기 시작했을 겁니다.
포지셔너의 문제는 "이거 사면 되겠지"라고 단순 결정할 수 없다는 점입니다. 선택한 포지셔너는 로봇 셀의 통합과 프로그래밍 난이도에 영향을 줍니다. 잘못 골라서 배포와 프로그래밍을 필요 이상으로 어렵게 만들고 싶진 않을 겁니다.
예를 들어 5축 포지셔너에 6축 로봇을 쓰면 제어해야 할 축이 11개나 됩니다! 그게 꼭 필요하다면 괜찮지만, 불필요하다면 구매를 후회할 수 있습니다.
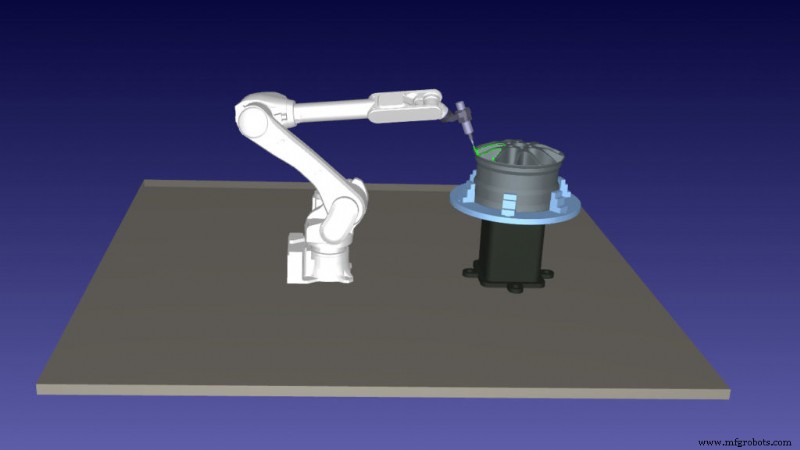
"몇 축이 필요한가?"가 까다로운 질문인 이유
메커니즘에 몇 축이 필요한지 묻는 건 매우 자연스러운 질문입니다. 하지만 만족스러운 답을 내기엔 까다로운 질문입니다.
산업용 로봇만 놓고 보면, 흔히 6축 로봇이 필요하다고 답합니다. 항상 그렇진 않지만 대개 맞습니다. 이유는 로봇 작업 공간 내의 어떤 위치와 자세로도 도달하려면 6축이 필요하기 때문입니다.
오일러 각도 입문서에서 설명했듯, 로봇 엔드 이펙터의 위치는 6개 매개변수로 제어됩니다: 3개 병진 파라미터(X, Y, Z)와 3개 회전 파라미터(Rot[X], Rot[Y], Rot[Z]).
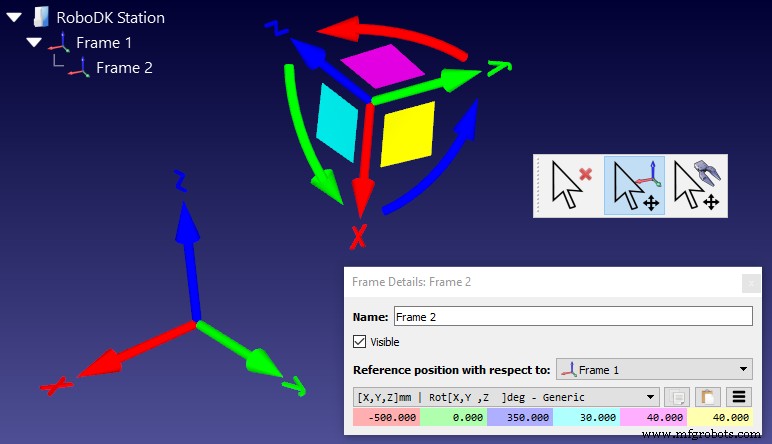
로봇이 6축 미만이면 로봇의 유연성이 제한됩니다. 이는 일부 로봇엔 타당합니다. 예를 들어 위에서만 물체에 접근하면 되는 팔레타이징 로봇 같은 경우입니다. 하지만 일반적으로 6축 산업용 로봇이 다양한 작업에 가장 유용합니다.
6축을 넘어가면 메커니즘은 '잉여(Redundant)'가 됩니다.
예를 들어 7축 로봇은 6자유도(DoF) 로봇과 같은 작업 공간 포인트에 도달할 수 있습니다. 하지만 잉여 메커니즘의 제어는 더 복잡해집니다. 따라서 불필요한 DoF를 추가하고 싶지 않습니다.
포지셔너를 추가한다는 건 로봇에 DoF를 더하는 뜻입니다. 이는 잉여 시스템이 될 수도, 안 될 수도 있습니다.
추가 DoF가 필요한지는 당신의 작업 고유 요구사항에 달려 있습니다.
애플리케이션에 필요한 축 수를 파악하는 7단계
필요한 축 수를 좁히는 방법은 애플리케이션 요구사항을 더 면밀히 보는 것입니다.
당신에게 맞는 잠재적 포지셔너를 식별하고 제대로 평가할 수 있는 프로세스를 소개합니다. 그 옵션들 중 적합한 게 없다면 배운 정보를 바탕으로 더 나은 포지셔너를 고르기 위해 다시 범위를 넓힐 수 있습니다.
- 작업 요구사항을 살펴보고, 특히 필요한 작업 공간에 집중하세요. 좋은 방법 중 하나는 로봇 시뮬레이터 내에서 애플리케이션을 구축하는 것입니다.
- 로봇만 사용했을 때 불가능한 작업 요소가 무엇인지 기록하세요. 작업 공간의 어떤 부분이 도달 불가능한가? 어떤 움직임이 불가능한가?
- 이 정보를 바탕으로 당신의 필요에 맞을 법한 포지셔너 유형 1~2개를 추측해 보세요. 워크피스를 지탱하는 데 필요한 페이로드도 고려해야 합니다.
- 시장에서 당신의 기준에 부합할 법한 포지셔너를 찾아 시뮬레이션에서 테스트해 보세요. 각 포지셔너를 시도할 때마다 설정을 새 프로젝트로 저장하세요. 나중에 그 프로젝트 중 하나로 돌아올 것입니다.
- 모델 중 하나가 완벽하게 작동하면 좋습니다! 그래도 몇 가지 옵션을 더 테스트해 진짜 필요한 속성이 무엇인지 확인하세요. 필요 이상의 DoF를 갖게 되는 건 피해야 합니다.
- 어떤 모델도 작동하지 않으면 수집한 정보로 요구사항을 다듬으세요.
- 다시 시장에서 새로운 요구사항을 충족하는 1~2개 모델을 찾아 시뮬레이션으로 테스트한 후 선택하세요.
이런 프로세스를 쓰면 적절한 축 수 파악에서 추측을 줄일 수 있습니다. 시뮬레이션 테스트마다 당신의 작업 완수에 정말 필요한 포지셔너가 무엇인지 조금씩 더 알게 됩니다.
선택하고 그것으로 작업하기
작업에 맞는 모델을 좁혔다면, 시뮬레이터에서 애플리케이션을 더 철저히 개발하며 앞으로 나아갈 수 있습니다.
선택한 포지셔너로 저장된 프로젝트를 열고 전체 애플리케이션으로 다듬으세요. 이렇게 하면 작업의 모든 측면을 테스트하고 통합을 쉽게 준비할 수 있습니다.
포지셔너를 구매한 후에는 더 많은 축이 작업에 도움이 됐을지 걱정할 필요 없습니다. 로봇은 매우 유연하며, 단일 로봇으로 같은 동작을 달성하는 방법은 보통 여러 가지가 있습니다.
배포 중 문제가 생겨도 가지고 있는 장비로 해결책을 거의 확실히 찾을 수 있습니다. 시뮬레이터를 테스트베드로 써서 구매 결정을 내리는 것의 가치입니다.
어떤 유형의 포지셔너를 고려 중이신가요? 아래 댓글로 알려주시거나 LinkedIn, Twitter, Facebook, Instagram, RoboDK 포럼에서 토론에 참여해 보세요.



