앞선 두 포스트에서 디지털 신호 프로세서(DSP)가 어떻게 커스텀 하드웨어 가속기(HWA)를 점점 더 대체하는지 설명했습니다. 이 기사에서는 다음 프로젝트에 DSP와 HWA 중 무엇이 적합한지 결정하는 구체적인 프레임워크를 제공합니다.
DSP는 모뎀, 오디오, 자율주행차용 레이더, 위성 항법 시스템(GNSS) 등 많은 수학적 작업이 필요한 애플리케이션에서 빛을 발합니다. 전용 HWA가 수행하는 것과 같은 신호 처리 작업을 소프트웨어로 수행할 수 있습니다. 이는 두 가지 핵심 이점을 가져옵니다: 진화하는 표준에 적응할 더 큰 유연성, 여러 가속기를 단일 프로세서에 번들로 탑재해 비용과 실리콘 면적 절감.
GPS, GLONASS, Galileo, BeiDou를 고려해보세요. 하드와이어드 GPS HWA는 빠를 수 있지만 단일 위성계로 제한됩니다. 같은 알고리즘을 DSP에서 실행하면 하드웨어 재설계 없이 펌웨어 업데이트만으로 네 시스템 모두를 지원할 수 있습니다.
DSP가 커스텀 HWA 대비 성능 면에서 어떻게 쌓이는지 봅시다. 일반적인 시나리오: NB-IoT 디바이스가 1ms 서브프레임 내에 모든 물리 계층 처리, L1 제어 코드, 프로토콜 스택을 완료해야 합니다. 100MHz에서 프로세서는 100,000 사이클을 가집니다.
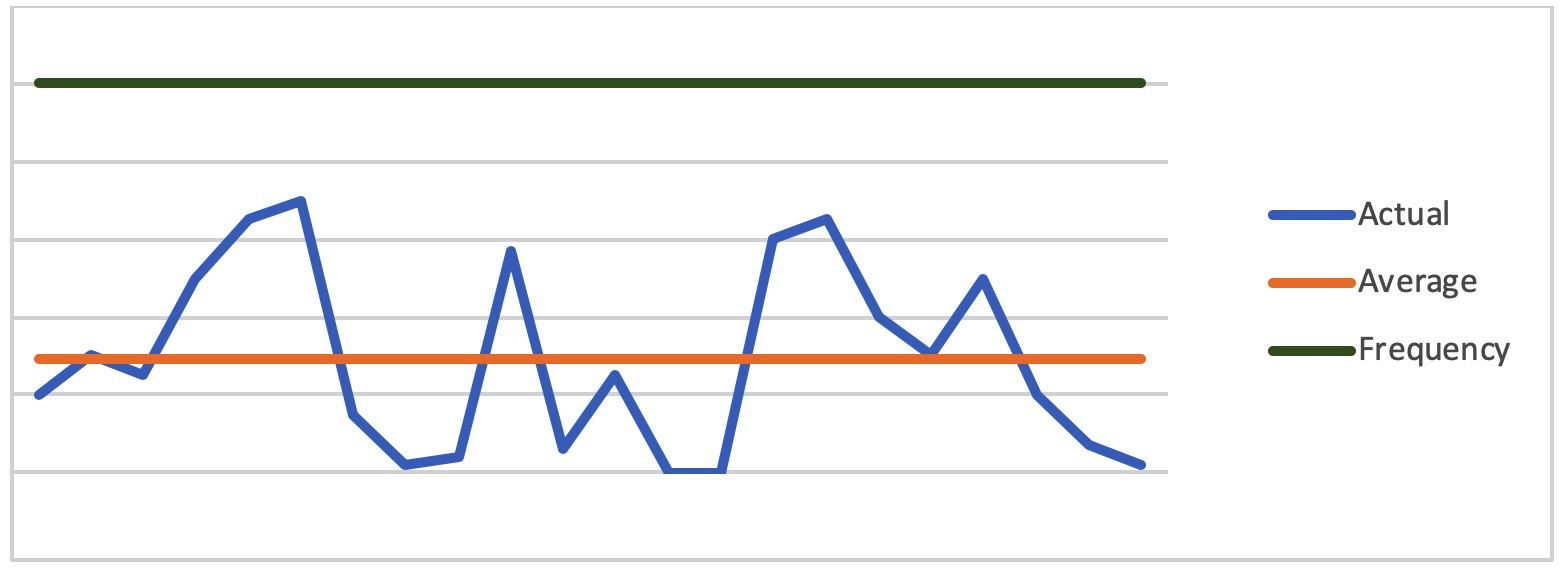
DSP가 이 데드라인을 맞출 수 있는지 추정하려면, 대상 애플리케이션에 대해 벤치마크된 소프트웨어를 이미 제공하는 임베디드 DSP 벤더와 협력하세요. 그들은 사이클 수 곡선을 제공할 것입니다. 각 포인트는 선택한 주파수에서 허용되는 피크 사이클에 대해 주어진 부하에 필요한 사이클을 보여줍니다.
(출처: CEVA)
이 곡선으로 목표 주파수가 충분한 헤드룸을 남기는지, 아니면 클록을 높여야 하는지(높은 주파수는 면적과 전력 증가 유의) 볼 수 있습니다.
전력 추정도 마찬가지로 간단합니다. 워크로드를 제어 코드(범용 로직)과 DSP 코드(병렬 MAC 유닛, 벡터 연산)로 나눕니다. 일반적인 분할은 40% 제어, 60% DSP입니다. 벤더가 100MHz에서 제어 2mW, DSP 4mW를 인용하고 DSP가 50% 평균 활동으로 실행된다면 평균 전력은:
(0.4 × 2mW + 0.6 × 4mW) × 0.5 = 1.6mW.
이 추정치로 DSP가 지연시간과 전력 목표를 충족하는지 확신 있게 평가할 수 있습니다. 충분한 헤드룸이 있다면 더 많은 기능을 DSP로 이전하거나 멀티-컨스텔레이션 GNSS 같은 기능 추가가 가능합니다. 그렇지 않다면 주파수를 높이거나 하이브리드 접근을 고려해야 할 수 있습니다.
요컨대, DSP는 미래 보장과 신속한 기능 업데이트가 우선순위일 때 커스텀 하드웨어 가속기와 대등하거나 능가하는 유연하고 비용 효율적인 경로를 제공합니다.