Trinamic과 Maxim Integrated, 산업용 로봇 엔드이펙터 개발 가속화 레퍼런스 디자인 공개
개요
산업용 로봇의 엔드이펙터(EoAT) 개발을 가속화할 새로운 레퍼런스 디자인이 공개되었습니다. 통합 모션 제어를 갖춘 단일 축 서보 컨트롤러/드라이버를 결합한 이 솔루션은 APEC에서 Trinamic(현 Maxim Integrated 소속)에 의해 시연되었으며, 자동화 환경에서 빠른 프로토타이핑과 배포에 미치는 영향을 강조했습니다.
TMCM-1617-GRIP-REF 오픈소스 레퍼런스 보드
TMCM-1617-GRIP-REF는 필드 지향 컨트롤러(FOC)와 세 개의 통신 포트를 단일 컴팩트 모듈에 통합한 오픈소스 레퍼런스 보드입니다. Maxim Integrated의 MAX22000 산업용 IC, MAX22515 IO-Link 트랜시버, 구성 가능한 고정밀 아날로그 I/O, 드라이브 동작 모드 설정을 위한 MAX14906 4채널 디지털 I/O를 통합합니다.
Maxim Integrated는 2상 바이폴라 스테퍼 모터용 간소화된 솔루션인 TMCM-1321 서보 컨트롤러/드라이버도 강조했습니다. 자기 인코더와 광학 인코더용 디지털 입력을 통합해 폐루프 제어를 제공하고, 전력 손실을 줄이며 속도와 동기화를 최적화합니다.
오픈소스 플랫폼
"TMCM-1617-GRIP-REF는 전통적으로 별도 보드를 차지하던 여러 회로를 통합해 로봇 팔 끝단의 배선과 구성을 단순화합니다."라고 Maxim Integrated의 산업용 통신 부사장 Jeff DeAngelis가 설명했습니다. "24그램의 경량 풋프린트와 전력-데이터 듀얼 와이어 인터페이스로 배포를 간소화하며 TMCL-IDE 소프트웨어 생태계가 다재다능한 개발 역량을 제공합니다."
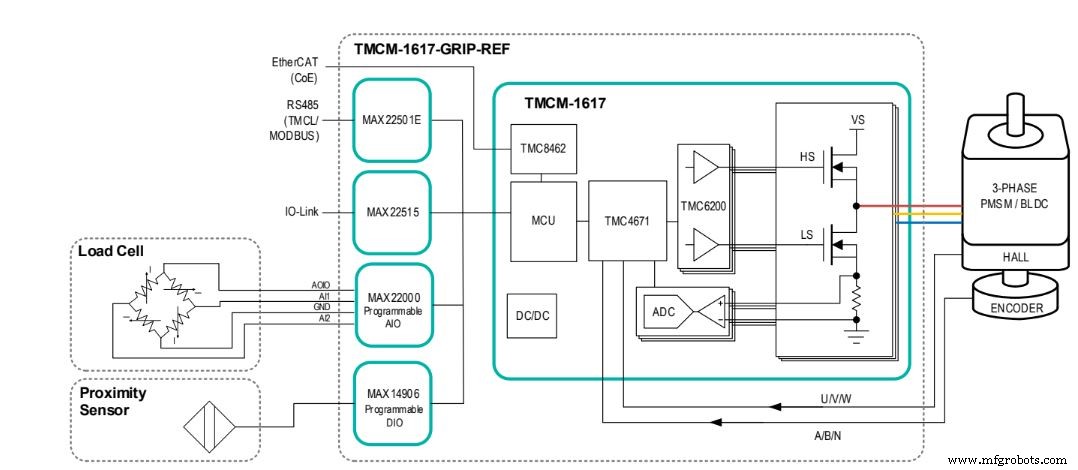
Trinamic의 비즈니스 관리 디렉터 Jonas Proeger가 언급했듯, 보드의 블록 다이어그램(그림 1)에는 힘 감지용 로드 셀, 근접 센서가 포함되며 EtherCAT, IO-Link, RS-485 통신을 지원합니다. RS-485 포트는 100Mbps로 동작해 레거시 시스템에 친숙한 고속 옵션을 제공합니다.
그림 1: TMCM-1617-GRIP-REF 블록 다이어그램 (출처: Maxim Integrated)
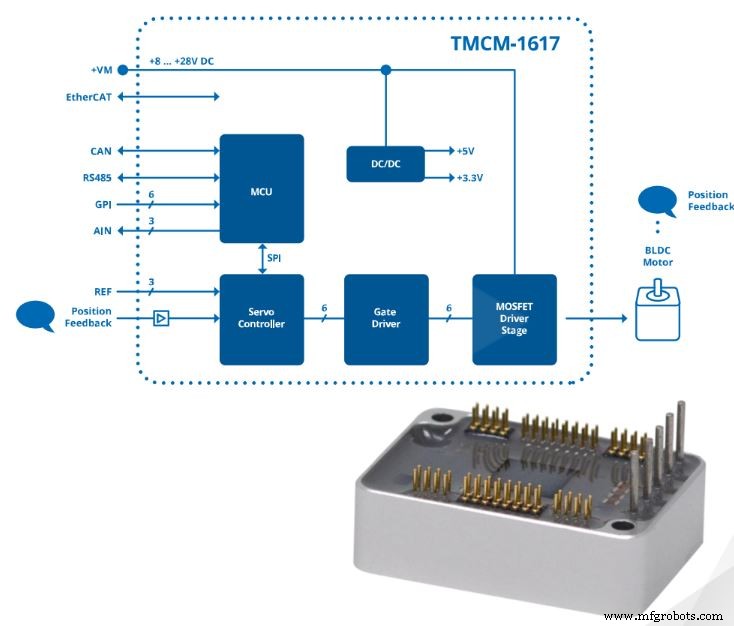
그림 2: TMCM-1617 – 가장 작은 서보 컨트롤러 (출처: Maxim Integrated)
Trinamic의 제품 정의 디렉터 Stephan Kubisch는 외부 주변기기를 추가 전원 없이 지원하는 온보드 공급 레일의 중요성을 강조했습니다. 그는 "정밀 전류 제어가 전체 시스템 효율을 직접적으로 높입니다."라고 덧붙였습니다.
최첨단 버스 아키텍처와 통합 진단을 결합해 Maxim Integrated는 이 레퍼런스 디자인이 공장 생산성을 높이고 엣지 사이드 인공지능을 가능하게 할 것이라고 주장합니다. MAX22515의 견고한 보호(역전압, 단락, 핫플러그, ±1.2kV/500Ω 서지 보호)는 가혹한 산업 환경에서 신뢰할 수 있는 동작을 보장합니다.
앞으로 모터와 모션 제어의 복잡성은 엣지에서 실시간 결정을 내리고 데이터를 클라우드에 공급하는 스마트한 분산 솔루션을 요구할 것입니다.
서보 컨트롤러/드라이버 TMCM-1321
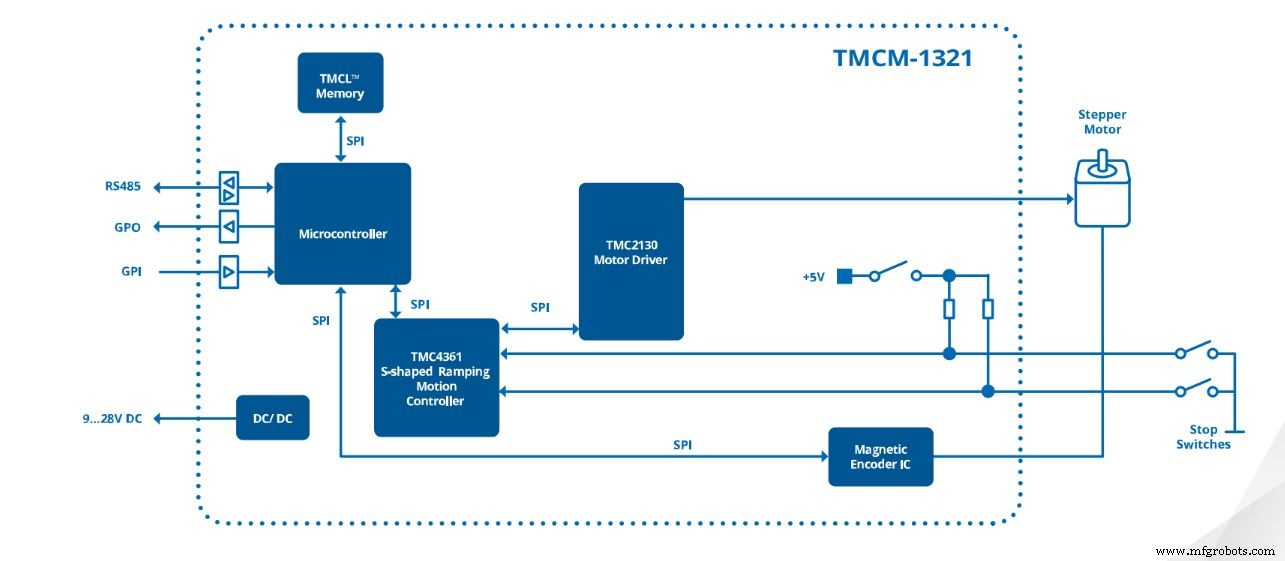
TMCM-1321은 2상 바이폴라 스테퍼 모터용 단일 축 모듈로, 자기 인코더, 디지털 입력, 폐루프 로직을 탑재해 성능을 최적화합니다. 작은 폼팩터와 256× 마이크로스테핑 기능으로 무소음 동작을 가능하게 하며, 선택 가능한 램프 프로파일(선형, Trinamic SixPoint™, S-형상)로 빠른 이송 시간을 구현합니다.
그림 3: TMCM-1321 블록 다이어그램 (출처: Maxim Integrated)
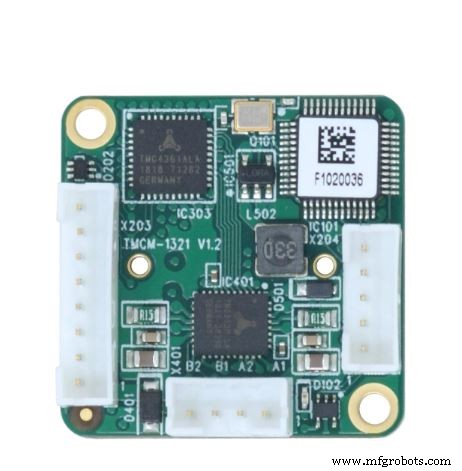
그림 4: TMCM-1321 보드 (출처: Maxim Integrated)
이 모듈은 최대 0.7A RMS 코일 전류와 24V DC 공급 전압을 지원하며, 엔드스위치, 홈스위치, 범용 신호로 사용 가능한 3개 디지털 입력을 가집니다.
모터 제어 드라이브는 많은 산업 애플리케이션의 기반이 되며, 높은 정확도로 비용을 절감하고 효율을 높입니다. TMCM-1321의 다양한 부하 조건에서의 정밀한 로터 위치는 이 능력을 예시합니다.
>> 이 기사는 원래 자매 사이트인 Power Electronics News에 게재되었습니다.
관련 콘텐츠
로봇 시스템용 모터 제어 설계
Ada로 로봇 만들기 2부 - 모터 구동
결정론적 다축 모터 제어 설계 과제 해결
소프트웨어로 BLDC 모터 드라이버 설계 용이화
디지털 파워, 모터 제어 설계를 위한 개발 키트
소형 모터 구동 설계용 빠른 반응 피드백 시스템 설계
더 많은 Embedded 소식을 원하시면 Embedded의 주간 이메일 뉴스레터를 구독하세요.