필드 지향 제어(FOC): 부드럽고 효율적인 EV 모터 성능의 열쇠
고성능 전기차(EV) 모터는 부드러움, 신뢰성, 효율을 보장하는 제어 전략을 요구합니다. 필드 지향 제어(FOC)는 업계 표준 솔루션으로, 광범위한 속도 범위에서 정밀한 토크와 플럭스 제어를 가능하게 합니다.
EV가 부드럽게 가속하고 주행하려면 컨트롤러가 토크와 자기 플럭스를 관리하여 모터가 저속에서 최대 토크를 내면서 최적 효율을 유지해야 합니다. 이는 정확한 로터 위치 지식을 기반으로 한 정밀한 전류 제어를 요구합니다.
회전 기계에서 고정자는 교류로 권선에 전력을 공급하여 자기장을 생성합니다. 부드러운 작동의 비결은 로터의 각도가 고정자 자기 축에 상대적으로 어디에 있는지 아는 것입니다. 이 각도를 알면 고정자 전류를 로터의 토크 축에 정렬할 수 있어, 고정자 플럭스가 로터 플럭스에 수직을 유지하여 최고 효율을 달성합니다.
FOC 기반 모터 제어
일반적인 FOC 시스템은 그림 1과 같이 하드웨어와 소프트웨어 구성요소가 협력하여 영구자석 동기 모터(PMSM) 또는 브러시리스 DC(BLDC) 모터를 구동하는 구조입니다.
click for full size image
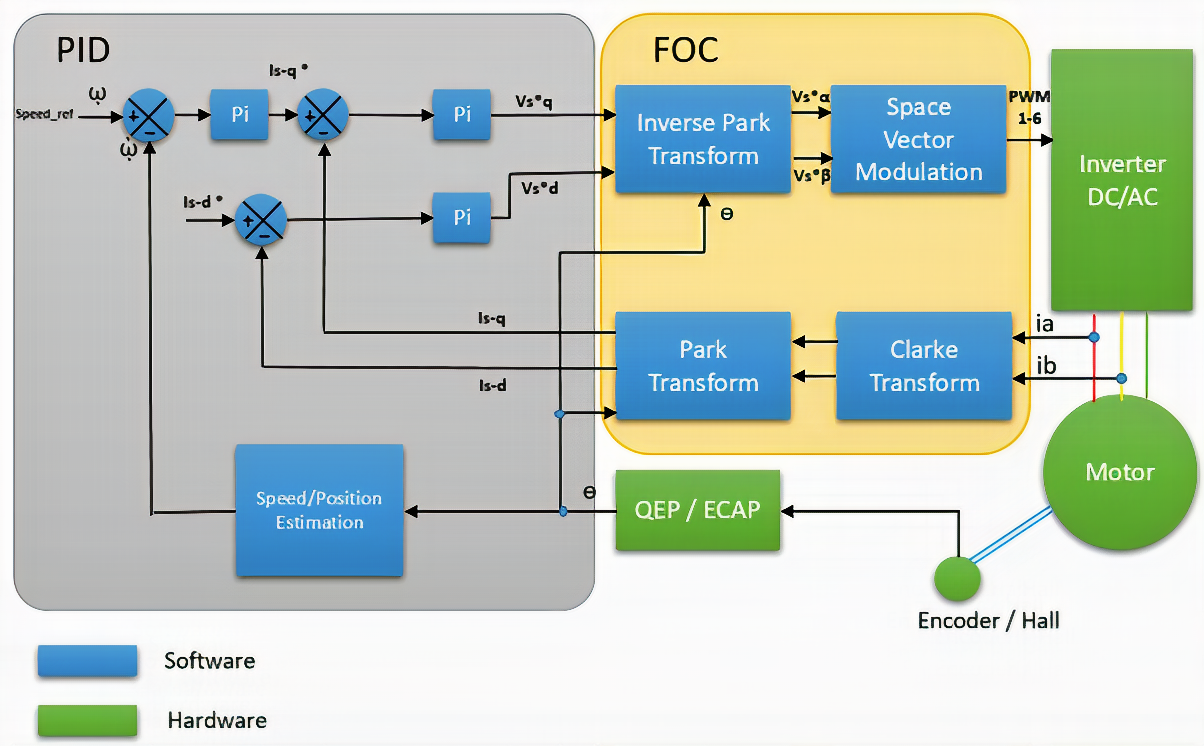
그림 1: FOC 기반 모터 제어 시스템의 하드웨어 및 소프트웨어 구성요소. 출처: Texas Instruments
주요 구성요소를 분석해 보겠습니다:
- 3상 인버터: DC를 모터용 3상 AC 전압으로 변환, Space Vector Modulation(SVM) 블록의 PWM 신호로 구동
- QEP 인터페이스: 인코더에서 로터 위치를 읽어 하류 블록에 공급
- 속도/위치 추정: 로터 속도와 위치를 계산, 원시 인코더 데이터 정제
- PID 컨트롤러: 토크 피드백을 사용하여 모터의 전기적 토크 조정, 제어 루프 닫기
- 클라크 변환(Clarke Transform): 3상 고정자 전류(Ia, Ib)를 2축 정지 기준계(iα, iβ)로 변환
- 파크 변환 & 역 파크 변환: 정지(α-β) 기준계와 회전(d-q) 기준계 간 매핑, 토크 생성(Id)과 플럭스 생성(Iq) 성분 분리
- 공간 벡터 변조(SVM): 원하는 고정자 전압 벡터를 이산 트랜지스터 상태로 변환하여 인버터를 구동하는 PWM 신호 생성
FOC 워크플로우
3상 모터를 제어하려면 컨트롤러가 올바른 전압 벡터를 공급해야 합니다. 이는 상 전류(Ia, Ib, Ic)를 측정하여 달성됩니다. 전류 제어 없이는 고정자 플럭스 벡터를 로터 플럭스 벡터에 90°로 위치시킬 수 없습니다.
FOC는 정현파 상 전류를 독립적으로 제어 가능한 d-q 성분으로 변환합니다. 과정은 인코더(또는 홀 센서)가 로터 위치를 파크 변환에 공급하는 것으로 시작합니다. 한편 클라크 변환은 Ia와 Ib를 iα와 iβ로 변환하고, 파크 변환이 이를 DC Id와 Iq로 변환합니다. PID 컨트롤러는 원하는 토크(운전자의 스로틀 입력에서 유래)와 실제 토크를 비교하여 전압 명령 Vd와 Vq를 생성합니다. 이 전압들은 역 파크 변환과 역 클라크 변환을 거쳐 α-β 정지 기준계로 돌아가고, SVM이 인버터용 PWM 신호를 생성합니다.
click for full size image
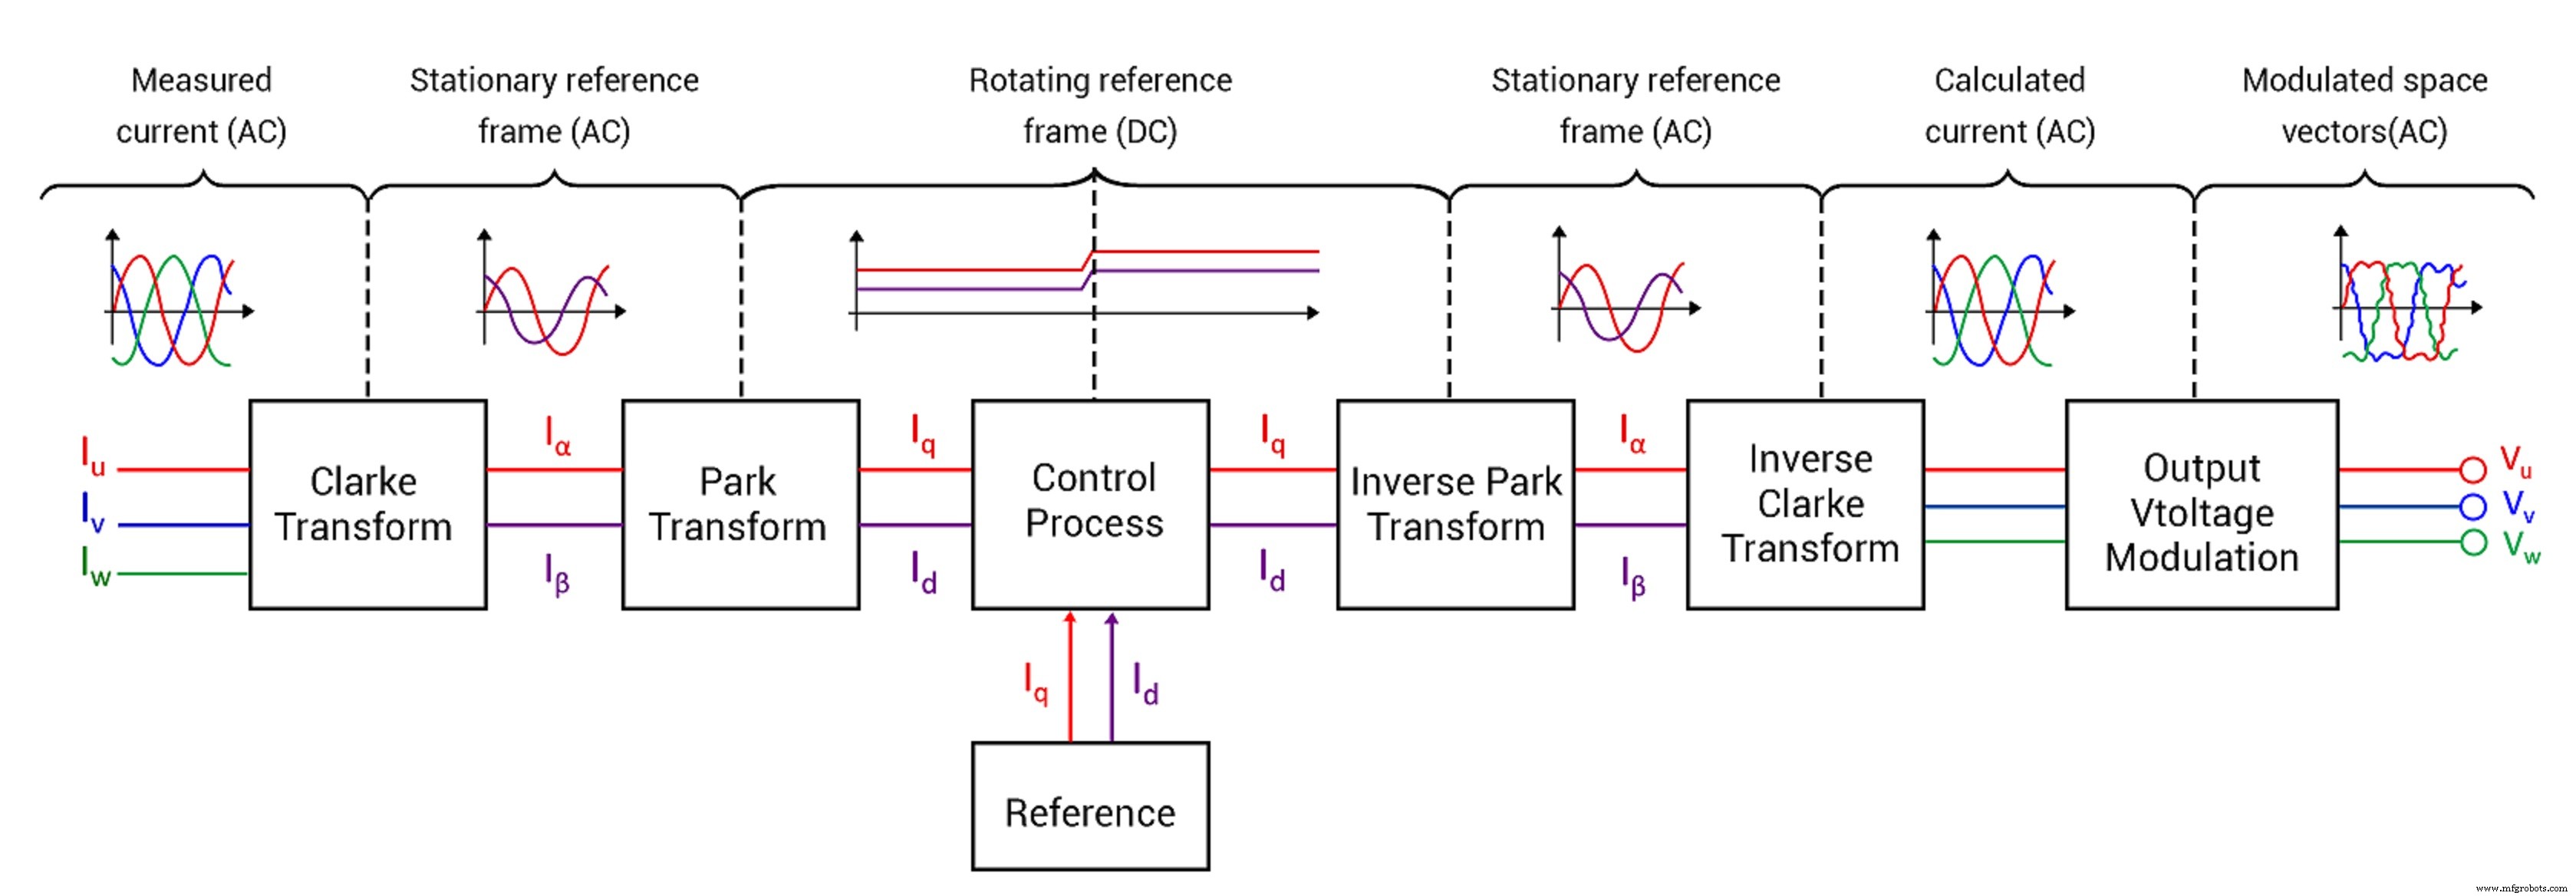
그림 2: PID부터 역 변환을 거쳐 SVM까지의 신호 흐름. 출처: Texas Instruments
최종 단계에서 SVM은 원하는 고정자 전압에 해당하는 평균 전압 벡터를 계산합니다. 이는 8개의 이산 스위칭 상태(2³) 중에서 선택하여 수행하며, 이는 육각성 다이어그램에 매핑됩니다. 인접 벡터는 각각 60° 간격으로 정밀한 전압 합성을 가능하게 합니다.
실제 EV에서의 FOC
FOC는 부드럽고 조용한 작동과 고효율을 요구하는 현대 EV에 필수적입니다. OEM들은 종종 기본 알고리즘을 맞춤화합니다: 추정기 파라미터 조정, 센서리스 기법 추가, 고급 토크 컨트롤러 튜닝 통합 등을 통해 특정 성능 목표를 달성합니다. Microchip의 PIC18Fxx39 시리즈나 TI의 C2000 패밀리 같은 최근 자동차 등급 마이크로컨트롤러는 견고한 FOC를 비용 효율적으로 구현하는 데 필요한 연산 능력과 통합 주변장치를 제공합니다.
>> 이 기사는 자매 사이트인 EDN에 원래 게재되었습니다.
 Vaibhav Anand는 Embitel의 디지털 마케팅 임원입니다.
 Saurabh S. Khobe는 Embitel의 임베디드 엔지니어입니다.
관련 콘텐츠:
- 결정론적 다축 모터 제어 설계 과제 해결
- EV 트랙션 인버터 안전 제어
- 신규 솔루션, 전기차 파워 관리 강화
- E/E 개발 요구사항 식별
- 모터 컨트롤러, Arm Cortex-M0 코어 통합
더 많은 Embedded 콘텐츠를 위해 Embedded 주간 이메일 뉴스레터를 구독하세요.



