유니버설 로봇, 머신 텐딩용 빈 피킹 간소화 '액티내브(ActiNav)' 키트 출시
매사추세츠주 보스턴, 2020년 4월 9일 – 유니버설 로봇(Universal Robots, UR)이 모든 규모 기업을 위한 새로운 UR+ 애플리케이션 키트 '액티내브(ActiNav)'를 출시했습니다. 이 키트는 UR 코봇을 사용해 부품의 자율 빈 피킹(bin picking)과 기계 내 정확한 배치를 간소화합니다. 액티내브는 비전 처리, 충돌 없는 모션 플래닝, 자율 실시간 로봇 제어를 동기식으로 처리하여 빈 피킹 애플리케이션과 관련된 복잡성과 위험을 제거한다고 UR은 설명합니다.
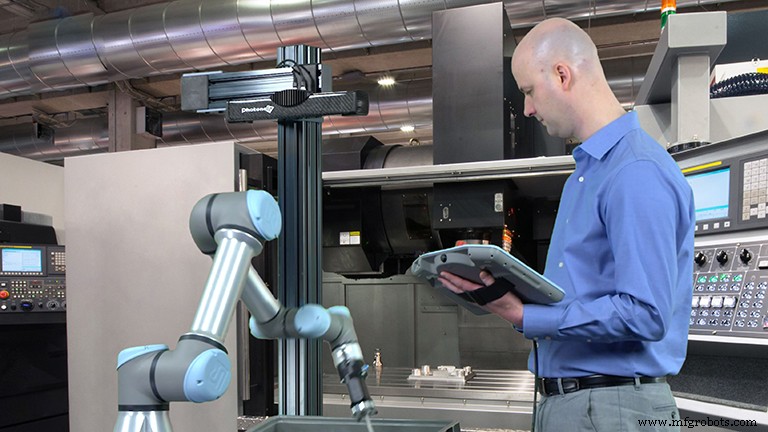
자동화된 빈 피킹의 복잡성은 업계 전반에 잘 알려져 있으며, 통합과 프로그래밍 모두에 막대한 노력이 필요합니다. 현재 대부분의 빈 피킹 제품은 빈 피킹의 비전 측면에만 초점을 맞추고 있으며, '픽(pick)'에서 '플레이스(place)'로 넘어가기 위해 수백 줄의 추가 프로그래밍이 필요한 경우가 많습니다. 특히 '플레이스'가 단순히 박스나 토트에 떨어뜨리는 것이 아니라 추가 가공을 위해 고정구에 부품을 정확하게 삽입하는 경우 더욱 그렇습니다. 액티내브 자율 빈 피킹은 이를 바꿉니다. 빈 피킹 배치 전문 지식이 제한적이거나 없는 제조업체도 높은 기계 가동률과 정확한 부품 배치를 최소한의 작업자 개입으로 달성할 수 있다고 회사는 말합니다.
액티내브는 실시간 자율 모션 제어, 협동 로봇 공학, 비전 및 센서 시스템을 하나의 키트에 결합했습니다. 이 시스템은 비전이나 로봇 프로그래밍 전문 지식이 필요하지 않으며, 대신 UR 코봇 티치 펜던트에 통합된 6단계 위자드 가이드 설정 프로세스를 사용하는 '시연을 통한 교육(teach-by-demonstration)' 원칙을 기반으로 합니다. 액티내브는 제조업체의 사내 자동화 팀이나 UR 대리점/시스템 통합업체의 지원을 통해 배치할 수 있습니다.
"머신 텐딩은 항상 우리 협동 로봇 팔의 주요 응용 분야 중 하나였습니다"라고 UR 제품 및 애플리케이션 관리 부사장 짐 로튼(Jim Lawton)은 말했습니다. "UR 코봇이 깊은 빈에서 부품을 자율적으로 찾아 집어내고 기계에 정밀하게 배치할 수 있는 간단한 솔루션에 대한 상당한 시장 수요를 발견했습니다. 이것은 픽 앤 드롭(pick and drop)이 아닙니다. 정확한 픽 앤 파트 지향 플레이스(pick and part-oriented placement)입니다."
액티내브는 UR의 유통 채널과 새로운 UR+ 애플리케이션 키트 플랫폼을 통해 제공됩니다. 이는 UR 코봇과 원활하게 작동하도록 인증된 구성 요소의 UR+ 생태계를 확장한 것입니다. 액티내브는 UR의 UR5e 및 UR10e e-시리즈 코봇, UR+ 구성 요소 또는 사용자 정의 엔드 이펙터, 필요한 경우 애플리케이션별 프레임 또는 고정구와 작동합니다. 키트에는 자율 모션 모듈(AMM)과 액티내브 URCap 사용자 인터페이스 소프트웨어, 3D 센서 선택 옵션이 포함됩니다.
머신 텐딩 스테이션 자동화에는 트레이, 볼 피더, 컨베이어를 구현하여 부품을 기계로 이송하는 등 다양한 접근 방식이 있지만, 로튼은 액티내브가 이 단계를 어떻게 우회하는지 설명합니다. "부품은 이미 빈에 있는 경우가 많으므로, 빈에 담긴 부품을 기계로 가져와서 빈에서 직접 집어 기계에 넣는 것이 가장 유연하고 확장 가능한 옵션입니다"라고 로튼은 말했습니다. "이는 바닥 공간을 최소화하고 부품별 툴링의 필요성을 줄입니다."
액티내브는 CNC 또는 드릴링, 디버링, 용접, 트리밍, 태핑 같은 가공 기계에 부품을 자율적으로 삽입합니다. 고해상도 3D 센서와 CAD 매칭은 액티내브의 자율 모션 모듈(AMM)로 구동되는 고정밀 픽을 가능하게 합니다. AMM은 부품을 어떻게 집을지 결정한 다음 로봇을 제어하여 매번 부품을 집어 고정구에 배치합니다. 자율 모션 제어 덕분에 액티내브는 더 많은 부품을 담는 깊은 빈 내부에서 작동할 수 있습니다. 이는 독립형 빈 피킹 비전 시스템이 달성하기 어려운 부분입니다.
로봇 공학을 다루는 IDC 리서치 디렉터 레미 글레이즈너(Remy Glaisner)는 자동화된 머신 텐딩 솔루션 시장을 추적하고 있습니다. "오늘날보다 더 기술 사용자들은 비즈니스 운영의 무결성과 연속성을 보존하려 합니다"라고 그는 말했습니다. "그런 맥락에서 고도로 유연한 로봇 시스템의 통합 또는 재배치를 단순화하는 것은 제조업체와 기타 산업 사용자에게 중요한 역량이 됩니다. 여러 면에서 액티내브는 지능형 시스템의 미래에 대한 운영 기대치의 새로운 수준을 설정할 것입니다."



