다중 벤더 AMR 협업 강화: 상호운용성 표준으로 해결
일부 자율 이동 로봇(AMR)은 엘리베이터를 호출하고, 탑승해 새 층으로 이동할 수 있습니다. 하지만 문이 열렸을 때 먼저 내리기를 너무 예의 바르게 기다리는 승객 그룹처럼, 다른 벤더의 로봇들은 목적지에 도착하면 다른 로봇들이 내리길 기다리며 정체됩니다. 이로 인해 시설은 각 벤더별 로봇 전용 엘리베이터를 따로 배정해야 합니다.
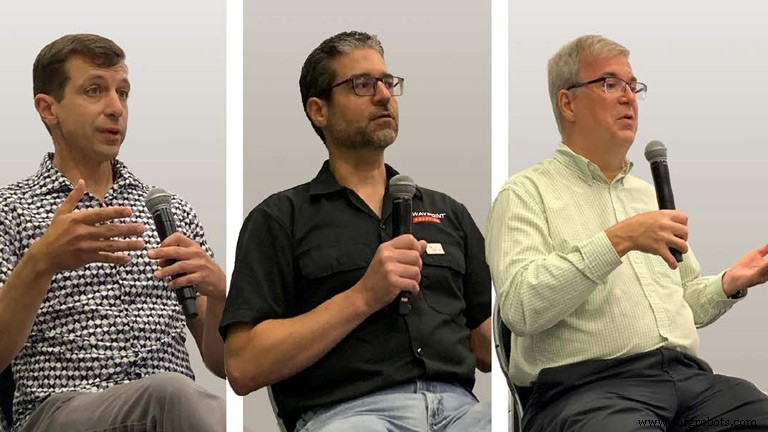
"싱가포르 고객이 '내 병원에 세 개 벤더 로봇이 있습니다. 이들과 다른 새로운 일을 하는 네 번째 로봇을 추가하고 싶은데 여유 엘리베이터가 없습니다'라고 말했습니다."라고 오픈 로보틱스(Open Robotics) CEO 브라이언 거키(Brian Gerkey)가 말했습니다. "그것이 로봇 추가를 막고 있습니다."
거키의 일화는 병원의 엘리베이터 탑승 AMR뿐만 아니라 창고와 제조 공장에서도 보이는 상호운용성 문제라는 새로운 과제를 부각시킵니다. 거키가 작년 애너하임 MD&M 웨스트에서 참여한 '로봇 채택 증대를 위한 상호운용성' 패널 토론에 따르면, 시설에는 각각 정보 공유에 대한 독자적 접근법을 가진 여러 로봇 솔루션이 있을 수 있으며, 다른 벤더 로봇 간 데이터 공유 능력이 없어 응집력 있는 로봇 시스템 구현이 어렵습니다.
다른 유형 로봇 시스템을 가능하게 하기 위해 매스로보틱스(MassRobotics), 보스턴—로봇공학과 연결 기기 비영리 혁신 허브—는 2020년 AMR 상호운용성 워킹 그룹을 구성해 이 문제를 다뤘습니다. 거키 외에 MD&M 패널에는 다른 워킹 그룹 멤버들도 포함되었습니다.
그룹은 2021년 5월 첫 표준을 발표했습니다. 이는 서로 다른 유형 로봇이 상태 정보와 운영 관례, '도로 규칙(rules of the road)'을 공유해 창고나 공장 바닥에서 더 응집력 있게 협업할 수 있게 한다고 매스로보틱스 보도자료는 전합니다. 이 표준은 혼합 벤더 AMR 팀의 함대 생산성에 대한 통찰을 얻기 위한 운영 대시보드 생성도 가능하게 합니다. 새 표준은 멤피스 페덱스(FedEx) 시설에서 테스트 중인 것으로 알려졌습니다.
AMR 최첨단 기술은 '한 무더기 스타트업들'이 한 가지 일을 잘하는 다양한 로봇을 만든다는 것입니다."라고 웨이포인트 로보틱스(Waypoint Robotics), 뉴햄프셔주 내슈아의 CEO 제이슨 워커(Jason Walker)는 말했습니다.
"우리 로봇이 최고라고 생각하지만, 지게차 로봇도, 팔렛 무버도 아닙니다."라고 그는 말했습니다. "그러니 거의 단일 목적, 확실히 단일 도메인 로봇들이 모인 것입니다. 즉, 시설 내 모든 다른 문제들을 해결하기 위해 이종 로봇 함대가 필요합니다."
워커는 다른 로봇들이 협업하게 하는 것에 대해 희망적인 언급을 덧붙였습니다.
"많은 로봇들이 ROS(윌로우 가라지가 개발하고 오픈 로보틱스가 감독하는 로봇 운영 체제) 기반으로 구축되어 있어, 그들에겐 공통의 기반이 있습니다."라고 그는 말했습니다. "매스로보틱스 상호운용성 표준 덕분에 모두가 같은 시설에서 공존할 수 있는 길이 열렸습니다."
각 로봇은 자신만의 지도를 가진다
"고객 입장에서, 우리가 차량(로봇) 간 상호운용성에 대해 이야기했을 때보다 더 크게 생각합니다."라고 패널리스트 밥 볼린저(Bob Bollinger), P&G 응용 로봇 혁신 기술 디렉터가 말했습니다. "차량이 환경, 고차 시스템, 그리고 인터페이스해야 할 다른 시스템들에서 어떻게 작동하게 할지 전체 솔루션 세트를 보고 있습니다."
P&G 건물에서 로봇을 공장 바닥 장비, 제조 엔지니어링 시스템, 창고 관리 시스템에 배치하고 통합하는 비용이 로봇 자체보다 더 크다고 그는 말했습니다.
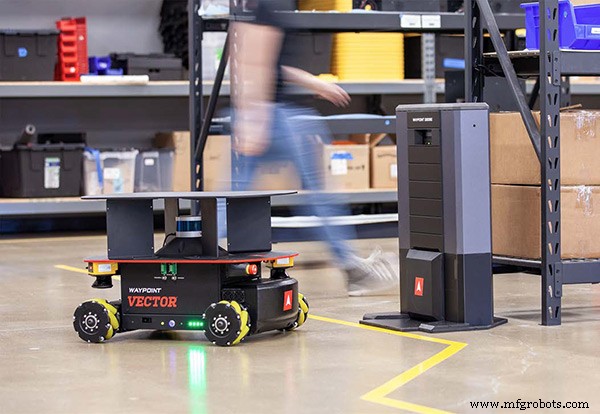
사용자를 괴롭히는 또 다른 이슈는 로봇 트래픽입니다.
"완전 자율로 배치될 로봇 바닥 청소기가 있다면, 그것은 자신만의 지도를 만들 것입니다."라고 패널 모더터 톰 라이든(Tom Ryden), 매스로보틱스 사무총장이 말했습니다. "웨이포인트 로봇이 물건을 옮기고 또 다른 팔렛 무버가 있다면, 모두 자신만의 지도를 만들고, 각자 자기 지도를 사용하며, 독립적입니다. 그래서 이들 모두를 위한 구글 맵 같은 단일 지도가 없습니다. 그게 어떤 문제를 일으킬까요?"
거키가 싱가포르 병원 고객의 다양한 로봇들을 회상했습니다.
"그 로봇들은 다른 벤더들이라 각각 자체 명령-제어 시스템을 제공하고, 벤더들은 각자 함대 관리 시스템을 가지며, 지도를 공유하지도, 서로 통신도 하지 않습니다. 기껏해야 서로를 피할 장애물로 취급할 뿐입니다."라고 그는 말했습니다.
워커는 "공유 지도가 없으면 공통 기준 프레임이 없어, 최상위 함대 관리자가 '5번 통로 시작점에 무언가 있다'고 할 때 모두가 5번 통로가 무엇을 의미하는지 알아야 그때 로봇을 보내지 않을 수 있습니다."라고 말했습니다.
공유 매핑이 어려운 이유 중 하나는 각 로봇이 탑재 센서로 자신만의 지도를 만들기 때문입니다. 지도는 공간에서 센서가 어디에 있는지에 따라 달라집니다. "발에서 1피트 높이에 있으면 테이블들을 봅니다. 4피트 높이에 있으면 탁 트여 있습니다. 그 차이는 모든 레벨에서 사실입니다."라고 워커가 말했습니다.
표준에서 참조된 해결책은 공통 좌표 프레임워크입니다. 프레임워크가 있으면 수학이 한 로봇의 데이터를 다른 로봇을 위해 해석하는 것을 도울 수 있습니다. 그들이 일부 공통 좌표를 가진 한에서 말입니다. "기본적으로 표준은 이 모든 플랫폼으로부터 공통 데이터 세트를 제공합니다."라고 라이든이 말했습니다. "모든 데이터가 필요하진 않지만, 가진 데이터를 이용 가능하게 하면 상위 관리 소프트웨어가 어떤 AMR들이 바닥에 있는지 이해하고, 공통 지도나 공통 뷰를 생성해 움직임들을 이해하게 할 수 있습니다."
AMR들은 충전 공간도 놓고 경쟁합니다—각자 고유한 충전 장비를 사용합니다. 답은 범용 무선 충전이라고 워커는 말했습니다.
"누가 먼저 [시설에] 나타나면 모든 충전소를 설치합니다. 두 번째로 오는 쪽은 로봇에 무선 시스템을 장착하면 이 자원들을 공유할 수 있습니다."
거키도 자사에서 상호운용 가능한 무선 충전을 채택했다고 말했습니다. "[또한] 어떤 AMR이든 무선 충전 가능하게 만드는 애프터마켓 어댑터 키트를 만드는 회사와 협력 중입니다. 충전소에 수직 스테이지가 있어 안테나를 위아래로 움직여 높이를 맞춥니다."



