나만의 라즈베리 파이 로봇 만들기: 초보자 친화적 가이드
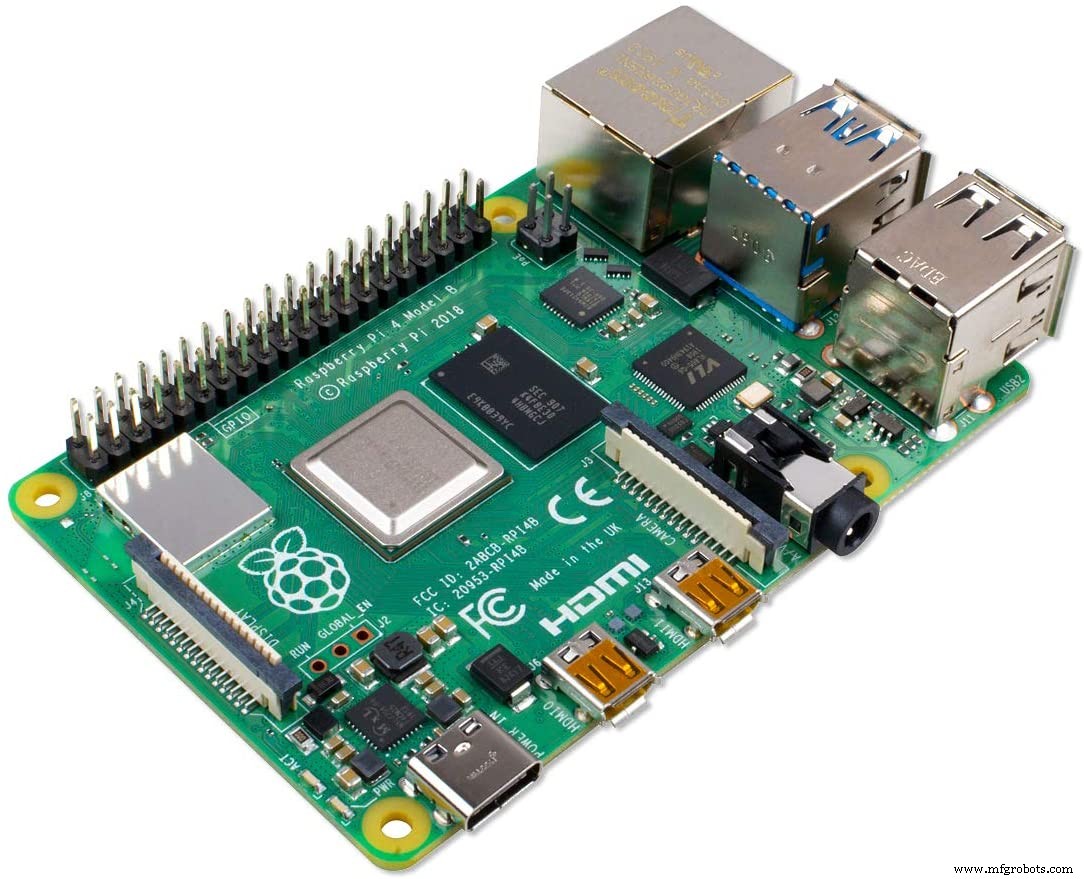
라즈베리 파이
라즈베리 파이 로봇 만들기가 까다롭고 복잡하다고 느끼시나요? 그렇다면 올바른 곳에 오셨습니다.
파이 보드를 로봇에 사용하면 저렴한 가격에 완전한 컴퓨터를 얻을 수 있습니다. 따라서 작은 폼 팩터와 광범위한 커뮤니티 지원과 결합하면 초보자에게도 훌륭한 보드가 됩니다.
그러나 로보틱스 세계로 뛰어드는 것은 더 고급 회로 설계로 뛰어드는 것을 의미합니다. 하지만 걱정하지 마세요, 최대한 쉽게 만들어 드리겠습니다. https://www.wellpcb.com/
이 기사에서는 라즈베리 파이 로봇을 만드는 방법과 만들 수 있는 다양한 파이 로봇 프로젝트를 다룹니다.
라즈베리 파이 로봇 만드는 방법
여기서는 장애물을 피하고 자유롭게 탐색할 수 있는 초보자 친화적인 파이 로봇을 만드는 방법을 보여드리겠습니다. 이 프로젝트에 필요한 부품은 다음과 같습니다:
- 라즈베리 파이 (B, B+, 또는 2 모델)
- 기어드 DC 모터 (1)
- 캐스터 휠 (1)
- SD 카드 (1)
- 마우스 (1)
- 푸시 버튼 (1)
- 마우스 (1) - 중복
- 200옴 저항 (1)
- 브레드보드 (1)
- 양면 테이프 (1)
- 키보드
- L293D 드라이버 (1)
- 수-수 또는 암-암 점퍼 (1)
- 로봇 섀시와 바퀴 (1)
- IR 센서 모듈 (1)
프로젝트 구축
먼저 IR 센서를 라즈베리 파이에 연결해야 합니다. 키보드, 마우스, 모니터를 연결한 후 라즈베리 파이를 켭니다. 다음으로 센서를 클릭하여 올바르게 작동하는지 확인합니다.
이후 파이의 5V 핀과 GND 핀을 센서에 연결하여 전원을 공급합니다. 다음으로 센서의 B 핀을 GPIO 핀 16과 3에 연결합니다. 마지막으로 GPIO.BOARD의 핀 구성을 확인합니다.
다음 코드를 입력하고 파이썬 파일로 저장합니다. preferably irtest.py.
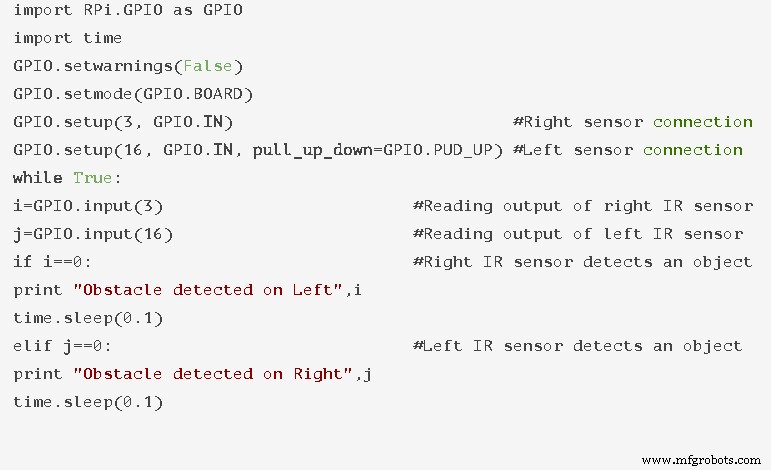
파이썬 파일 코드
파이썬 파일을 저장하고 실행하면 센서를 차단할 때 다음 출력 프린트가 나타납니다:
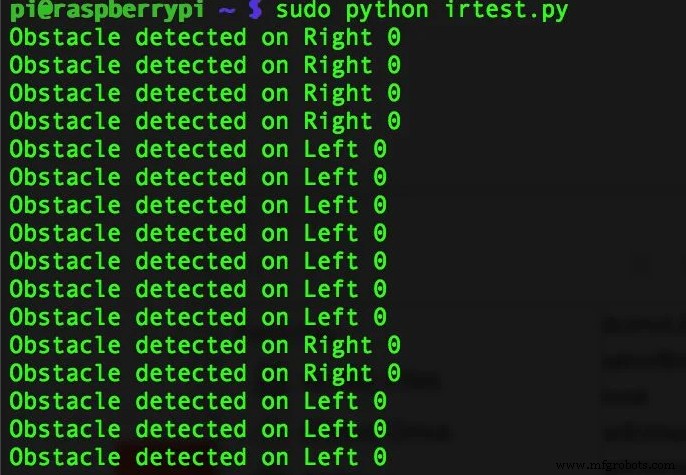
파이썬 파일 출력 프린트
작동하지 않으면 연결을 확인하거나 부품을 교체해 보세요.
L293D로 모터 연결하기
이제 L293D 모듈을 사용하여 모터를 연결하겠습니다. 하지만 먼저 +와 - 핀을 통해 L293D에 전원을 공급합니다. 그런 다음 이 전원 공급 핀을 9V 배터리의 보드에 연결합니다.
전체 회로 연결
또한 L293D의 - 핀을 파이의 GND 핀에 연결합니다. 아래 다이어그램을 확인하여 연결을 명확히 파악하세요.
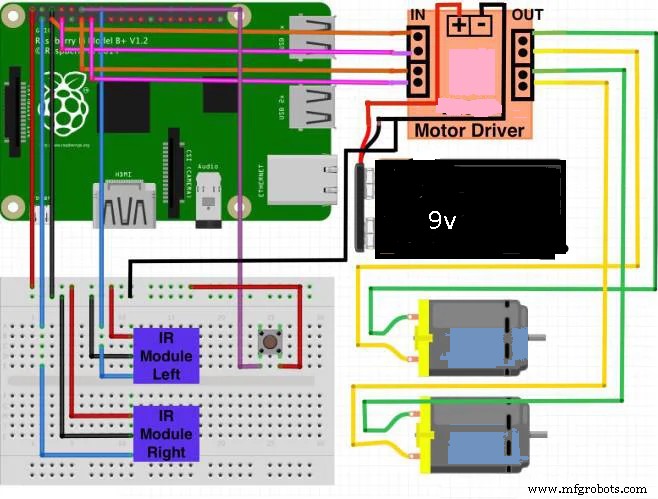
또한 보드에 입력을 생성하기 위해 4개 출력 GPIO 핀을 사용합니다. 이 출력 핀을 사용하여 두 모터가 회전할 방향을 제어할 수 있습니다.
또한 두 모터 단자를 보드의 4개 출력 단자에 연결합니다. 마지막으로 로봇 활성화/비활성화를 위한 푸시 버튼을 연결합니다.
최종 조립
이제 모터에 바퀴를 추가하고 연결을 로봇 섀시에 조립합니다. 부품이 떨어지지 않도록 양면 테이프로 고정하세요.
아래 코드로 모터를 테스트하는 것을 잊지 마세요. 또한 파이썬 파일로 저장하세요: moto.py. 그런 다음 sudo motor.py 명령으로 코드를 실행합니다. 작동하면 모터가 회전하기 시작해야 합니다.
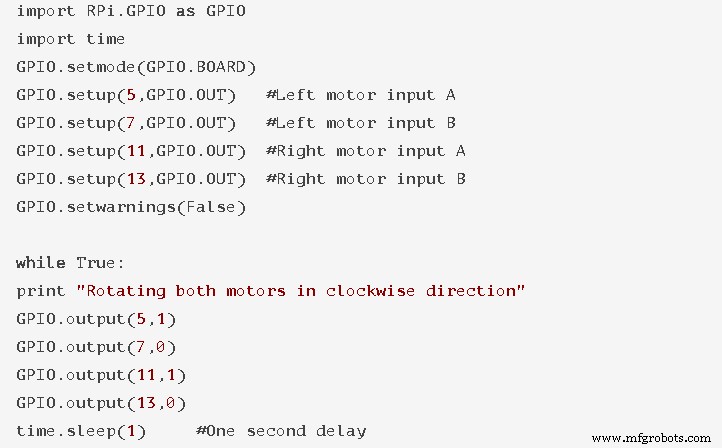
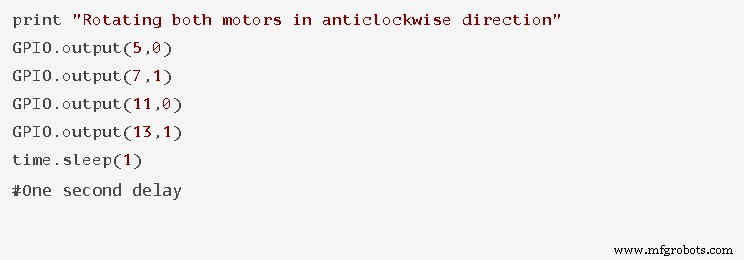
모터 테스트 코드
작동 원리
푸시 버튼을 누르면 로봇이 활성화되어 움직이기 시작합니다. 앞으로 이동하면서 IR 센서로 경로를 막는 물체를 찾습니다. 장애물을 감지하면 파이가 로봇이 장애물을 우회하도록 허용합니다. 다시 버튼을 누르면 로봇을 비활성화할 수 있습니다.
라즈베리 파이 로봇 프로젝트
위 쉬운 프로젝트를 완료했고 더 많은 도전을 찾고 있다면 시도해 볼 만한 훌륭한 프로젝트 아이디어입니다.
1. CHOP 사족 보행 로봇
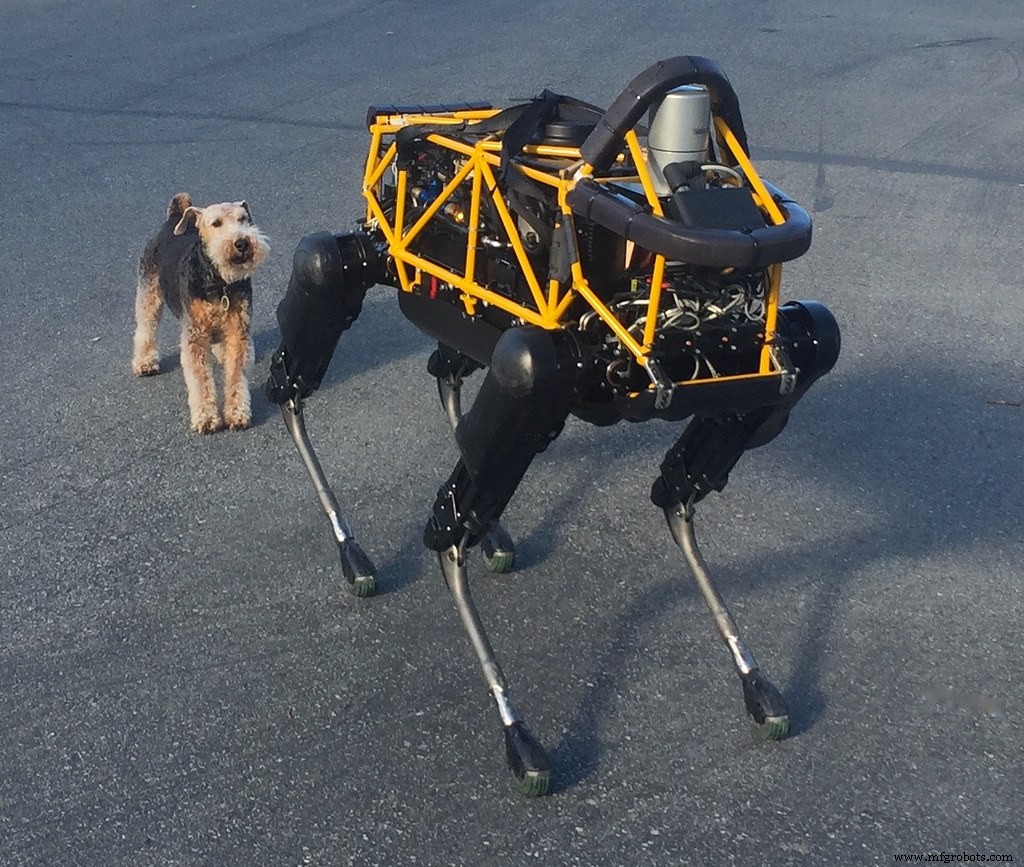
CHOP 사족 보행 로봇
CHOP 사족 보행 로봇은 보스턴 다이내믹스 스팟(Spot)과 유사한 DIY 프로젝트입니다. 또한 CHOP 프로젝트는 오픈소스입니다. 따라서 몇 개의 3D 프린팅 부품과 기타 재료로 커스터마이징하고 조정할 수 있습니다.
라즈베리 파이 4B와 아두이노 메가(Arduino Mega)가 이 로봇의 주요 구성 요소입니다. 아두이노는 센서 데이터를 필터링하고 서보 컨트롤러에 연결합니다. 반면 파이는 모든 데이터를 수집하고 다양한 파이썬 스크립트를 실행하여 로봇 움직임을 제어합니다.
또한 파이는 역기구학 모델을 사용하여 서보 이동을 제어합니다. 마지막으로 블루투스 컨트롤러로 로봇 방향을 제어할 수 있습니다.
2. 탁구 로봇(Ping Pong Robot)
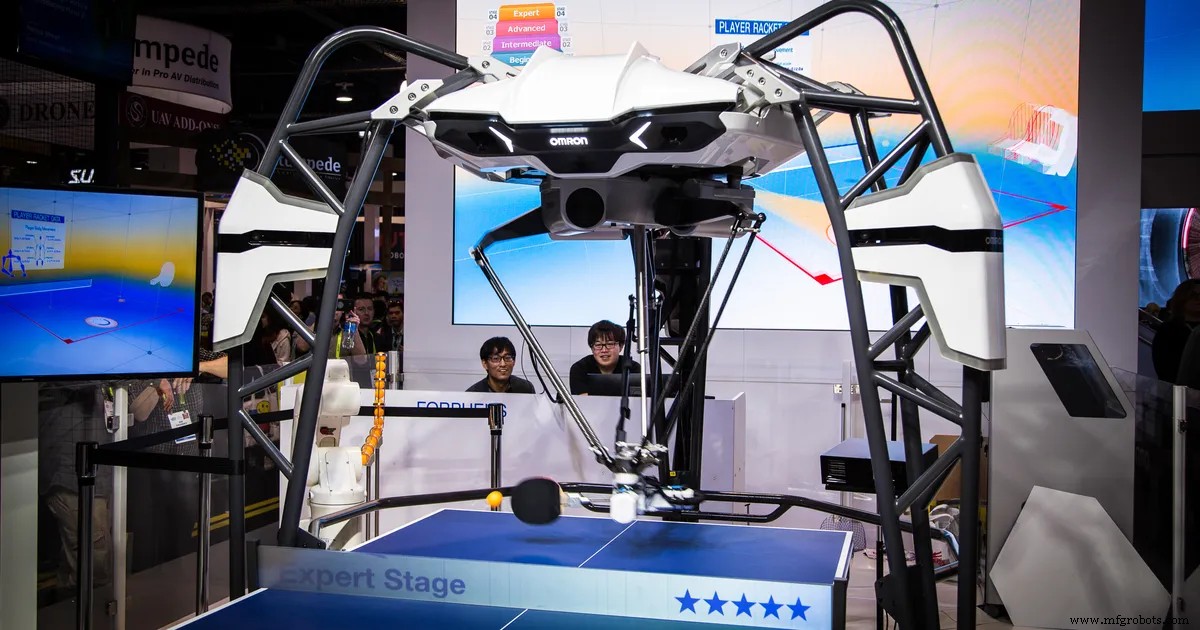
탁구 로봇
탁구 로봇은 인간과 탁구를 칠 수 있습니다. 초급부터 고급까지 다양한 레벨에서 가능합니다.
탁구 봇을 레저 게임이나 진지한 연습에 사용할 수 있습니다. 하지만 상용 버전은 약 2천 달러에 구매할 수 있습니다. 또는 이미 가진 부품, 3D 프린팅 및 레이저 컷 부품으로 DIY 버전을 쉽게 만들 수 있습니다.
또한 와이파이를 통해 봇에 연결하고 완전한 제어를 할 수 있습니다.
3. 라즈베리 파이 휴머노이드 로봇
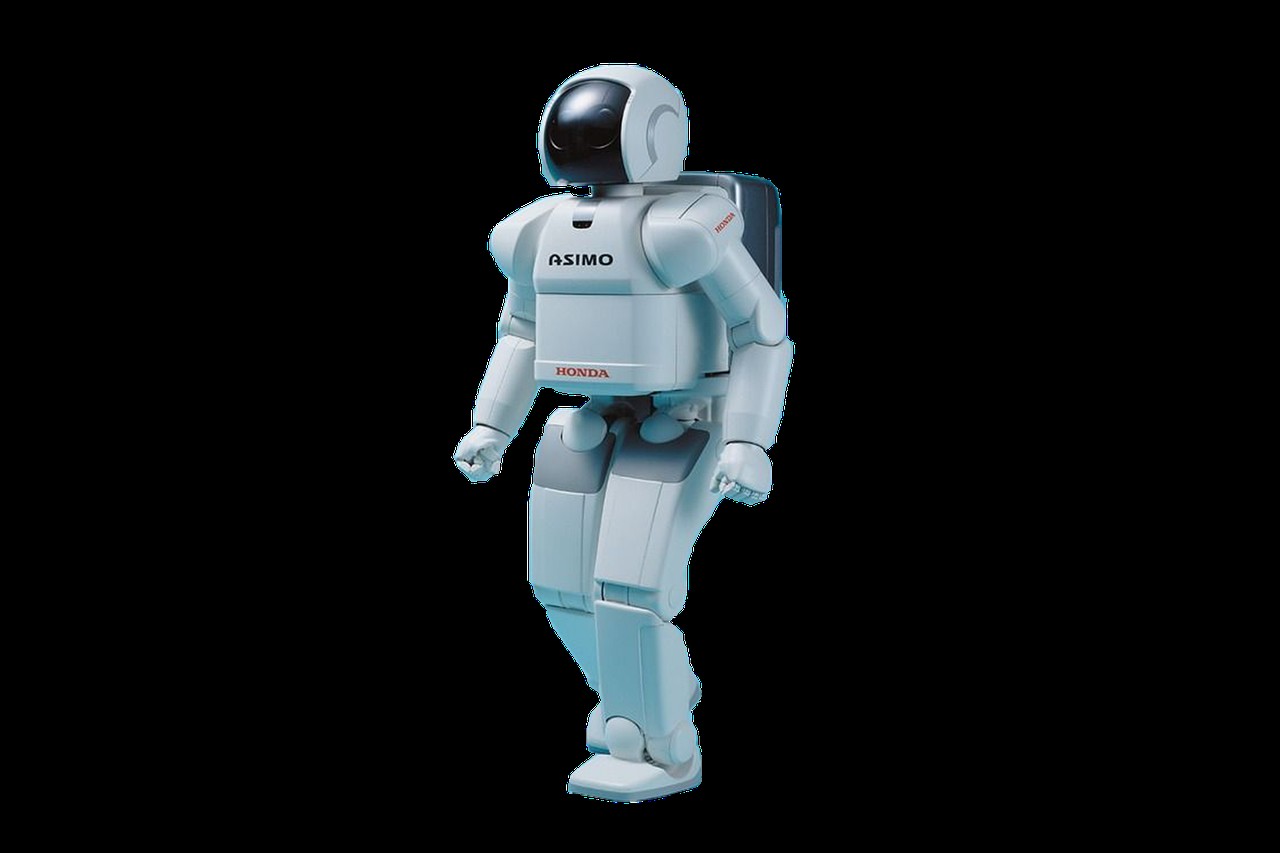
휴머노이드 로봇
라즈베리 파이를 사용하여 휴머노이드 로봇을 만들 수 있습니다. 일부 휴머노이드 로봇은 장애물 회피, 초음파 거리 감지, 무선 제어 기능을 가집니다.
기능에 관계없이 이 프로젝트에는 로보틱스 바이올로이드 키트, 자이로스코프, 거리 센서가 필요합니다.
또한 더 작은 라즈베리 파이 제로(Raspberry Pi Zero)와 단일 셀 2500mAh 배터리를 전원 공급용으로 권장합니다.
또한 센서에서 데이터를 읽기 위해 아날로그-디지털 변환기 칩이 필요합니다.
4. 파이 룸바(Pi Roomba)
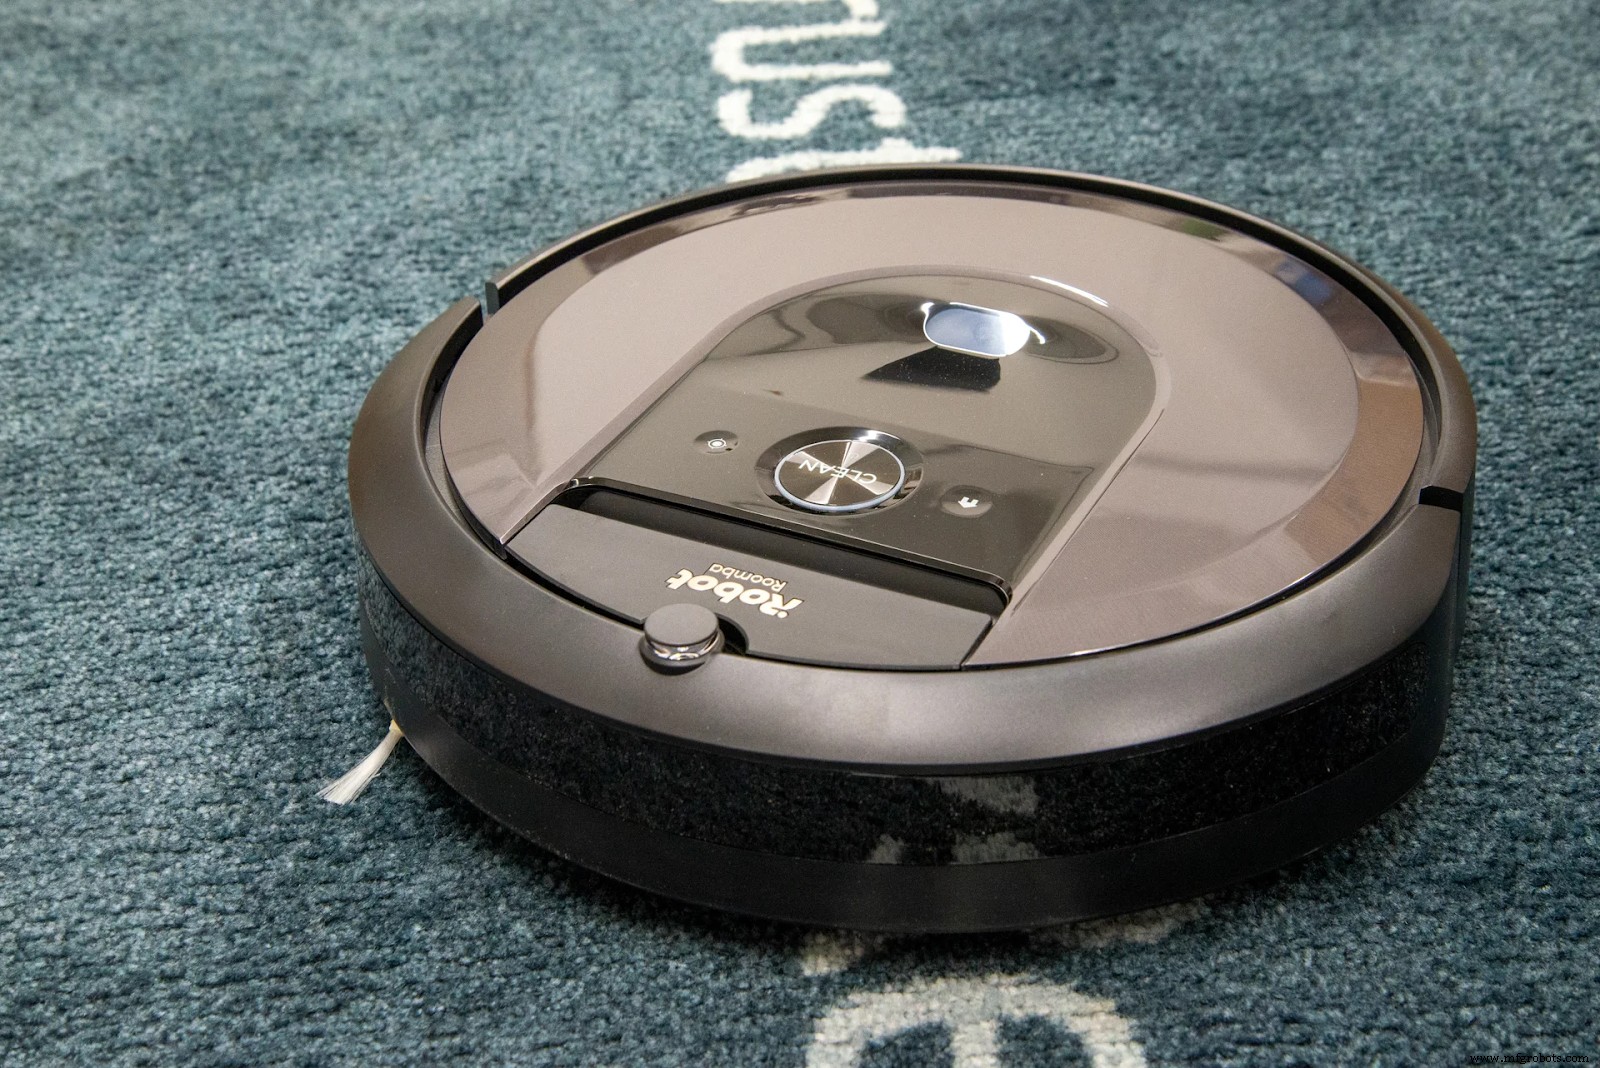
룸바
로보틱스에 경험이 있다면 룸바 로봇 진공 청소기를 들어보셨을 것입니다.
그러나 라즈베리 파이와 더 지능적인 움직임으로 직접 만들 수 있습니다.
라즈베리 파이에 연결하기 위해 룸바 530 시리얼 인터페이스가 필요합니다.
또한 코딩을 위해 자바스크립트 패키지를 사용합니다. 박스는 로봇과 통신하기 위해 RxTX도 사용합니다.
또한 조이스틱으로 룸바를 제어하고 레벨 출력을 설정할 수 있습니다.
5. 버터 로봇(Butter Robot)
지능형 버터 로봇은 우수한 품질로 비디오를 녹화하고 스트리밍할 수 있습니다. 또한 오디오를 녹화하고 출력할 수 있습니다.
가장 좋은 점은 라즈베리 파이 카메라 모듈과 USB 장치만 있으면 이러한 사운드와 비디오를 캡처할 수 있다는 것입니다.
그러나 로봇의 구성 요소에는 다음이 포함됩니다:
- 라즈베리 파이 제로 W
- RPi 카메라 모듈
- DC 모터
- USB 오디오 보드
- L9110 모터 드라이버
- LED
- 배터리 팩
- 9g 서보
- 슬라이드 스위치
- 스피커
또한 블링크(Blynk) 앱을 통해 이 로봇을 사용할 수 있으며 비디오 스트리밍을 지원합니다.
6. 펫토이 로봇 고양이(Petoi Robotic Cat)
니블(Nybble) 오픈소스 기계 고양이 프로젝트로 사랑스러운 로봇 고양이를 만들 수 있습니다. 또한 3D 프린팅 부품 대신 레이저 컷 나무 부품을 사용할 수 있습니다.
이 프로젝트의 기타 구성 요소로는 라즈베리 파이 3B+, 니블 키트, 스파크펀 아두이노 프로 미니(Sparkfun Arduino Pro Mini)가 있습니다.
또한 아두이노 호환 마이크로컨트롤러로 이 로봇의 움직임을 제어할 수 있습니다. 로봇 고양이는 근육 기억을 저장하여 어떻게 움직이는지 기억할 수 있습니다.
또한 이 프로젝트의 라즈베리 파이는 니블 코드를 조정하고 간단한 명령을 내릴 수 있게 합니다.
7. 스팟 마이크로(Spot Micro)
스팟 마이크로는 인기 있는 스팟 사족 보행 로봇의 소형 버전입니다. 또한 3축 '각도 명령 제어 모드'로 트롯 걸음(trot gait)과 걷기 걸음(walk gait)을 얻을 수 있습니다.
로봇은 우분투가 설치된 라즈베리 파이 3B에서 실행됩니다. 또한 C++과 파이썬 프레임워크를 사용합니다.
이 프로젝트를 시도하려면 다음 구성 요소가 필요합니다:
- 라즈베리 파이 3B
- 15x2 LCD 패널
- PCA9685 서보 보드
- 4000mAh 배터리
- 5V 전압 레귤레이터
- 3D 프린팅 부품
- 라이다(Lidar, 선택 사항: 방 매핑용)
8. 미니어처 격투 로봇(Miniature Fighting Robot)
강력한 격투 로봇을 만들고 싶으신가요? 이 프로젝트를 시도해 보세요. 라즈베리 파이 제로를 사용하여 블루투스 컨트롤러의 입력을 로봇 모터 컨트롤러 명령으로 변환합니다.
RC 송신기 대신 더 간단한 GPIO 핀 구성을 사용합니다.
이동을 위한 L298N 보드, 브러시리스 모터 회전을 위한 타로트 TL300G ESC, 500mAh 배터리 팩이 필요합니다. 그리고 3D 프린팅 섀시에 미니 격투 로봇이 완성됩니다.
9. 라즈베리 파이 데바스테이터 로봇(Raspberry Pi Devastator Robot)
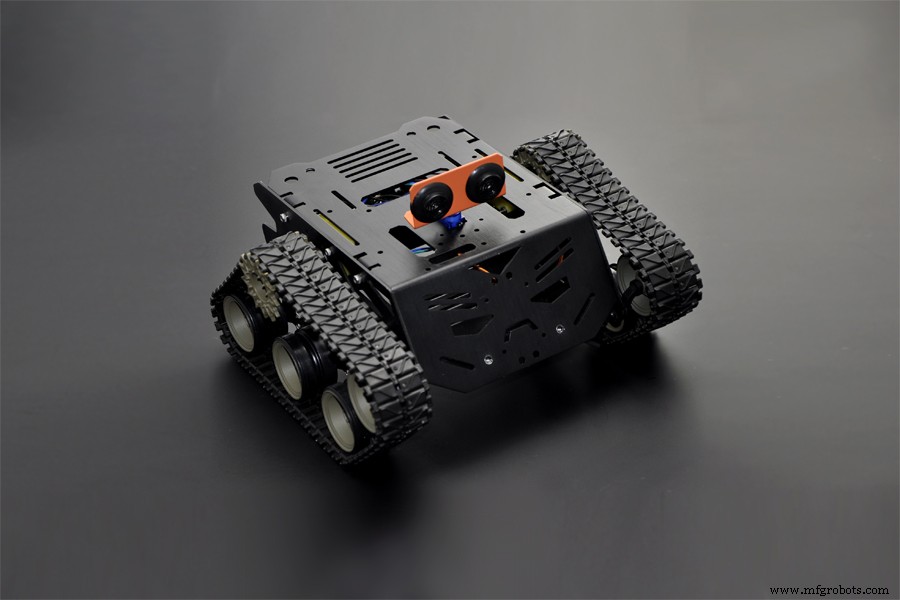
데바스테이터 로봇
이름에서 알 수 있듯이 라즈베리 파이 제로 W로 로봇 탱크를 만들 수 있습니다. 전체 빌드에는 3D 프린팅 맞춤 브래킷, 파이썬 코드, 모터 컨트롤러 회로가 포함됩니다. 마운트된 카메라를 추가할 수도 있습니다.
또는 데바스테이터 탱크 모바일 플랫폼에서 이 프로젝트에 필요한 모든 것을 찾을 수 있습니다.
마지막 말
라즈베리 파이는 다양한 응용 분야에서 작동하는 다재다능한 미니 컴퓨터입니다. 이 기사에 나열된 대부분의 라즈베리 파이 로봇 프로젝트는 초보자 친화적인 파이썬만 사용합니다.
또한 프로젝트에 필요한 모든 구성 요소를 찾을 수 없다면 로봇 키트를 시도해 보세요. 자동 장비 구매로 로봇 프로젝트에 바로 사용할 수 있는 세부 사항을 얻을 수 있습니다.
그러나 이러한 프로젝트를 시도하려면 기본 또는 중간 수준의 기술이 필요합니다.
질문이 있으신가요? 언제든지 연락 주시면 기꺼이 도와드리겠습니다.



