AS5600 12비트 자기 회전 위치 센서: 정밀도·쉬운 프로그래밍·아두이노 연동
시간이 흐를수록 더 작고, 더 정확하고, 더 편리한 센서가 나옵니다. AS5600은 비접촉 자기장 방식으로 절대 각도를 측정하는 12비트(4096 분해능) 로터리 포지션 센서로, 기존 포텐셔미터/엔코더의 마모/노이즈/크기 한계를 극복한 차세대 솔루션입니다. 본문에서는 AS5600의 원리, 핀아웃, 사양, 아두이노 실전 연동, 응용 분야까지 다룹니다.
AS5600이란?
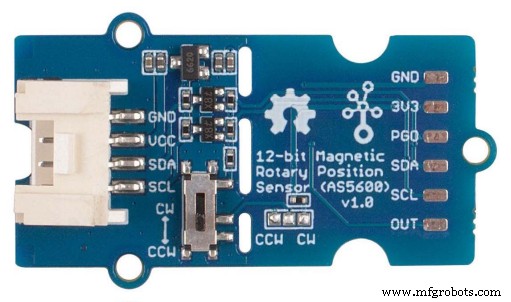
AS5600 마그네틱 로터리 포지션 센서 (SOT-23-8 / SOIC-8 패키지)
- 원리: 홀 효과(Hall Effect) 기반, 직경 자화된 원통 자석(온축/오프축) 회전 시 자기장 방향 변화 감지
- 출력: 12비트 ADC → 4096 단계/회전 (0.088° 분해능), I2C 디지털 출력 또는 PWM/아날로그 출력 선택 가능
- 비접촉: 기계적 마찰/마모 없음, 진동/충격/오염 환경 강건
- 외부 자기장 내성: 균일 외부 자계(지구 자기장, 모터 누설 자계) 자동 보상 알고리즘 내장
- 프로그래밍: I2C로 영점(Zero), 최대 각도(18~360°), 출력 모드, 필터 설정 가능. 3와이어 모드로 프로그래머 없이도 영점/끝점 설정 가능
- 저전력: 자동 슬립 모드, 평균 전류 ~1.5mA (동작), ~10µA (슬립)
핀 구성 (Pin Configuration)
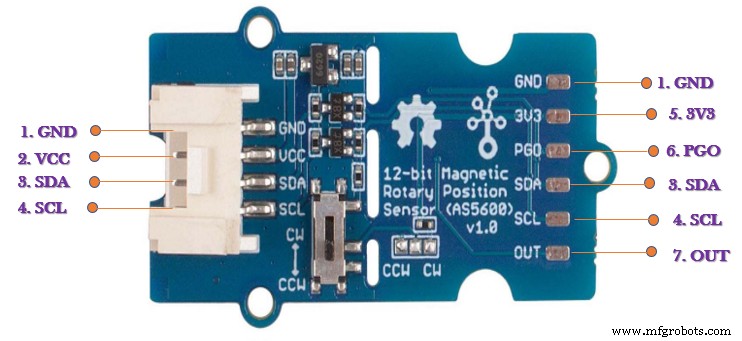
AS5600 핀아웃 (SOIC-8 패키지 기준)
| 핀 | 이름 | 기능 |
|---|
| 1 | GND | 그라운드 |
| 2 | VCC | 메인 전원: 3.3V 또는 5V |
| 3 | SDA | I2C 시리얼 데이터 (풀업 필요, 4.7kΩ 권장) |
| 4 | SCL | I2C 시리얼 클럭 (풀업 필요) |
| 5 | VDD (3V3) | 내부 3.3V LDO 출력 / 3.3V 전원 입력 (5V 공급 시 미연결 또는 바이패스 캡) |
| 6 | PGO (Program) | 영점/최대각도 설정 핀 (3와이어 프로그래밍 모드 진입용) |
| 7 | OUT | PWM 출력 (듀티 사이클=각도) 또는 아날로그 전압 출력 (레일투레일) |
주요 특징 (Features)
- 비접촉 절대 각도 측정 (멀티턴 아님, 단일 회전 360°)
- I2C 인터페이스로 영점/최대각도/출력 모드/필터 사용자 프로그래밍 가능
- 12비트 DAC 출력 분해능 (4096 LSB/회전)
- 최대 각도 프로그래밍 범위: 18° ~ 360° (해당 범위에 4096 단계 매핑 → 분해능 향상)
- 자석 자동 감지 (자석 근접 시 자동 파워업)
- 3와이어 모드(PGO 핀)로 I2C 없이도 영점/끝점 설정 가능
- 자동 저전력 모드 진입
- 출력 모드: I2C 원시 데이터, PWM (듀티 비례), 아날로그 (전압 비례) 선택 가능
사양 (Specifications)
| 파라미터 | 값 |
|---|
| 공급 전압 (VCC) | 3.3V 또는 5V (4.5~5.5V / 3.0~3.6V) |
| 공급 전류 | 최대 100mA (동작), ~10µA (슬립) |
| 동작 온도 | -40°C ~ +125°C (AEC-Q100 Grade 1) |
| I2C 주소 | 0x36 (고정, 변경 불가) |
| 각도 분해능 | 12비트 (4096 단계/회전)
|
| 각도 정확도 | ±1.5° (공장 캘리브레이션), 사용자 캘리브레이션 후 ±0.5° 달성 가능 |
| 최대 각도 설정 범위 | 18° ~ 360° (프로그래밍 가능) |
| 출력 모드 | I2C, PWM (주파수 설정 가능), 아날로그 (0~VDD) |
| 패키지 | SOIC-8, TSSOP-8, SOT-23-8 (WLP도 존재) |
동작 원리 (Working Principle: Hall Effect)
- 내부 홀 플레이트 어레이가 회전 자석의 방사형 자기장 성분(Bx, By) 감지
- CORDIC 알고리즘으로 아크탄젠트 연산 → 각도 θ = atan2(By, Bx) 계산
- 12비트 내부 ADC로 디지털화 → 4096 단계 양자화
- 출력 경로: I2C 레지스터 읽기 / PWM 듀티 사이클 / 아날로그 전압 (래티오메트릭)
- 최대 각도 프로그래밍 시: 4096 단계를 설정한 각도 범위(예: 180°)에 매핑 → 실효 분해능 180/4096 ≈ 0.044°
자석 설치 가이드 (Critical for Performance)
- 자석 크기: 칩 크기와 유사 (직경 4~6mm × 두께 2.5~3mm 원통 자석 권장)
- 자석 재질: NdFeB (네오디뮴) N35~N52, 직경 방향 자화 (Diametral Magnetization)
- 에어 갭(Air Gap): 0.5mm ~ 3.0mm (센서 패키지 표면 ~ 자석 표면)
- 정렬: 센서 중심(IC 센터)과 자석 중심 동축 정렬 (편심 ≤ 0.5mm 권장)
- 회전 축: 자석 회전 축 = 센서 패키지 중심축 일치
아두이노 실전 연동 (Play with Arduino)
아두이노/씨두이노 개발 플랫폼
하드웨어 연결 (I2C 모드)
| AS5600 핀 | 아두이노 핀 (우노/나노/메가) | 비고 |
|---|
| VCC | 5V (또는 3.3V) | |
| GND | GND | |
| SDA | A4 (SDA 전용 핀) | 4.7kΩ 풀업 저항 필요 (보드 내장 풀업 있으면 생략 가능) |
| SCL | A5 (SCL 전용 핀) | 4.7kΩ 풀업 저항 필요 |
| OUT | 미사용 (I2C 모드 시) | PWM/아날로그 모드 시 연결 |
| PGO, VDD | 미연결 | |
소프트웨어: 라이브러리 설치 및 예제 실행
- 아두이노 IDE → 라이브러리 관리자 → "AS5600" 검색 → Seeed_AS5600 또는 AS5600 by Rob Tillaart 설치
- 파일 → 예제 → Seeed_AS5600 → readAngle 열기
- 업로드 후 시리얼 모니터(115200 baud) 열기
- 자석 회전 시 각도 값(0~4095 또는 0~360°) 실시간 출력 확인
예제 코드 핵심 (Seeed 라이브러리 기준)
#include
#include

AS5600 as5600;  // 기본 주소 0x36

void setup() {
  Wire.begin();
  Serial.begin(115200);
  if (!as5600.begin()) {
    Serial.println("AS5600 not found!");
    while(1);
  }
  // 옵션: 영점 설정, 최대 각도 설정
  // as5600.setZeroPosition(0);
  // as5600.setMaxAngle(1800); // 180.0° × 10
}

void loop() {
  uint16_t raw = as5600.getRawAngle();  // 0~4095
  float angle = as5600.getAngle();      // 0~360.0°
  Serial.print("Raw: "); Serial.print(raw);
  Serial.print("  Angle: "); Serial.println(angle);
  delay(100);
}
3와이어 프로그래밍 모드 (I2C 없이 영점/끝점 설정)
- VCC, GND, PGO, OUT만 연결 (SDA/SCL 미연결)
- 전원 인가 → PGO 핀을 High(>1초) 유지 → 프로그래밍 모드 진입
- 자석을 원하는 영점 위치에 놓고 PGO 핀 Low 펄스(>100ms) → 영점 저장
- 자석을 원하는 최대 각도 위치에 놓고 PGO 핀 Low 펄스 2회 → 최대 각도 저장
- 전원 재인가로 정상 모드 진입
응용 분야 (Applications)
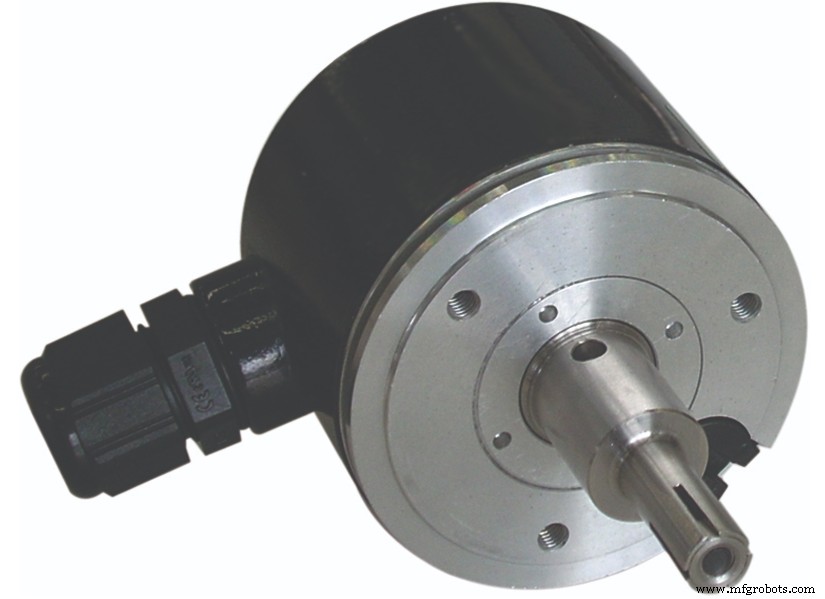
기존 기계식 로터리 인코더/포텐셔미터 대체 예시 (출처: Wikipedia Commons)
- 가전/소비재: 다이얼 노브(오븐, 세탁기), 볼륨/조그 셔틀, 터치리스 인터페이스
- 자동차: 스로틀 페달, 스티어링 각도, 기어 시프트, 미러/시트 조절, 페달 박스
- 로봇/모션: 조인트 각도 피드백, RC 서보 대체, 짐벌 축 인코더
- 산업/계측: 밸브 포지션, 댐퍼 제어, 로터리 액추에이터 피드백
- 의료: 주입 펌프 다이얼, 환기기 노브, 비접촉 위생 환경
- 오디오: 볼륨/이퀄라이저 노브, 페이더, 팬 컨트롤
- 자동화/IoT: 스마트 댐퍼, 블라인드/커튼 위치, 풍향계
결론
AS5600은 비접촉, 12비트 고분해능, 자기장 내성, 쉬운 프로그래밍, 초소형 패키지로 기계식 포텐셔미터/광학 엔코더의 단점을 모두 극복한 현대적 회전 센서입니다. I2C 디지털 인터페이스로 MCU 연동이 간단하고, PWM/아날로그 출력으로 아날로그 시스템에도 드롭인 교체 가능합니다. 자석만 제대로 장착하면(크기/자화방향/에어갭/정렬) 즉시 고정밀 각도 측정이 가능합니다. 로봇, 자동차, 가전, 산업 자동화, 의료 기기 등 정밀 위치 피드백이 필요한 모든 프로젝트에 강력 추천합니다. 기술 지원 및 샘플 요청 언제든 환영합니다.



