아두이노 구동 3D 프린팅 로봇 팔 만들기: 단계별 가이드
부품 및 소모품
| 부품 |
수량 |
| 아두이노 우노 |
1 |
| SG90 마이크로 서보 모터 |
4 |
| 로터리 포텐셔미터 (가변저항) |
1 |
필요한 도구 및 장비
앱 및 온라인 서비스
프로젝트 개요
저렴한 SG90 서보 모터 4개로 구동되는 3D 프린팅 로봇 팔입니다. STL 파일은 아래 링크 또는 씽기버스에서 다운로드 가능하며, 더 자세한 제작 지침도 वहां 있습니다.
https://www.thingiverse.com/thing:1015238
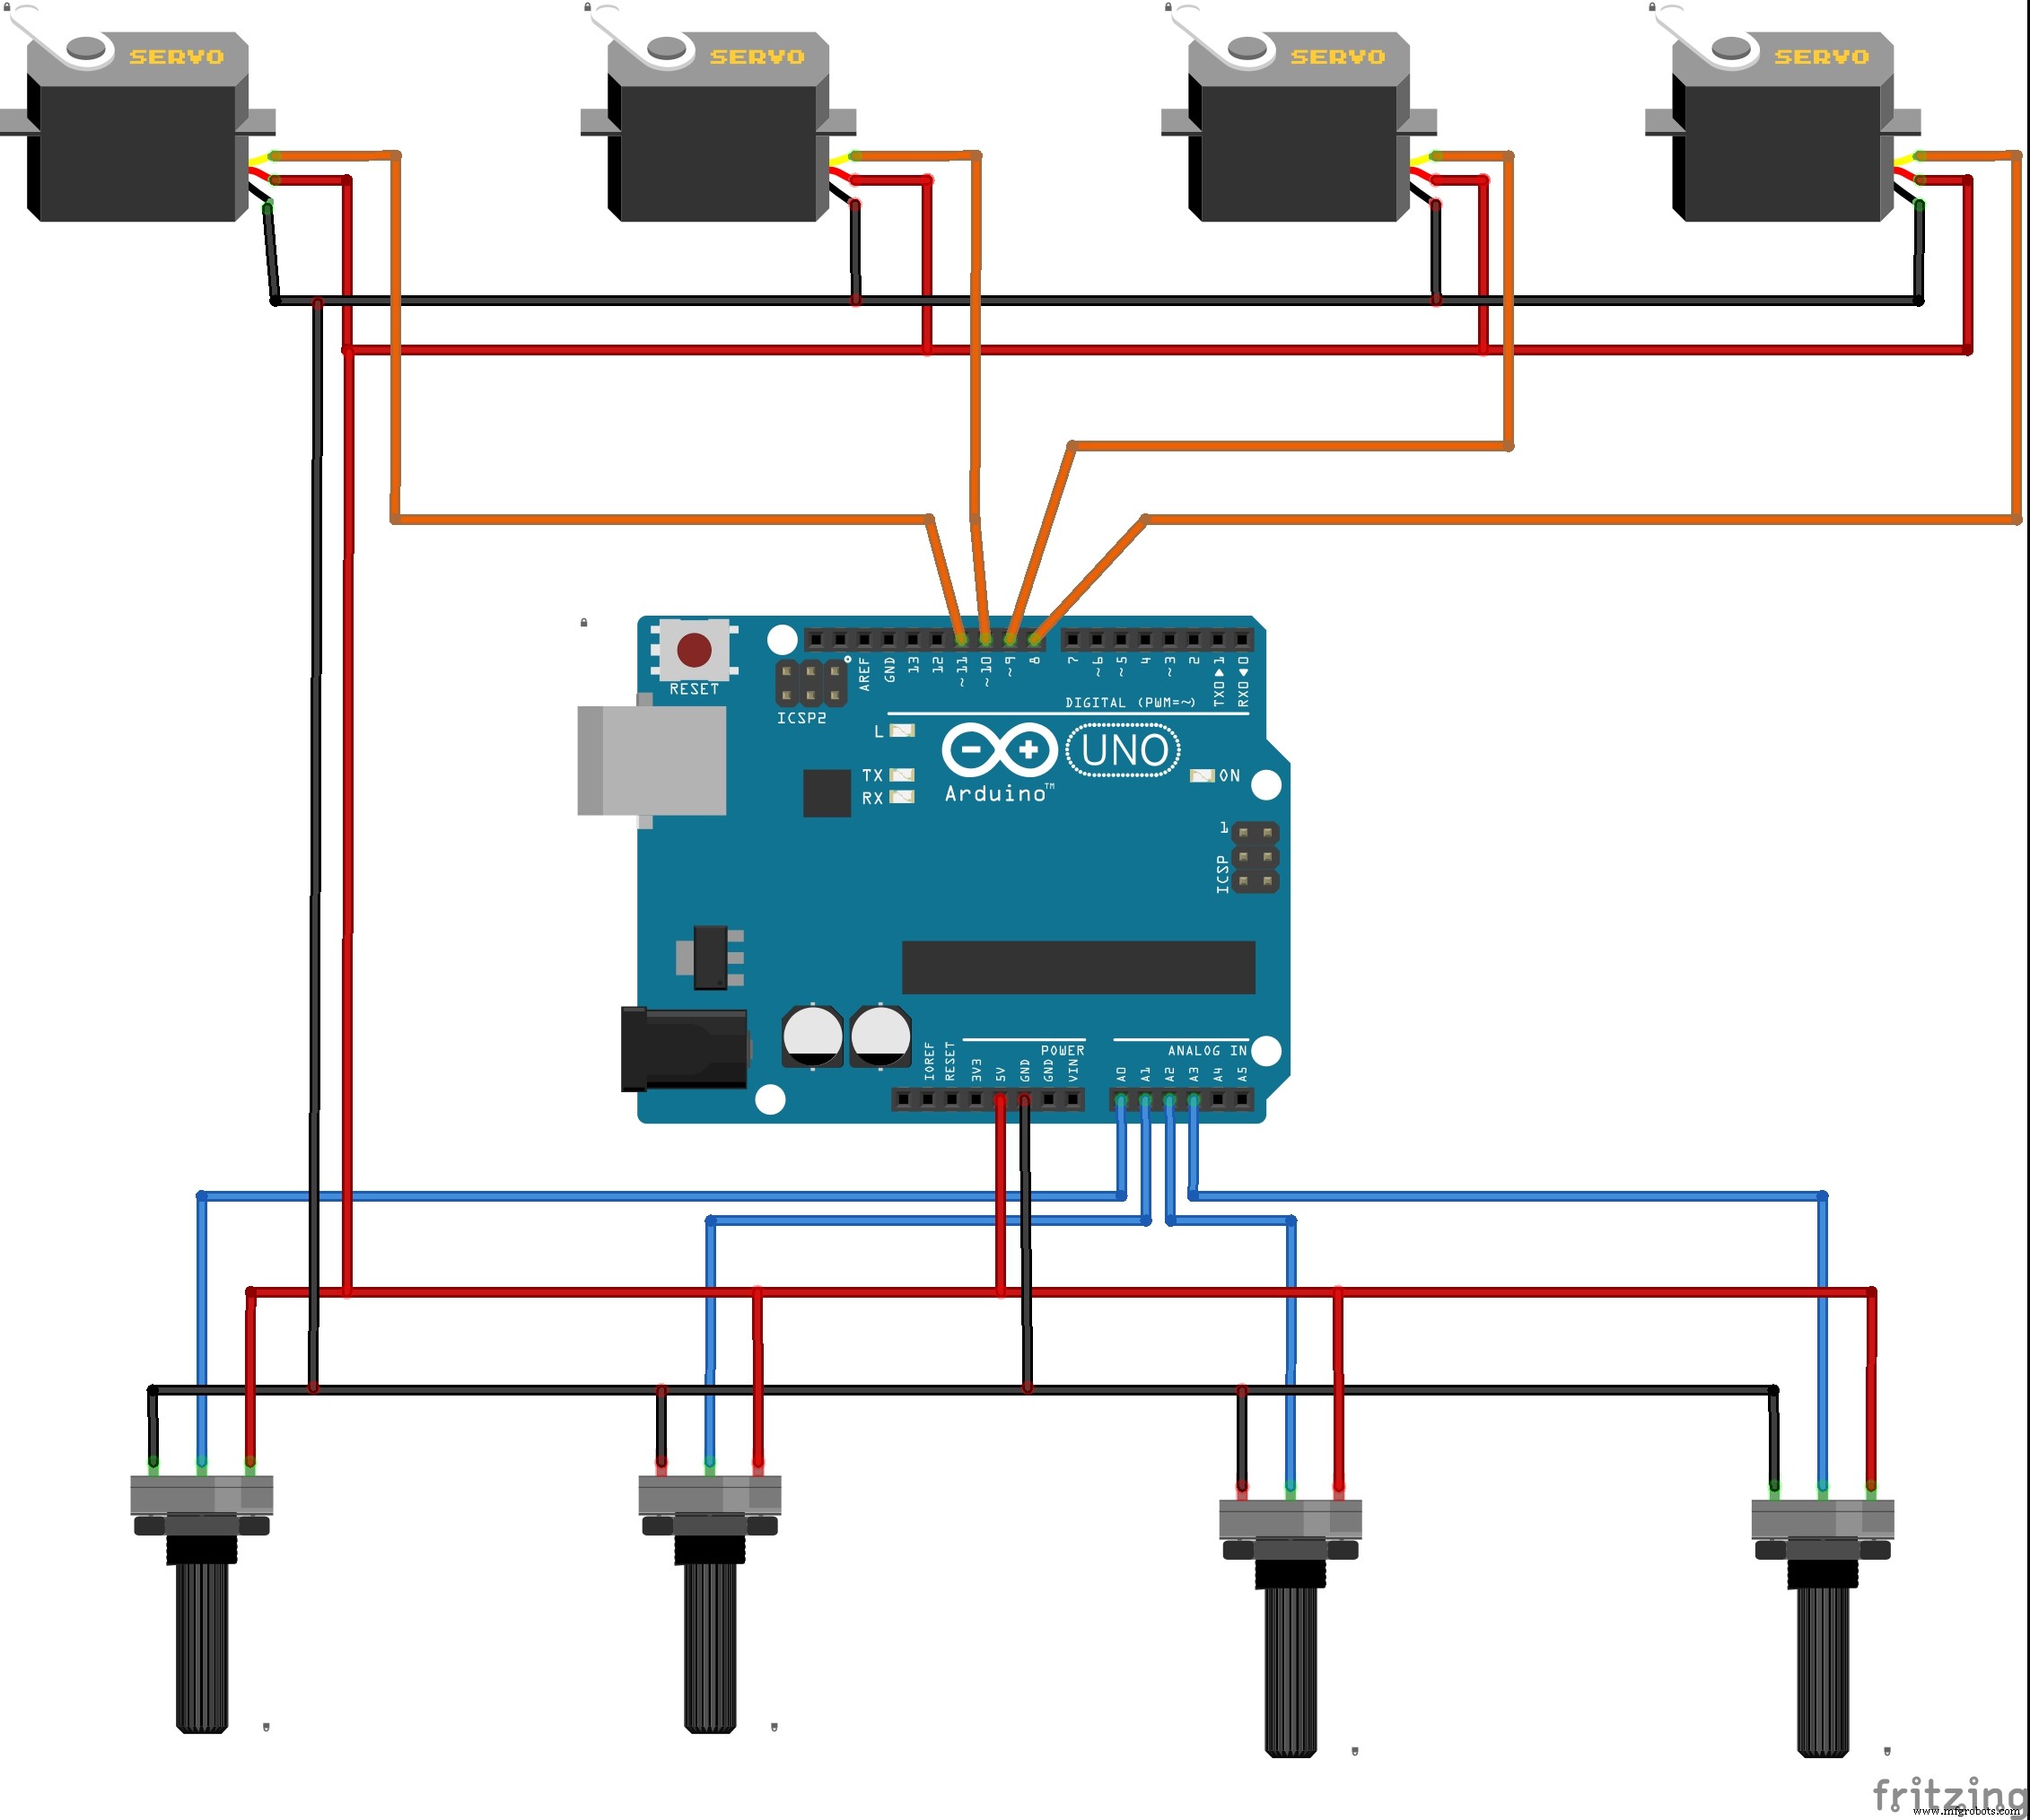
서보 모터는 아두이노 보드에서 직접 전원을 공급받습니다. 각 서보를 포텐셔미터로 제어하는 간단한 코드를 작성했으며, 약간의 연습만 하면 포텐셔미터로 정교하게 조작할 수 있습니다(영상 참조).
향후 특정 동작을 기록해 자동 재생하는 기능(산업용 로봇처럼)을 추가할 예정입니다.
회로도는 아래 그림을 참고하세요.
코드
code Arduino
#include <Servo.h>
Servo myservo, myservo1, myservo2, myservo3;
int potpin = 0, potpin1 = 1, potpin2 = 2, potpin3 = 3;
int val, val1, val2, val3;

void setup() {
  myservo.attach(8);
  myservo1.attach(9);
  myservo2.attach(10);
  myservo3.attach(11);
}

void loop() {
  val = analogRead(potpin);
  val = map(val, 0, 1023, 0, 180);
  myservo.write(val);
  delay(15);

  val1 = analogRead(potpin1);
  val1 = map(val1, 0, 1023, 0, 180);
  myservo1.write(val1);
  delay(15);

  val2 = analogRead(potpin2);
  val2 = map(val2, 0, 1023, 0, 180);
  myservo2.write(val2);
  delay(15);

  val3 = analogRead(potpin3);
  val3 = map(val3, 0, 1023, 0, 180);
  myservo3.write(val3);
  delay(15);
}
커스텀 파트 및 인클로저
eezybotarm_uVD6bjbxQi.zip
회로도



