최근 3D 프린팅 DC 모터 인스트럭터블을 보고 한 단계 더 나아가 스텝을 더해보기로 했습니다. 8개 전자석, 6개 네오디뮴 자석, 3D 프린팅 로터와 스테이터 하우징으로 이 스테퍼 모터를 설계했습니다. 이는 15도 풀 스텝과 7.5도 하프 스텝이 가능한 영구 자석형 스테퍼 모터입니다. 스테퍼 모터에는 여러 종류가 있지만 대부분 이 원리와 유사하게 작동합니다. 이 프로젝트는 스테퍼 모터 작동 원리를 보여주는 교육용 전시물입니다. 5-12V DC 전원으로 작동하도록 설계해 대부분의 USB 전원과 호환됩니다.
유튜브 채널에서 이벤트도 진행 중입니다. 이 프로젝트에 사용된 아두이노, 트랜지스터, 스위치 등을 드립니다. 자세한 내용은 마지막 단계 참고.
1단계: 필요한 것들
1/4" 네오디뮴 자석 6개
608ZZ 베어링
8d 2-3/8" 못 8개 (맞기만 하면 종류 무관)
자석 와이어 (0.315mm 사용, 크기 비중요)
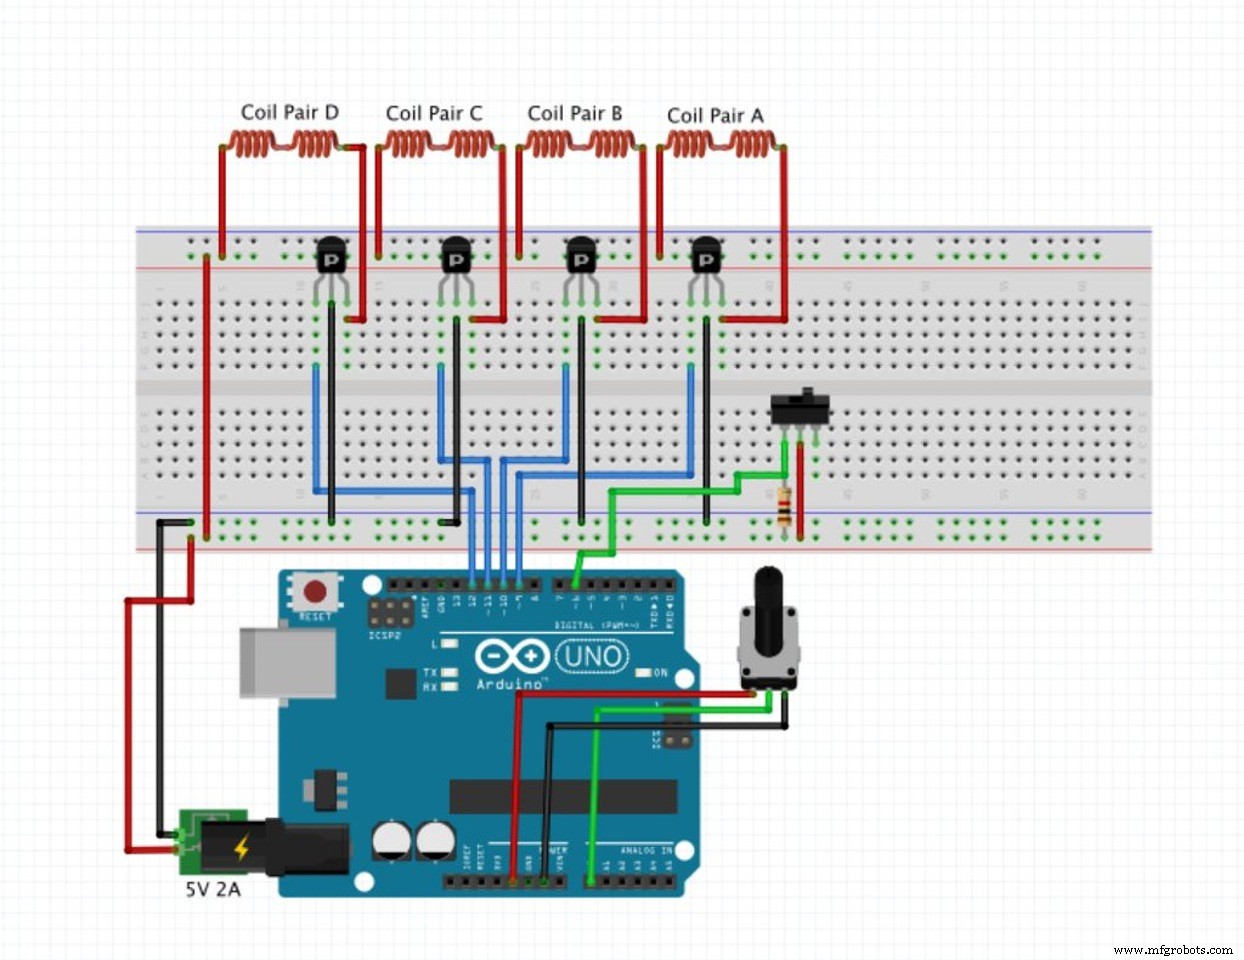
Arduino Uno
트랜지스터 4개 (PNP 트랜지스터 사용, 모터 전류 감당 가능한 MOSFET 등 대체 가능. 데이터시트 확인 필수. 5V에서 약 1A, 12V에서 약 3A 소모)
베어링을 스테이터에 압입하고 로터를 베어링에 압입합니다. 3D 프린팅 시 구멍이 수축해 예상보다 작아지는 경향이 있어 약간 크게 설계했는데, 베어링이 꽤 잘 맞아서 놀랐습니다.
5단계: 전자석 코일 감기
25피트(약 7.6m) 길이 와이어 9개를 잘라 드릴로 감습니다. 나침반과 배터리로 못 머리 쪽이 S극이 되도록 감긴 방향을 확인합니다. 마커나 수축 튜브로 전자석 음극 리드를 표시하세요. 스테이터 하우징과 접촉하는 코일 부분은 전기 테이프로 감아줍니다. 이는 두 가지 목적입니다: 전자석을 단단히 고정하고, 코일 발열로부터 하우징을 절연합니다. 5V 전원 사용 시 코일 쌍당 약 1A, 12V 사용 시 약 3A가 흐릅니다. 선택한 트랜지스터가 12V 사용 시 전류를 감당할 수 있어야 합니다. 고전압 사용 시 코일이 뜨거워질 수 있으니 장시간 작동 주의.
경고: 이 모터는 5-12V DC 전원용으로 설계되었습니다. 다른 전압 사용 시 옴의 법칙(V=I×R)으로 적절한 코일 크기를 계산하세요. 코일 감은 수가 적을수록 저항이 낮아집니다. 주의하지 않으면 코일이 전원이나 트랜지스터가 감당할 수 없는 전류를 끌어다 위험할 수 있습니다.
6단계: 전자석 장착
전자석을 스테이터에 밀어 넣어 네오디뮴 자석에서 약 1/4인치(6.35mm) 떨어지도록 합니다. 전자석은 앞뒤로 조절 가능하지만, 못이 빨리 자화되는 것을 막기 위해 너무 가깝게 두지 않았습니다. 못이 자화되어도 모터는 작동하지만 효율이 떨어집니다. 용접봉이 있으면 못 대신 쓰기 좋습니다.
7단계: 모든 것 납땜 및 배선
코일 쌍을 직렬로 연결하고 모든 전자석의 S극이 안쪽을 향하도록 배선합니다. 회로도의 저항은 1kΩ로, 디지털 핀이 오프 상태에서 "플로팅"되는 것을 방지합니다. 코일이 요구하는 전류를 감당할 수 있는 트랜지스터를 꼭 사용하세요.