


산업용 로봇

산업 제조
내 작업에 오프라인 프로그래밍이 적합할까? 오프라인 프로그래밍 소프트웨어로 가능한 로봇 작업 톱 10을 살펴봅니다.
새 기술에 대한 흔한 우려는 "내 고유 상황에 맞을까?"라는 질문입니다.
오프라인 프로그래밍도 예외가 아닙니다. 이점을 빨리 인지하면서도 내 특정 작업엔 안 맞을까 걱정하는 분들이 많습니다. 이해합니다. 비즈니스마다 고유해서 오프라인 프로그래밍이 최적인지 판단하기 어렵습니다.
하지만 상황은 고유해도, 여러분 로봇 애플리케이션과 우리가 늘 보는 다른 사례들 사이엔 유사점이 있습니다. 오프라인 프로그래밍은 많은 로봇 작업에 적용 가능합니다.
이 글에서는 오프라인 프로그래밍 적용 가능성을 결정하는 요인과 RoboDK 기준 톱 10 작업을 소개합니다.
로봇으로 수행 가능한 작업이라면 거의 확실하게 오프라인 프로그래밍으로 프로그램할 수 있습니다. 하지만 프로그래밍이 얼마나 쉽고 어려울지는 몇 가지 요인이 결정합니다.
중요한 5가지 요인:
이러한 요인 대부분은 적절한 오프라인 프로그래밍 소프트웨어 선택으로 극복 가능합니다.
오프라인 프로그래밍으로 구현되는 동일·유사 작업을 자주 봅니다. 여러분 편의를 위해 가장 일반적인 작업들과 RoboDK 구현법을 정리했습니다.
이 작업들의 대화형 시뮬레이션과 튜토리얼은 RoboDK 예제 페이지에서 확인 가능합니다.
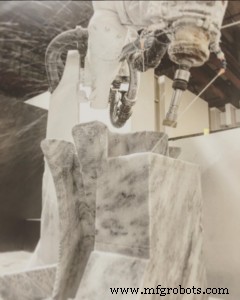
과거 자동 밀링·가공은 CNC 머신 몫이었습니다. 로봇이 관여해도 주로 머신 텐딩(Machine Tending) 정도였습니다.
요즘은 로봇이 가공 자체를 수행하기 시작했습니다. 산업용 로봇 정밀도 향상과 직관적 오프라인 프로그래밍 덕분에 CNC 코드를 로봇 명령어로 쉽게 변환할 수 있습니다.
RoboDK 유틸리티 메뉴에 전용 로봇 가공 툴이 있습니다. 데모: RoboDK Machining
가장 대중적인 로봇 작업으로, 물체를 워크셀 내 한 위치에서 다른 위치로 옮깁니다. 오프라인 프로그래밍으로 매우 쉽게 프로그래밍 가능. 이전 글에서 15분 만에 단순 픽 앤 플레이스 프로그래밍을 시연한 바 있습니다.
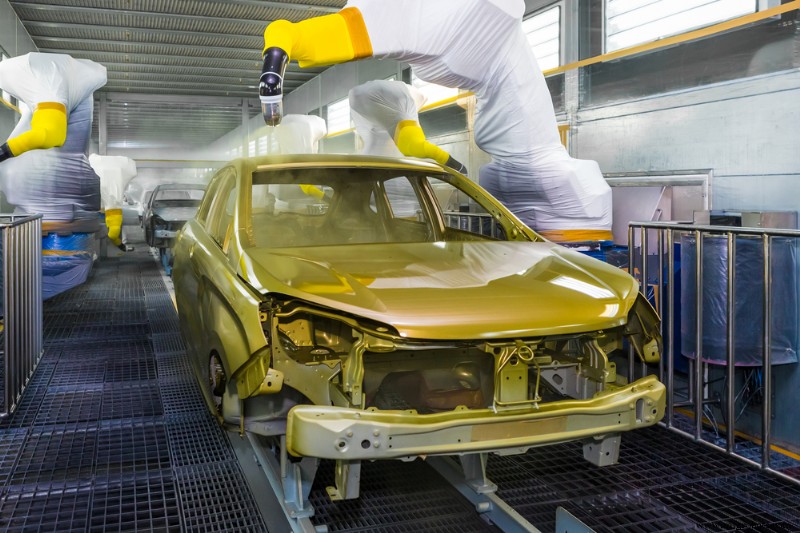
대중에게 산업용 로봇 작업을 묻는다면 로봇 도장이 상위권에 오를 겁니다. 가장 전형적인 로봇 애플리케이션 중 하나고 오프라인 프로그래밍으로 쉽게 구현됩니다. 소프트웨어가 툴 경로를 몇 분 만에 생성합니다.
오프라인 프로그래밍은 오래전부터 스팟 용접 프로그램 생성에 쓰였습니다. 과거엔 수시간의 시뮬레이션과 전문 프로그래머가 필요했지만, 최신 소프트웨어로 오류 없이 쉽게 생성 가능.
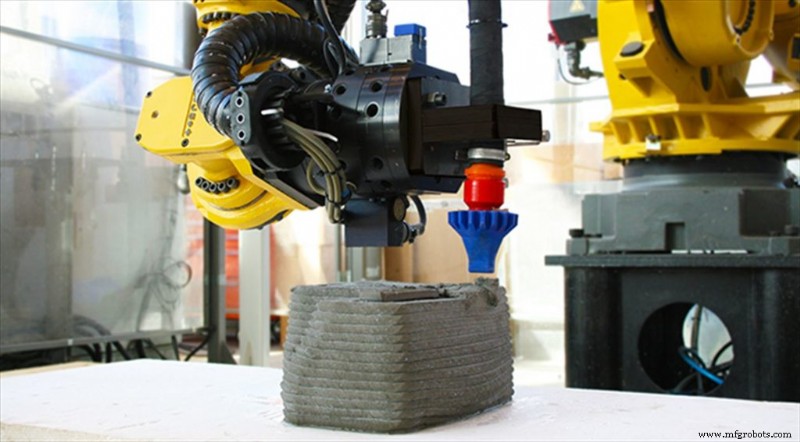
3D 프린팅은 21세기 대표 기술이라 할 만합니다. 오래됐지만 지난 10년간 애플리케이션이 폭발적으로 늘었습니다. 최근 가장 흥미로운 발전은 로봇 자체를 3D 프린터로 쓰는 것. 오프라인 프로그래밍으로 매우 간단하게 구현됩니다.
RoboDK 유틸리티 메뉴에 전용 3D 프린팅 툴이 있습니다. 데모: RoboDK 3D Printing
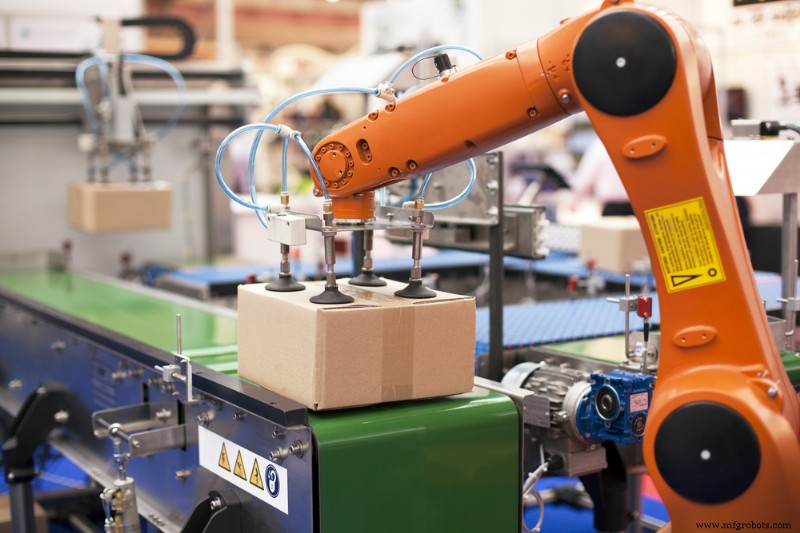
컨베이어는 여러 산업에서 공정 간 물체 이송에 쓰입니다. 하지만 로봇과 통합하긴 종종 까다롭습니다. 오프라인 프로그래밍 소프트웨어가 지원하면(예: RoboDK) 온라인 통합 시간을 크게 아낄 수 있습니다.
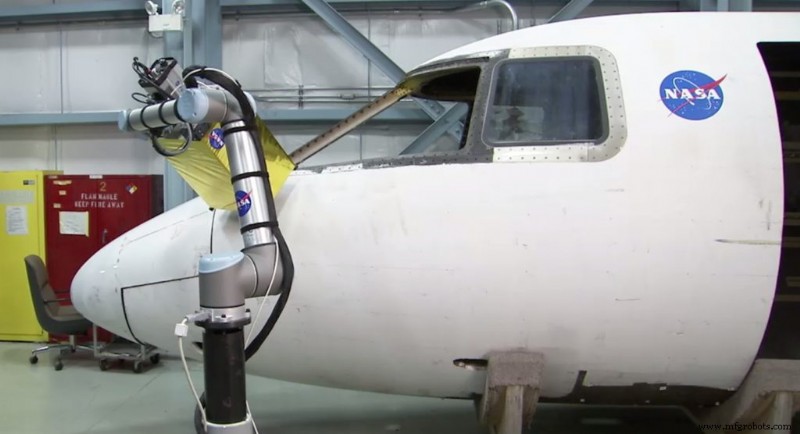
머신 비전 검사는 로봇의 인기 애플리케이션이 되었습니다. 이유 명확—수동 검사는 생산성 상승에 따라 노동 강도가 커지는 고역입니다. 머신 비전 오프라인 프로그래밍이 온라인 프로그래밍을 완전히 대체하진 못합니다(실제 이미지로 카메라 학습 필요)지만, 통합 과정을 크게 단축해 줍니다.
데모: RoboDK Automated Inspection
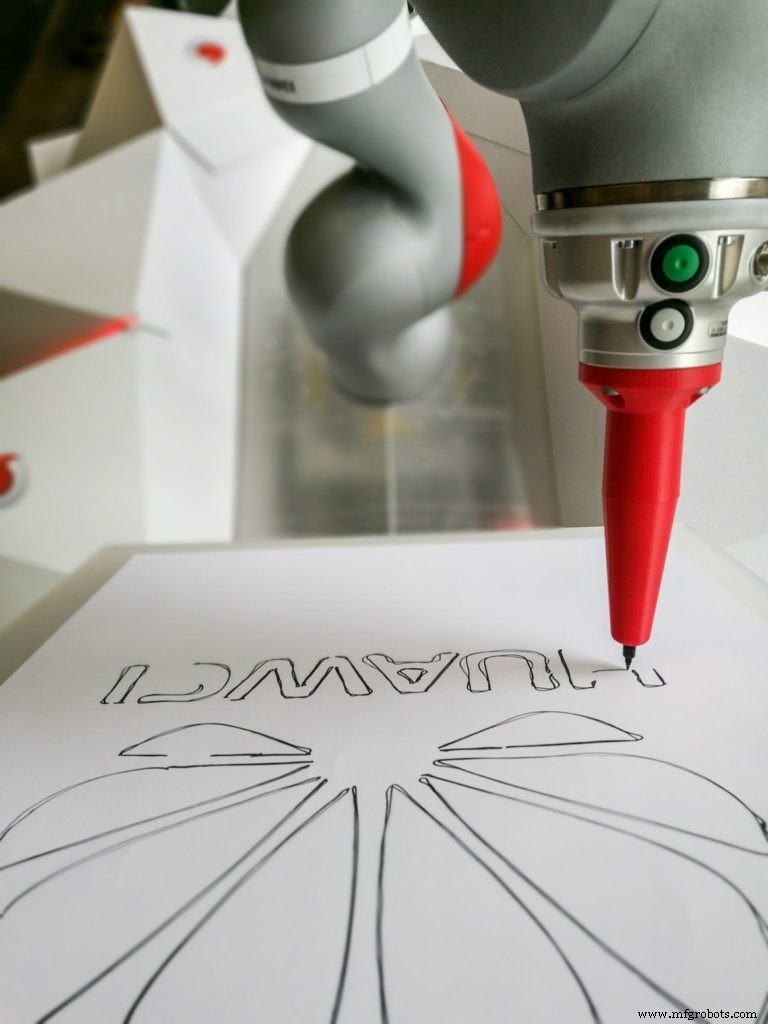
드로잉은 로봇에게 사소해 보일 수 있지만 유용한 애플리케이션이 많습니다. 케이크 아이싱 패턴 그리기, 밀링 툴로 아웃라인 커팅, 제품에 손글씨 스타일 페인팅 등. 오프라인 프로그래밍으로 SVG 이미지(벡터 이미지 표준)를 로봇 경로로 쉽게 변환합니다.
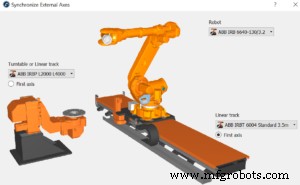
이건 엄밀히 '작업'이라기보다 로봇으로 달성 가능한 작업 범위를 넓히는 기술입니다. 외부 축은 도장, 스팟 용접, 검사 등 작업에서 로봇 작업 공간을 확장합니다. 기본적으로 로봇에 1~2 자유도를 추가하는 것. 문제는 로봇과 동기화해야 한다는 점. 오프라인 프로그래밍으로 이 동기화가 쉽습니다.
RoboDK 유틸리티 메뉴에 외부 축 전용 동기화 툴이 있습니다. 데모: RoboDK Machining With External Axis
여러분 작업이 이 목록에 없더라도 오프라인 프로그래밍으로 달성 가능할 확률이 높습니다. 확실하지 않다면 문의하거나 댓글 남겨주세요.
오프라인 프로그래밍 시작의 최적 방법은 소프트웨어를 직접 다운로드해 체험하는 것입니다. RoboDK 무료 체험판 다운로드
산업용 로봇
산업용 로봇을 프로그래밍하고 싶은데… 시작하는 가장 좋은 방법은 무엇일까요? 초보자에게 로봇 프로그래밍은 벅찬 전망일 수 있습니다. 프로그래밍은 전통적으로 산업용 로봇 사용에서 가장 어려운 측면 중 하나였습니다. 프로그래밍 과정을 최대한 쉽게 만들려면 어떻게 해야 할까요? 모든 사람은 로보틱스에서 어딘가부터 시작해야 합니다. 우리 모두 산업용 로봇을 한 번도 사용해 본 적이 없던 때가 있었습니다. 산업용 로보틱스가 처음이면 시작하기 위해 배워야 할 게 많습니다. 로봇 하드웨어, 엔드 이펙터, 센서… 거기에 프로그래밍 마법까지 더해야
초보자를 위한 CNC 프로그래밍 예제입니다. 이 예제는 CNC 학습 또는 초보자를 위한 CNC 프로그래밍의 첫걸음입니다. 여기서 공작물 도면과 함께 풍부한 무료 CNC 프로그래밍 예제를 찾아보실 수 있습니다. 이 예제는 CNC 보링 바 공구를 사용한 CNC 보링 가공을 설명합니다. 초보자를 위한 CNC 프로그래밍 - CNC 프로그래밍 예제 CNC 프로그램 예제 N1 T01 G20 N2 G00 X3.5 Z0.5 N3 G01 G96 S120 Z0 F.5 N4 G02 X2 Z-.75 R0.75 F0.15 N5 G01 Z-5 F0.2 N