로봇 머시닝 성공을 위한 올바른 CNC 툴패스 소프트웨어 선택하기
시장에는 다양한 CNC 툴패스 소프트웨어 패키지가 있습니다. 하지만 모든 것이 로봇 머시닝에 적합한 것은 아닙니다.
생성된 툴패스로 기존 CNC 머신 대신 로봇을 제어하려면 어떤 옵션이 있을까요?
로봇을 쉽고 효율적으로 제어하려면 몇 가지 핵심 소프트웨어 기능이 필요합니다. 또한 로봇 머시닝에서 최대한의 효과를 얻으려면 몇 가지 중요한 고려사항이 있습니다.
로봇 머시닝용 CNC 툴패스 소프트웨어 빠른 가이드입니다.
CNC 툴패스란?
CNC 툴패스는 컴퓨터 제어 절삭 공구가 공작물을 통과하는 경로입니다. 툴패스는 가공 소재의 올바른 절삭 속도와 원하는 표면 조도를 달성하기 위해 신중하게 계획되어야 합니다.
CNC 툴패스를 프로그래밍하는 전통적인 방식은 G-Code라는 머시닝 전용 프로그래밍 언어로 수작업 코딩하는 것이었습니다. 이 프로그래밍 언어는 오늘날에도 대부분의 머시닝 작업의 기반이 됩니다.
그러나 요즘은 Computer-Aided Machining(CAM) 소프트웨어를 사용해 부품의 3D 모델에서 필요한 G-Code를 자동 생성하는 것이 훨씬 더 일반적입니다. 이 G-Code는 CNC 머신으로 전송되어 부품을 가공하는 지침으로 사용됩니다.
CNC 툴패스: 로봇 머시닝과의 적합성
로봇 머시닝은 기존 CNC 머신 대신 로봇을 사용하는 컴퓨터 제어 머시닝의 한 형태입니다. 특정 머시닝 작업에는 향상된 유연성과 더 큰 공작물 작업 능력 등 기존 머신 대비 장점이 있습니다.
로봇을 머시닝 작업용으로 프로그래밍할 때 기존 CNC 머시닝과 같은 프로세스를 사용할 것입니다.
이 프로세스는 다음과 같습니다:
- 선호하는 CAD 프로그램에서 부품의 컴퓨터 모델 생성
- CAM 소프트웨어로 해당 모델에서 CNC 툴패스를 G-Code로 생성
- 이 툴패스를 로봇이나 CNC 머신으로 내보내기
CNC 머신은 G-Code를 기본적으로 이해하므로 이 3단계는 보통 매우 간단합니다. 생성된 G-Code 파일을 머신에 복사하는 것만 포함됩니다.
그러나 로봇은 기본적으로 G-Code를 이해하지 못합니다. 보통 제조사의 독점 프로그래밍 언어로 프로그래밍됩니다.
결과적으로 로봇을 머시닝 작업용으로 빠르고 효과적으로 프로그래밍하려면 전용 로봇 프로그래밍 도구가 필요합니다.
사용 가능한 CNC 툴패스 소프트웨어
취미용 무료 소프트웨어부터 산업용 고가 패키지까지 CNC 툴패스 소프트웨어에는 다양한 옵션이 있습니다.
일반적으로 이 도구들은 CAD/CAM 소프트웨어 카테고리에 속하며, 부품의 3D 모델을 구축하고 G-Code 툴패스를 생성하는 데 모두 사용할 수 있습니다.
대부분 소프트웨어의 문제는 로봇 머시닝 지원이 포함되어 있지 않다는 것입니다. 이는 프로그램을 로봇과 통합하는 추가 작업을 해야 함을 의미합니다… 그리고 이 작업은 상당할 수 있습니다!
로봇 머시닝을 쉽게 만들어주는 도구를 선택하지 않는 한 말이죠…
통합 로봇 CNC 툴패스 소프트웨어
로봇 머시닝을 위한 쉽고 신뢰할 수 있는 도구를 찾고 있다면 옵션이 있습니다.
RoboDK는 수십 개 로봇 제조사의 수백 개 로봇 모델을 지원하는 전용 로봇 프로그래밍 도구입니다.
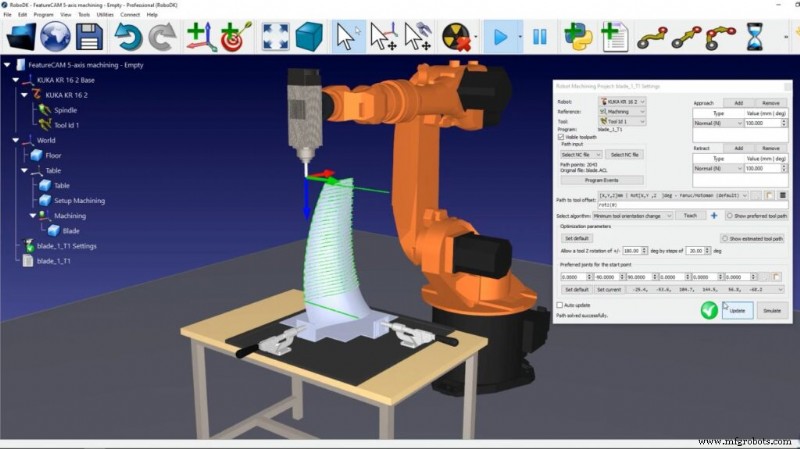
많은 기능과 지원 애플리케이션 중 RoboDK에는 소프트웨어 자체 내에서 CNC 툴패스로 작업할 수 있는 통합 머시닝 위자드가 포함되어 있습니다.
또한 많은 인기 CAD/CAM 패키지용 네이티브 플러그인도 있습니다. 이는 생산 워크플로우에 쉽게 추가할 수 있음을 의미합니다.
생성된 CNC 툴패스를 머시닝 도구에 로드하면 RoboDK가 머시닝 작업을 위한 로봇 프로그램을 자동 생성합니다. 소프트웨어의 시뮬레이션 기능으로 물리적 로봇에 프로그램을 보내기 전 작업을 테스트할 수도 있습니다.
RoboDK 머시닝 도구의 3가지 매우 유용한 기능
RoboDK를 로봇 머시닝 도구로 특히 유용하게 만드는 독특한 기능들이 있습니다.
당신이 가장 많이 사용할 가능성이 높은 상위 3가지 기능은:
툴패스 시각화
'G-코드 시뮬레이터'라는 전체 소프트웨어 도구 카테고리가 존재합니다. 이들은 CNC 머신 자체에 보내기 전에 생성된 툴패스를 시각화하기 위해 존재합니다.
RoboDK에서는 별도 G-Code 시각화 도구가 필요 없습니다. 통합 머시닝 위자드가 RoboDK 내부에서 툴패스 시각화를 생성합니다. 또한 로봇이 이 툴패스를 따라 어떻게 움직일지도 보여줍니다.
충돌 회피
로봇과 CNC 머신의 차이점 중 하나는 로봇이 충돌 위험에 더 노출되어 있다는 것입니다. 유연한 작업 공간으로 인해 환경, 공작물, 작업 공간 내 다른 객체와 충돌할 수 있습니다.
RoboDK는 머시닝 작업 중 발생할 수 있는 충돌을 자동 감지합니다. 이는 시뮬레이션 단계에서 이루어지므로 프로그램이 물리적 로봇에 전송되기 전에 충돌을 수정할 수 있습니다.
특이점 해결
특이점(singularities)은 로봇과 기타 복잡한 기계 구조에 고유한 문제입니다. 로봇 프로그램이 로봇에게 물리적으로 불가능한 움직임을 지시하려 할 때 발생합니다. 몇 가지 다른 유형의 특이점이 발생할 수 있습니다.
RoboDK로 머시닝 작업을 프로그래밍하면 특이점이 문제가 되기 전에 해결할 수 있습니다. 소프트웨어가 자동으로 특이점을 감지하고 해결합니다.
머시닝 위자드로 CNC 툴패스 시각화하는 방법
RoboDK 머시닝 위자드를 사용해 보려면 다운로드 페이지에서 무료 체험판을 다운로드하는 것이 가장 좋습니다.
로봇 머시닝 프로젝트 예시, 비디오 튜토리얼, 상세 실무 가이드는 문서 페이지에서 확인할 수 있습니다.
현재 어떤 CNC 툴패스 소프트웨어를 사용 중이신가요? 아래 댓글로 알려주시거나 LinkedIn, Twitter, Facebook, Instagram, YouTube 또는 RoboDK 포럼에서 토론에 참여해 주세요.



