


산업용 로봇

산업 제조
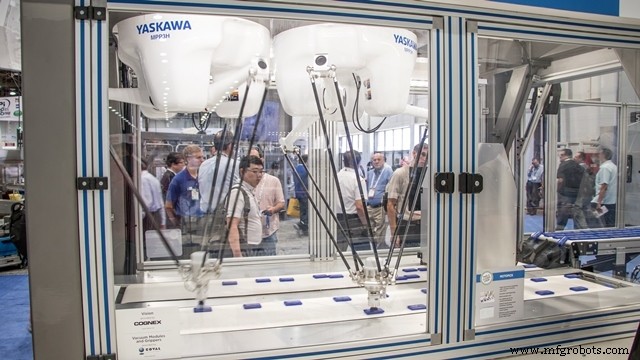
자재 핸들링 로봇으로 부품 위치 결정과 이송 가능하지만 많은 시설이 컨베이어 시스템으로 아이템을 이송합니다. 이 아이템들은 픽 앤 플레이스, 팔레타이징, 포장 같은 응용 분야 수행 로봇으로 이송됩니다.
그리퍼와 산업용 자재 핸들링 로봇 암이 제조 산업 중요한 부분이지만, 제품이 최종 지점까지 굴러가게 유지하는 건 컨베이어입니다.
자재 핸들링 로봇과 함께 사용할 수 있는 여러 컨베이어 유형이 있습니다. 직선 또는 나선형 설치, 바닥 또는 천장 주행 가능. 시설과 제품에 따라 다릅니다.
가장 일반적이고 단순한 컨베이어 유형은 이송 컨베이어(Transport Conveyor)입니다. 시설 전체로 자재와 패키지 이송하는 연속 구동 벨트나 롤러로 구성.
컨베이어 벨트는 거의 모든 자재용 가능하지만 롤러 컨베이어는 골판지 상자, 불규칙 바닥 플라스틱 토트, 다양한 크기 컨테이너 사용 상황에 가장 적합.
컨베이어가 제품을 로봇으로 이송하면 로봇이 조립 라인 다른 위치로 이송하거나 아이템 포장하거나 팔레트에 적재. 화낙, 모토만, 쿠카 등 제조사 여러 로봇 모델이 이런 다양한 컨베이어 유형과 작동하도록 프로그래밍 가능.
로봇웍스는 화낙, 모토만, ABB, 유니버설 로봇, 쿠카 인증 통합업체로 기타 제조사도 포함, 설계자들이 귀사 자재 핸들링 로봇 시스템 계획(어떤 컨베이어 적합할지 포함) 돕습니다.
오늘 로봇웍스 877-762-6881로 연락하거나 온라인 방문해 무료 온라인 견적 받으세요.
산업용 로봇
머티리얼 핸들링 로봇이 수행할 수 있는 기능은 많지만 가장 일반적인 세 가지는 팔레타이징, 포장, 부품 이송입니다. 많은 머티리얼 핸들링 기능은 인간 작업자에게 지루하고 단조롭고 시간이 많이 걸립니다. 팔레타이징과 부품 이송을 포함한 몇 가지는 중량물 취급이 필요하여 부상을 유발할 수도 있습니다. 한때 인간만이 수행했던 이러한 애플리케이션은 이제 생산 속도와 안전 수준을 높이고 회사 비용을 낮추기 위해 머티리얼 핸들링 로봇 시스템으로 자동화되고 있습니다. 팔레타이징(Palletizing) 제조, 식품 가공, 운송 산업은 제품을 라
벌크 자재를 수직으로 이동할 기계가 필요하다면 버킷 컨베이어가 필요할 가능성이 꽤 높습니다. 이 기계들은 더 효율적인 공정 흐름을 제공하지만 설계 기능을 이해해야 합니다. 알아야 할 중요한 정보는 귀하의 자재가 이 기계로 어떻게 영향을 받을지, 그리고 올바른 버킷 엘리베이터를 선택하는 데 있어 세 가지 선택지입니다. 올바른 버킷 컨베이어 및 버킷 엘리베이터 선택 방법 버킷 엘리베이터는 컨베이어 벨트처럼 벌크 자재를 수직으로 이동시킵니다. 버킷이 회전하는 벨트에 부착되어 엘리베이터 하단에서 자재를 채운 다음 지정된 지점까지 이동시킵니