고정밀 연속파 ToF 시스템 설계 종합 가이드
연속파(CW) 비행시간(ToF) 카메라는 비교할 수 없는 깊이 정확도를 제공해 현대 머신 비전, 자동차 안전, 소비자 애플리케이션에 필수적입니다. 이 글은 CW CMOS ToF 카메라 시스템의 핵심 아키텍처를 소개하고 기존 3D 이미징 솔루션을 능가하는 이유를 설명합니다. 향후 게시물에서 여기 논의된 조명 서브시스템, 광학, 전력 관리, 깊이 처리 알고리즘을 더 깊이 다룰 예정입니다.
소개
고해상도 3D 깊이 이미징은 이제 안전 필수 머신 비전의 전제 조건입니다. 신뢰할 수 있는 깊이 데이터는 로봇 워크셀과 협동 로봇이 크고 반사적인 공간이나 움직이는 물체 속에서도 인간 근처에서 안전하게 작동하도록 보장합니다. 기존 저해상도 거리 측정기는 이러한 요구를 충족할 수 없습니다. 반면 CW CMOS ToF 카메라는 시장에서 최고 성능을 제공해 비디오 보케, 얼굴 인증, 운전자 주의력 모니터링, 실내 구성 같은 애플리케이션을 가능케 합니다.
표 1. 연속파 비행시간 시스템 특징
| 시스템 특징 | 인에이블러 |
|---|
| 깊이 정밀도 & 정확도 | 변조 주파수; 변조 방식; 깊이 처리 |
| 다이나믹 레인지 | 판독 노이즈; 원시 프레임 레이트 |
| 사용 편의성 | 캘리브레이션 절차; 온도 보상; 눈 안전 모니터링 |
| 실외 동작 | 940nm 감도; 조명 전력 & 효율 |
| 2D/3D 융합 | 픽셀 크기; 깊이 & 2D IR 이미지 |
| 멀티시스템 동작 | 픽셀 내 간섭광 상쇄; 카메라 동기화 |
연속파 CMOS 비행시간 카메라 개요
깊이 카메라는 온보드 광원에서 장면으로 갔다 돌아오는 빛의 왕복 시간을 측정해 거리를 측정합니다. 센서 픽셀이 반환 신호를 기록하고 위상 기반 알고리즘으로 이를 깊이 맵으로 변환합니다.
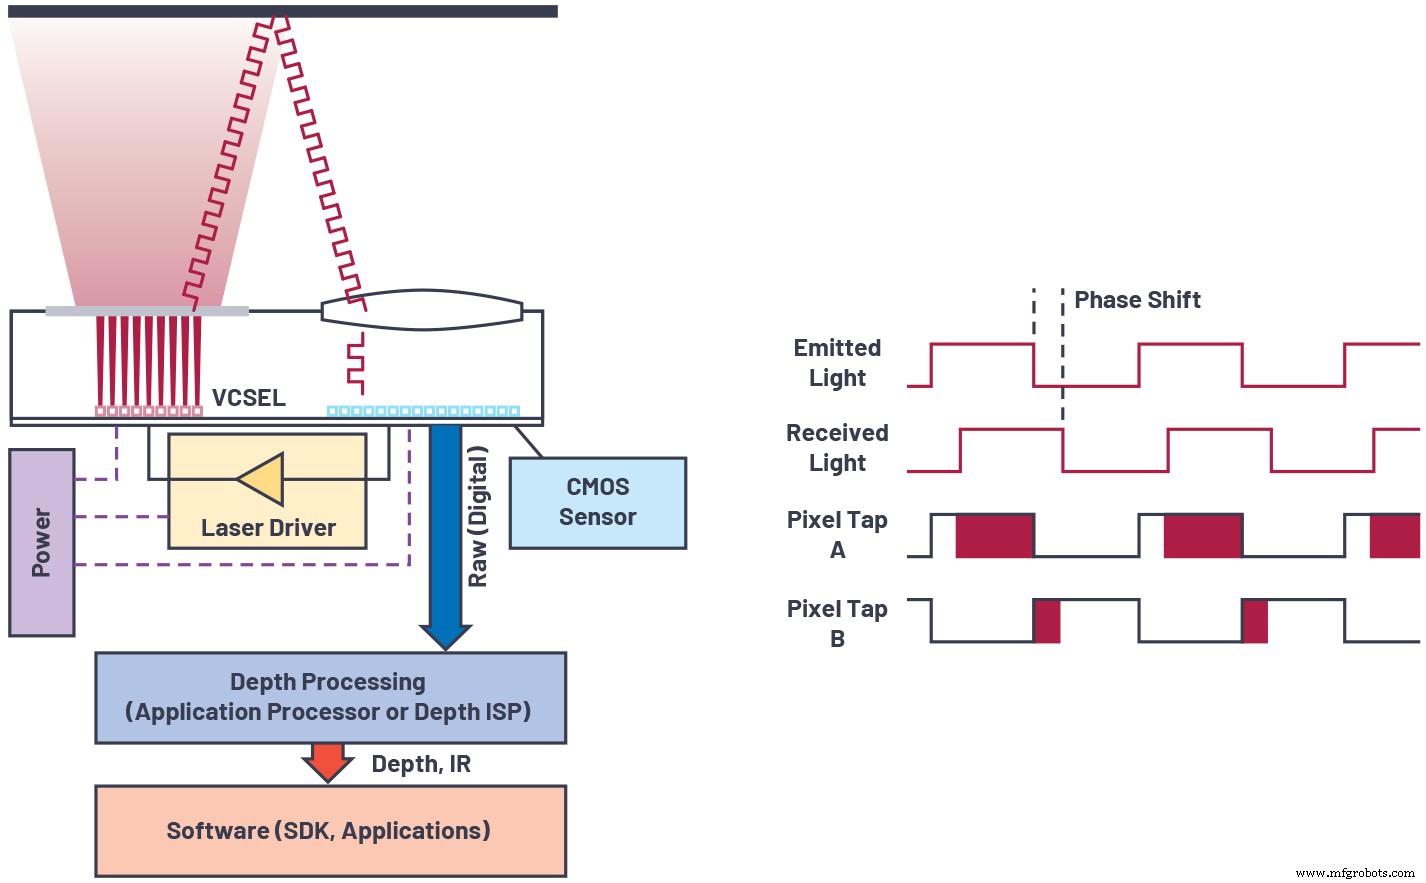 그림 1. 연속파 비행시간 센서 기술 개요. (출처: Analog Devices)
일반적인 CW ToF 시스템 구성요소:
- 850nm 또는 940nm 근적외선 광원(VCSEL 또는 에지 방출 레이저 다이오드), 보통 플러드 조명.
- 고주파로 광원을 변조하는 레이저 드라이버.
- 반환 신호를 복조하는 픽셀 어레이를 가진 CMOS 센서.
- 주변광 차단을 위한 렌즈와 좁은 대역 필터.
- 원시 프레임에서 깊이를 추출하는 처리 로직.
변조는 연속파로, 보통 50% 듀티 사이클의 사각파를 근사합니다. 사각파는 신호대잡음비를 개선하지만 깊이 편향을 유발할 수 있는 고주파 고조파를 도입합니다. 카메라는 송신과 수신 신호 간 위상 오프셋 ϕ를 측정해 깊이를 계산합니다:
여기서 c는 빛의 속도, f_mod는 변조 주파수입니다.
높은 변조 주파수는 광자 샷 노이즈, 판독 노이즈, 다중 경로 간섭의 영향을 줄여 깊이 오차를 낮춥니다(그림 2 참조). 하지만 위상이 더 빨리 랩어라운드돼 모호하지 않은 범위가 짧아집니다. 다중 주파수 위상 언래핑(하나의 저주파파로 큰 범위, 여러 고주파파로 정밀도)으로 이 트레이드오프를 극복합니다(그림 3).
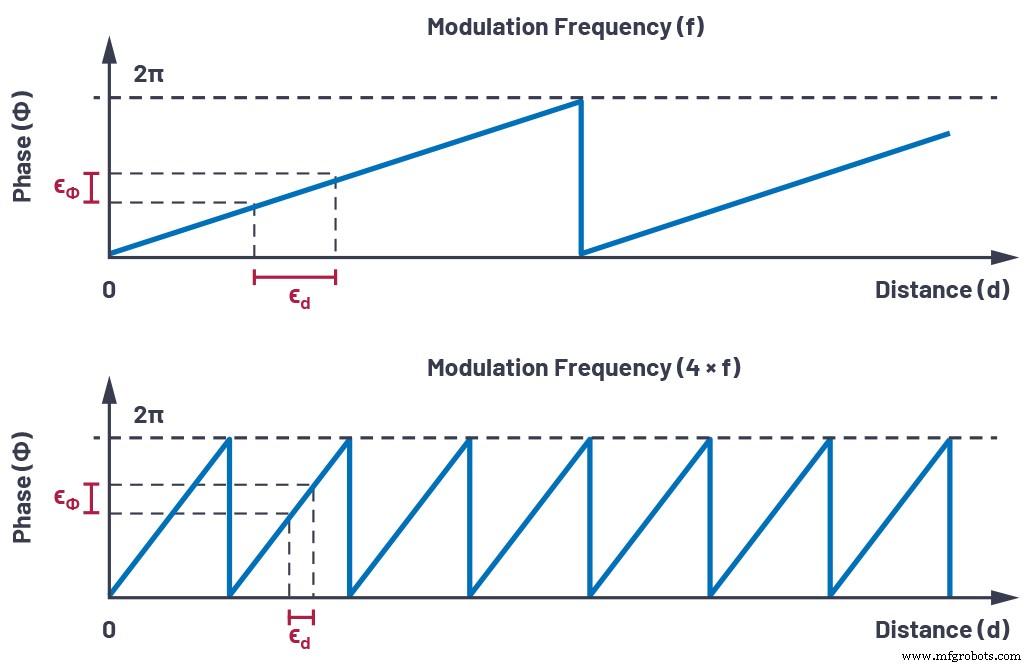 그림 2. 위상 오차가 거리 추정에 미치는 영향. (출처: Analog Devices)
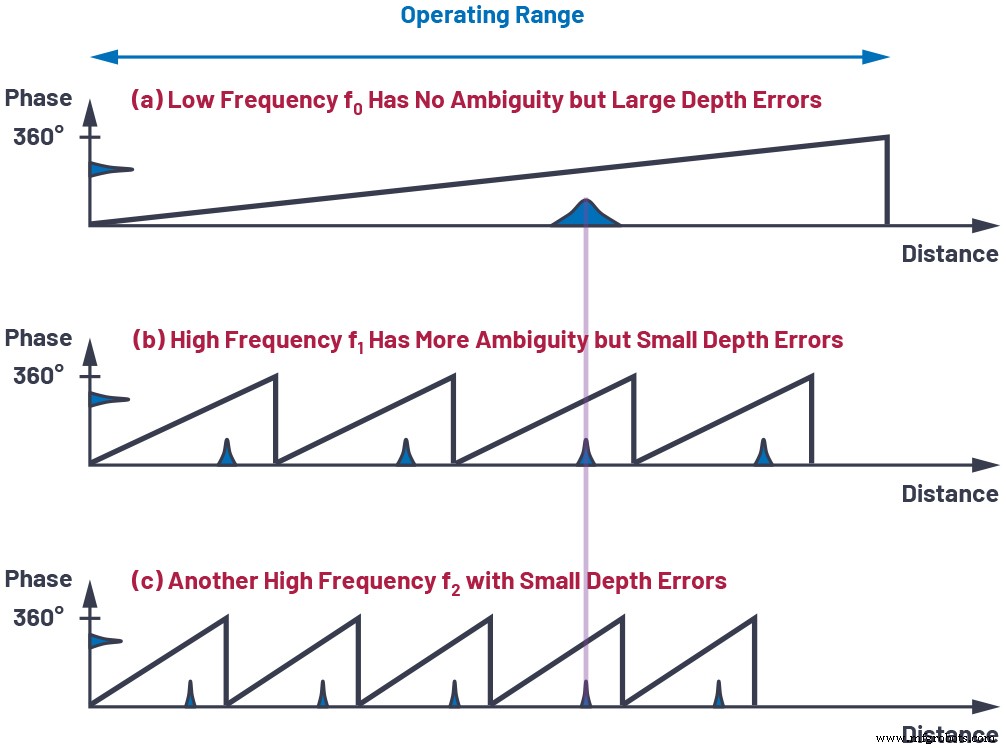 그림 3. 다중 주파수 위상 언래핑. (출처: Analog Devices)
각 주파수에 최적 가중치를 선택하면 깊이 노이즈가 선택된 변조 주파수의 제곱평균제곱근에 반비례하게 돼 주어진 노이즈 예산으로 통합 시간이나 조명 전력을 줄일 수 있습니다.
성능에 중요한 기타 시스템 측면
이미지 센서
수백 MHz에서 높은 복조 대비, 850/940nm에서 높은 양자 효율, 낮은 판독 노이즈가 깊이 정밀도에 필수적입니다.
조명
빠른 상승/하강 시간, 깨끗한 파형, Class-1 눈 안전 제어로 최대 사용 가능 신호와 안전 표준 준수를 보장합니다.
광학
낮은 주광선 각도, 높은 개구수 렌즈와 좁은 대역 필터 결합으로 광 수집 극대화와 주변광 억제, 실외 사용에 필수적입니다.
전력 관리
낮은 노이즈와 좋은 과도 응답의 레귤레이터가 레이저와 픽셀 변조에 필요한 높은 피크 전류를 공급하면서 배터리 수명을 해치지 않습니다.
깊이 처리 알고리즘
강건한 노이즈 필터링, 위상 언래핑, 기하 캘리브레이션으로 원시 픽셀 데이터를 정확한 깊이 맵, 포인트 클라우드, 보조 이미지(진폭, 신뢰도)로 변환합니다. 이 알고리즘은 온모듈 또는 외부 프로세서에서 실행 가능합니다.
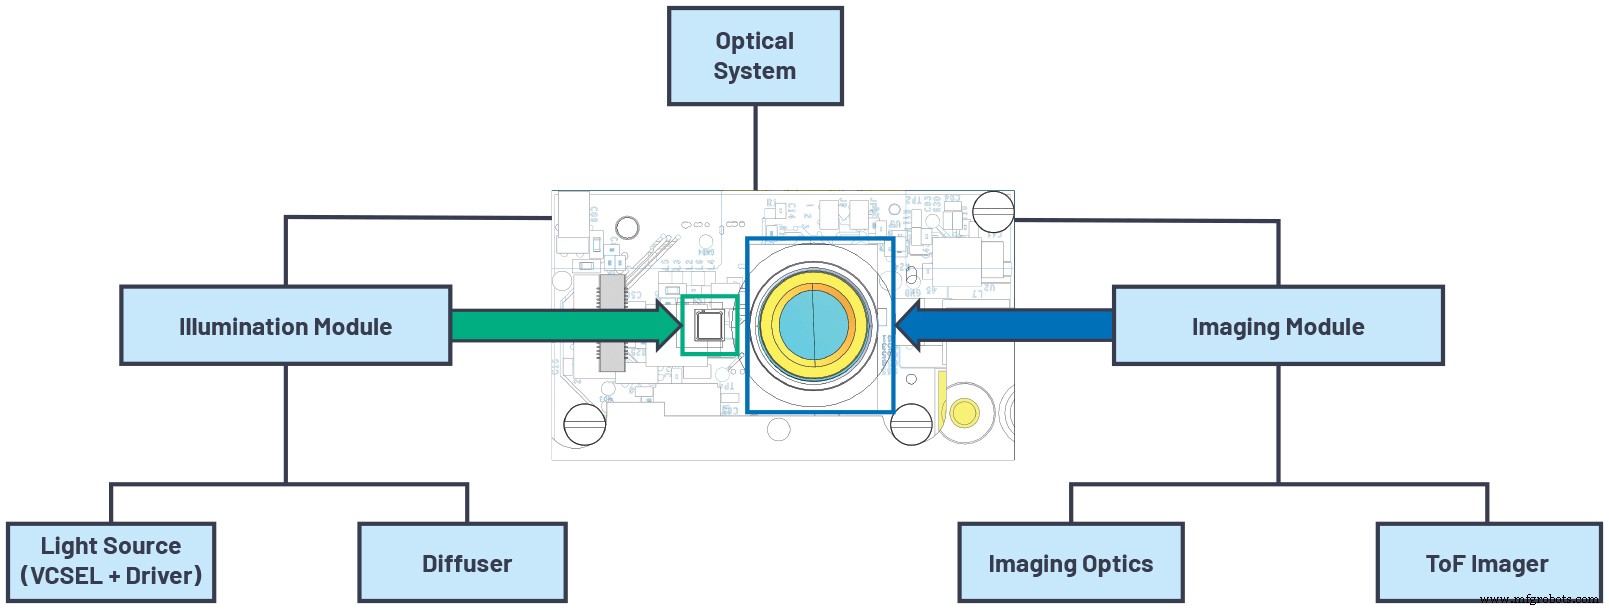 그림 4. 광학 시스템 아키텍처. (출처: Analog Devices)
시스템 레벨 구성요소 요약
표 2. 3D 비행시간 카메라 시스템 레벨 구성요소
| 구성요소 | 핵심 특징 |
|---|
| ToF 이미저 | 고해상도, 높은 복조 대비, 높은 QE, 높은 변조 주파수, 낮은 판독 노이즈 |
| 조명 소스 | 고광학파워, 높은 변조 주파수, 눈 안전 기능 |
| 광학 | 고광수집효율, 최소 산란광, 좁은 대역폭 |
| 전력 관리 | 낮은 노이즈, 좋은 과도응답, 고효율, 높은 피크전력 공급 |
| 깊이 처리 | 저전력, 다중 출력 포맷 지원(깊이 맵, 포인트 클라우드, 신뢰도) |
결론
연속파 ToF 카메라는 고정밀 깊이 이미징의 최고의 솔루션입니다. 변조 주파수, 센서 복조 대비, 양자 효율, 판독 노이즈를 최적화해 설계자는 뛰어난 정밀도를 달성할 수 있습니다. 시스템 레벨 선택(조명, 광학, 전력, 알고리즘)도 동등하게 세심해야 CW ToF 기술의 완전한 잠재력을 열 수 있습니다. 자세한 제품 정보는 analog.com/tof를 방문하세요.
저자
Paul O'Sullivan은 캘리포니아 산타클라라 Analog Devices 시스템 엔지니어입니다. 테스트 개발과 첨단 기술 프로젝트 배경으로 2019년부터 3D ToF 카메라 모듈 개발과 캘리브레이션을 주도했습니다. 연락처: paul.osullivan@analog.com.
Nicolas Le Dortz는 Analog Devices ToF 기술 그룹 시스템 엔지니어링 매니저입니다. 고성능 ToF 카메라 시스템 제공을 위해 교차 기능 팀을 지휘합니다. 연락처: nicolas.ledortz@analog.com.
관련 콘텐츠
- 툴이 밸류체인 상위로 이동해 비전 AI의 신비를 걷어내다
- tinyML과 자동화된 머신러닝으로 효과적인 IoT 애플리케이션 구축
- 비행시간 기술, 향상된 정확도 약속
- 근적외선 비행시간 센서, 햇빛 간섭 감소
- 라이다 플랫폼, 점유 감지·사회적 거리두기 지원
- ToF 센서, 빠른 3D 감지 제공
- 초음파 비행시간 센서, 1미터 범위 제공
더 많은 Embedded 콘텐츠를 원하시면 Embedded 주간 이메일 뉴스레터를 구독하세요.




