자율주행 UAV, 이동 중인 UGV에 GPS 없이 도킹 및 자체 충전… 원격 수색·구조의 획기적 전환
연구진이 회전익 무인항공기(UAV)가 GPS 도움 없이 이동 중인 무인지상차량(UGV)에 착륙해 충전한 뒤 다음 임무를 수행할 수 있는 기술을 개발했습니다. 자율 비행체와 지상 에이전트 팀이 인간에게 너무 위험하거나 먼 거리의 수색·구조 환경에서 작전을 수행할 수 있게 되었는데, 이러한 환경은 보통 광범위한 위치 확인 및 통신 인프라를 필요로 합니다.
핵심 기능: 자율 착륙·충전·재이륙
UAV의 핵심 기능 중 하나는 정지 및 이동 중인 지상 차량에 자율적으로 착륙해 충전한 뒤, 새로운 임무를 위해 다시 이륙하는 것입니다. GPS는 쉽게 교란될 수 있기 때문에 UAV는 GPS에 의존할 수 없으며, 이러한 행동은 탑재된 비전 시스템 등 다른 수단을 사용해 수행해야 합니다.
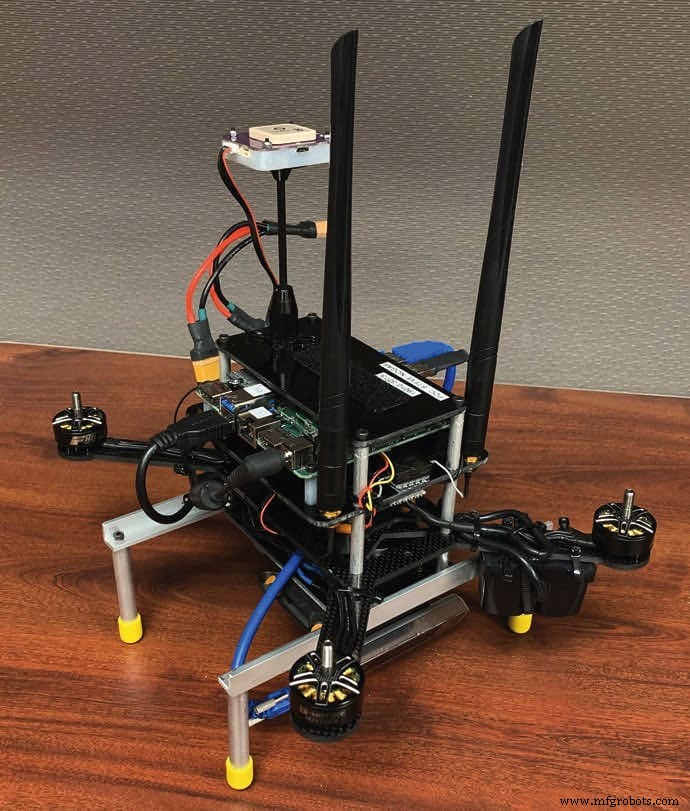
연구진은 저비용 센서와 컴퓨터를 사용해 기체 내에서 연산을 수행했습니다. 또한 UAV와 UGV 간에는 어떠한 통신도 발생하지 않았습니다. 팀은 소프트웨어-인-더-루프 시뮬레이션과 야외 실험을 모두 수행했으며, 알고리즘이 착륙 기동을 효과적으로 수행함을 입증했습니다. 소형 맞춤형 쿼드콥터와 조깅 속도의 UGV를 사용해 착륙 실험을 진행했습니다.
기술적 접근: 비전 기반 위치 파악 및 독자적 마커
이 연구는 GPS 거부 환경에서의 행동과 실험적으로 검증된 행동을 결합했습니다. 시각-관성 오도메트리(Visual-Inertial Odometry)를 이용한 비전 기반 위치 파악, 지상 차량 상단에 부착된 이 애플리케이션 전용 고유 마커, 그리고 탑재된 행동 제어 시스템을 사용합니다. 또한 이러한 행동은 상당한 연산 제약이 있는 소형 무인항공시스템(UAS) 탑재 컴퓨터에서 수행되었습니다.
지상 차량 상단의 맞춤형 마커는 착륙 작업 전용으로 설계되었습니다. 큰 마커 내에 작은 마커들이 포함되어 있어 카메라가 마커에 접근하더라도 여전히 식별 가능합니다. 이 접근법은 지상 차량 상단의 피두셜 마커(fiducial marker) 의존도를 낮추고, 착륙하려는 차량을 인공지능이 인식해 대체할 수 있는 길을 열었습니다.



