로보DK·DIY-로보틱스·ATI, 플러그앤플레이 로봇 디버링 셀 출시... 며칠 만에 배포 가능
로봇 소프트웨어 기업 로보DK(RoboDK)가 DIY-로보틱스(DIY-Robotics), ATI 인더스트리얼 오토메이션(ATI Industrial Automation)과 제휴하여 로봇 디버링(디버링: 모서리 정리)용 통합 애플리케이션 번들을 출시했습니다. 플러그앤플레이 모듈형 로봇 디버링 셀은 단 며칠 만에 통합할 수 있습니다. (아래 영상 참조.)
제조 산업이 급격히 변화함에 따라 기업들은 경쟁력을 유지하기 위해 로봇 자동화로 눈을 돌리고 있습니다. 그러나 로봇 배포에는 전통적으로 수주에서 수개월이 소요되었습니다.
2021년 2월, 로봇 소프트웨어 기업 로보DK는 DIY-로보틱스, ATI 인더스트리얼 오토메이션과 협력하여 로봇 디버링을 위한 사전 엔지니어링된 모듈형 솔루션을 만들고 배포 시간을 크게 단축했습니다.
제조업체가 더 빠른 로봇 배포를 필요로 하는 이유
로봇의 활용은 현재 다양한 제조 산업에서 증가하고 있습니다. 로봇은 다른 형태의 자동화보다 유연하여 기업이 시장 변화에 적응할 수 있게 합니다. 작업 성격이 바뀔 때마다 로봇을 재프로그래밍할 수 있고, 필요시 완전히 새로운 작업에 재배치할 수도 있습니다.
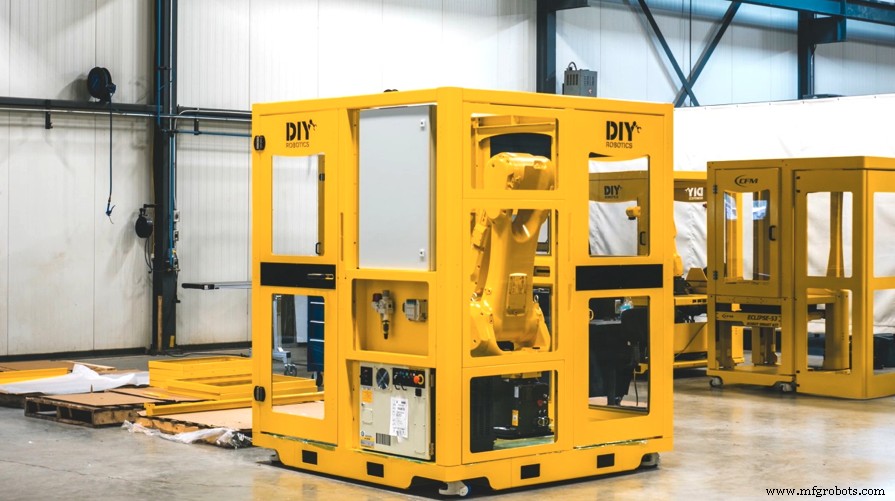
로봇 도입을 고려하는 기업의 일반적인 제약은 배포에 걸리는 시간입니다. 제조 시설에 새 로봇을 배치하는 데 수주에서 수개월이 걸릴 수 있습니다.
이는 초기 배포 중에 방해가 될 뿐만 아니라, 로봇 작업 변경 시 생산이 추가로 중단되므로 로봇 셀의 장기적 유연성도 떨어뜨립니다.
'모듈형, 플러그앤플레이' 로봇 디버링 셀
디버링은 인간에게 지루한 작업이며 로봇이 제공하는 일관성 향상에서 크게 혜택을 받는 작업이므로 로봇에 완벽한 과제입니다.
새로운 플러그앤플레이 로봇 디버링 셀은 며칠 만에 배포할 수 있는 완전히 독립된 시스템을 제공함으로써 더 빠른 배포의 필요성을 해결합니다.
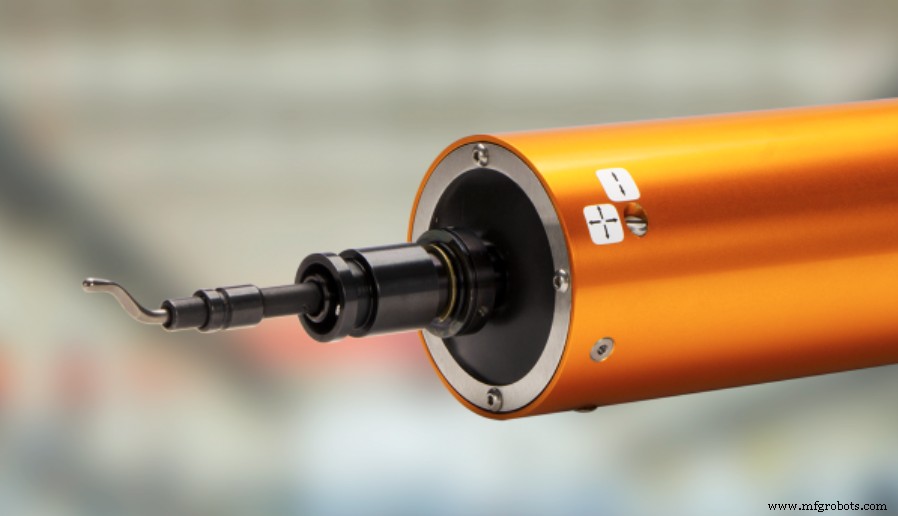
이 솔루션은 DIY-로보틱스의 사전 엔지니어링된 로봇 셀을 기반으로 합니다. ATI 인더스트리얼 오토메이션이 셀의 컴플라이언트 디버링 툴을 제공합니다. 이 다용도 툴은 컴플라이언트 팁을 통해 부품과 피처 위치의 변동을 흡수하며 다양한 디버링 작업에 사용할 수 있습니다.
팀 번스(Tim Burns) ATI 소재 제거 제품 시니어 애플리케이션 엔지니어는 "툴, 프로그램, 로봇 셀이 손발이 맞아 성공적인 소재 제거 애플리케이션을 최종 사용자가 더 쉽게 접근할 수 있게 합니다."라고 말했습니다.
"로보DK는 모든 경험 수준의 운영자가 프로그래밍을 간단하고 쉽게 할 수 있게 합니다. DIY 로보틱스는 셀에 적합한 부품을 사전 패키징하여 통합의 어려움을 덜어줍니다."
단 며칠 만에 디버링 로봇 배포
기존 로봇 배포에서는 소싱 과정이 기업에 부담스러울 수 있습니다. 로봇 애플리케이션에 필요한 다양한 센서, 툴링, 액세서리 때문에 구성 요소 목록이 빠르게 늘어날 수 있습니다.
스티브 블란쳇(Steve Blanchette) DIY-로보틱스 사장은 "로봇공학은 코딩 언어와 기술 이면의 복잡성 때문에 다루기 복잡해 보일 수 있습니다."라고 말했습니다.
"로봇 디버링 셀의 주요 장점은 플러그앤플레이 측면입니다. 이 번들은 로봇공학 지식에 관계없이 누구나 최신 산업용 로봇 기술로 공장을 갖출 수 있게 합니다."
DIY-로보틱스는 데스크톱 컴퓨터를 구입하는 것처럼 소싱 과정을 단순화합니다. 많은 다른 로봇 공급업체와 달리 자사 솔루션 가격을 웹사이트에 공개합니다.
주문 후 3주 내에 로봇 셀이 배송됩니다. "턴키 솔루션"의 경우 며칠 만에 배포 가능하거나 사용자가 직접 조립할 수 있다고 회사는 설명합니다.
로보DK로 로봇 프로그램 커스터마이징
셀의 프로그래밍 기능은 오프라인 프로그래밍 솔루션인 로보DK가 제공합니다. 이는 로봇 프로그래밍 경험이 없더라도 누구나 쉽게 산업용 로봇을 프로그래밍할 수 있게 합니다.
이는 로봇 프로그램을 단순한 그래픽 인터페이스를 통해 생성하고 업데이트할 수 있게 하여 로봇 디버링 셀에 추가적인 유연성을 부여합니다. 로보DK의 로봇 머시닝 및 디버링 최적화 도구로 사용자는 오류 없는 프로그램을 쉽게 만들 수 있습니다.
알버트 누비올라(Albert Nubiola) 로보DK CEO는 "DIY-로보틱스의 디버링 셀과 ATI의 컴플라이언트 디버링 블레이드가 이제 소프트웨어에서 완전히 지원됩니다. 이는 사용자가 단 몇 번의 클릭만으로 디버링용 셀을 구축할 수 있게 하여 로보DK에 훌륭한 추가 기능이 됩니다."라고 말했습니다.
향후 계획
로봇 디버링 셀은 이 파트너십이 개발 중인 애플리케이션별 번들 시리즈의 첫 번째입니다. 서로 보완적인 전문성을 활용하여 로보DK, DIY-로보틱스, ATI 인더스트리얼 오토메이션은 플러그앤플레이 로봇 셀을 제조 기업들이 훨씬 더 쉽게 접근할 수 있도록 하는 것을 목표로 합니다.
2015년 1월 알버트 누비올라가 설립한 로보DK는 캐나다 몬트리올 ETS 대학의 CoRo 연구실에서 분사한 기업입니다.
로보DK 소프트웨어는 대기업부터 중소기업, 코더와 비코더 모두에게 강력한 로봇 시뮬레이션 및 프로그래밍 역량을 제공하도록 설계되었습니다.
현재 ABB, 파나소닉, 쿠카, 야스카와, 스토블리, 유니버설 로봇 등 50개 제조사의 500개 이상의 로봇을 지원합니다.



