


산업기술

산업 제조
다양한 설계 유형과 구현 프로세스로 인해 아이디어를 물리적·가상으로 구현하는 프로토타입 기법도 다양합니다. 기계·전기 엔지니어링, 전자, 컴퓨터 프로그래밍, 소프트웨어, 컴퓨터 엔지니어링 등은 프로토타이핑으로 잘 알려진 분야들입니다.

최근 컴퓨터 소프트웨어 기술 발전으로 실제 물리적 프로토타입을 컴퓨터 생성 모델로 대체하는 것이 일반화되고 있습니다. 자동차 산업에서는 양산 전까지 이 방식을 흔히 사용합니다. 현대 기술로 자동차 기능성과 심미성을 제작 전 설계·시험합니다.
본 글은 일반적인 기업 프로토타이핑 기법을 살펴보고 그 기능과 중요 비용을 정리합니다. 각 프로세스에 막대한 비용이 수반됨을 인지하고, 예비 설계 단계에서 오류를 반드시 피해야 하는 이유를 이해하는 데 도움이 될 것입니다.
가상 또는 계산적 프로토타이핑은 사실적 그래픽 시뮬레이션을 목적으로 제품 컴퓨터 모델을 구축하는 것으로 이해됩니다. 이러한 가상 모델은 제품을 먼저 제조하지 않고도 부품 거동과 시뮬레이션된 기능 테스트 수단을 제공합니다. 설계 사이클 타임과 프로토타입 비용 절감 전략 중 하나입니다.
가상 프로토타이핑은 사실적 공정 모델링에도 적합합니다. 제조 공정 중 부품·제품의 그래픽 모델 가용 시 제조 공정 효과 시뮬레이션 가능. 예: 소재 제거 공정 애니메이션 생성 가능.
가상 모델로 프리 프로덕션 모델 표현 시 올바른 가정이 필수. 잘못된 가정이나 부적절한 입력 값은 본질적으로 부정확한 매우 사실적인 가상 프로토타입을 생성합니다. 가상 프로토타이핑은 설계 주변 역학을 이해하고 설계를 제대로 구현할 수 있는 개인이 필요합니다. 예비 설계가 잘못되면 그 설계를 생산하는 전체 제조 라인이 잘못되어 대규모 리콜과 고객 불만 초래.
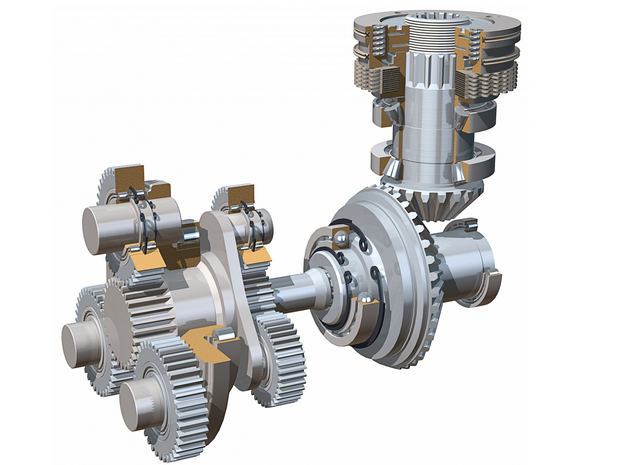
다른 소프트웨어처럼 초기 투자 필요. 사무용 소프트웨어와 달리 CAD 소프트웨어는 전문 기업에서 정교한 제품 모델링에 사용. 무료 CAD 소프트웨어도 있으나 복잡한 지오메트리 생성 능력 부족, 특정 애플리케이션 제한. CAD 소프트웨어는 지난 20년간 발전해 매년 크게 개선. 하지만 저가형 CAD도 수백만 원, 고성능 고급형은 수천만 원대. 소프트웨어 활용법과 기계적 가정 수립 역량이 제품 품질·정확성 결정.
많은 기업이 실제 제품 외형·기능을 물리적으로 확인하길 원합니다. 투자자는 미학과 기능을 직접 보기 전엔 자금 투입 꺼림. 컴퓨터 기반 프로토타이핑은 중요성 이해하는 내부 승인자 대상으로는 좋으나, 회사 외부 투자자 대상으로는 보통 통하지 않음.
산업기술
부품 이송은 자명합니다: 로봇이 부품을 한 위치에서 다른 위치로 이송하는 자재 핸들링 유형입니다. 무겁고 다루기 힘든 부품 이송은 인간에게 위험할 수 있으므로, 부품 이송 로봇은 비용 효율적이고 안전한 솔루션입니다. 생산 속도도 높여줍니다. 로봇 엔드 이펙터와 비전 시스템의 최근 발전이 부품 이송 로봇의 가치를 지속적으로 높이고 있습니다. 화낙 로보틱스의 부품 이송 로봇 라인업 화낙 로보틱스는 산업용 부품 이송 로봇의 포괄적인 라인을 제공합니다. 분당 최대 30사이클, 2kg~1,200kg 페이로드 처리 가능. 모든 로봇에 iRV
20년 이상 ABB 로보틱스는 다양한 작업을 수행하는 부품 이송 로봇을 설계해 왔습니다. 그중 하나가 인간 작업자에게 가장 위험한 부품 이송 용도 중 하나인 프레스 텐딩(press tending) 대응입니다. ABB 부품 이송 로봇은 제조사에 매번 더 안전하고 비용 효율적인 부품 이송 애플리케이션을 제공합니다. 프레스 텐딩 위험 제거 프레스 텐딩은 역사적으로 인간에게 가장 위험한 부품 이송 용도 중 하나입니다. 산업혁명부터 1900년대까지 작업자들이 프레스 기계에 사지가 으스러지고 절단되는 사고가 빈번했습니다. ABB 부품 이송 로