사이클로이드 드라이브 완벽 가이드: 설계, 3D 프린팅, 테스트까지 직접 만드는 고감속 기어 시스템
이 튜토리얼에서는 사이클로이드 드라이브가 무엇인지, 어떻게 작동하는지, 직접 모델을 설계하고 3D 프린팅해 실물로 보며 작동 원리를 더 잘 이해하는 방법을 배워보겠습니다.
아래 비디오를 시청하거나 작성된 튜토리얼을 읽어보세요.
사이클로이드 드라이브란?
사이클로이드 드라이브는 콤팩트하면서 견고한 설계로 매우 높은 감속비를 제공하는 독특한 유형의 감속기입니다. 스퍼 기어나 유성 기어 같은 기존 기어 드라이브와 비교해 동일한 공간이나 단에서 최대 10배 더 높은 감속비를 달성할 수 있습니다. 게다가 사실상 제로 백래시, 높은 하중 용량, 강성, 최대 90%의 높은 효율을 자랑합니다. 이러한 특성 덕분에 로봇공학, 공작기계, 제조 장비 등 위치 정밀도와 성능이 중요한 많은 응용 분야에 적합합니다.
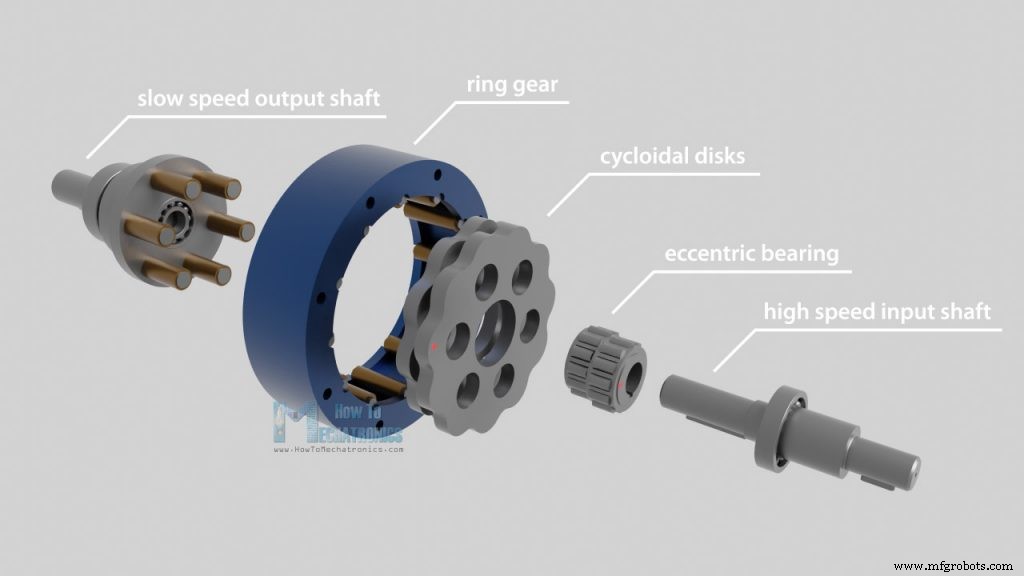
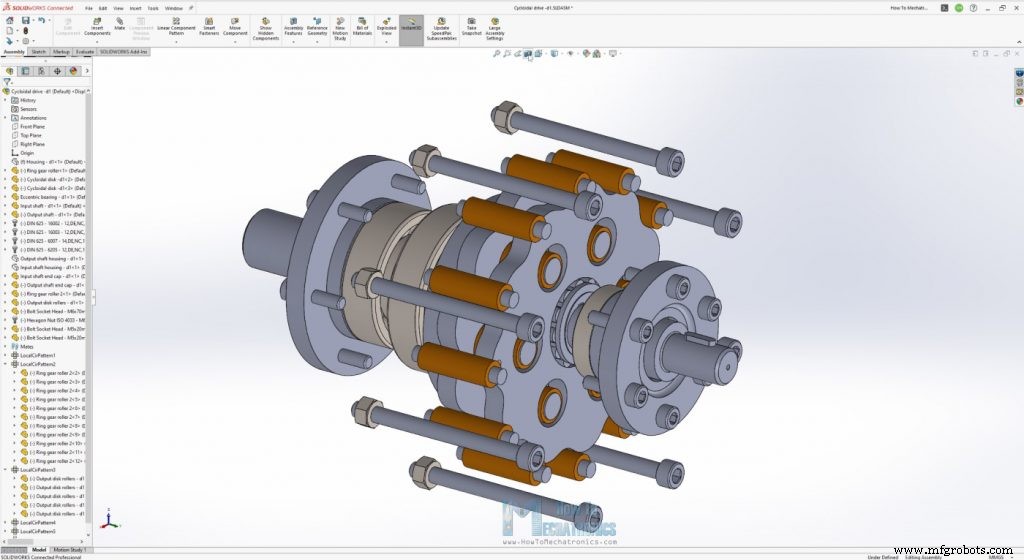
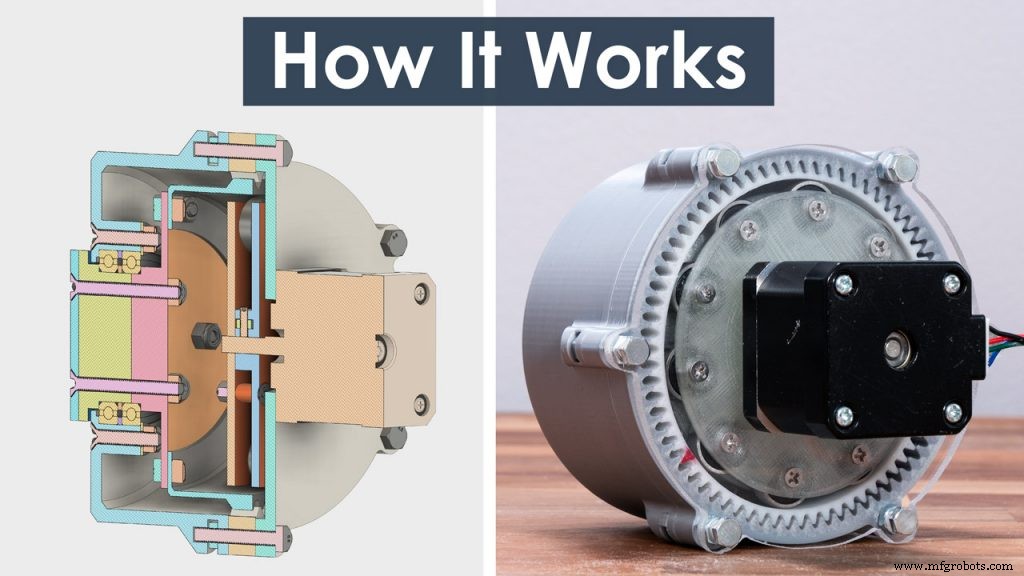
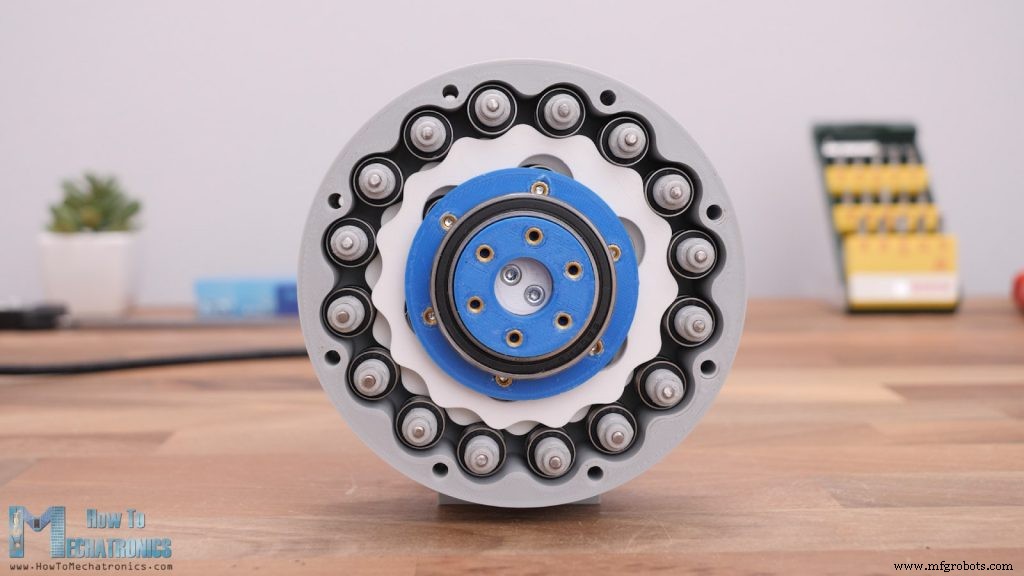
이제 내부를 살펴보고 사이클로이드 드라이브가 어떻게 작동하는지 봅시다. 사이클로이드 드라이브는 다섯 가지 주요 구성 요소로 이루어집니다: 고속 입력축, 편심 베어링 또는 사이클로이드 캠, 두 개의 사이클로이드 디스크 또는 캠 팔로워, 핀과 롤러가 있는 링 기어, 핀과 롤러가 있는 저속 출력축.
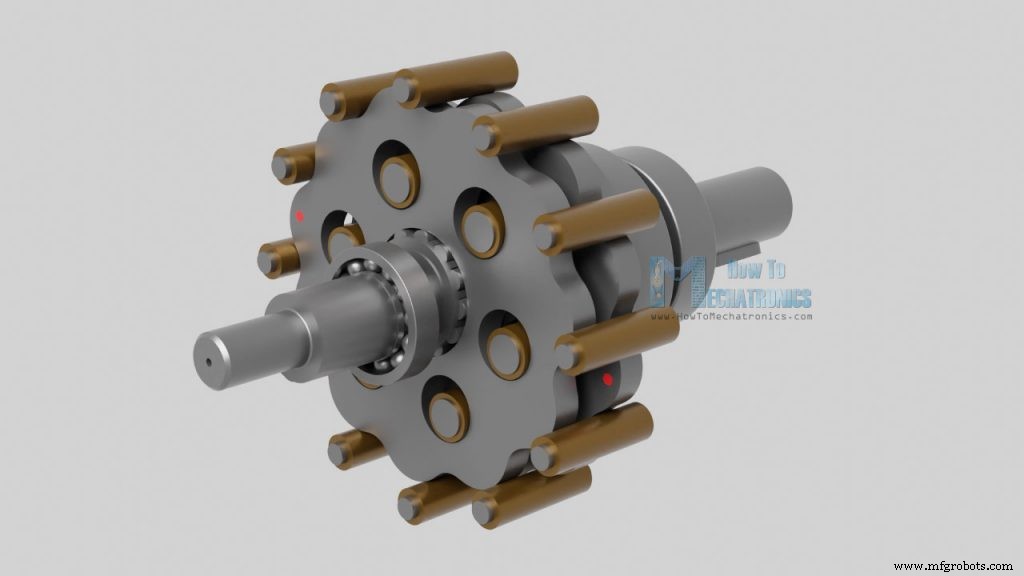
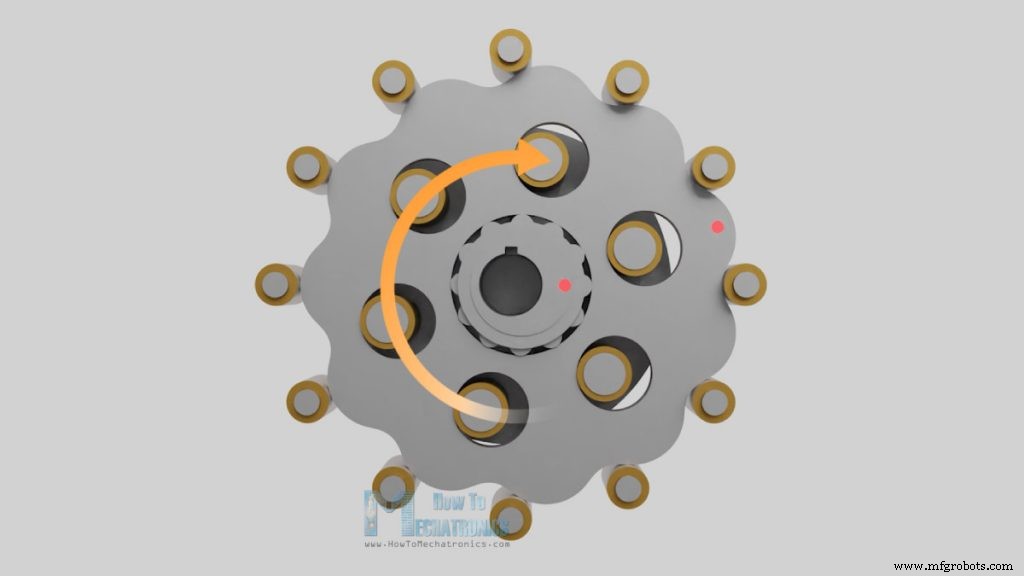
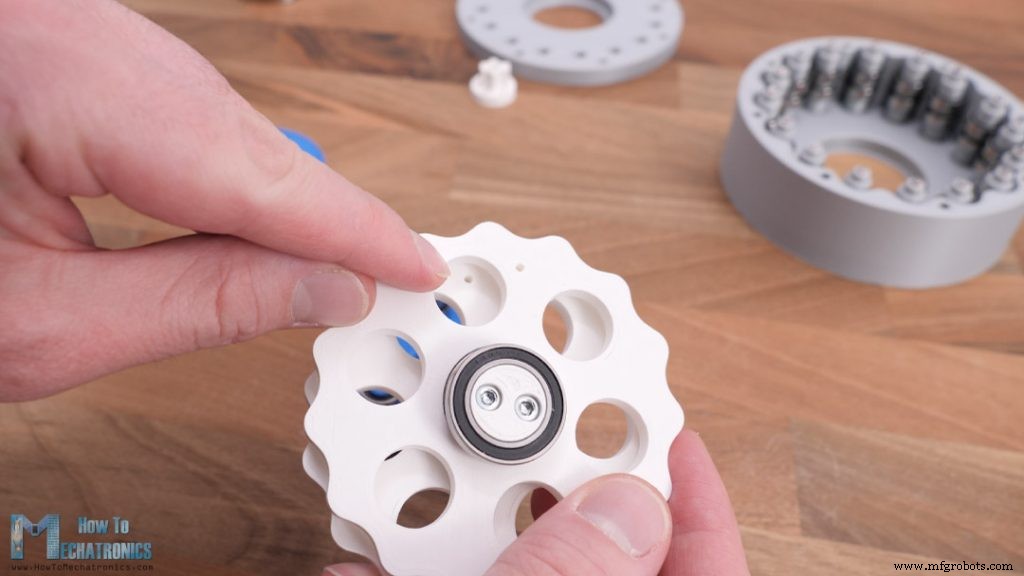
입력축이 편심 베어링을 구동하고, 편심 베어링이 링 기어 하우징 내부 원주를 따라 사이클로이드 디스크를 구동합니다. 편심 운동으로 사이클로이드 디스크의 치형 또는 로브가 링 기어 하우징의 롤러와 맞물려 역회전을 감속된 속도로 생성합니다.
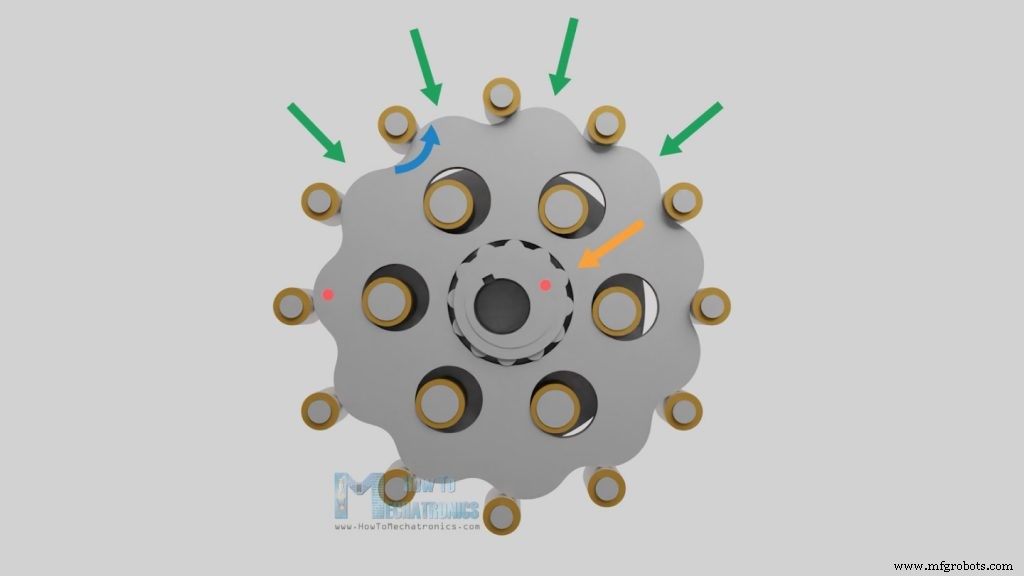
더 자세히 보면 편심 베어링이 실제로 사이클로이드 디스크를 링 기어 롤러 쪽으로 밀어붙이는 것을 볼 수 있습니다.
독특한 디스크 모양과 링 기어 롤러 대비 위치 때문에, 편심 베어링이 진행함에 따라 회전 방향 앞쪽의 디스크 로브가 다음 링 기어 롤러를 통과하거나 뛰어넘지 못하고 대신 미끄러지거나 뒤로 굴러갑니다. 이 동작이 실제로 디스크의 역회전을 유발합니다.
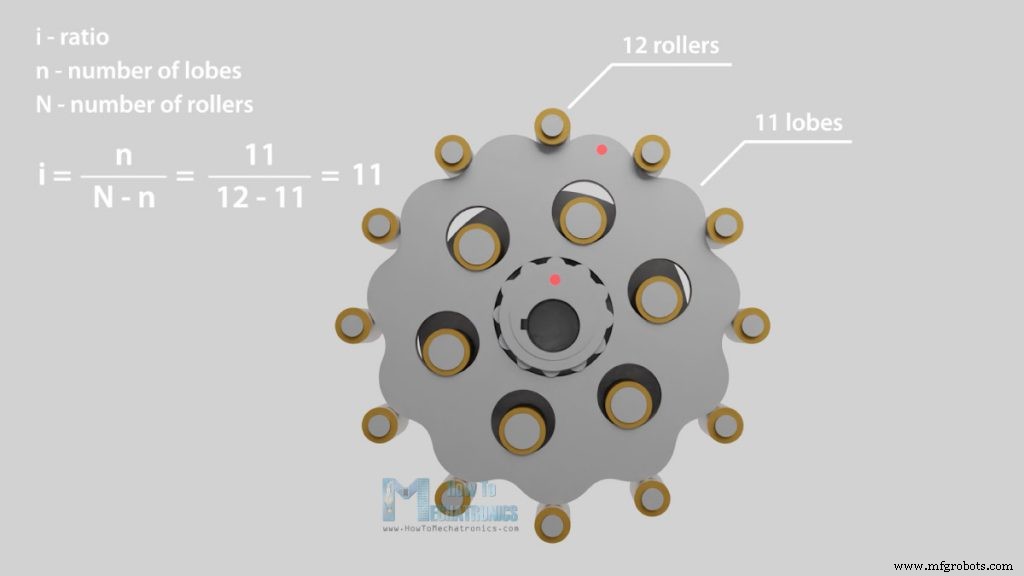
일반적으로 디스크의 사이클로이드 로브 개수는 링 기어 하우징의 핀 개수보다 하나 적습니다. 이로 인해 편심 베어링이 한 바퀴 회전할 때 사이클로이드 디스크는 한 로브 거리만 이동합니다. 따라서 감속비는 링 기어의 핀 개수에만 의존합니다.
예를 들어 여기 링 기어에 12개 핀이 있으면 사이클로이드 디스크에는 11개 로브가 있고, 이는 11:1 감속비, 즉 출력 속도가 11배 느려짐을 의미합니다. 디스크 크기, 링 기어 롤러, 편심 베어링 크기는 감속비에 전혀 영향을 주지 않습니다.
감속된 회전은 사이클로이드 디스크의 구멍을 통해 출력축 핀으로 전달됩니다.
두 개의 사이클로이드 디스크가 180도 위상 차로 배치되어 편심 운동으로 인한 불균형 힘을 상쇄하고 고속에서 더 부드러운 작동을 제공합니다.
사이클로이드 드라이브라는 이름은 디스크 프로필에서 유래했으며, 이는 사이클로이드에서 나옵니다. 이에 대한 자세한 내용은 직접 사이클로이드 드라이브를 설계하는 다음 섹션에서 다루겠습니다.
사이클로이드 드라이브 설계 방법
사이클로이드 드라이브 작동 원리를 알았으니, 3D 프린팅 가능한 우리만의 모델을 설계해 보겠습니다. 데모 예제를 3D 프린팅해도 작동할 수 있지만, 3D 프린팅 재료가 기어박스에서 발생하는 힘과 마찰을 견디기에 충분하지 않아 금방 고장날 것입니다.
중요한 부분은 보통 부싱인 롤러인데, 금속 재료라면 좋은 선택이지만 PLA 재료로는 볼 베어링을 대신 사용해야 합니다.
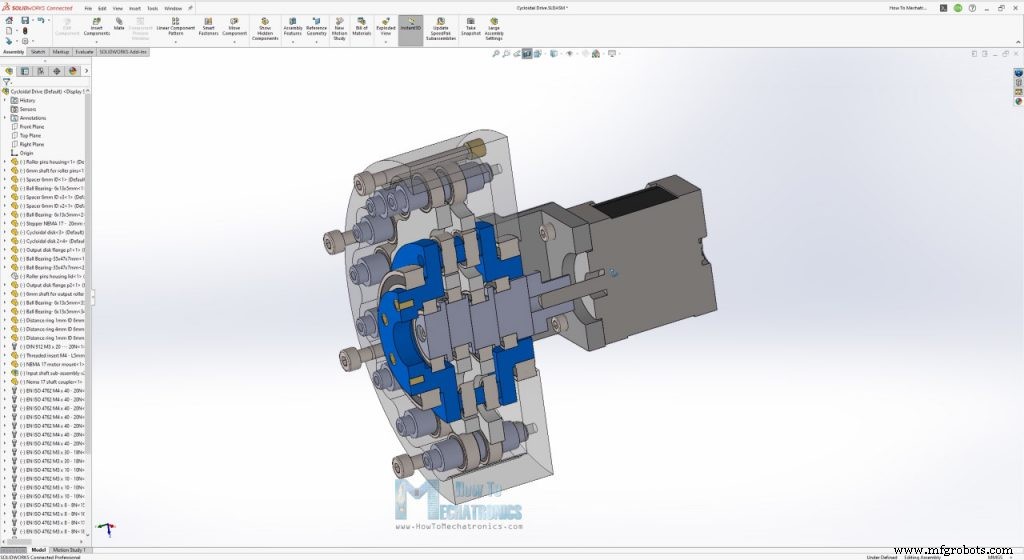
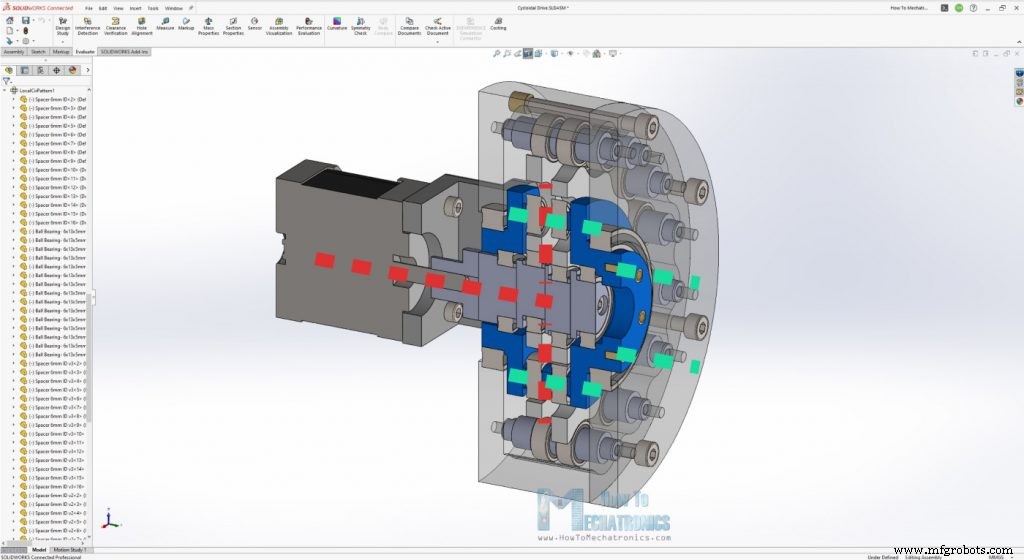
이를 고려해 볼 베어링을 롤러로 사용하는 제가 설계한 사이클로이드 드라이브입니다.
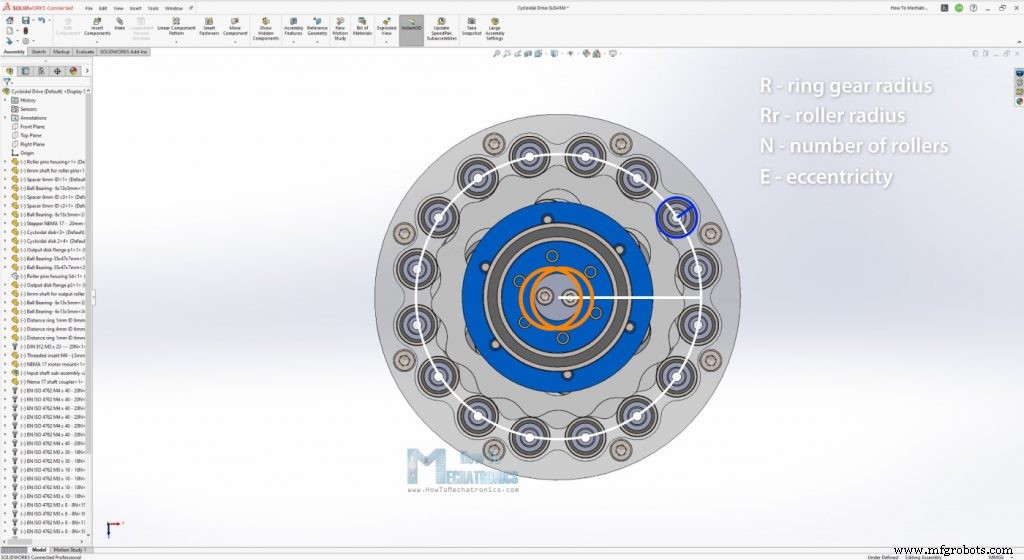
사이클로이드 드라이브 설계 시 크기와 사이클로이드 디스크 모양을 정의하는 네 가지 주요 입력 파라미터가 있습니다: 링 기어 반경, 롤러 반경, 롤러 개수, 편심량.
DIY 사이클로이드 드라이브 3D 모델
SOLIDWORKS로 설계하고 볼 베어링을 롤러로 사용하는 사이클로이드 드라이브입니다.
이 시점에서 SOLIDWORKS의 후원에 감사드립니다. 3DEXPERIENCE World에 대해 들어보셨나요? SOLIDWORKS가 주최하는 연례 행사입니다.
3DEXPERIENCE World 2022는 디자이너, 엔지니어, 기업가, 메이커들의 활기찬 커뮤니티를 한데 모아 최신 기술과 모범 사례를 배우고, 만나고, 지식을 공유합니다.
SOLIDWORKS.COM/3DXW22_HOWTOMECH에서 오늘 등록하고 무료로 가상 참석하세요.
어쨌든 이 3D 모델을 STEP 파일로 찾아 다운로드하거나 Thangs에서 브라우저로 탐색할 수 있습니다:
Thangs에서 3D 모델 .STEP 파일 다운로드.
Thangs의 지원에 감사드립니다.
3D 프린팅용 STL 파일은 여기서 다운로드하세요:
관련 프로젝트
스트레인 웨이브 기어(하모닉 드라이브)란? 로봇 응용 분야를 위한 완벽한 기어 세트!?
설계
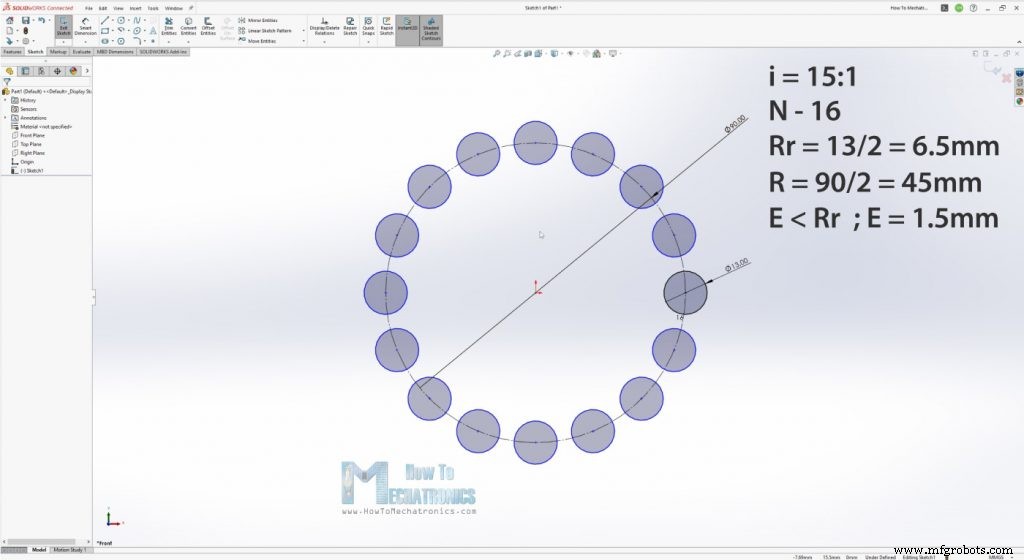
가장 먼저 이 기어박스에 15:1 감속비를 원한다고 정했습니다. 즉 링 기어 롤러 16개가 필요했습니다. SOLIDWORKS에서 원 주위에 16개 롤러를 스케치했습니다.
롤러로 외경 13mm 베어링을 사용하기로 했습니다. 이 두 파라미터에 따라 링 기어 피치 직경이 얼마여야 하는지 정할 수 있었습니다. 90mm로 설정했습니다. 편심량은 롤러 직경 절반보다 작아야 하며, 1.5mm로 선택했습니다.
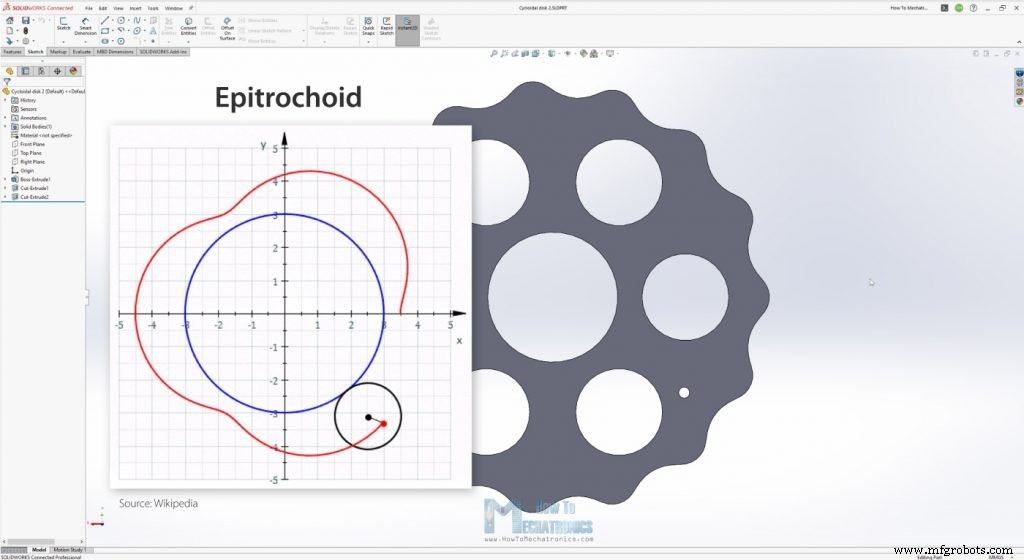
이제 네 가지 주요 입력 파라미터가 있으므로 사이클로이드 디스크의 모양 또는 프로필을 그릴 수 있습니다. 앞서 언급했듯 디스크 프로필은 사이클로이드에서 나오는데, 사이클로이드는 원이 직선을 따라 미끄러지지 않고 굴러갈 때 그 원 위의 한 점이 그리는 곡선입니다. 또는 그 변형인 에피사이클로이드(외접 원주 위를 굴릴 때 그려지는 곡선)도 있습니다.
에피트로코이드라는 또 다른 변형이 있는데, 외부 원 중심으로부터 떨어진 거리에서 점을 추적하는 것이며, 이것이 실제 사이클로이드 디스크 프로필의 기반이 됩니다.
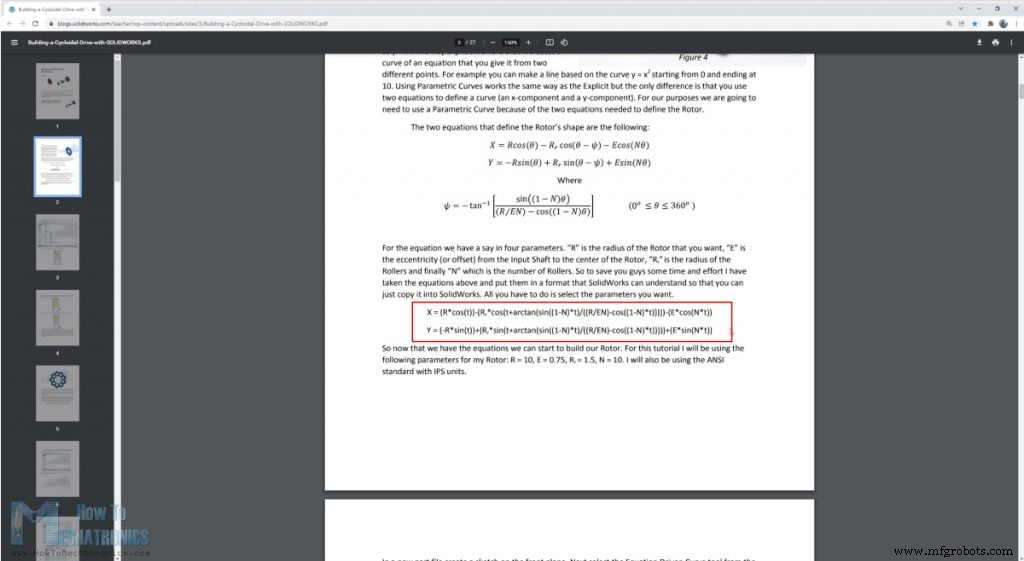
이런 곡선을 그리기 위해 다음 매개변수 방정식을 사용할 수 있지만, 롤러 직경과 편심량 같은 다른 파라미터도 포함해야 하므로 약간 복잡해집니다. 다행히 SOLIDWORKS Education 블로그를 위해 Omar Younis가 작성한 훌륭한 문서에서 이 모든 파라미터를 단일 X, Y 매개변수 방정식으로 결합했습니다.
방정식은 다음과 같습니다:
N - 롤러 개수
Rr - 롤러 반경
R - 롤러 PCD(피치 원 직경)
E - 편심량 - 입력축에서 사이클로이드 디스크까지 오프셋
x = (R*cos(t))-(Rr*cos(t+arctan(sin((1-N)*t)/((R/(E*N))-cos((1-N)*t)))))-(E*cos(N*t))
y = (-R*sin(t))+(Rr*sin(t+arctan(sin((1-N)*t)/((R/(E*N))-cos((1-N)*t)))))+(E*sin(N*t))
===================
이 DIY 사이클로이드 드라이브 값:
N = 16
Rr = 6.5
R = 45
E = 1.5
x = (45*cos(t))-(6.5*cos(t+arctan(sin((1-16)*t)/((45/(1.5*16))-cos((1-16)*t)))))-(1.5*cos(16*t))
y = (-45*sin(t))+(6.5*sin(t+arctan(sin((1-16)*t)/((45/(1.5*16))-cos((1-16)*t)))))+(1.5*sin(16*t))
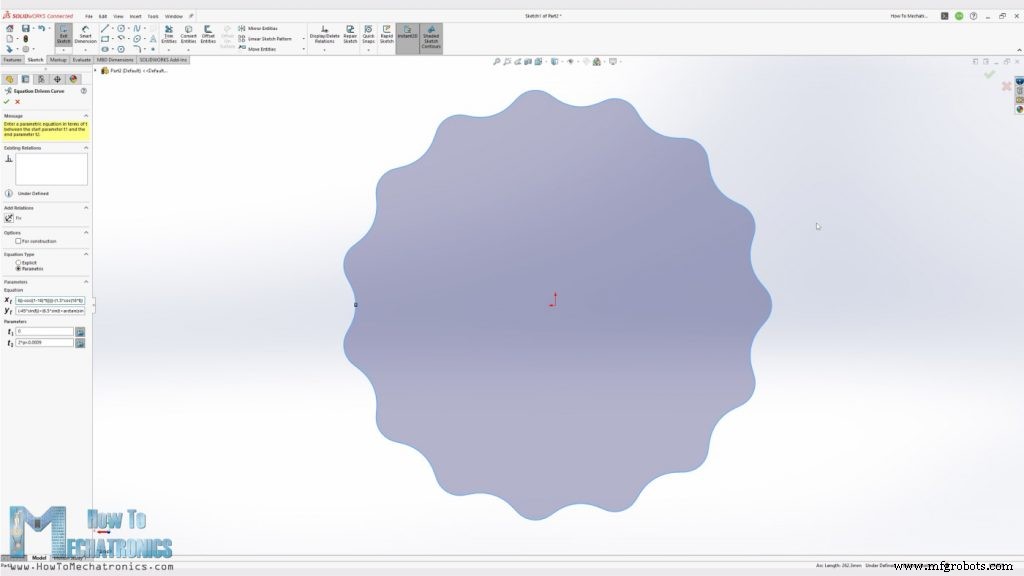
프로필을 생성하기 위해 SOLIDWORKS의 방정식 구동 곡선 도구를 사용해 두 방정식을 적절히 삽입하면 사이클로이드 디스크 프로필이 생성됩니다. 물론 입력 파라미터에는 우리 값들을 넣어야 합니다.
"t" 파라미터가 0~2*pi 또는 360도이면 곡선이 생성되지 않으므로, t2 파라미터를 2*pi보다 약간 작게 설정하고 작은 간격으로 곡선을 생성한 후 심플 스플라인으로 연결합니다.
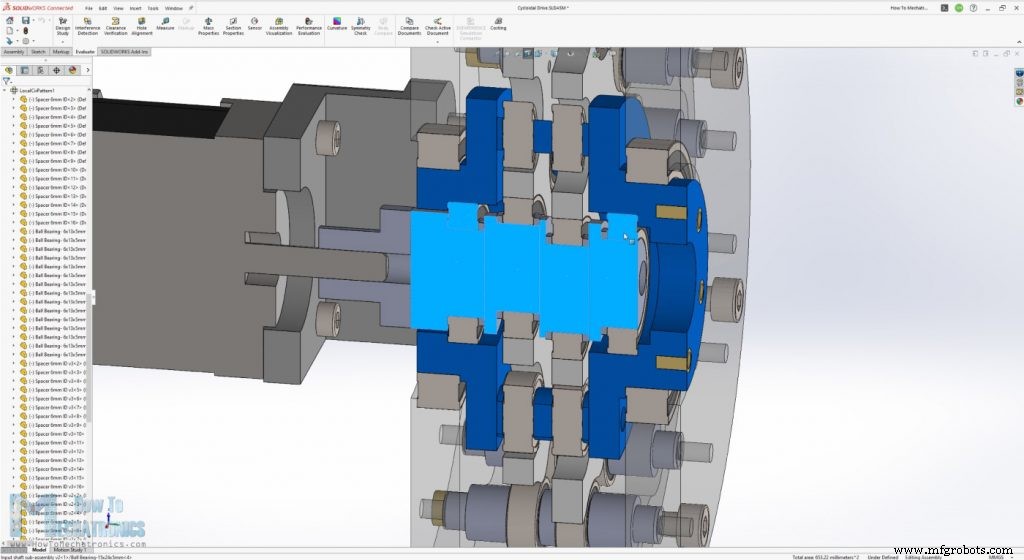
사이클로이드 드라이브 주요 파라미터가 정해졌으니 나머지는 모든 것을 어떻게 연결할지 기술적 해결책을 찾는 것입니다. 역시 3D 프린팅 재료가 그리 강하지 않음을 고려해 롤러 축, 입력축, 출력축 모두 양쪽에서 지지되도록 설계했습니다.
입력축은 여러 섹션으로 구성되며 출력축 내부의 두 베어링으로 지지됩니다. 출력축도 하우징 내부의 두 베어링으로 지지됩니다.
생성된 역회전이 출력축 롤러를 통해 출력축으로 전달됩니다. 이제 3D 프린팅해 실물에서 어떻게 작동하는지 봅시다.
3D 프린팅
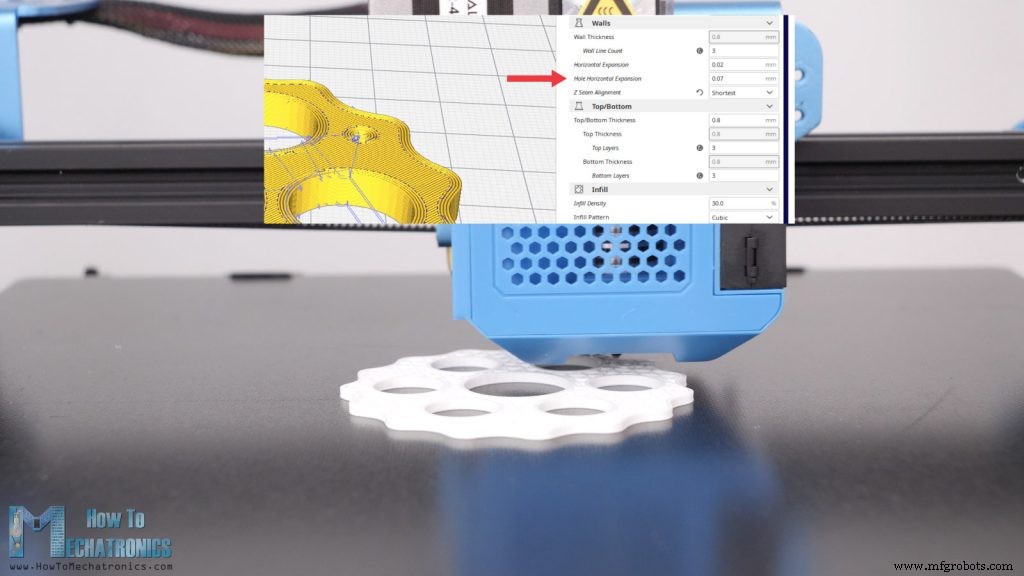
부품 3D 프린팅 시 슬라이싱 소프트웨어의 Hole Horizontal Expansion 기능을 사용하는 것이 중요합니다.
보통 3D 프린팅 부품의 구멍은 원래 크기보다 작게 나오므로 이 기능으로 보정해 정확한 치수를 얻는 것이 이 부품들에 매우 중요합니다. 저는 0.07mm로 설정했고, 외부 치수를 보정하는 Horizontal Expansion도 0.02mm로 설정했습니다. 물론 테스트 프린트를 해봐서 본인 3D 프린터에서 최적 값을 찾아야 합니다.
사이클로이드 기어박스 조립
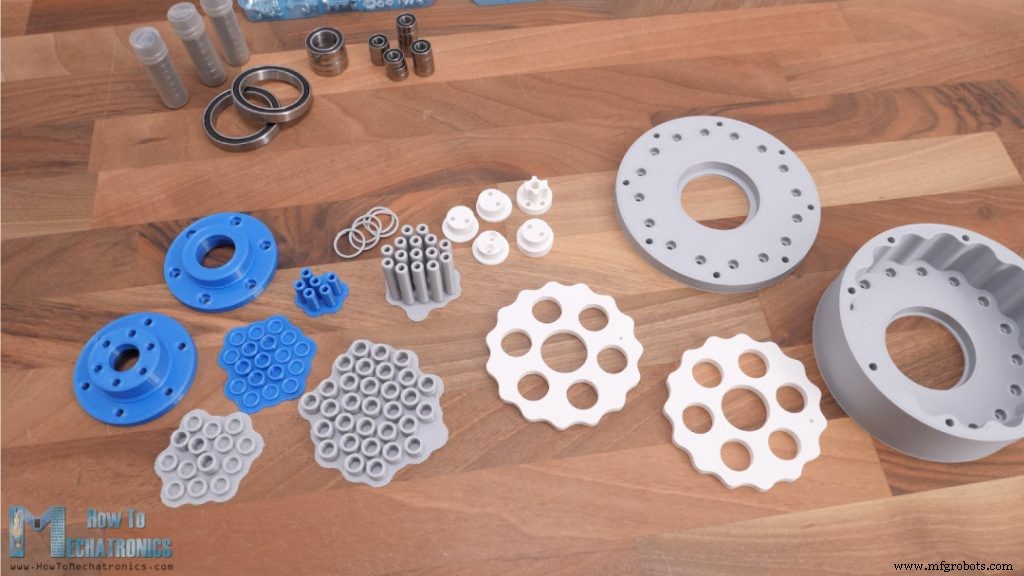
자, 여기 모든 3D 프린팅 부품과 조립에 필요한 베어링, 볼트가 있습니다.
이 사이클로이드 드라이브 조립에 필요한 모든 부품 목록:
볼 베어링 6x13x5mm 686-2RS – 44개
볼 베어링 15x24x5 6802-2RS – 4개
볼 베어링 35x47x7 6807-2RS – 2개 Amazon
6x35mm 강철 봉
나사 인서트
M3, M4 볼트(동네 철물점) – 이 프로젝트에 필요한 볼트 전체 목록은 며칠 내 포함 예정
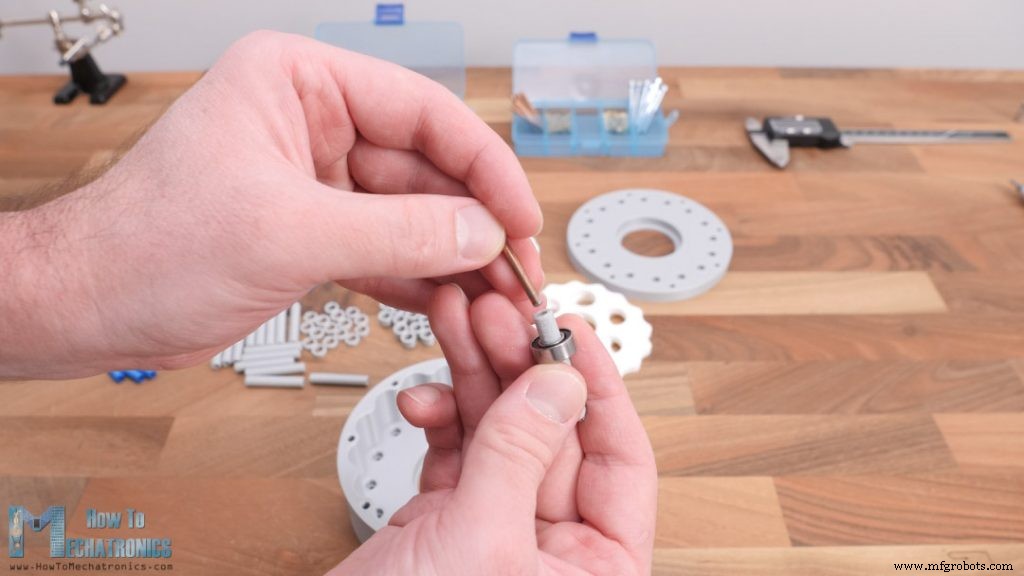
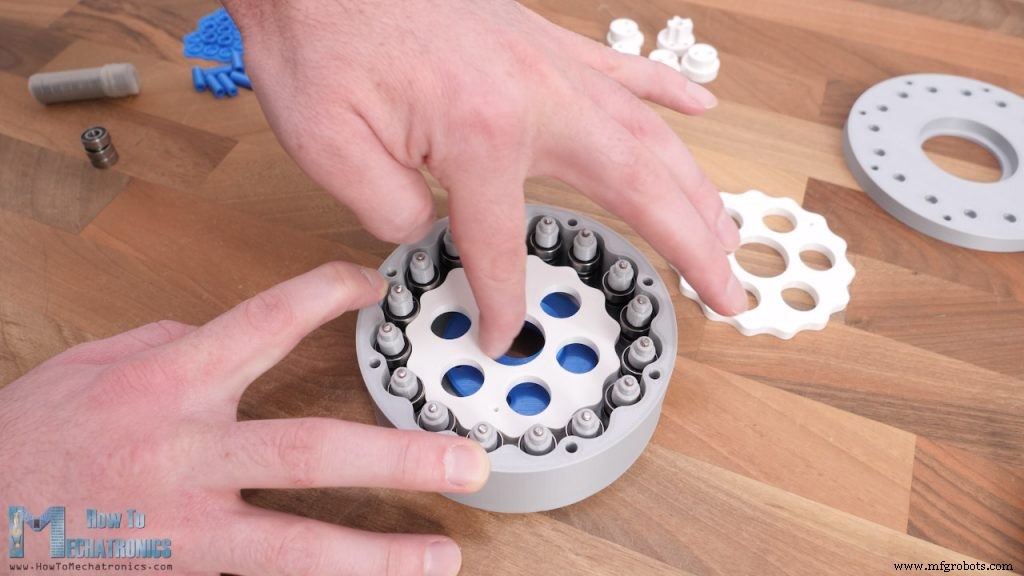
링 기어 핀을 하우징에 삽입하는 것으로 시작했습니다. 이 핀들은 링 기어 롤러 또는 베어링을 수용하지만 직경이 6mm에 불과합니다. 사이클로이드 디스크 하중을 견디기에 충분히 강한지 확신이 없었습니다.
따라서 속을 비우고 주변에 있던 3mm 금속 축을 삽입했습니다. 이렇게 하면 핀이 확실히 충분히 강해집니다. 물론 더 똑똑한 해결책도 있습니다. 예를 들어 M6 볼트를 쓸 수도 있지만, M6 볼트는 6mm보다 약간 작아 베어링이 흔들립니다. 이상적으로는 35mm 길이의 정확한 6mm 봉을 사용하는 것인데, 이 특정 크기도 쉽게 구할 수 있습니다.
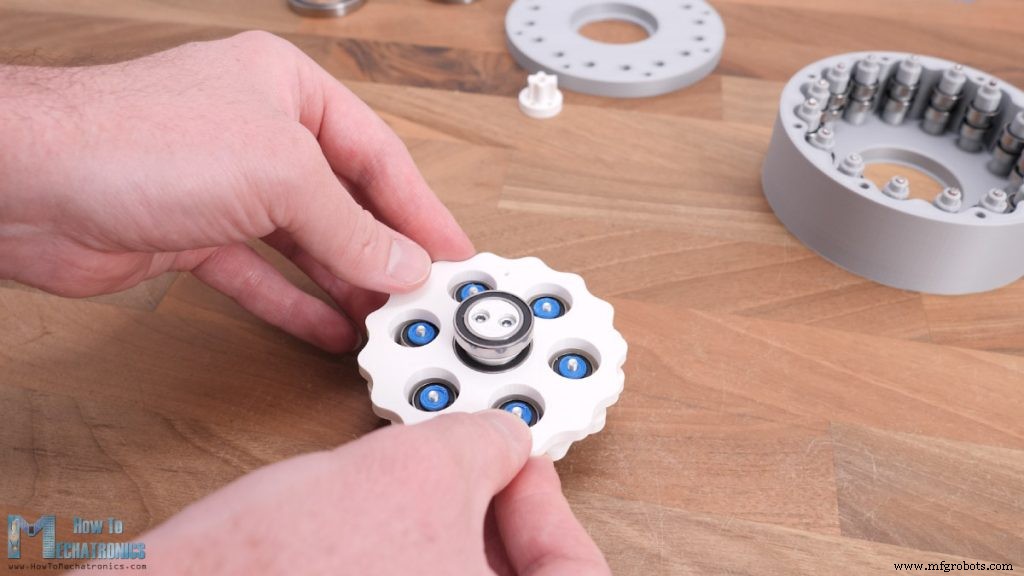
모든 핀을 제자리에 놓으면 7mm 거리 링, 베어링, 3mm 거리 링, 베어링, 또 다른 7mm 거리 링 순으로 베어링을 삽입합니다.
이제 사이클로이드 드라이브가 우리가 만든 링 기어에 맞아야 하고, 디스크를 편심 운동으로 회전시키려 밀면서 돌리면 디스크가 역회전하기 시작해야 합니다.
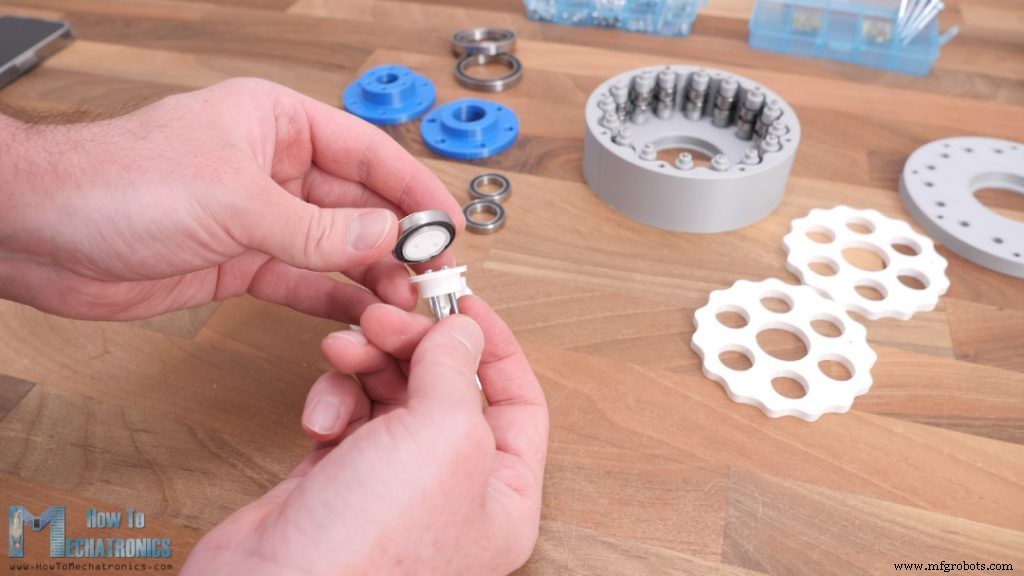
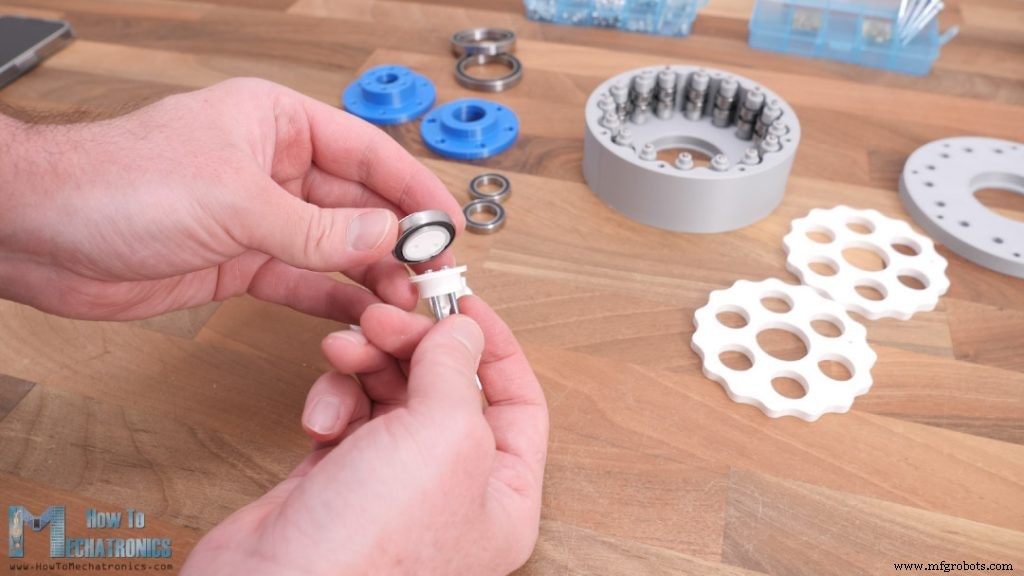
다음으로 4개 섹션으로 된 입력축을 조립합니다. 각 섹션에 베어링과 거리 링을 배치해야 하는데, 편심량 때문에 섹션으로 만들지 않으면 불가능합니다.
섹션 연결에는 모든 섹션을 관통하는 M3 볼트 두 개를 사용합니다. 이 M3 볼트 구멍이 볼트보다 약간 작게 만들어져 볼트가 나사산을 만들며 더 단단하게 결합됩니다.
조립된 축 모습입니다. 하지만 사이클로이드 디스크도 지금 넣어야 해 분해 후 디스크를 넣고 다시 조립했습니다.
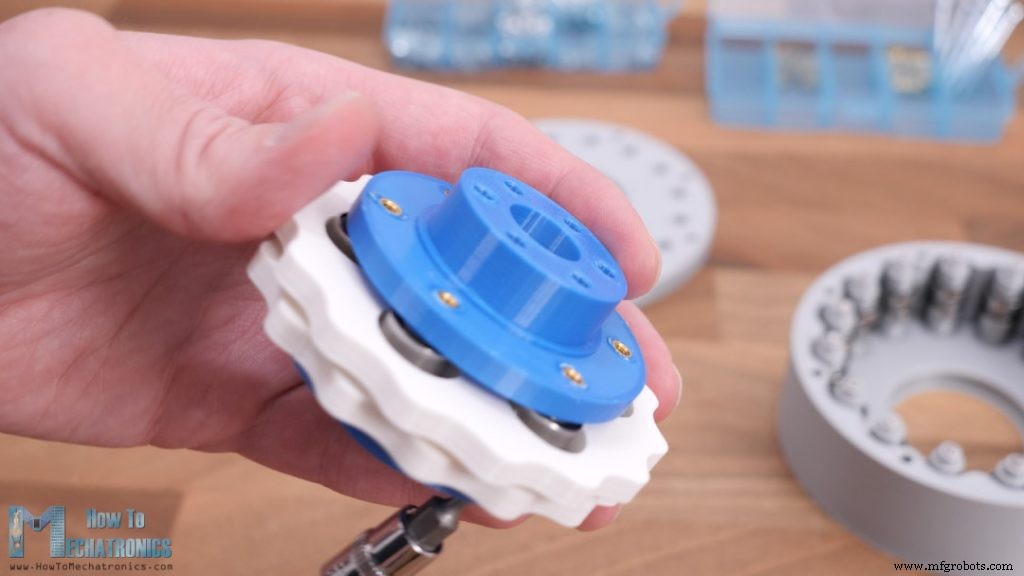
출력축 조립을 계속했습니다. 출력 롤러 또는 베어링을 설치하는데, 링 기어 롤러와 비슷한 방식으로 합니다. 6mm 핀에 13mm 베어링과 거리 링을 20mm 길이 M3 볼트를 통해 삽입합니다.
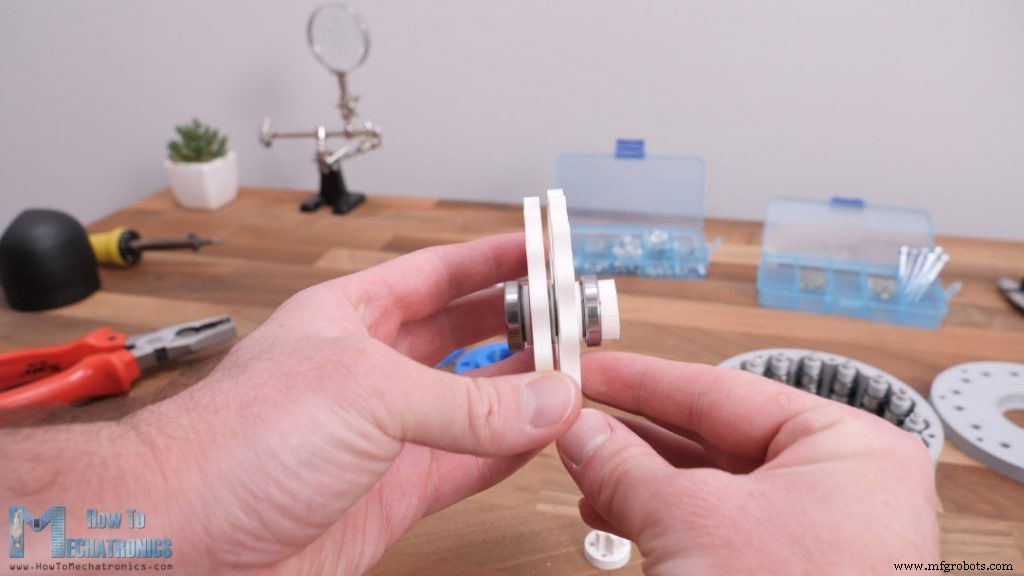
이 출력 롤러를 사이클로이드 디스크 구멍을 통해 삽입할 때 두 디스크를 서로 180도 위상 차로 위치시키는 것이 중요합니다. 이를 돕기 위해 두 디스크에 180도 위상 차로 작은 구멍을 뚫어 맞춰서 롤러를 삽입하면 됩니다.
구멍 치수가 정확하다면 다소 타이트하지만 맞출 수 있습니다.
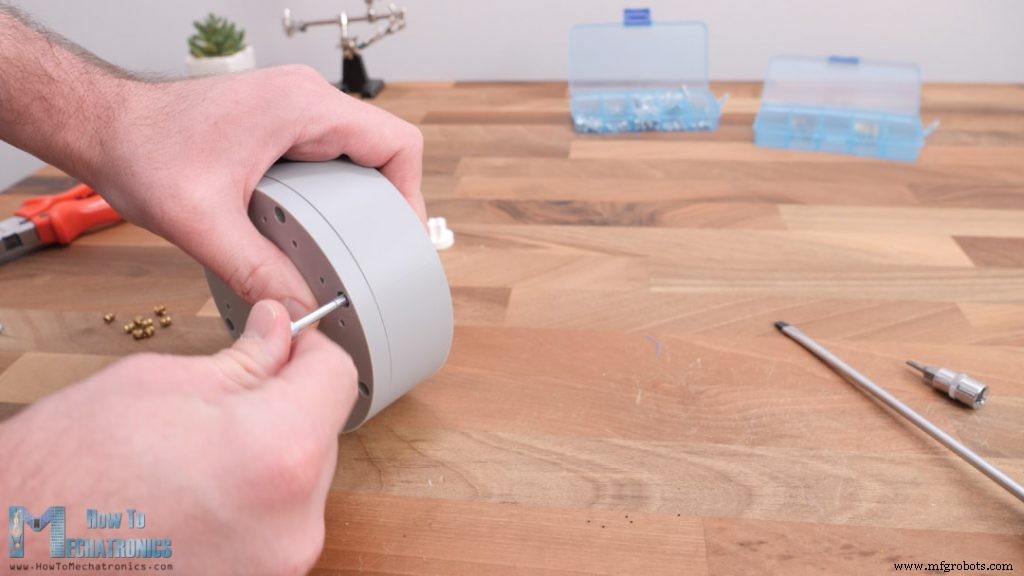
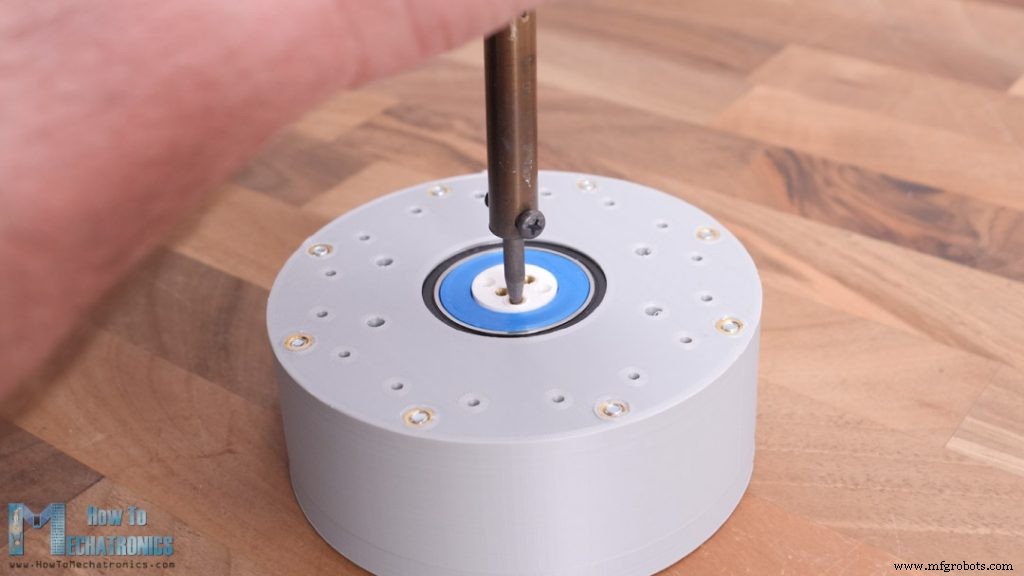
이제 반대쪽 플랜지에 이 핀들을 고정합니다. 그러려면 먼저 플랜지에 나사 인서트를 설치해야 합니다. 전체 조립을 더 콤팩트하게 하기 위해 나사 인서트를 사용합니다.
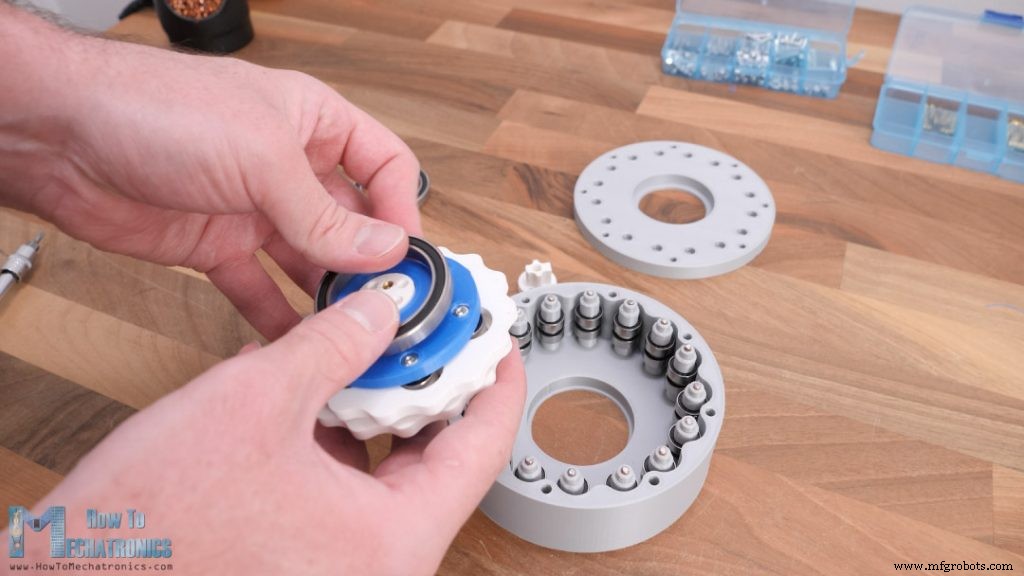
입력축과 출력축이 함께 조립되면 47mm 외경 베어링을 통해 하우징에 이 전체 조립체를 설치합니다.
축 앞쪽에 또 다른 베어링을 이렇게 설치하고 하우징 뚜껑을 제자리에 끼웁니다. 16개 핀이 모두 하우징 뚜껑 슬롯에 맞아야 하므로 약간 힘을 줘서 끼워야 합니다.
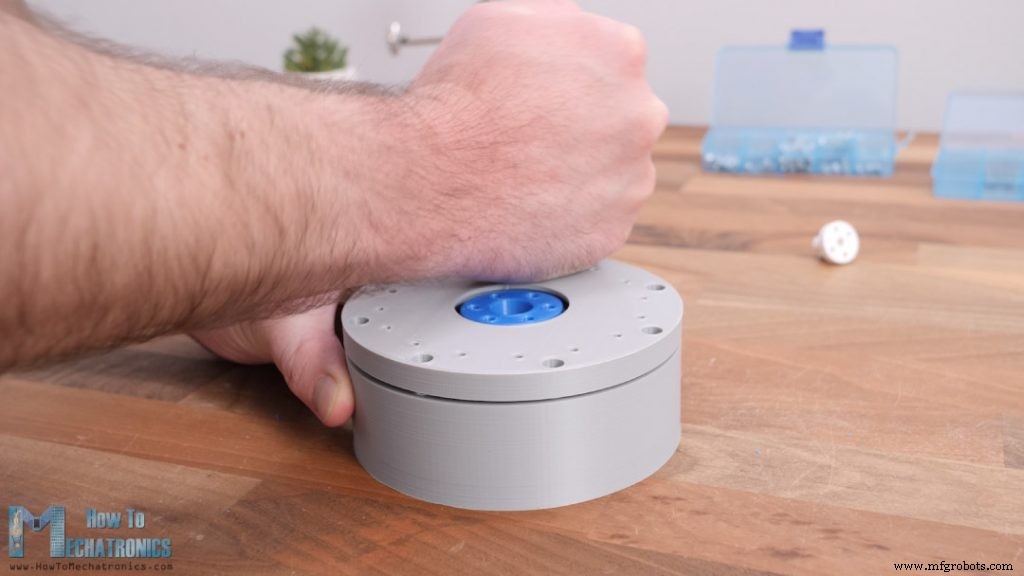
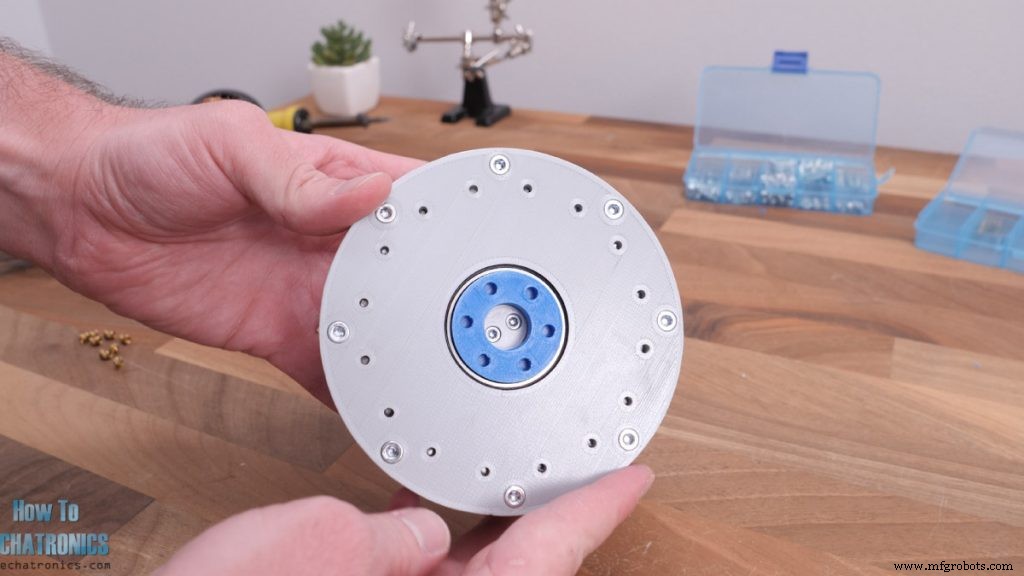
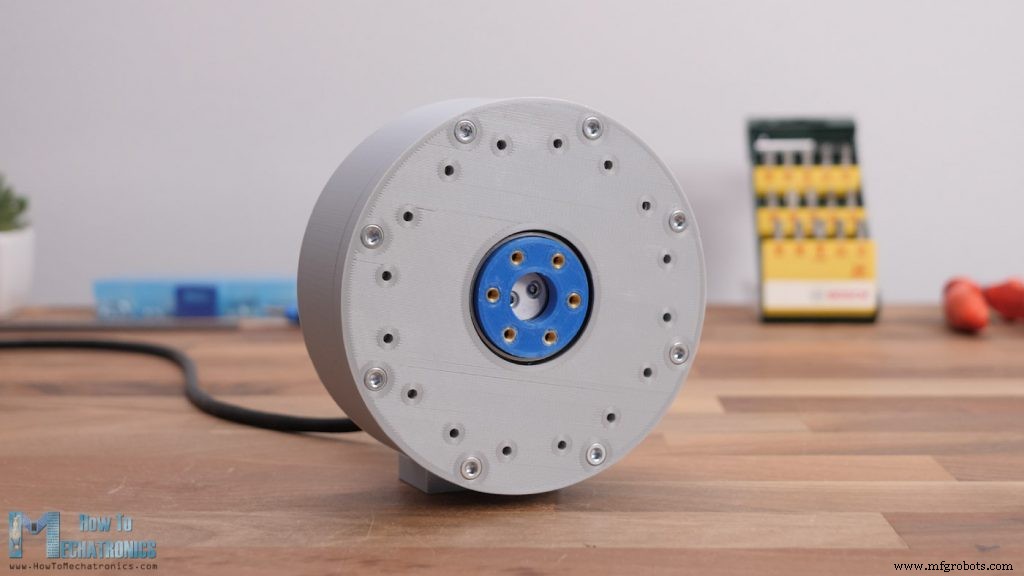
이것으로 완성입니다! 솔직히 이 아름다움을 한번 보세요. 이 사이클로이드 기어박스가 정말 마음에 듭니다. 아무것도 튀어나오지 않는 깔끔한 디자인입니다.
사이클로이드 드라이브 테스트
어쨌든 이제 모터를 연결해 어떻게 작동하는지 봅시다. 입력축 뒷면에 나사 인서트를 몇 개 더 설치해 다양한 샤프트 커플러를 쉽게 장착할 수 있게 했습니다.
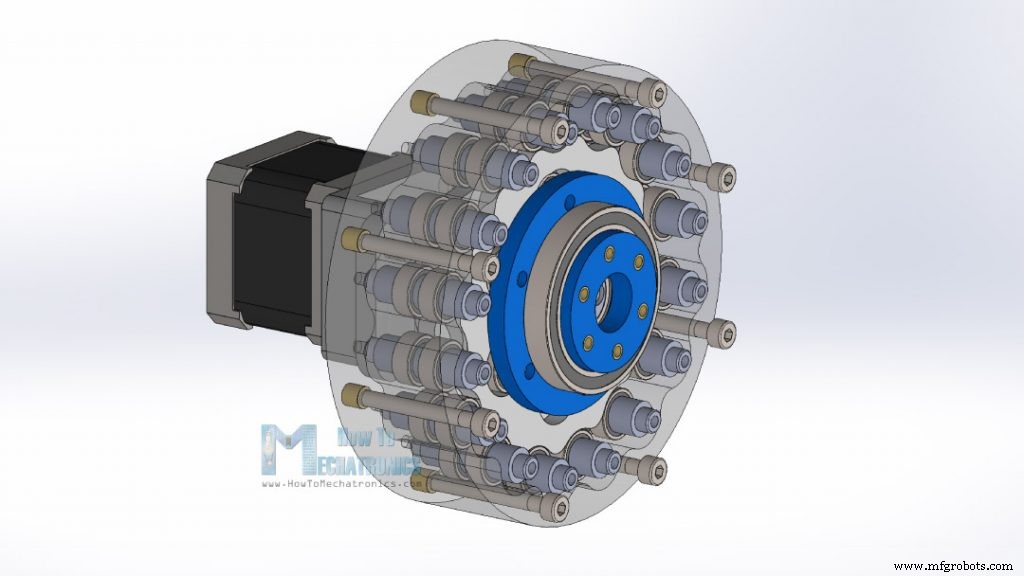
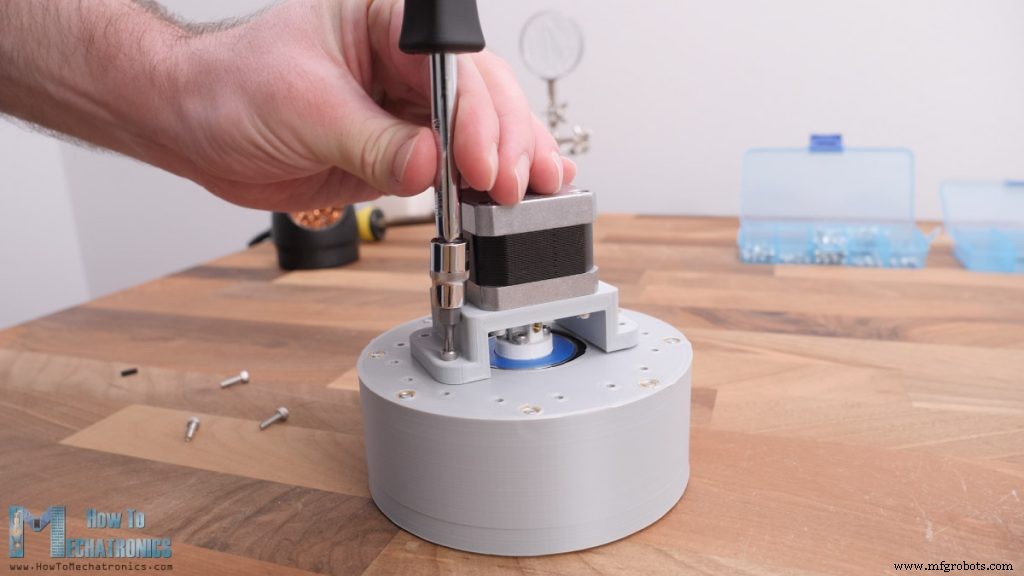
기어박스 테스트용으로 NEMA 17 스테퍼 모터를 사용해 적합한 3D 프린팅 샤프트 커플러를 입력축에 부착했습니다. 스테퍼를 3D 프린팅 마운팅 브라켓에 고정하고 모터 축을 커플러에 삽입한 후 마운팅 브라켓을 하우징에 고정했습니다.
마지막으로 출력축 앞쪽에 나사 인서트를 설치해 물건을 부착할 수 있게 했습니다. NEMA 17 스테퍼 모터와 결합한 이 사이클로이드 드라이브의 최종 모습이지만, 물론 다른 모터도 사용 가능합니다.
자, 여기 있습니다. 솔직히 이 기어박스 출력이 얼마나 부드러운지 정말 놀랐습니다. 앞에서 보면 입력축과 출력축이 동시에 반대 방향으로 15:1 속도 차이로 회전하는 것을 볼 수 있습니다.
앞 뚜껑 없이도 기어박스를 돌릴 수 있어 앞서 설명한 모든 동작을 실제로 볼 수 있었습니다.
움직임이 그저 매혹적입니다.
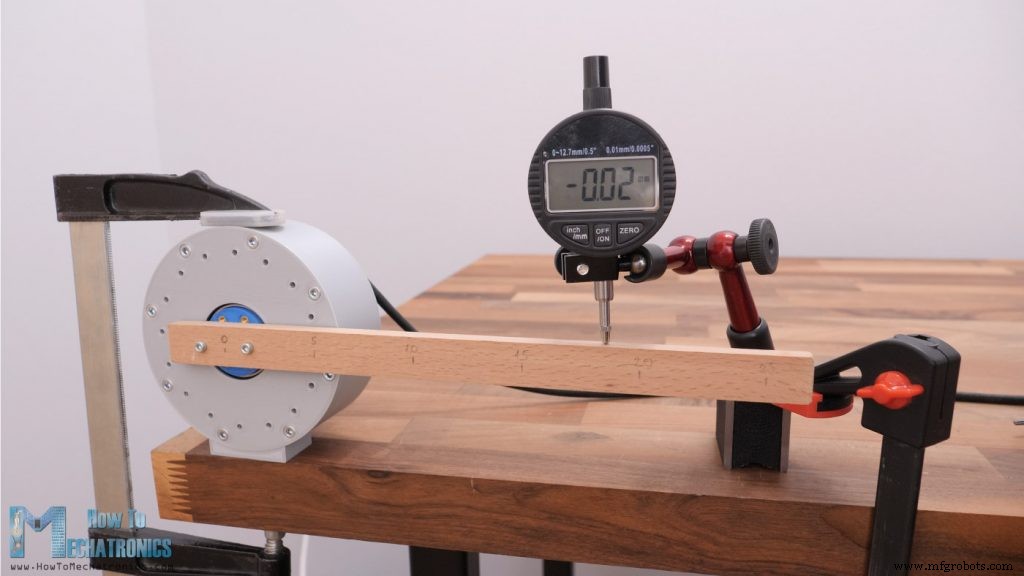
마지막으로 기어박스 성능을 확인하는 테스트를 했습니다. 한 가지 더 주목할 점은 이 사이클로이드 드라이브가 백드라이버블(back-drivable)하다는 점으로, 일부 응용 분야에서 좋은 기능이 될 수 있습니다.
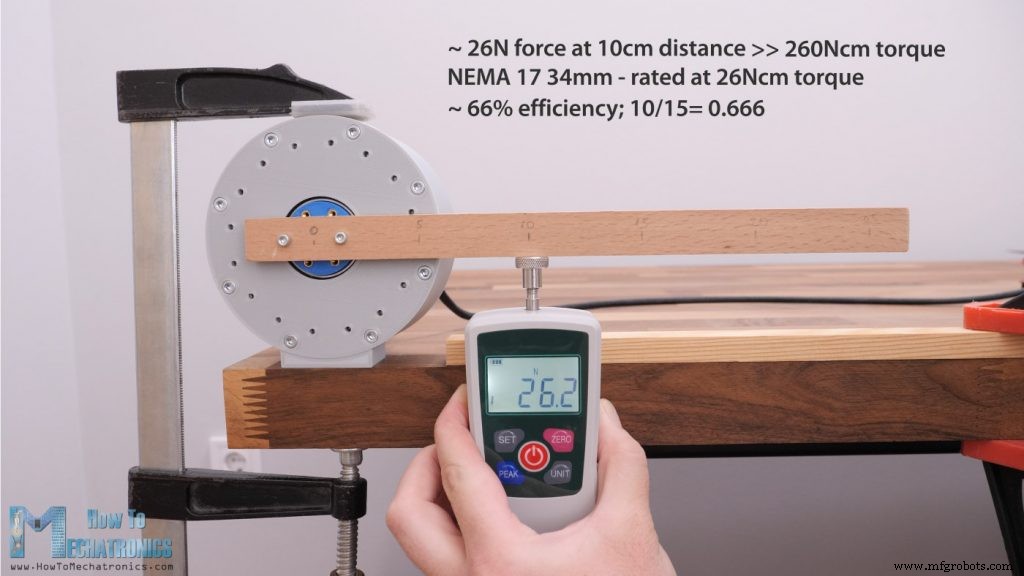
여기서 10cm 거리에서 이 기어박스가 낼 수 있는 힘을 측정했습니다. 약 26N 읽혔는데, 토크로 환산하면 약 260 Ncm이고, 길이 34mm인 이 NEMA 17 스테퍼는 26 Ncm로 정격됩니다.
즉 사이클로이드 드라이브로 약 10배 토크 증가를 얻었습니다. 감속비가 15:1이니 이상적 조건이면 15배 토크 증가가 있어야 하므로 효율은 약 66%입니다. 하지만 예산 3D 프린터로 모든 것을 3D 프린팅했고 프로 프린터나 CNC 가공 금속 기어박스만큼 정확하지 않음을 고려하면 여전히 훌륭한 결과입니다.
정밀도 테스트도 했는데 좋은 결과가 나왔습니다.
로봇 프로젝트 제작 시 향후 비디오에서 이 타입 기어박스를 꼭 사용하겠습니다.
이 비디오를 즐기시고 새로운 것을 배우셨길 바랍니다. 질문 있으면 아래 댓글 섹션에 남겨주세요.