이 튜토리얼에서는 스트레인 웨이브 기어, 일명 하모닉 드라이브가 무엇인지 배워보겠습니다. 먼저 작동 원리를 설명하고, 직접 모델을 설계해 3D 프린팅하여 실물로 보며 작동 원리를 더 잘 이해하겠습니다.
아래 비디오를 시청하거나 작성된 튜토리얼을 읽어보세요.
스트레인 웨이브 기어란?
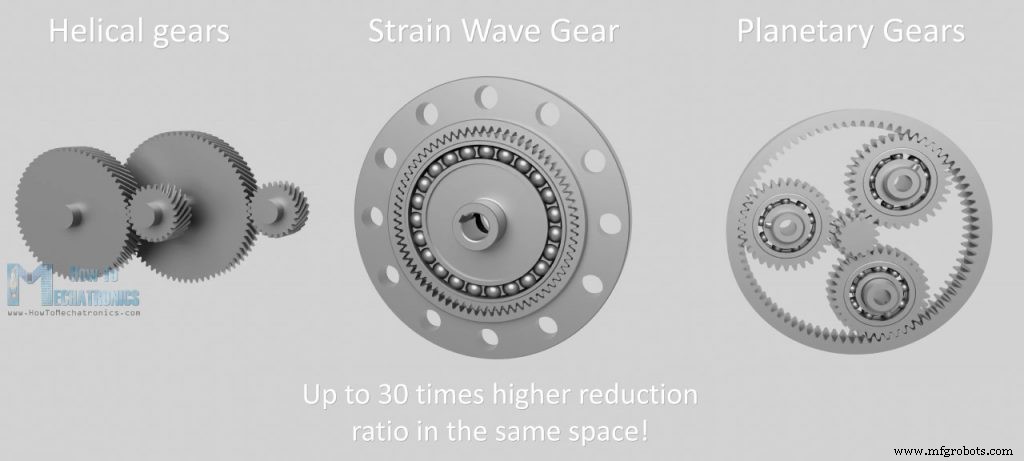
스트레인 웨이브 기어는 콤팩트하고 가벼운 패키지로 매우 높은 감속비를 가능하게 하는 독특한 유형의 기계적 기어링 시스템입니다. 헬리컬 기어나 유성 기어 같은 기존 기어링 시스템과 비교해 동일한 공간에서 최대 30배 더 높은 감속비를 달성할 수 있습니다. 게다가 제로 백래시 특성, 높은 토크, 정밀도, 신뢰성을 가집니다. 따라서 로봇공학, 항공우주, 의료 기기, 밀링 머신, 제조 장비 등 많은 응용 분야에 사용됩니다.
스트레인 웨이브 기어는 1957년 C. Walton Musser가 발명했으며, 일반적으로 사용되는 또 다른 이름인 "하모닉 드라이브(Harmonic Drive)"는 실제로 하모닉 드라이브 회사의 스트레인 웨이브 기어 상표명입니다.
작동 원리
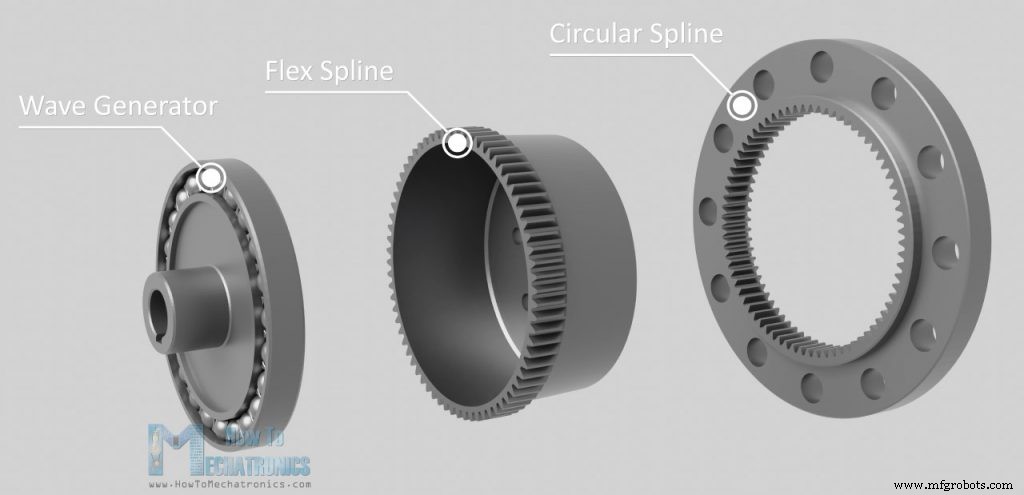
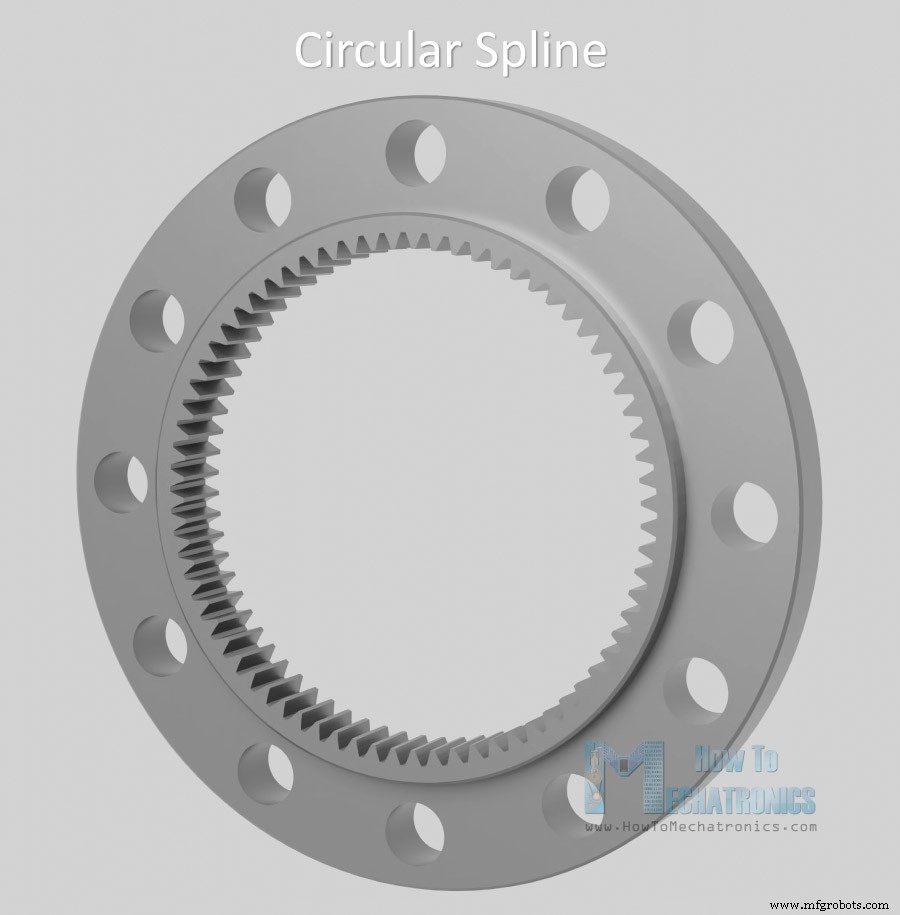
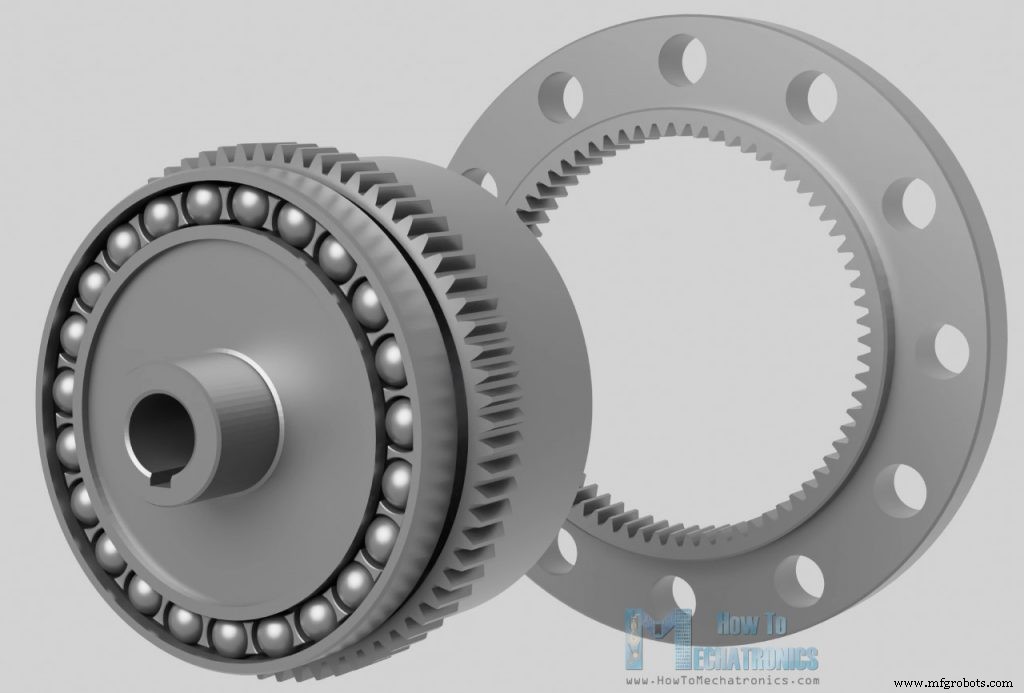
자, 어떻게 작동하는지 봅시다. 하모닉 드라이브에는 세 가지 핵심 구성 요소가 있습니다: 웨이브 제너레이터, 플렉스 스플라인, 서큘러 스플라인.
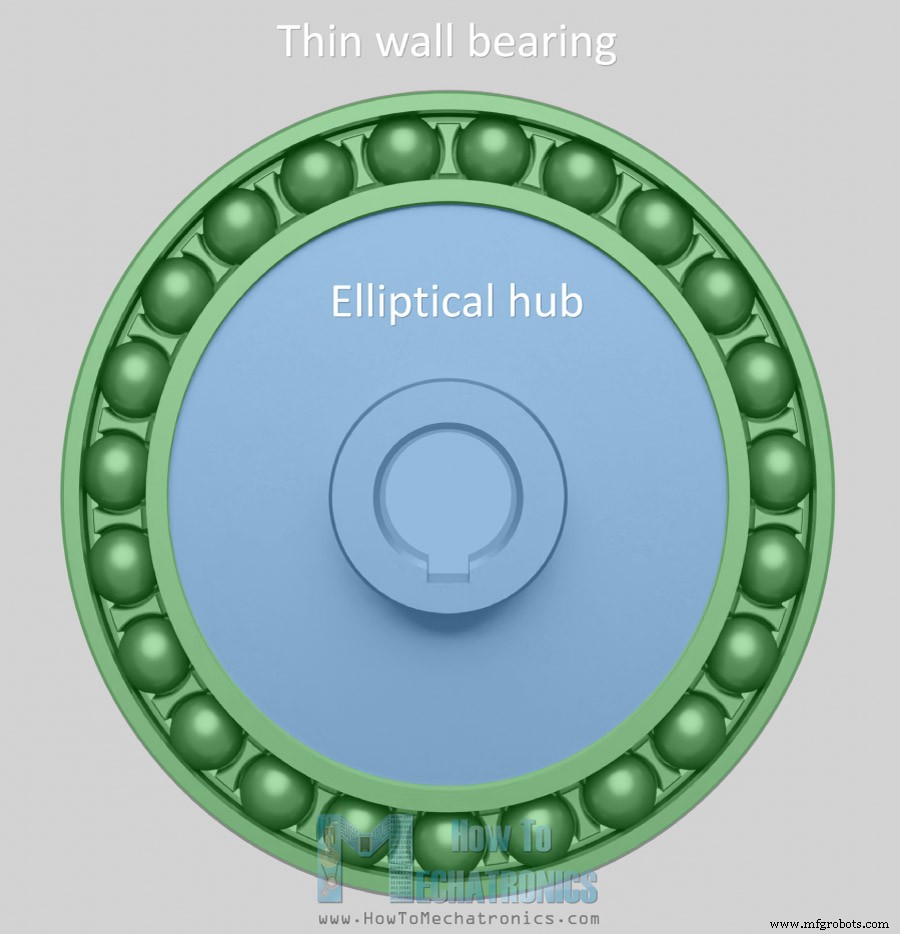
웨이브 제너레이터는 타원형 모양으로 타원형 허브와 허브의 타원형 모양을 따르는 특수 얇은 벽 베어링으로 구성됩니다. 이것이 기어 세트의 입력이며 모터 축에 연결됩니다.
웨이브 제너레이터가 회전하면 파동 운동을 생성합니다.
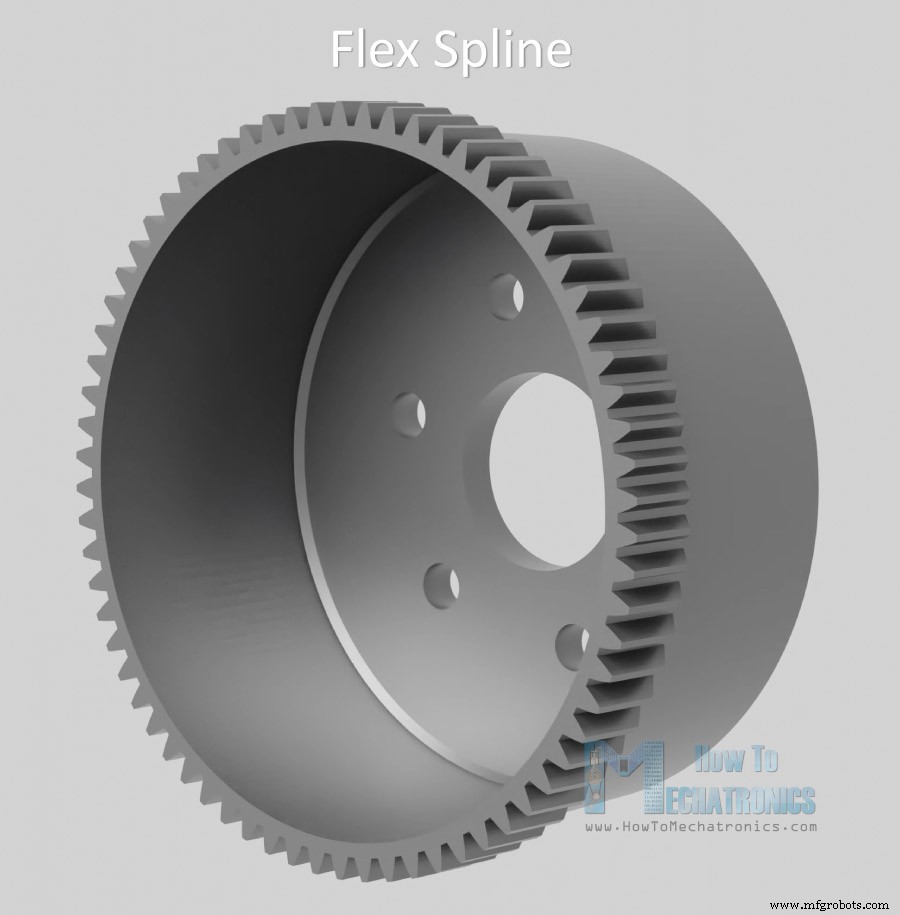
플렉스 스플라인은 원통형 컵 형태이며 유연하지만 비틀림에 강한 합금 강철로 만들어집니다. 컵 측면은 매우 얇지만 바닥은 두껍고 단단합니다.
이로 인해 컵의 열린 끝은 유연하지만 닫힌 끝은 꽤 단단해 출력으로 사용해 출력 플랜지를 연결할 수 있습니다. 플렉스 스플라인은 컵 열린 끝에 외부 치아를 가집니다.
반면 서큘러 스플라인은 내부에 치아를 가진 단단한 링입니다. 서큘러 스플라인은 플렉스 스플라인보다 치아가 두 개 더 많은데, 이것이 스트레인 웨이브 기어 시스템의 핵심 설계입니다.
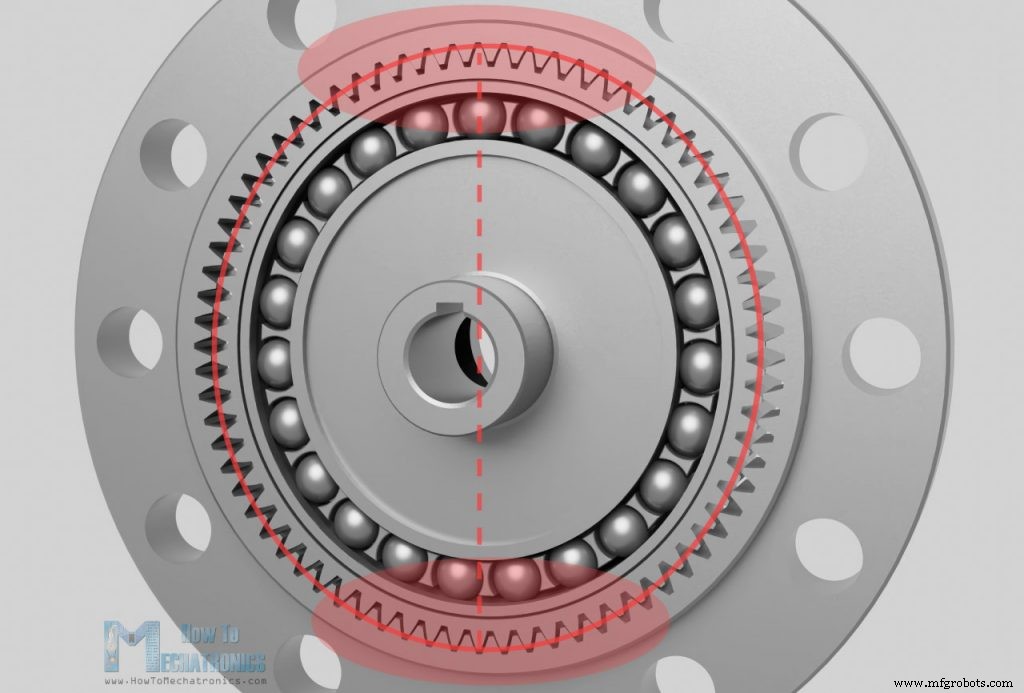
웨이브 제너레이터가 회전하면 플렉스 스플라인 열린 끝을 반경 방향으로 변형시킵니다. 웨이브 제너레이터와 플렉스 스플라인을 서큘러 스플라인 안에 넣고 치아를 맞물리게 합니다.
플렉스 스플라인의 타원형 모양 때문에 치아는 웨이브 제너레이터 타원의 장축을 가로질러 플렉스 스플라인 양쪽의 두 영역에서만 맞물립니다.
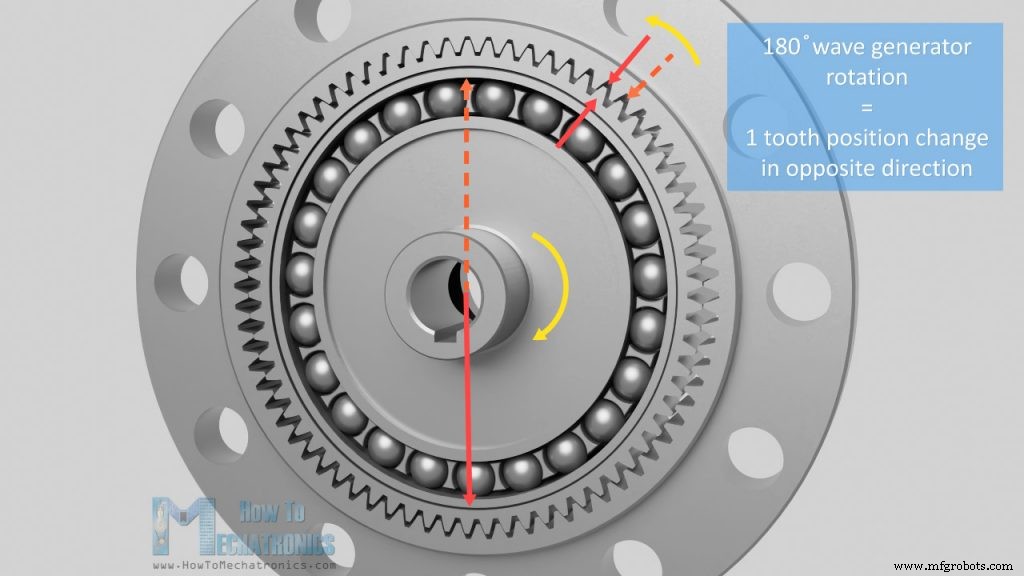
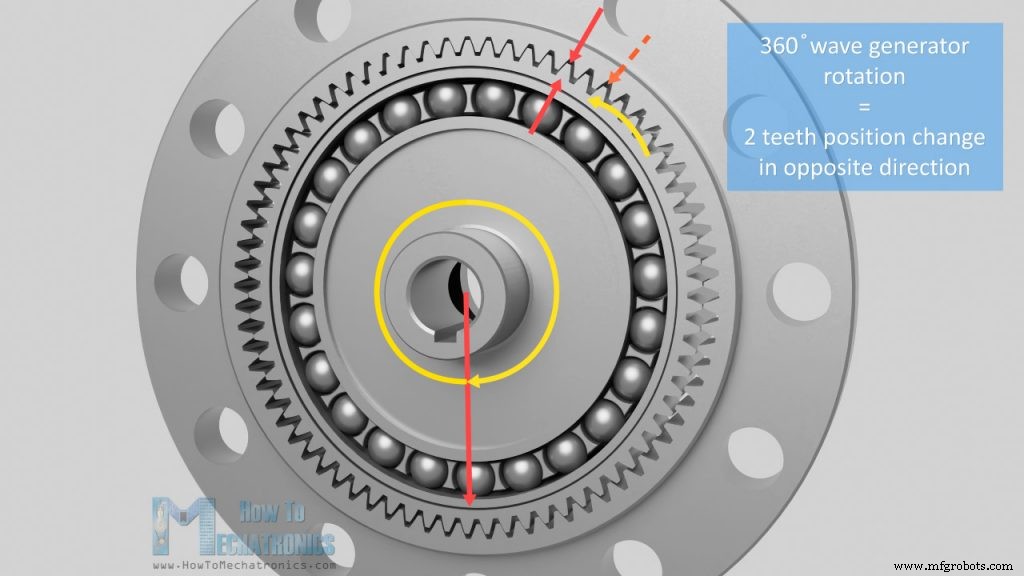
이제 웨이브 제너레이터가 회전하면 서큘러 스플라인과 맞물린 플렉스 스플라인 치아가 천천히 위치를 바꿉니다. 플렉스 스플라인과 서큘러 스플라인 사이의 치아 수 차이 때문에 웨이브 제너레이터가 180도 회전할 때마다 맞물리는 치아가 플렉스 스플라인을 웨이브 제너레이터 대비 소량 역회전시킵니다. 즉, 웨이브 제너레이터가 180도 회전할 때마다 플렉스 스플라인 치아가 서큘러 스플라인 치아 대비 한 칸만 전진합니다.
따라서 웨이브 제너레이터가 360도 완전히 회전하면 플렉스 스플라인은 두 칸 위치를 바꾸거나 전진합니다.
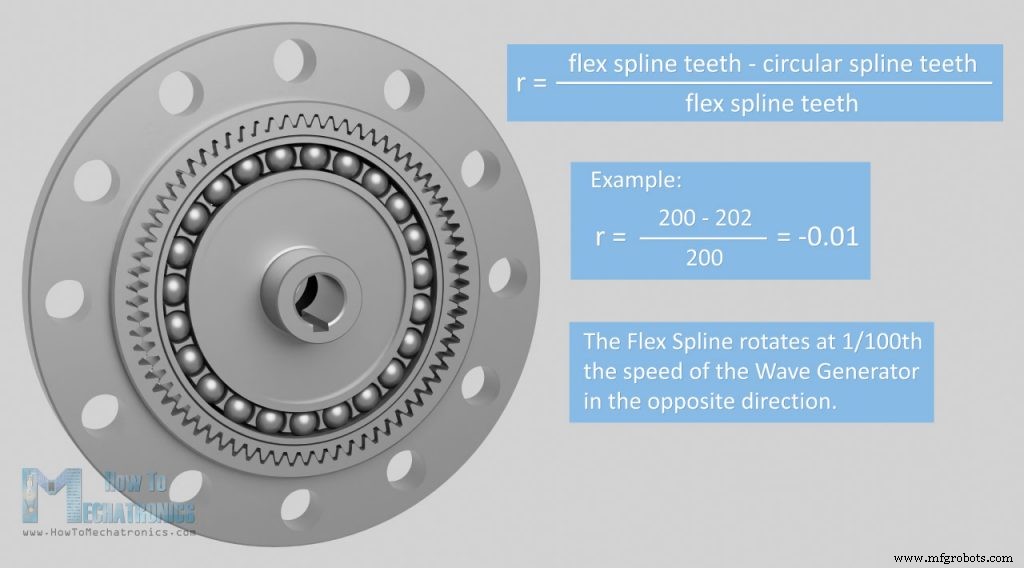
예를 들어 플렉스 스플라인이 200개 치아를 가지면 웨이브 제너레이터가 100회 회전해야 플렉스 스플라인이 200칸 전진해 한 바퀴 돕니다. 이는 100:1 감속비입니다. 이 경우 서큘러 스플라인은 202개 치아를 가지며, 서큘러 스플라인 치아 수는 항상 플렉스 스플라인보다 두 개 많습니다.
다음 공식으로 감속비를 쉽게 계산할 수 있습니다. 감속비 = (플렉스 스플라인 치아 수 - 서큘러 스플라인 치아 수) / 플렉스 스플라인 치아 수.
플렉스 스플라인 200개, 서큘러 스플라인 202개 치아 예시에서 감속비는 -0.01입니다. 웨이브 제너레이터 속도의 1/100이고 마이너스 부호는 출력이 반대 방향임을 나타냅니다.
치아 수를 변경해 다양한 감속비를 얻을 수 있습니다.
같은 크기 치아로 메커니즘 직경을 변경하거나, 기어 세트 크기와 무게를 유지하면서 치아 크기를 변경해 달성할 수 있습니다.
스트레인 웨이브 기어 - 하모닉 드라이브 3D 모델
자, 스트레인 웨이브 기어 이론을 알았으니 3D 프린터만 사용해 만드는 방법을 보여드리겠습니다.
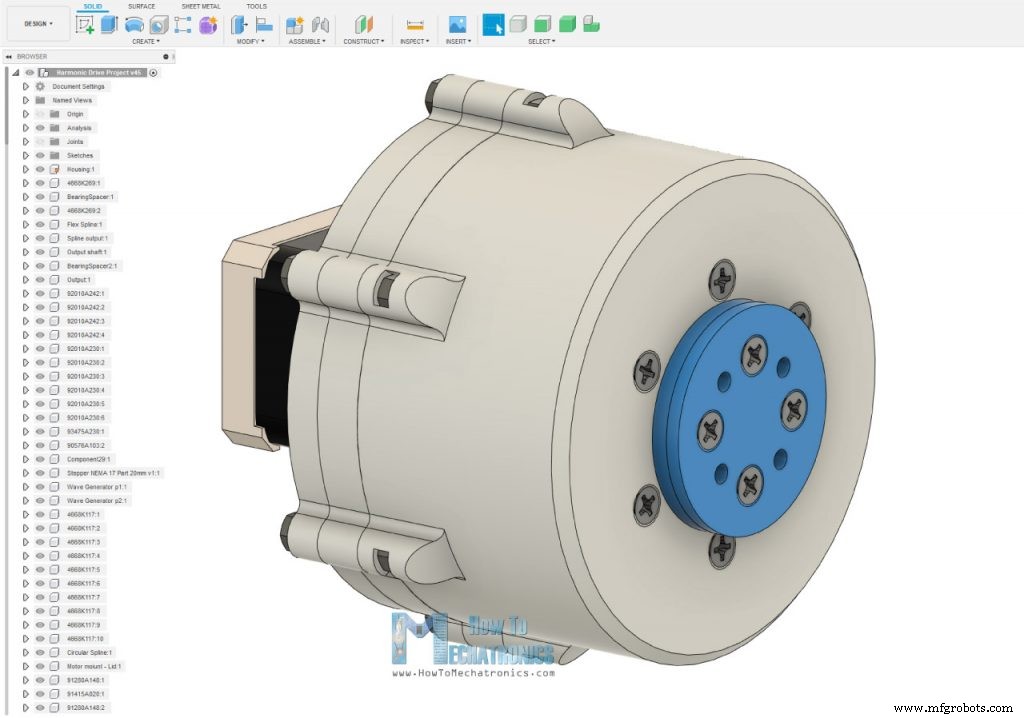
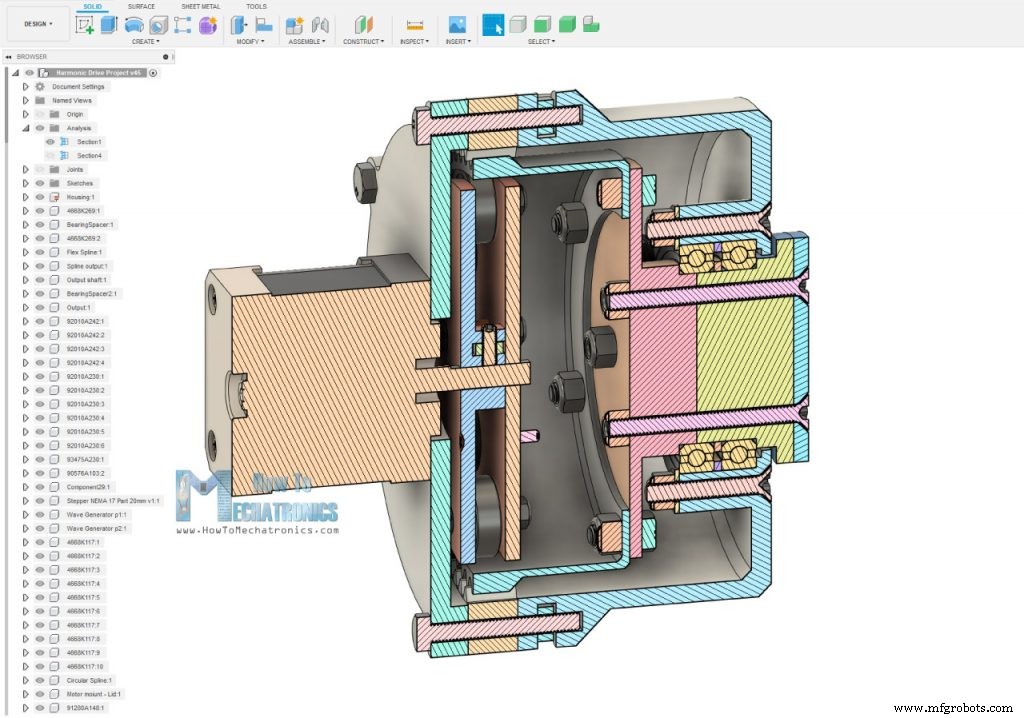
Fusion 360으로 이 스트레인 웨이브 기어 모델을 설계했습니다. 모든 부품을 3D 프린팅할 수 있어 볼트, 너트, 베어링만 있으면 조립 완성입니다. 입력용으로 NEMA 17 스테퍼 모터를 선택했습니다.
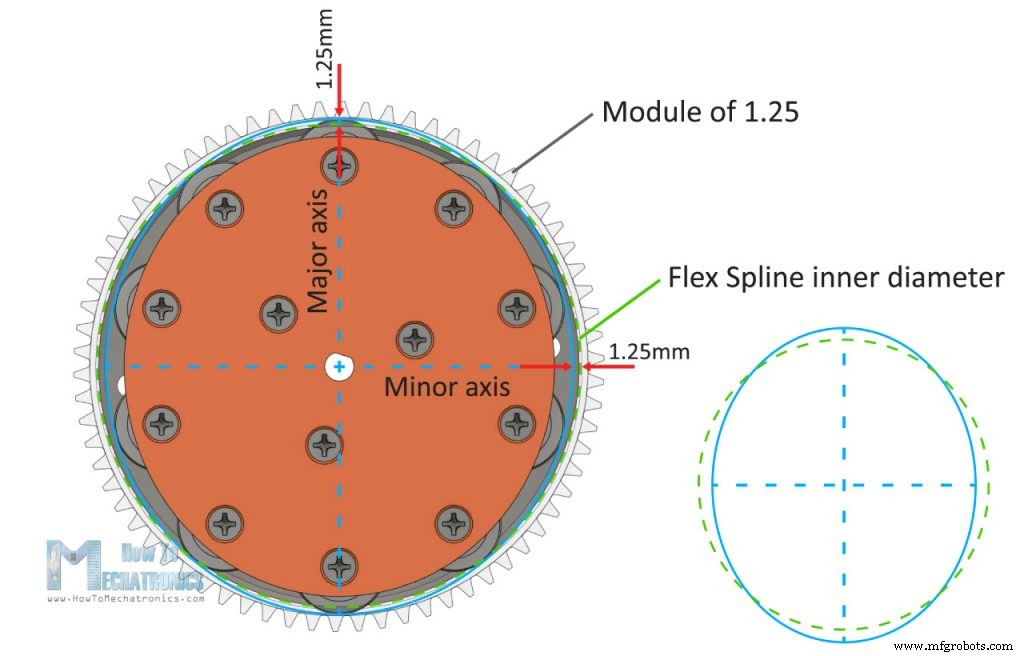
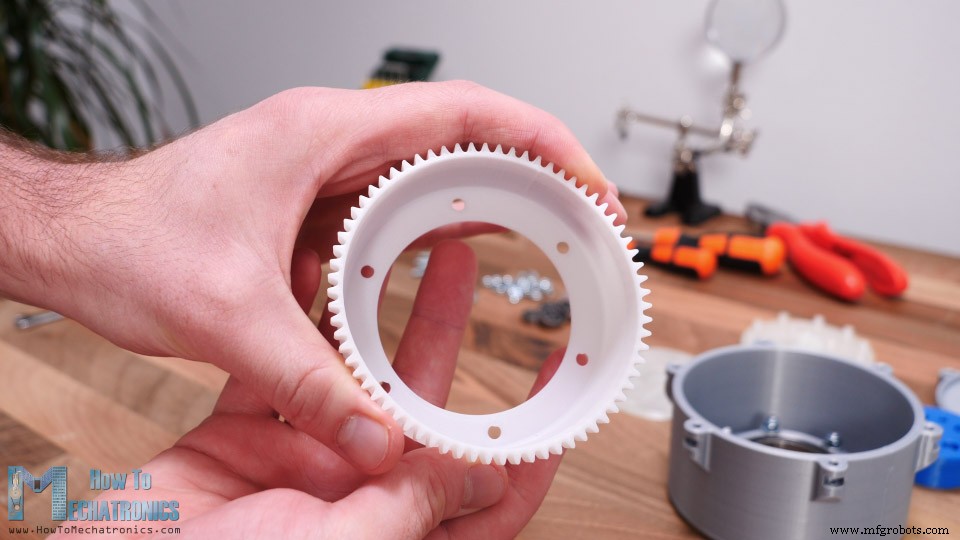
스트레인 웨이브 기어의 3가지 핵심 요소인 서큘러 스플라인, 플렉스 스플라인, 웨이브 제너레이터를 어떻게 설계했는지 보여드리겠습니다. 3D 프린터는 정확도와 정밀도에 한계가 있으므로 가장 먼저 기어 모듈, 즉 치아 크기를 정해야 했습니다. 모듈 1.25와 서큘러 스플라인 72개 치아를 선택했습니다.
플렉스 스플라인은 당연히 치아 두 개 적은 70개입니다. 비교적 작은 기어 세트 크기로 35:1 감속비가 나옵니다.
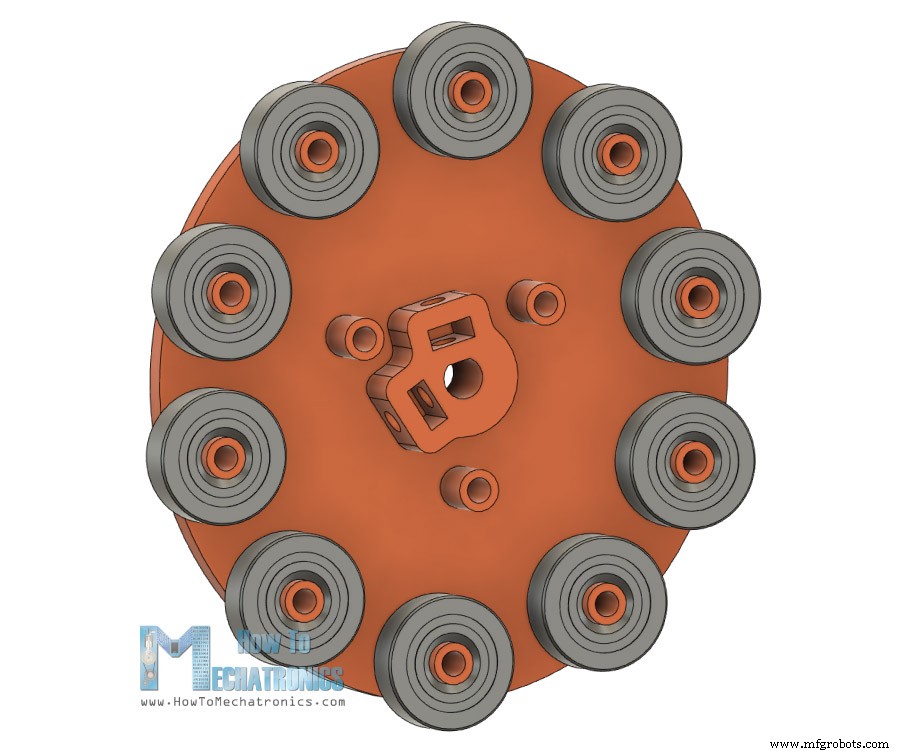
웨이브 제너레이터에는 앞서 언급한 특수 얇은 벽 베어링을 쓸 수 없어 일반 볼 베어링을 타원 원주에 배치해 사용합니다. 타원 치수는 플렉스 스플라인 내부 벽 치수에 맞춰야 합니다.
타원 장축 반경을 플렉스 스플라인 내부 벽 반경보다 1.25mm 크게, 단축 반경은 1.25mm 작게 만들었습니다.
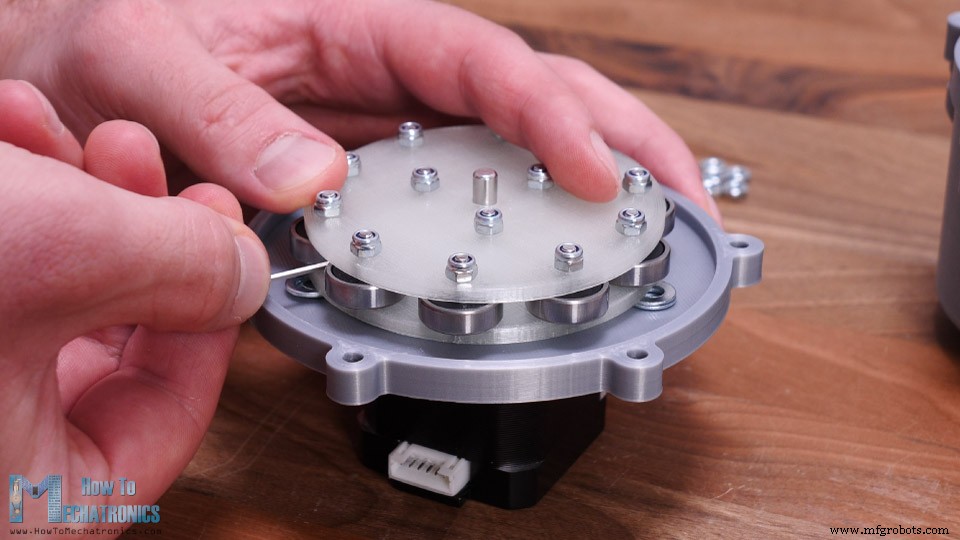
웨이브 제너레이터는 두 섹션으로 만들어 10개 베어링을 쉽게 부착할 수 있게 했습니다. 한 섹션에는 NEMA 17 스테퍼 모터 고정용 샤프트 커플러도 포함됩니다.
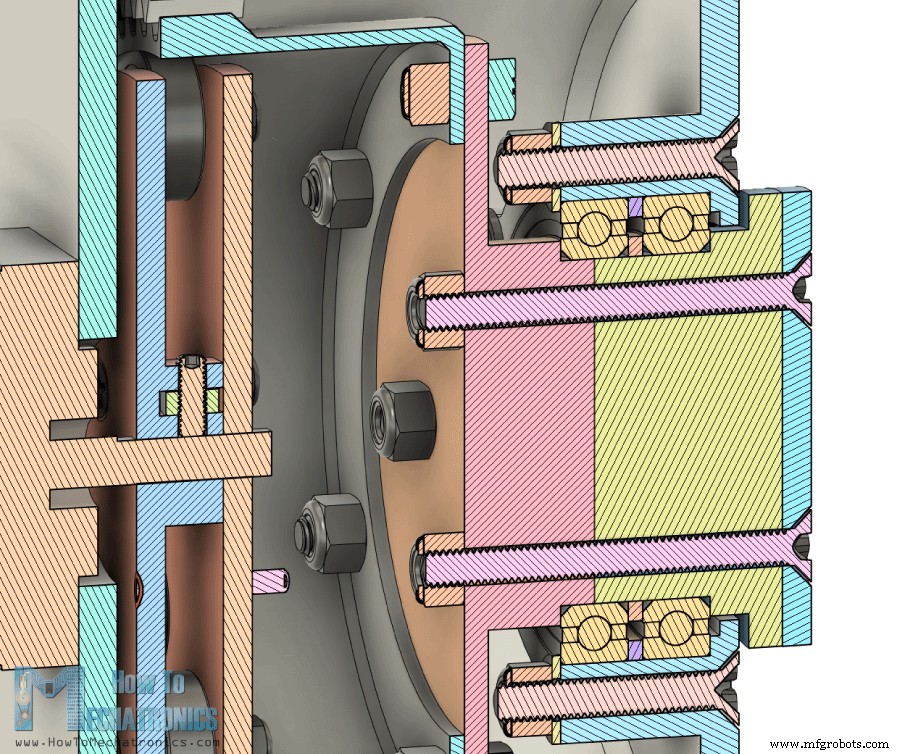
나머지 부품들은 이 3가지 핵심 구성 요소 중심으로 설계되었습니다. 하우징 출력 측에 외경 47mm 베어링 두 개를 삽입하고 볼트와 너트로 고정합니다.
출력 플랜지는 볼트와 너트로 연결된 두 부분으로 만들어 두 베어링에 쉽게 고정할 수 있게 했습니다.
3D 프린팅용 STL 파일은 아래에 있습니다.
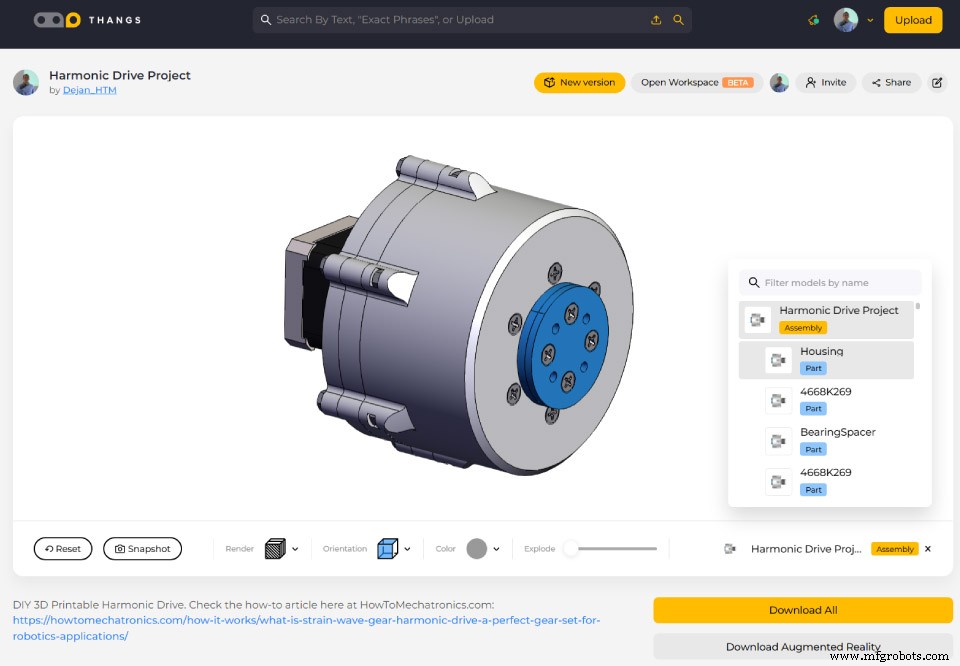
Thangs에서 이 3D 모델을 다운로드하거나 브라우저로 탐색할 수 있습니다.
Thangs에서 3D 모델 다운로드.
3D 프린팅용 STL 파일:
참고: 초보자와 메이커를 위한 최고의 3D 프린터 [2021 업데이트]
3D 프린팅된 스트레인 웨이브 기어 - 하모닉 드라이브
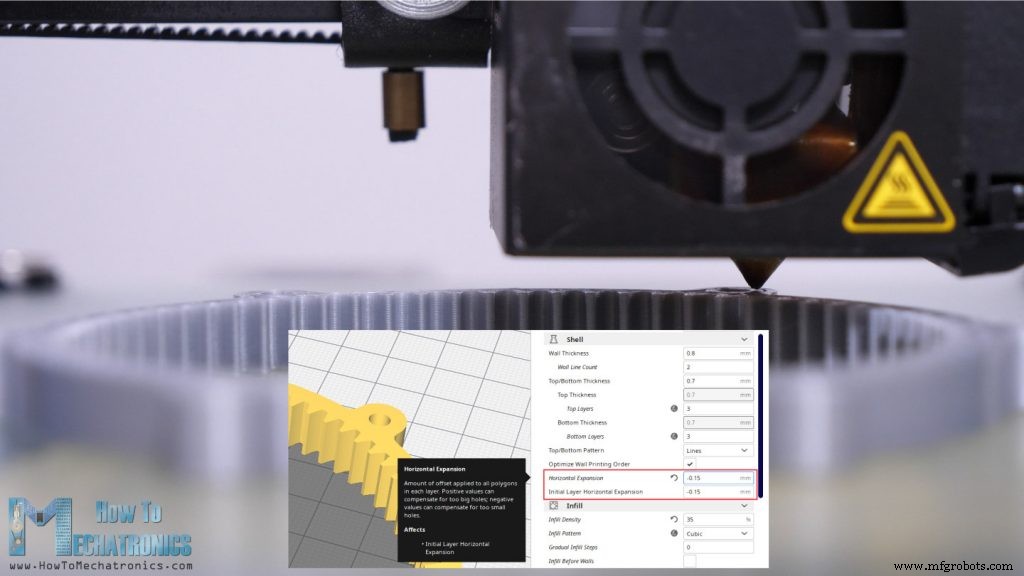
자, 이제 부품을 3D 프린팅할 시간입니다. 기어 3D 프린팅 시 슬라이싱 소프트웨어의 Horizontal Expansion 기능을 사용하는 것이 중요합니다.
저는 -0.15mm로 설정해 비교적 괜찮은 정확도를 얻었습니다. 프린터마다 다를 수 있습니다. 이 기능을 쓰지 않으면 필라멘트 팽창으로 프린트가 약간 커져 부품, 즉 기어가 제대로 맞물리지 않습니다.
Creality CR-10 3D 프린터로 모든 부품을 프린팅했는데, 가격 대비 꽤 잘 나온 것 같습니다.
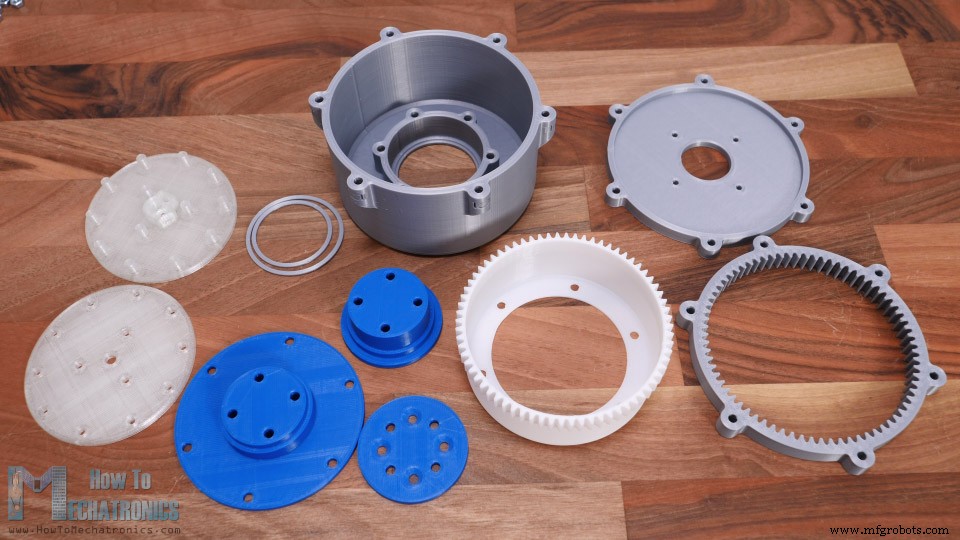
자, 여기 모든 3D 프린팅 부품입니다.
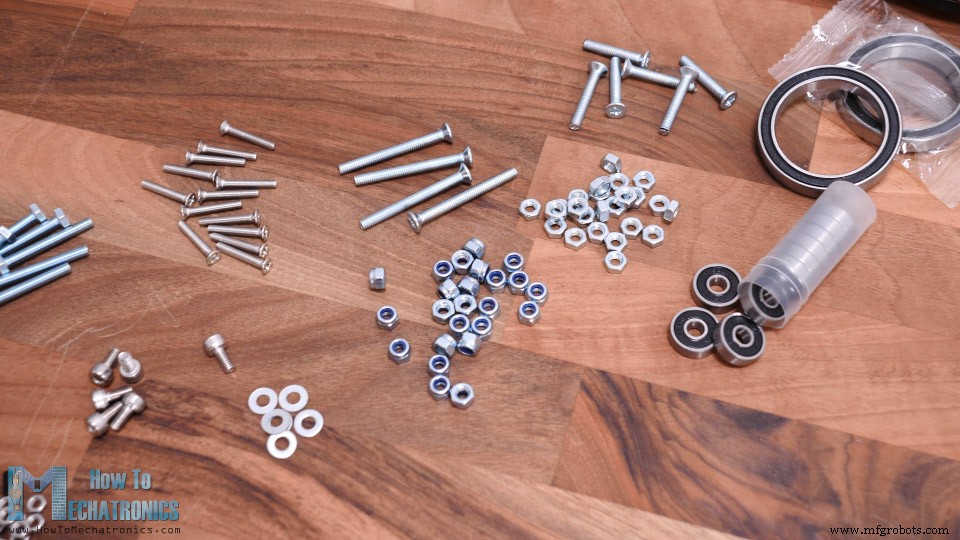
볼트, 너트, 베어링만 있으면 하모닉 드라이브 조립 완성입니다.
필요한 모든 부품 전체 목록:
볼트:
M3x16 – 13개
M3x12 – 4개
M4x12 – 6개
M4x25 – 6개
M4x30 – 6개
M4x40 – 4개
너트:
M3 셀프 록킹 – 13개
M4 셀프 록킹 – 16개
M4 – 10개
베어링:
(외경) 16mm x (내경) 5mm x (폭) 5mm – 10개 ………….. Amazon
(외경) 47mm x (내경) 35mm x (폭) 7mm – 2개 ………….. Amazon
전자 부품:
스테퍼 모터 – NEMA 17
A4988 스테퍼 드라이버
아두이노
DC 파워 서플라이 Amazon / Banggood
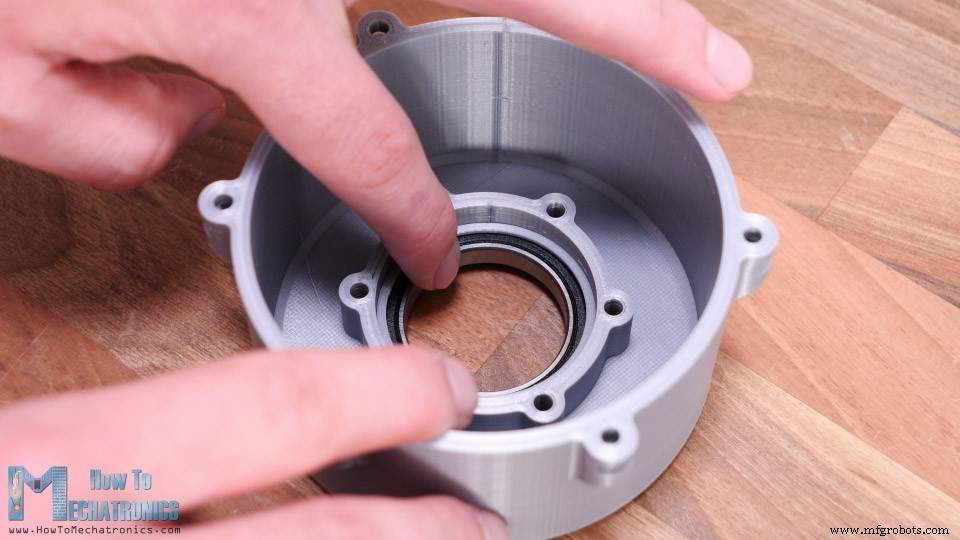
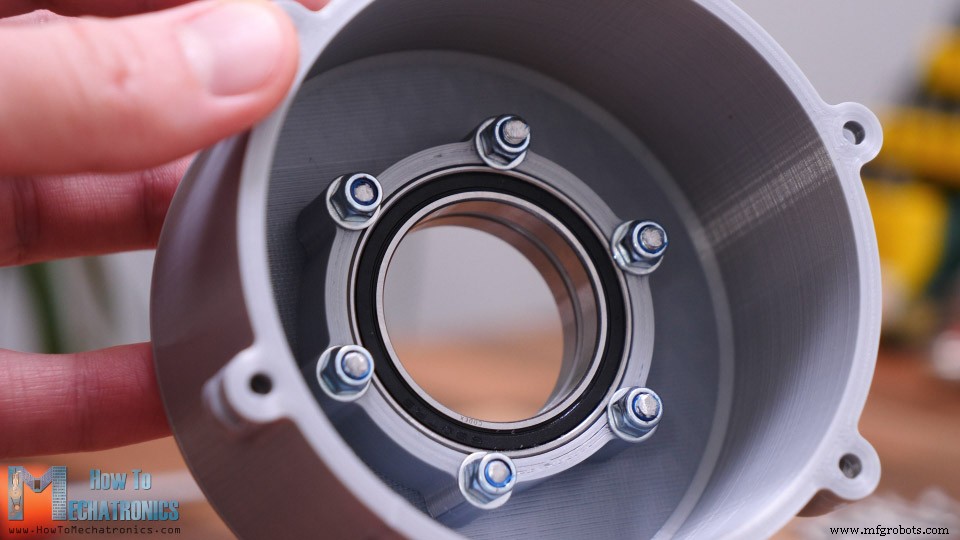
하우징에 두 출력 베어링을 삽입하는 것으로 조립을 시작했습니다. 베어링 외경 47mm, 내경 35mm입니다. 앞서 슬라이싱 시 -0.15mm Horizontal Expansion 보정을 사용해 베어링이 하우징에 꽤 타이트하게 들어맞았습니다.
두 베어링 사이에 1.5mm 3D 프린팅 거리 링을 배치했습니다. 베어링을 하우징에 고정하기 위해 길이 25mm M4 카운터싱크 볼트 6개가 필요합니다. M4 와셔도 사용해 베어링 외륜에 닿게 해 베어링을 하우징에 고정합니다.
다음은 플렉스 스플라인입니다. 컵 벽 두께가 1.2mm라 PLA로 프린팅해도 열린 끝은 여전히 유연합니다.
플렉스 스플라인 닫힌 끝에 M4 볼트 6개로 출력 플랜지를 부착합니다. 고정 후 플렉스 스플라인은 이전보다 약간 덜 유연해지지만 닫힌 끝은 이제 꽤 단단해집니다.
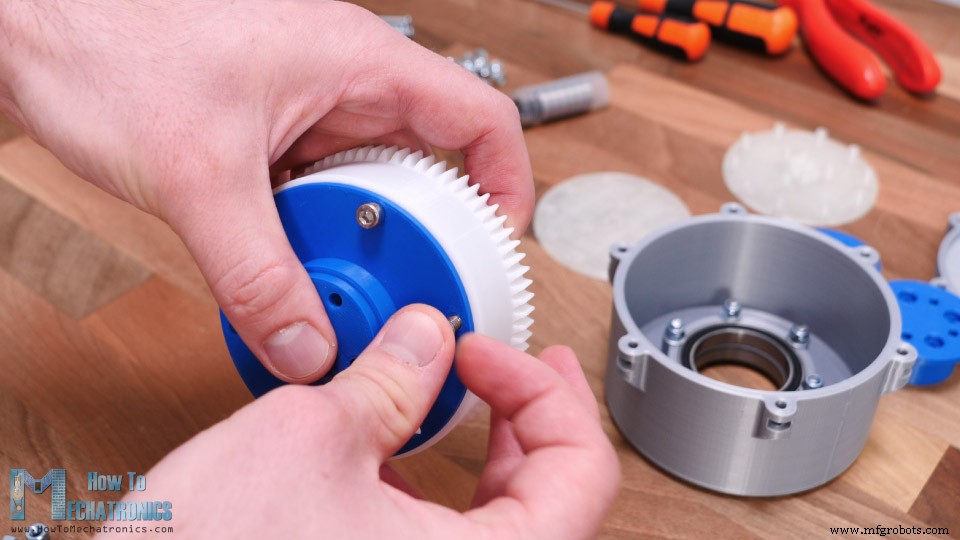
다음으로 플렉스 스플라인을 베어링을 통해 삽입합니다. 출력 플랜지는 첫 번째 베어링 절반 정도까지 들어갑니다. 반대편에는 다른 출력 플랜지 부분이 두 베어링 사이 정확히 맞게 들어갑니다.
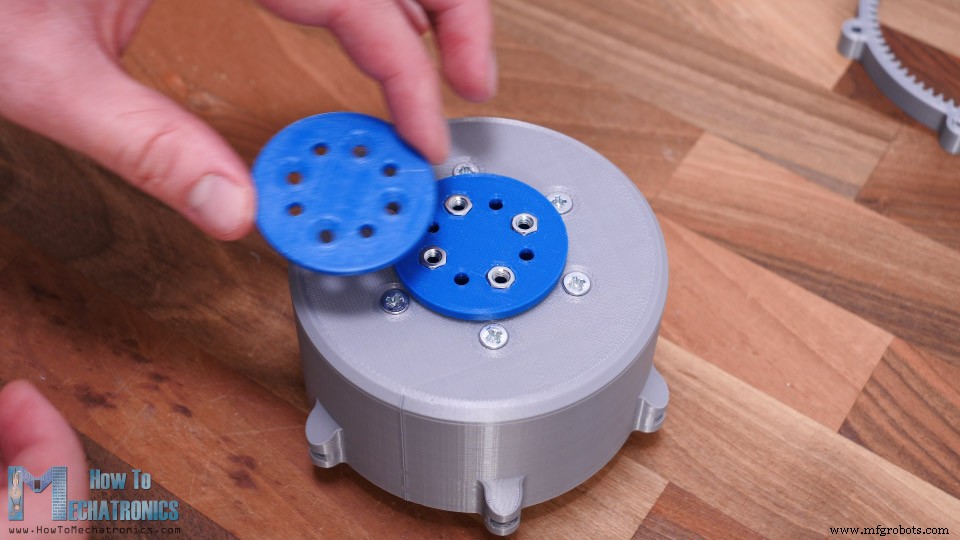
출력축 슬롯에 M4 너트 4개를 넣었습니다. 이 너트들은 기어 세트 출력에 물건을 연결하는 데 쓰입니다.
출력축 마무리로 위에 너트를 덮는 부품을 올리고 길이 40mm M4 볼트 4개로 두 출력 부품을 마침내 고정합니다. 이제 플렉스 스플라인과 출력축이 하우징에 고정된 채 자유롭게 회전할 수 있습니다.
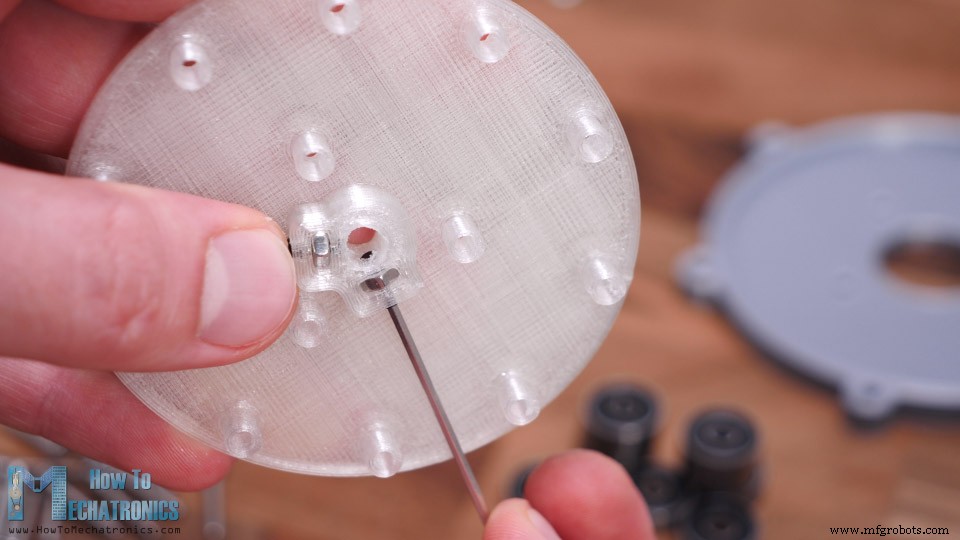
좋습니다. 다음은 서큘러 스플라인으로, 기어 세트 뚜껑과 모터 마운트와 함께 하우징에 고정됩니다. 하지만 그 전에 웨이브 제너레이터를 조립해야 합니다. 먼저 M3 너트 두 개를 삽입합니다. 이 너트들은 두 개의 그럽 스크루로 웨이브 제너레이터를 모터 축에 고정하는 데 쓰입니다.
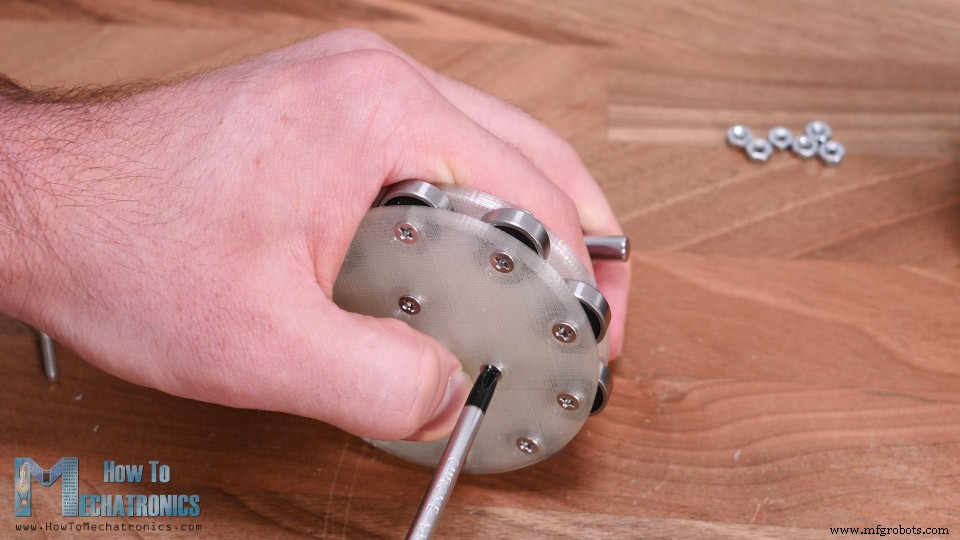
다음으로 10개 베어링을 제자리에 삽입합니다. 베어링이 바닥의 작은 가장자리 덕분에 벽에서 약간 떨어져 있음을 알 수 있습니다. 웨이브 제너레이터 다른 부분에도 그런 가장자리가 있어 베어링이 벽에 닿지 않습니다. 길이 16mm M3 볼트와 너트로 베어링과 사실상 웨이브 제너레이터 전체를 고정합니다.
다음으로 웨이브 제너레이터를 모터에 고정하지만, 그 전에 모터를 모터 마운트와 기어 세트 뚜껑에 부착해야 합니다. 웨이브 제너레이터는 모터 뚜껑에서 2mm 떨어져 있어야 하므로 와셔 두 개를 가이드로 사용해 웨이브 제너레이터를 제자리에 삽입했습니다. 그런 다음 베어링 사이에 닿을 수 있게 배치된 그럽 스크루를 조입니다.
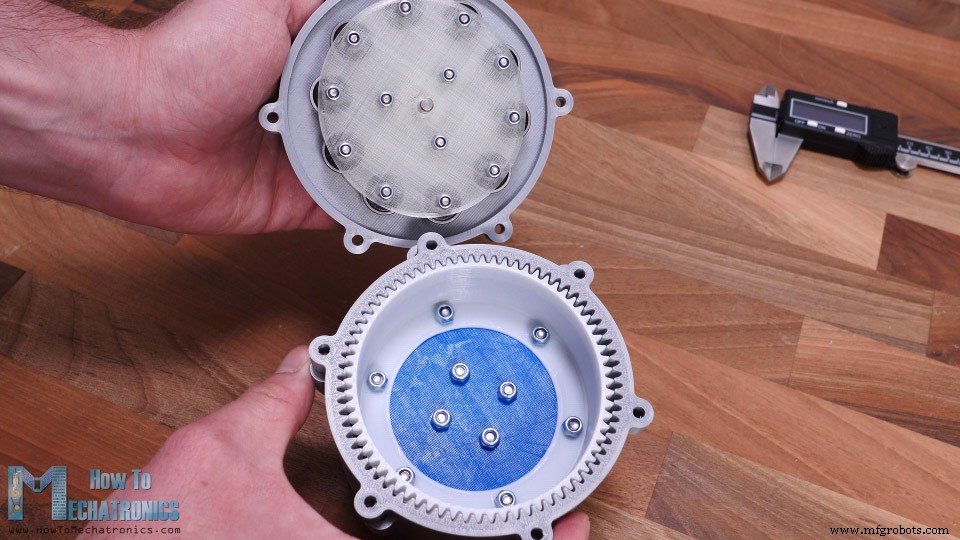
마침내 웨이브 제너레이터를 플렉스 스플라인에 삽입하고 모든 것을 연결합니다. 플렉스 스플라인이 서큘러 스플라인과 타원 형태로 맞물리게 먼저 조정하고 같은 방향으로 웨이브 제너레이터를 삽입해야 합니다.
솔직히 모터 마운트 때문에 플렉스 스플라인을 제어할 수 없어 이 맞춤이 좀 어렵습니다. 설계를 좀 다르게 할 수도 있었겠지만 시연용으로는 충분히 좋다고 생각합니다.
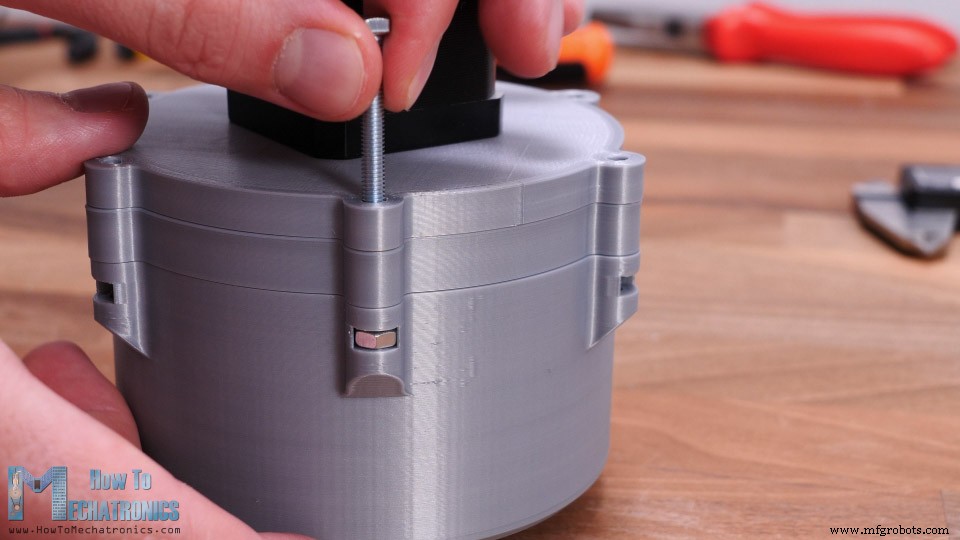
남은 건 하우징 소켓에 M4 너트를 넣고 서큘러 스플라인과 웨이브 제너레이터를 하우징에 고정하는 것입니다.
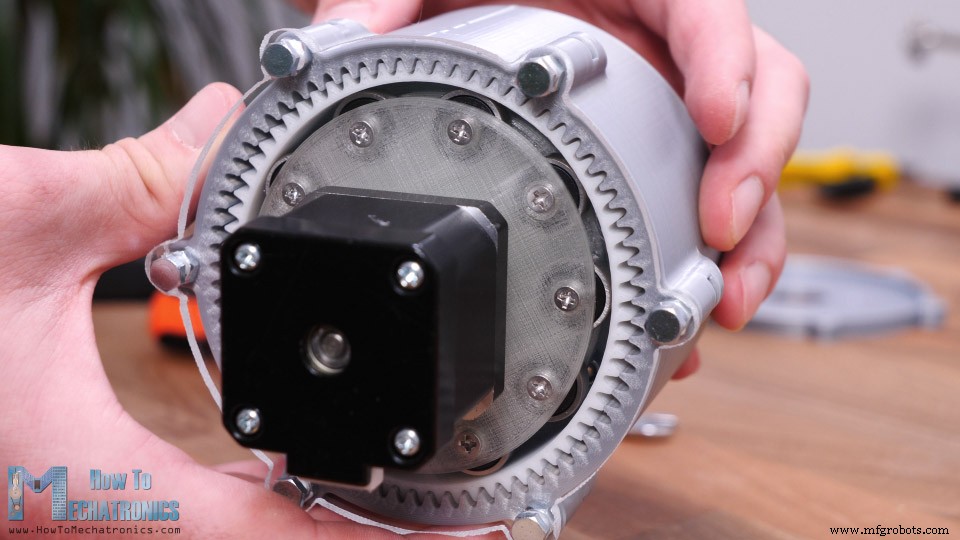
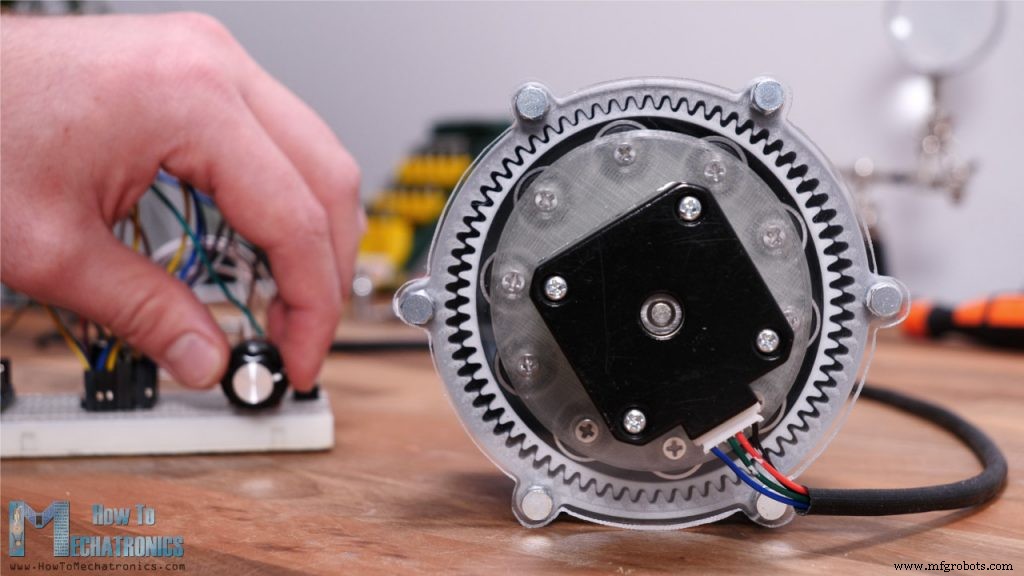
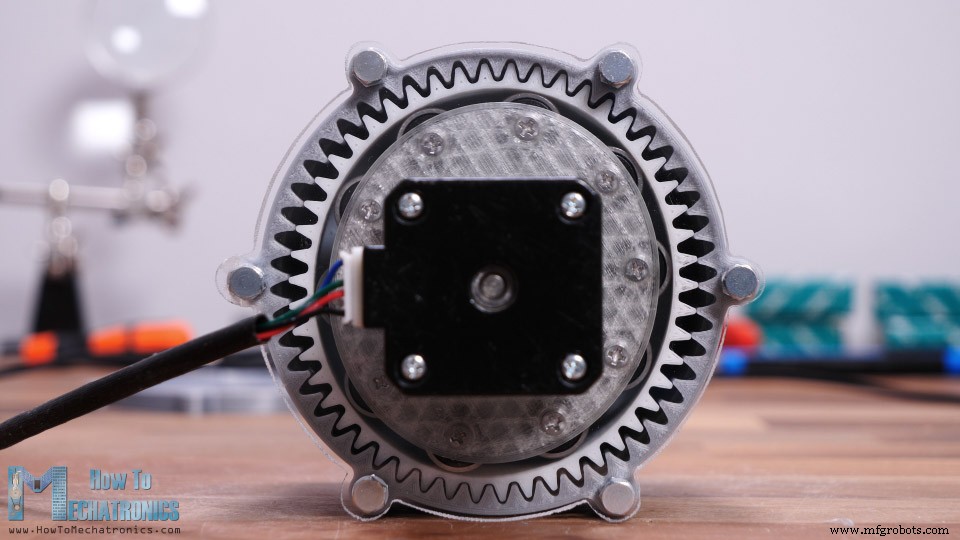
이것으로 우리 스트레인 웨이브 기어 또는 하모닉 드라이브가 완성되었습니다. 하지만 완성하고 보니 이렇게 기어 세트를 완성하는 건 좀 심심해서 안에 무슨 일이 일어나는지 볼 수 있게 3D 프린팅 기어 세트 뚜껑을 아크릴로 교체하기로 했습니다.
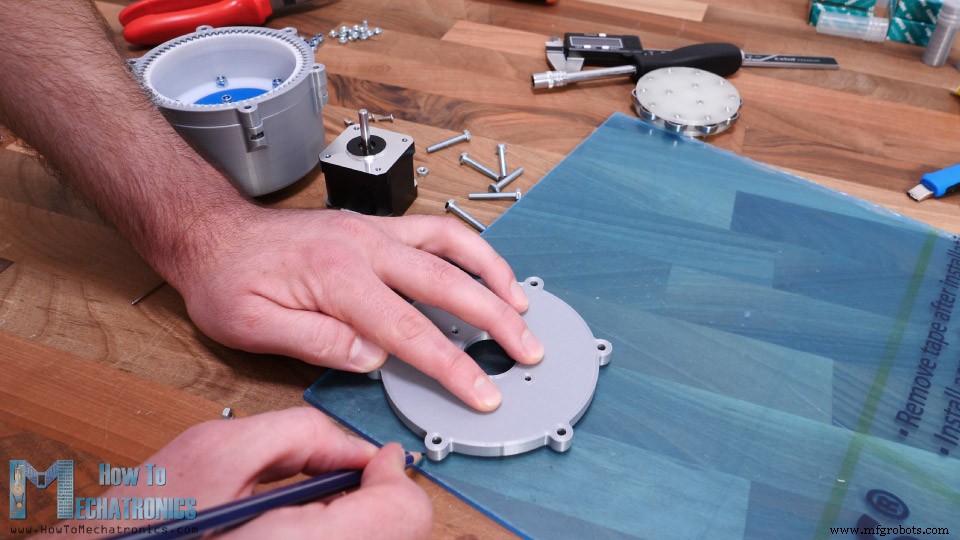
4mm 두께 아크릴 판이 있어 뚜껑 모양을 표시하고 손톱으로 대략 잘라냈습니다.
줄로 아크릴 모양을 다듬었습니다. 3mm 드릴 비트로 구멍을 뚫고 모터용 큰 구멍은 25mm 포스트너 비트로 뚫었습니다. 최종 모양이 꽤 괜찮게 나왔습니다.
앞서 보여준 대로 모터와 웨이브 제너레이터를 재조립했습니다. 이전에 뚜껑이 있던 거리를 맞추기 위해 아크릴과 하우징 사이에 너트 몇 개를 추가했음을 알 수 있습니다.
이제 기어 세트가 훨씬 멋져 보입니다.
스테퍼 모터를 아두이노에 연결해 모터 속도와 방향을 제어하며 시스템 작동을 더 잘 관찰했습니다.
자, 여기 있습니다. 이제 하모닉 드라이브가 실생활에서 어떻게 작동하는지 볼 수 있습니다. 이 경우 출력축은 입력축보다 35배 느립니다.
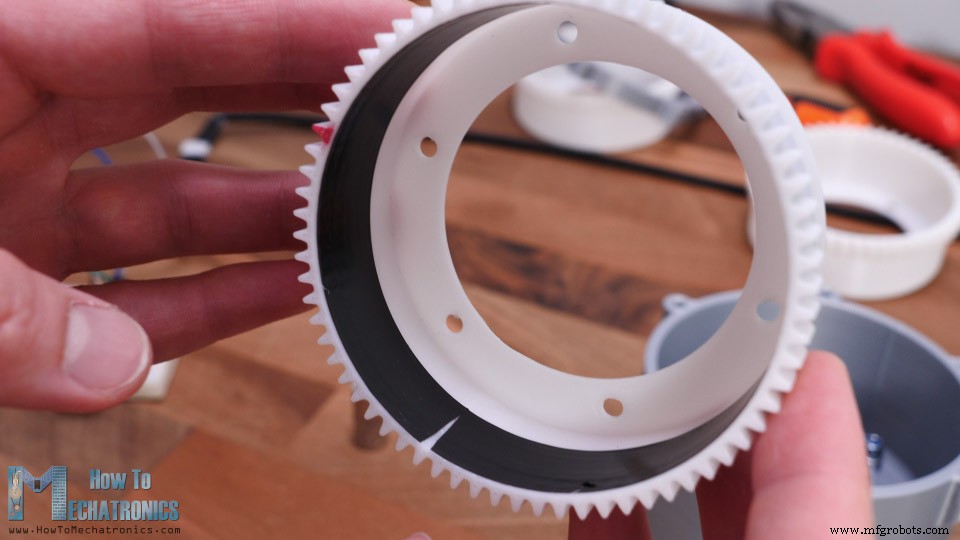
플렉스 스플라인 치아 하나에 빨간색 표시를 해 움직임 추적과 플렉스 스플라인 움직임 감각을 더 잘 느낄 수 있게 했습니다. 솔직히 이 작동 모습을 보는 게 꽤 재미있습니다.
하지만 플렉스 스플라인이 가끔 지터링(jittering)하거나 움직임이 그렇게 부드럽지 않음을 알 수 있습니다. 몇 가지 이유가 있습니다. 이 구성에서는 아크릴 모터 마운트를 손으로 만들었기 때문에 모터가 완벽하게 중앙에 장착되지 않았습니다. 원래 3D 프린팅 모터 마운트를 쓰면 움직임이 훨씬 부드럽습니다.
우리 하모닉 드라이브가 제로 백래시와는 거리가 멀다는 것도 알 수 있습니다. 앞서 말했듯 이런 유형 3D 프린터의 한계 때문입니다. 치아 프로필을 얼마나 잘 프린트할 수 있는지의 문제가 아니라 전체 치수가 얼마나 정확한지의 문제입니다. 예를 들어 플렉스 스플라인 내부에 0.18mm 두께 절연 테이프를 붙였더니 더 좋은 결과를 얻었습니다.
결국 프린팅 테스트와 조정으로 더 나은 결과를 얻는 것 같습니다. 모듈 1.75로 기어를 프린팅해도 좋은 결과는 아니었습니다.
원래 3D 프린팅 뚜껑을 쓸 때 움직임이 더 부드러웠지만 여전히 충분하지 않았습니다.
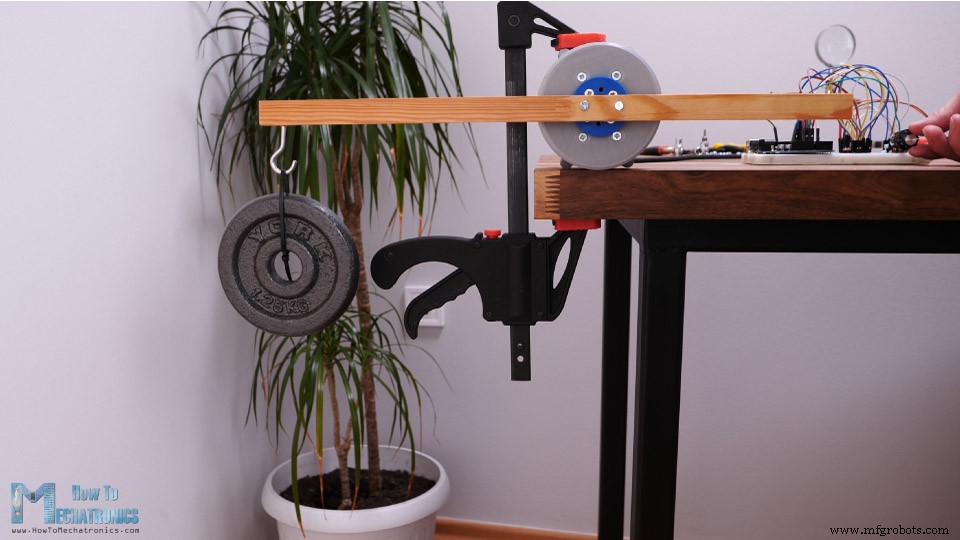
무게 들어올리기도 테스트했습니다. 25cm 거리에서 1.25kg을 들어올렸습니다. 약 3Nm 토크로, 이 NEMA 17 스테퍼 모터 정격의 최소 10배입니다.
이 비디오에 대한 내용은 이쯤입니다. 이 기어링 시스템은 중공 축으로 쉽게 설계할 수 있어 로봇 응용 분야에 매우 편리합니다. 향후 로봇 프로젝트 제작 시 하모닉 드라이브를 사용할 수도 있겠습니다.
이 비디오를 즐기시고 새로운 것을 배우셨길 바랍니다. 구독 잊지 마시고 더 많은 튜토리얼과 프로젝트는 HowToMechatronics.com 방문하세요.