기술이 로봇 제조를 바꾼 방식: 1997년 vs 2018년 시니어 프로젝트 비교
소개: 이 글 읽으면 나이 든 기분 들 수 있음 주의
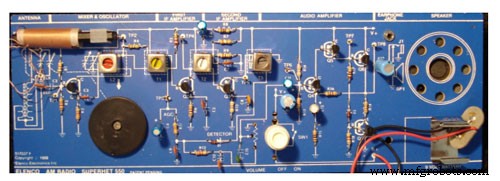
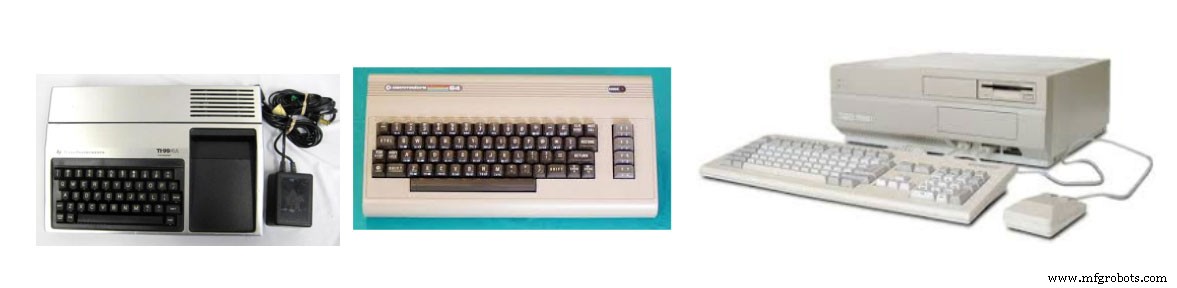
내 이름은 스티브 스파노(Steve Spano), 첫 전자 프로젝트는 4살 때 배터리, 전선 둘, 손전구 전구 연결이었습니다. 6~16세 때 TI-99/4A, 코모도어 C64, 아미가 2000, IBM 386 같은 컴퓨터로 어셈블리, 베이직, C 등 다양한 프로그래밍 언어 독학. 히스킷(Heathkit) 전자 프로젝트 여러 개 제작, "솔리드 스테이트" 라디오 수신기 키트 등. 여러분 중 히스킷 들어본 분 몇이나 되나요?
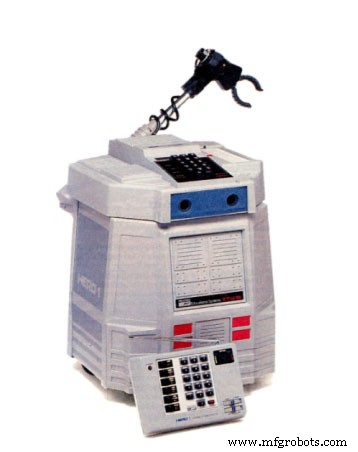
히스킷 HERO 1 로봇 정말 갖고 싶었습니다. 초음파 객체 감지, 가동 팔, 8비트 CPU로 놀랍게 정교했죠. 무선 리모트 키패드까지 있어 16진수 어셈블리로 직접 프로그래밍 가능! 상상이 되나요? 디버거 없이 키패드로 16진수 직접 프로그래밍? 공포! 놀랍게도 이 작은 로봇이 이베이에서 여전히 1500달러에 팔립니다. 하나 사야지 – 항상 원했었고 – 너무 귀여워요!
인터넷 이전 시절, 상상 가능한 시절엔 9600 보드 모뎀으로 "인터-디멘션(Inter-Dimension)"이란 BBS 서비스 운영하며 코모도어/아미가 소프트웨어 교환. 당시 컴퓨터 꿈: 2000달러(1995년 16살에겐 엄청 큰돈) 모아 아미가 2000용 10메가바이트 하드드라이브 구매. 그 하드드라이브 있었으면 최고 모뎀 기반 BBS 됐을 텐데!
펜실베이니아 스크랜턴에서 자라 스크랜턴 대학 전기공학과 졸업, 뉴욕 주립대에서 제어시스템 전공 전기공학 석사. 졸업 후 첫 EE 직장: 현금등록기·소매용 열전사 프린터 하드웨어 설계. 1998년 첫 직장 메인 프로젝트: 회사 제품 8비트 인텔 CPU에서 새 32비트 50MHz 프로세서(16비트 메모리 버스)로 업데이트 돕기. 소프트웨어·하드웨어·기계공학 팀 참여 대형 프로젝트. 두 번째 EE 직장: 스토리지 에어리어 네트워크(SAN) 시스템 설계 회사. 2001년, 이 회사 큰 프로젝트: 새 2Gbit/s 파이버 채널 인터페이스 지원 SAN 시스템 시리즈 설계 돕기. 2001년에 광섬유 2Gbit/s라니 진짜 빨랐죠! 기술이 이보다 더 좋아질 수 있을까요??
1997년 시니어 프로젝트
ElectronicsLovers 인스타그램 페이지 알게 됐고 관리자들이 페이지에 실을 "시니어 프로젝트" 논문 모집 중. 날짜 미지정이라 1997년 대학 졸업반 논문 제출, 대부분 기술 변화 상기용 재미로.
1997년 스크랜턴 대학 BSEE 마칠 때 졸업 프로젝트: 미로 탐색 자율 로봇 설계. 즉시 히스킷 HERO 1 생각났고, 학교에서 더 진보된 로봇 제작 시도. 어차피 히스킷 HERO 1은 모토로라 6808 8비트 CPU, 4KB 램 기반(참고: 요즘 일반 PCIe 1G 네트워크 카드도 패킷 데이터 버퍼만 64~256KB).
내 로봇 설계 아키텍처는 훨씬 진보된 인텔 87x196KC 사용. 16비트 CPU로 프로그램 저장용 32KB 내부 EEPROM 메모리 제공했지만 총 램 메모리 512바이트만 제공. "C" 컴파일러가 매우 비최적화 코드 생성해 512바이트 스택 관리가 큰 도전, 실시간 JTAG 디버거나 다른 디버거 전혀 없음. 하지만 CPU 내부 시리얼/UART 있어 단순 문자 출력으로 코드 동작 파악 가능. 표준 "C" 함수 printf/sprintf 호출도 램 너무 작아 CPU에서 지원 안 됨.
로봇 개발 중 모터 제어 FET 드라이버 등 다양한 회로로 CPU가 12V DC 모터 시리즈 제어해 로봇이 방 안 이동 가능. 조잡한 "라이더(Lidar)" 시스템: 레이저 LED, 거울, 검출기로 구성. 로봇 앞 1비트 뷰 이미징 가능. "이미징"이란 용어 매우 느슨하게 사용. 약 32바이트 메모리에 장애물 "켜짐/꺼짐" 단순 맵 생성. CPU 코드가 로봇이 탐색하려는 미로에서 틈새나 벽 향하는지 판단 시도. 대회 중 로봇 미로 성공적 탐색. 로봇 설계 논문 써서 1997년 조지워싱턴대 IEEE 학생 논문 대회 2등. 로봇 작동했고 전기공학 학위 취득.
2018년 시니어 프로젝트
최근 스크랜턴 대학 산업 자문역으로 산업 필요·오늘날 엔지니어링 과제 관련 기술·스킬 아이디어 제공. 교수님께 로봇 프로젝트 근황과 학생들 현재 작업 물음.
스크랜턴 대학 여전히 매년 공학도 로봇 대회 개최, 하지만 이제 지역·전국 대회로 확대. 학생들 설계 로봇 100배 더 복잡. 현재 로봇들 ARM9/ARM11 CPU(라즈베리 파이 등) 사용. 학생들 "C" 코드로 리눅스 돌아가며 USB-HD 카메라 직접 인터페이스, 로봇 실제 이미징 가능. 리눅스, 라즈베리 파이, GIT·구글 통해 풍부한 오픈소스 프로젝트 결합해 학생들 이미지 탐지·인식 알고리즘 접근 가능. 오늘 로봇 프로젝트 개발 중 오픈소스 알고리즘 다운로드, 원격 이더넷 모니터로 디버깅, 모든 변수 확인·코드 단일 스텝 디버깅. 학생들 영리한 내비게이션 알고리즘 개발에 더 많은 시간 투자해 대회에서 로봇 우위 확보 시도.
이 얘기 듣고 즉시 "불공평해!" 반응. 내 땐 32바이트에 전체 이미지 저장하고 스택 매니저 직접 코딩해 512바이트 램에서 코드 돌아가게 해야 했음. 물론 라즈베리 파이가 오늘날 기술 "정점" 아님 – 하지만 1997년 어떤 것과 비교해도 광년 앞서감. 하드웨어 더 정교할 뿐 아니라 디버깅·개발 환경으로 학생들이 메모리 씨름 대신 설계 집중 가능. 하지만 일부는 여전. 로봇은 여전히 움직여야 함. 학생들 일부 고급 CPU 접근 가능해도 3.3V 프로세서 포트로 12V DC 모터 온/오프 제어해야 함. 이는 학생들을 트랜지스터·FET 회로 설계로 데려가 기본 부품 기능과 로봇 이동 원리 학습시킴.
난 미소 지으며 기초 여전히 적용된다고 말했고 학생들도 인식함. 정교한 전자공학 여전히 단일 트랜지스터 기본 동작 의존: CPU 밖 트랜지스터 하나 모터 켜거나, CPU 안 5조 개 트랜지스터 이미지·내비게이션 코드 처리.
https://news.scranton.edu/articles/2017/03/FIRST-Robot-Comp-2017.shtml
그럼 다음은?
내 3번째 "직장" – 지금도 하는 일 – 전자·소프트웨어 컨설팅 사업 운영. 2001년 컨설팅 사업 시작, 확실히 일 많고 예상치 못한 활동 가득. 십여 명 직접 고용, 파워서플라이 설계, 프린터 드라이버, 이미지 처리, 네트워크 어플라이언스, 하드디스크, 암호학 등 하드웨어·소프트웨어 프로젝트 수행. 개인적으론 최애 기술 아이템 – 자일링스 FPGA(Xilinx FPGAs)에 더 집중 계획.
킨텍스/아트릭스(Kintex/Atrix) 시리즈 같은 최신 FPGA 디바이스는 하드웨어·소프트웨어 개발 최고 부분 결합: 재구성 가능 하드웨어, 재구성 가능 소프트웨어, 동시 디버깅. 진행 중인 특정 프로젝트: 질량 분석기. 이 설계엔 속도·데이터 수집 제약 많음. 해결책 한 부분: "프로세서 코어 하나 더 추가". 거의 마법처럼 싱글코어 디바이스가 듀얼코어로 돼 하우스키핑 태스크와 시간 크리티컬 기능 분할 가능. FPGA 같은 물리 디바이스에 추가 프로세서 코어로 재구성 가능케 하는 능력, 1997년엔 상상 어려웠음. 최신 FPGA 디바이스로 이제 상시 가능.
올해 말 스크랜턴 대학 돌아가 현재 FPGA 프로젝트 대해 학생들 얘기할 계획. 내 업무서 더 집중, 미래엔 새 커리어 첫 직장 시작하는 신입 엔지니어들 멘토링 가능할지도. P.S. "스코어(score)"는 20년. 다시 찾아봤음. 난 엔지니어지 영문과 아님.
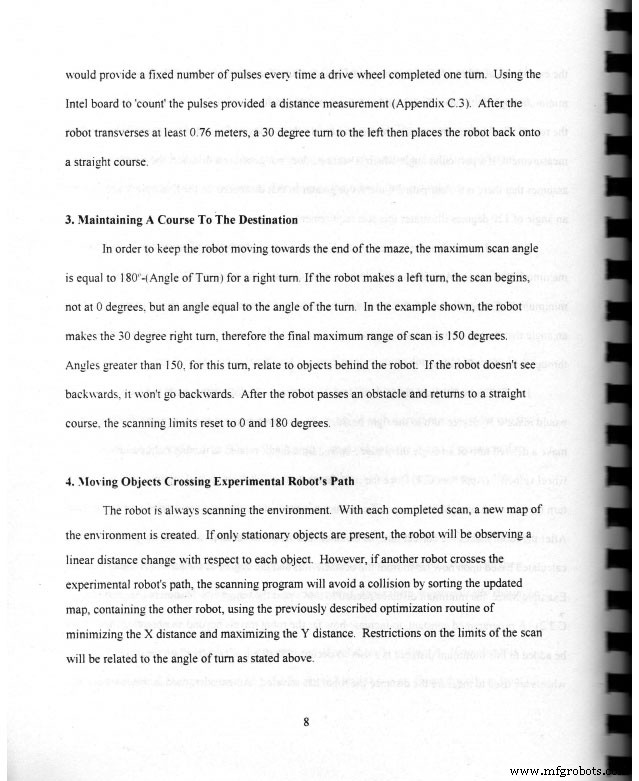
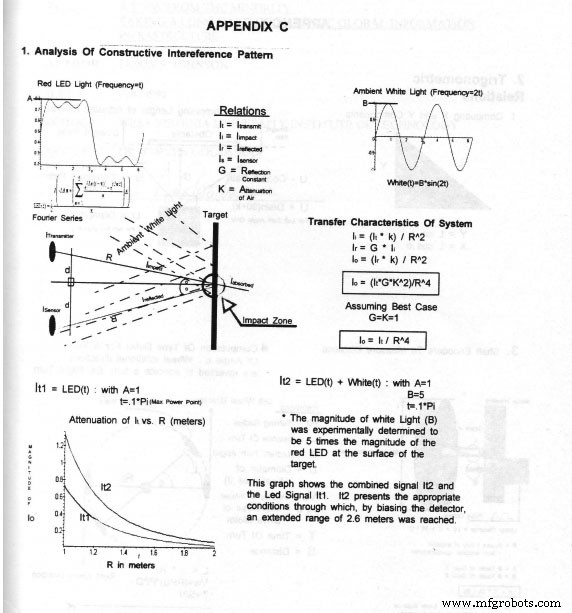
부록 A – 내 로봇 논문 발췌 혹은
"시간이 어떻게 변했나"
이 글은 스파노(Spano) 씨가 작성, 우리 팀 일원. 전기 클릭 시 전기 이력 읽기 가능.



