블루투스 무선 로봇 제어: 졸업논문 및 DIY 프로젝트 개요
로봇은 인간 작업 수행이나 인간 유사 행동 가능한 기계적 설계로 정의됩니다. 로봇 제작엔 전문성과 복잡한 프로그래밍 필요. 시스템 구축과 모터, 소나 센서, 배선 등 중요 부품 조립이 핵심입니다. | 전자통신공학·전기공학과 학생 졸업연도 프로젝트.
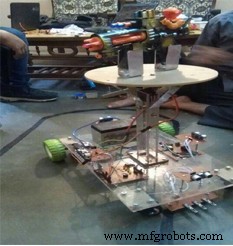
이 논문은 적 감지 가능한 로봇 설계·구축 다룹니다. 이 로봇은 다음 개념 구현: 환경 감지, 비례 모터 제어. 다양한 센서·핵심 하드웨어 요소 정보 마이크로컨트롤러(아두이노 메가)로 처리. 소나 센서로 화재 사고 감지. 적 감지·사격 가능한 로봇. 소나 센서로 최초 탐지. 적 탐지 시 초 단위 버저 자동 작동, 로봇 활성화돼 적 향해 발사 시작. 프로젝트는 로봇공학 분야 흥미·혁신 유발하며 생명 구하고 재산 피해 줄이는 실용적·달성 가능 솔루션 향해 작업.
1.1 개요
프로젝트는 블루투스 기기 명령으로 로봇 이동 제어하는 무선 제어 계층 구조 로봇 구성. 로봇 완전 원격 제어되며 제어 대상 구역 전체 조망 제공.
1.2 목표:
주 목표: 무장 병력 통제 불가능 구역 안전 제공. 이 로봇은 크기·조작 용이성으로 그런 곳 진입 가능.
세부 목표: • 원격 모니터링·제어 분석용 애플리케이션 제공. • 로봇 팔로 적 조작 허용. • 보안 대상 구역 시각 피드백 제공. • 매우 사용자 친화적 제어 애플리케이션 제공. 1.3 시스템 범위 명세: 로봇은 사용자 측 제어 애플리케이션으로 무선 기술 이용해 원격 제어. 사용자 입력 블루투스 기기로 직렬 전송돼 로봇에서 수신·식별·적절 모듈로 릴레이. · 시스템 입력: 사용자 로봇 이동 명령. · 입력 먼저 제어 애플리케이션 처리, 블루투스 링크로 직렬 전송. 로봇에서 수신 후 재처리. · 시스템 출력: 적절 모듈로 처리된 신호. 이 모듈은 로봇 베이스 모터 등 가능.
주요 입출력:
· 입력 신호 · 로봇 팔 이동 · 로봇 이동. 보안팀 보조 로봇으로 설계됐으나 다른 응용 다수.
활용처: • 경찰: 인질 상황 • 군대: 정찰 임무 • 공군 기지: 유해·방사성 물질 취급.
1.4 이론적 기반과 구성
논문 5장 구성. 간략 설명:
1장: 서론 논문 배경·목표·연구 구조 관련 이슈 논의.
2장: 문헌 고찰 블루투스 기기 중심, 논문 주제 관련 문헌 일부 포함.
3장: 도구와 기술 프로젝트 제작용 모든 도구·소프트웨어 논의.
4장: 방법론 4장 중심: 제안된 적 감지 로봇 관련 시뮬레이션 설계 통한 절차·방법·이론 구현.
5장: 결과와 분석 로봇 실사 테스트·검증. 테스트엔 로봇 감지 시스템 효율·성능 포함.
6장: 결론 최종 결과 결론. 작업 내 신규성과 향후 과제 제안 포함.
전자통신공학 학사·석사 대학생들 도움 되길 바랍니다. 전체 논문 보고서 문의 바랍니다



