고속 PCB 설계: 차동 신호 처리 및 시뮬레이션 검증
상대 지연이 신호에 미치는 영향
차동 신호 선로에서 전송되는 신호는 차동 모드 성분과 공통 모드 성분을 포함합니다.
차동 신호량은 두 신호 차이로 공식 V_diff = V₁ - V₂를 따릅니다. 공통 모드 신호량은 두 신호 합의 절반으로 공식 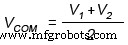 을 따릅니다. 따라서 단일 선 전압 변화는 차동 모드 신호와 공통 모드 신호에 동시에 영향을 미칩니다. 다음으로 그래프 소프트웨어를 적용해 수학 함수 다이어그램을 그려 차동 모드 신호와 공통 모드 신호에 미치는 영향을 각각 연구합니다. 연구 편의를 위해 신호를 동일한 상승/하강 시간을 가진 사다리꼴 파형으로 시뮬레이션하여 분석할 수 있습니다.
• 차동 신호에 미치는 영향
양위상 단자 신호, 음위상 단자 신호, 차동 신호가 그림 1에 표시되어 있으며 실선이 차동 신호 파형입니다.
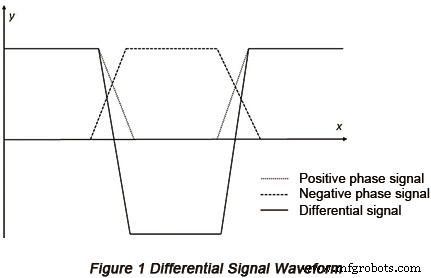
양위상 단자에서 음위상 단자로 위상 배치가 발생하면 상승 또는 하강 에지에서 양위상 단자 신호와 음위상 단자 신호 차이에 변화가 생기며 이 변화는 위상 변화에 따라 변합니다. T_r을 상승/하강 시간 중 짧은 시간으로 나타냅니다. 위상 배치가 T_r의 0.2 미만일 때 신호 왜곡이 상대적으로 작고, 위상 배치 증가에 따라 차동 파형 왜곡이 강해집니다. 위상 배치가 T_r을 초과하면 파형에 비단조 영역 발생. 여기 비단조 영역은 직선이나 실제 신호에서는 반사 등으로 비단조 영역에 큰 요동 발생 가능, 간섭 펄스 형성으로 허위 트리거링 유발, 피해야 함. 또한 위상 배치 증가에 따라 차동 파형 상승 에지가 느려져 데이터 신호 설정 시간 부족, 클럭 신호 홀드 시간 부족 유발 가능.
• 공통 모드 신호에 미치는 영향
단자 신호 위상 배치는 차동 파형에 영향 없지만 공통 모드 신호 파형 변화. 양위상 단자 신호에 위상 배치 발생 시 공통 모드 신호에 파형 변화 발생. 변동 범위는 위상 배치량과 관련. 위상 배치량이 각각 0.05T_r, 0.1T_r, 0.2T_r, 0.5T_r일 때 공통 모드 변동 범위는 원래 변동 범위 5%, 10%, 20%, 50%에 해당. 위상이 T_r 이상 증가하면 변동 약 100%로 최대 변동 범위 도달. 공통 모드 신호 변화는 EMI 문제 유발 가능, 공통 모드 신호가 많은 조건에서 수신 단자에서 수신되지 않아 수신 단자에서 반사 형성, 신호 링잉 유발. 따라서 공통 모드 신호 변동 범위 최대한 감소시켜야 함.
결론적으로, 차동 쌍 간 과도한 상대 지연은 신호 허위 트리거링, 신호 반사, EMI, 타이밍 문제 유발 가능. 그러나 상대 지연 신호 영향 정도는 신호 T_r과 호환되는 스케일 팩터에 의존. 스케일 팩터 0.05일 때 차동 신호 왜곡 거의 무시 가능. 그러나 공통 모드 신호에서 스케일 팩터 0.05일 때 공통 모드 신호 전압 변동 약 5% 제어 가능. 그러면 완전 반사 상황에서도 신호 선에 스택된 반사 전압이 원래 변동 10%에 불과해 보통 허용값. 따라서 고속 PCB 설계에서 차동 신호 선로 라우팅 규칙 상대 지연을 0.05 T_r로 설정하면 신호 무결성 요구사항 충족 가능.
상대 지연 범위 결정
위 분석 기반, 차동 등길 범위 결정, 즉 차동 쌍 상대 지연 결정 핵심은 T_r 결정에 있음. T_r은 차동 신호 상승/하강 시간 중 최소값. 라이징/폴링 타임 출력은 임피던스와 커패시턴스 조합 출력. 무부하 라이징/폴링 타임이 실제 고유 라이징/폴링 타임.
다음 세 방법으로 T_r 값 획득 가능:
• 부품 매뉴얼에서 라이징/폴링 타임 직접 획득. 그러나 대부분 상황 이 파라미터 제공 안 함.
• 부품 IBIS(Input/Output Buffer Informational Specification) 모델 Ramp 키워드에서 T_r 값 획득. Ramp 키워드 라이징/폴링 타임 파라미터는 일반적으로 50Ω 저항 연결 출력 포트에서 측정, 보통 최종 전압 20%~80% 시간. 패키지 영향 고려 안 하므로 라이징/폴링 타임을 T_r 값으로 사용하는 것은 엄격함.
• 출력 신호 최소 클럭 주파수 또는 최대 클럭 주파수 따라 T_r 추정. 대부분 고속 디지털 시스템에서 분포 상승 에지 약 클럭 주파수 10%, 최소 클럭 주기 Tclk 제공 기반 공식 T_r = T_clk × 10%로 T_r 추정 가능.
클럭 주기 통해 얻은 추정값은 보통 엄격함. 패키지 기생 파라미터나 부품 로딩이 트랜지스터 고유 라이징/폴링 타임을 크게 늦추기 때문.
실무에서 대부분 회로 설계자가 T_r 정보를 PCB 레이아웃 엔지니어에게 제공하지 않으며, 차동 등길 제어 관련 모호한 요구만 받는 상황. 세 번째 방법은 PCB 레이아웃 엔지니어에게 간단한 방안 제공, 신호 선상 최고 클럭 주파수만 알면 됨. 최고 클럭 주파수는 회로 설계자에게 가장 신뢰할 수 있는 설계 파라미터로 PCB 설계 초기 보통 PCB 레이아웃 엔지니어에게 제공.
세 번째 방법은 보통 차동 쌍 상대 지연 제어 범위 참조값 리스트 도출, 아래 표와 같음.
| 클럭 주기/ns |
클럭 주파수/MHz |
상대 지연 범위/ps |
전송선 길이/mil |
| 3.75 |
266 |
18.8 |
105 |
| 3 |
333 |
15 |
84 |
| 2.5 |
400 |
12.5 |
70 |
| 1.87 |
533 |
9.4 |
52 |
| 1.5 |
667 |
7.5 |
42 |
| 1.25 |
800 |
6.3 |
35 |
시뮬레이션 검증
TSM320과 MT41J256M16 사이 DQS(데이터 스트로브) 차동 신호 예로 Cadence 시뮬레이션 소프트웨어 적용, DOS 신호를 DRR3 메모리로 전송해 메모리 제어 칩 시뮬레이션, 데이터 신호 설정 홀드 시간 영향 분석, 위 분석 검증. 시뮬레이션 회로도 그림 2.
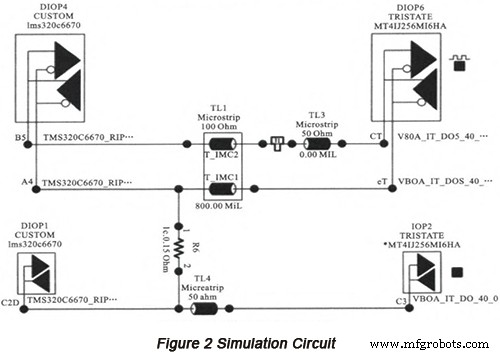
그림 2 기준, 출력 핀 기준 전압 1.5V, 메모리 제어 칩이 ODT(On-Die Termination) 모드로 메모리 칩과 직접 연결, 전송선 800mil, 차동 임피던스 100Ω, 시뮬레이션 클럭 주파수 800MHz. DQS 양위상 단자에 50Ω 전송선 직렬 연결로 차동 쌍 불일치 현상 시뮬레이션. 등길 차동 상황에서 50Ω 단자 전송선 길이 0mil.
차동 등길 회로 시뮬레이션 수행. 그림 3은 차동 신호 양위상 단자 출력 신호. 측정 결과 상승 시간 약 216ps, 하강 시간 219ps, 최소 라이징/폴링 타임 T_r = 216ps.
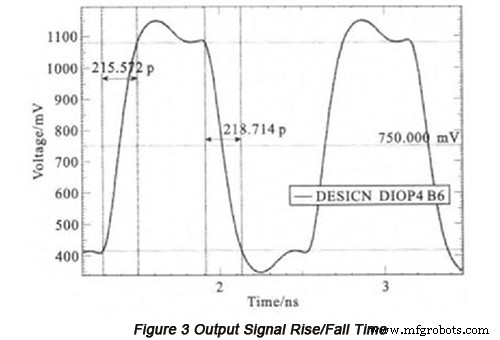
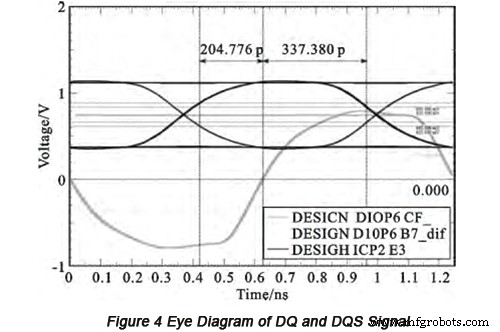
그림 4는 시뮬레이션 통해 데이터 신호 DQ와 게이팅 신호 DQS 아이 다이어그램, 설정 시간 205ps, 홀드 시간 337ps. 시뮬레이션 DQS, DQ 신호 턴오버율과 데이터 매뉴얼 기준, 수신 단자 요구 최소 데이터 신호 설정 시간 85ps, 최소 홀드 시간 95ps. 따라서 설정 시간 오버마진 120ps, 홀드 시간 오버마진 242ps.
양위상 단자에 0.05T_r, 0.2T_r, 0.5T_r 위상 배치 존재 상황 고려. 단자 전송선 길이를 각각 60mil, 240mil, 600mil로 설정해 4회 시뮬레이션. 차동 신호 파형과 공통 모드 신호 파면 그림 5, 6.
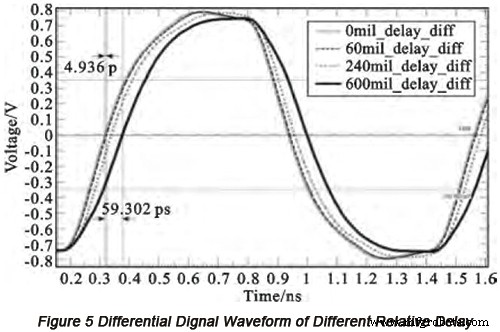
그림 5 기준, 0.05T_r와 0.2T_r 상대 지연 발생 시 왜곡 최소. 특히 0.05T_r 상대 지연 시 무상대지연 차동 신호 파형 대비 약 5ps 배치, 데이터 신호 설정 오버마진 약 5ps 증가, 홀드 오버마진 시간 5ps 감소. 홀드 오버마진 감소하지만 242ps 홀드 시간에 이 배치량 미미. 타이밍 문제 회피 가능. 0.5T_r 상대 지연 시 DQS 신호 파형 배치 약 60ps 도달. 아직 오버마진 범위 내이나 충분한 주의 필요.
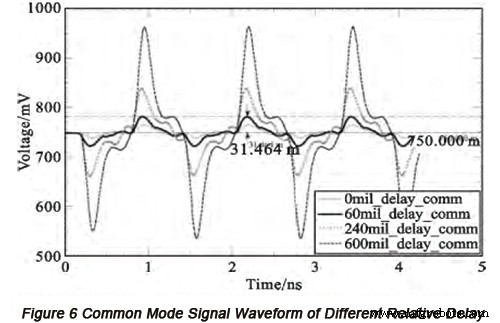
그림 6 기준, 위상 배치 증가로 파형에 뚜렷한 주기적 변동 발생, 범위 점진적 증가. 상대 지연 0.05T_r, 0.2T_r, 0.5T_r 시 측정된 공통 모드 신호 피크 값 각각 61mV, 176mV, 430mV, 최고값 최저값 7배. 최대 변동 범위 각각 4.3%, 12%, 29%.
결론적으로, 시뮬레이션 결과 수학 함수 다이어그램 분석 결과와 호환. 차동 쌍 간 상대 지연 0.05T_r 미만 시 신호 영향 매우 작음.
출력 단자 출력 신호 최소 클럭 주기 적용 상대 지연 제어 범위 추정. 부품 매뉴얼 기준 부품 최소 클럭 주기 1.25ns, 클럭 주파수 800MHz. 표 1 기준 상대 지연 6.3ps 이내, 전송선 길이 35mil 제어 필요. 이 값은 시뮬레이션 통해 얻은 0.05T_r 상대 지연 제어 범위보다 훨씬 작음. 따라서 추정 상대 지연 제어 범위가 상대적으로 보수적, 시뮬레이션 결과보다 더 구체적.
참고 자료
• 임베디드 애플리케이션 시스템 고속 PCB 설계 연구
• 고속 PCB 이미지 플레인 설계 방법
• 신호 무결성 고속 PCB 설계 과제와 해결책
• OrCAD PSpice로 PCB 시뮬레이션
• PCBCart 풀 피처 PCB 제조 서비스 - 다양한 부가 가치 옵션
• PCBCart 고급 PCB 조립 서비스 - 1개부터 시작



