전기 추진 혁신으로 나노로봇 속도 10만 배 가속
- 과학자들이 저비용, 비접촉 전기장 기술로 나노로봇 팔 제어 개척.
- 전기적 조향으로 극적인 속도 증가, 나노로봇 실시간 분자 제조 가능 수준 도달.
- 진단, 의약품 합성, 정밀 분자 조작 등 응용 분야 광범위.
뮌헨 공과대학 연구진이 DNA 기반 나노로봇을 기존 생화학 방법 대비 10만 배 빠르게 구동하는 전기 추진 시스템 개발, 완전 자율 분자 공장 가능성 열었습니다.
이 이정표는 외부 전기장으로 나노로봇 팔의 평면 회전과 제어를 최초 시연한 사례입니다.
DNA 오리가미 나노로봇
DNA 오리가미 발전으로 기능성 나노머신 대량 저비용 제작 가능해졌으나, 실용적 배치는 DNA 가닥, 효소, 빛 등으로 구동되는 느린 움직임으로 제한돼 왔습니다.
광학 집게, 자기 조작, 주사 탐침 기술 대비 전기 제어는 저렴한 비접촉 계측으로 몇 자릿수 빠른 움직임 제공.
이 연구에서 이전에 보고된 가장 빠른 DNA 모터 대비 5개 자릿수(10만 배) 속도 향상 달성.
전기장 구동 생체분자 작동
DNA 고유 음전하로 전기장 반응해 나노봇 정밀 조향 가능. 팀은 55×55nm 베이스 플레이트에 장착된 400nm 길이 팔 수백만 개 제작, 수평축 중심 무작위 회전 허용 유연한 관절 적용.
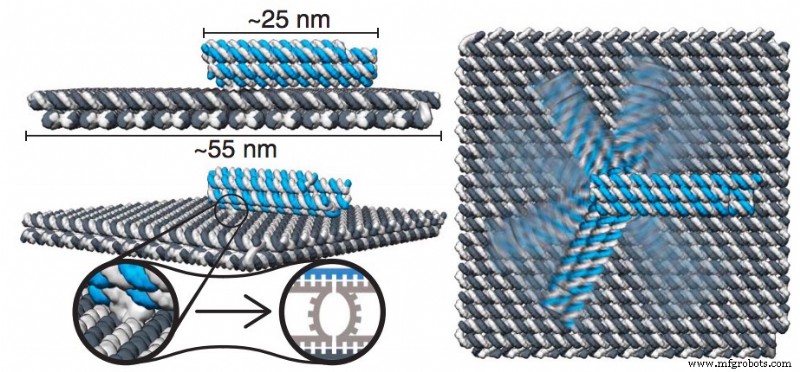
참조: Science, 2026 – 뮌헨 공과대학
팔 끝에 형광 염료 표지해 현미경으로 가시화. 전기장 방향 조정으로 밀리초 단위 가역적 팔 재배향 달성, 실용적 타임스케일에서 로코모션 개시.
응용 및 미래 방향
단순 수송 넘어 전기 추진 플랫폼은 생체분자에 힘 가할 수 있어 표적 약물 전달, 고처리량 진단, 칩상 화학 합성 길 열림.
수백만 나노봇 병렬 동작으로 특정 분석물 신속 스크리닝이나 복잡 분자 구조 조립 가능.
리소그래픽 패터닝과 자기조립 법 확장 통합으로 나노로봇 팔 확장 격자나 필라멘트 네트워크 생성, 대규모 하이브리드 시스템 촉진.
알고리즘적 자기조립으로 각기 다른 작업 맞춤형 다양한 로봇 플랫폼 생성, 리소그래픽 기판 패터닝으로 정밀 배향 제어 제공.
나노구조 제어 전극으로 개별 팔 조작 가능해 DNA 템플릿 합성과 고선택적 나노조작 길 열림.



