집에서 직접 만드는 DIY 숙제 작성 머신 (펜 플로터)
부품 및 소모품
Arduino UNO × 1 SG90 마이크로 서보 모터 × 1 SparkFun 스테퍼 모터 드라이버 보드 A4988 × 1
필요한 도구 및 장비
앱 및 온라인 서비스
프로젝트 소개
드로잉 로봇/펜 플로터/드로잉 머신은 유명한 AxiDraw의 오픈 하드웨어 버전으로, 거의 모든 평평한 표면에 글쓰기나 드로잉이 가능한 펜 플로터입니다. 펜, 영구 마커, 연필 등 다양한 필기구를 사용해 무한한 응용이 가능합니다.
독특한 디자인의 라이팅 헤드가 머신 밖으로 확장되어 머신보다 큰 물체에도 드로잉할 수 있습니다. 최대 장점은 코어 XY 확장 설계 덕분에 책을 머신 위에 올려놓고 작업할 수 있다는 점입니다.
이 드로잉 로봇은 아두이노 우노 컨트롤러, CNC 쉴드, GRBL 펌웨어로 구동되며, 상용 AxiDraw와 유사합니다.
부품 구매처와 기보유 부품에 따라 제작 비용은 $75~입니다.
내 모든 프로젝트: https://www.diyprojectslab.com/
최대 드로잉 영역: 24 × 30 cm.
Thank You NextPCB
NextPCB의 도움과 지원으로 이 프로젝트를 성공적으로 완료했습니다. PCB 프로젝트가 있다면 그들의 웹사이트를 방문해 흥미로운 할인과 쿠폰을 받아보세요.
무료 배송 $0 PCB 프로토타입: 링크
추수감사절/크리스마스 럭키 드로우 100% 당첨: 링크
1단계: 부품 및 자재
기계 부품:
Nema 17 스테퍼 모터 2개
X축용 M8 × 450mm 리니어 로드 2개
Y축용 M8 × 350mm 리니어 로드 2개
Z축용 3mm 리니어 로드 2개 (구형 CD-ROM에서 재활용 가능)
M8 × 480mm 나사 로드 1개
LM8UU 베어링 8개
SG90 서보 1개
스프링 5mm (볼펜 스프링 활용)
GT2 풀리 16톱니 2개
624zz 베어링 5개
2000mm GT2 벨트 1개
Arduino Uno 1개
CNC 쉴드 1개
A4988 스테퍼 드라이버 (히트싱크 포함) 2개
점퍼 6개
12V 2A 파워 서플라이 1개
너트: M3-0.5 7개, M4-0.7 5개, 5/16in-18 4개
나사: 필립스 M3-0.5×16mm 13개, M3-0.5×6mm 4개, M4-0.7×35mm 5개, 육각 M3-0.5×20mm 1개
와셔: 5/16in 4개, M3 4개
2단계: 3D 프린팅
Thingiverse에서 파일 다운로드
Cura 또는 다른 슬라이서에서 3D 모델 열기
모든 부품 75% 인필 (70~100% 모두 괜찮음)
레이어 높이 0.10~0.20mm로 프린트
PLA 필라멘트 사용
펜 홀더, 슬라이더, X_Support_L, X_Support_R에 서포트 사용
가장 긴 부품 약 10시간, 가장 짧은 부품 약 30분 소요 PLA로 충분. 200°C, BuildTak에서 프린트. 래프트/브림 불필요. 펜 홀더와 Z축 엔드 플레이트만 서포트 권장
3단계: X축 조립
(2) 350mm와 (2) 450mm 리니어 로드가 필요합니다.
(2) 450mm 리니어 로드를 X-서포트 파트에 삽입삽입 구멍이 거칠면 둥근 줄로 다듬기
고무 망치로 로드 삽입 도움
나사 로드를 아래 구멍에 삽입하고 양쪽에 5/16인치 와셔와 너트 체결
4단계: X축 베어링 조립
LM8UU 베어링을 탑/바텀 클램셸 제자리에 밀어 넣기 (각각 4개씩)
624zz 베어링 4개를 3D 프린트 아이들러 풀리에 장착. 5번째는 Y축 조립 시 사용
X축 (캐리지) 조립: M3-0.5×20mm 나사 4개, M3 너트 4개, M3 와셔 4개, 아이들러 풀리가 장착된 624zz 베어링 4개 사용. 나사에 와셔 통과, 베어링에 걸치고 너트로 고정X축 (X-서포트) 조립: 클램셸을 450mm X축 리니어 로드에 슬라이드. 고무 망치로 마지막 X-서포트 부착. 로드가 양쪽으로 동일하게 돌출되게 함. 나사 로드 다른 끝을 X-서포트 구멍에 통과시키고 마지막 너트/와셔 세트로 고정. X-서포트당 필립스 M3-0.5×16mm 나사 2개로 리니어 로드 미끄러짐 방지
5단계: Y축 조립
Y-백:
(2) 350mm 리니어 로드를 Y-백 파트에 고무 망치로 삽입
M4-0.5×35 나사 1개, M4 너트 1개, 5번째 624zz 베어링 준비
M3-0.5×16 나사 2개로 리니어 로드 고정
나사를 Y-백 파트에 통과시킬 때 베어링 함께 슬라이드
Y-프론트:
리니어 로드/Y-백 어셈블리를 LM8UU 베어링에 슬라이드하고 고무 망치로 Y-프론트 파트 부착
6단계: X-Y축 벨트 조립
니들 노즈 플라이어로 GT2 벨트를 클램셸에 쉽게 안내
벨트 양끝을 베이스 슬라이더의 '톱니'에 통과
벨트는 팽팽하게, 헐겁지 않게
벨트 장착 후 클램셸이 쉽게 움직이지 않는 것은 정상
7단계: Z축 조립
(2) 3mm 리니어 로드와 3D 프린트 파트 (슬라이더, 펜 홀더, 베이스 슬라이드, 3mm 엄지 나사) 준비
육각 M3-0.5×20mm 나사와 미터 엄지 나사를 결합, 슈퍼글루로 고정
M3-0.5×16mm 나사 3개로 베이스 슬라이드를 Y-프론트 파트에 고정 (M3-0.5 너트 3개 필요할 수 있음)
슬라이더와 펜 홀더를 결합해 한 조각으로 만듦
새 파트와 (2) 3mm 리니어 로드로 로드를 구멍에 통과. 두 파트 사이에 작은 스프링 배치해 슬라이더를 들어올리는 압력 생성. 적절한 압력이 될 때까지 스프링 길이 조절
8단계: 전자부품
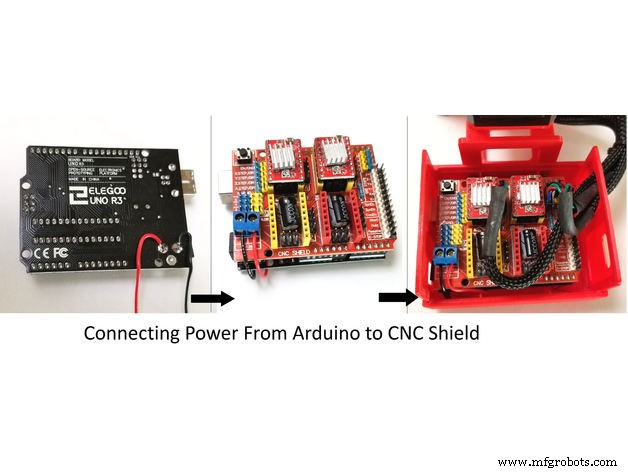
아두이노 우노 CNC 쉴드 사용 권장
A4988 스테퍼 모터 드라이버 4개
A4988 드라이버용 익스팬션 보드
아두이노 우노: 히트싱크를 A4988 드라이버에 부착
4개 A4988 드라이버를 익스팬션 보드에 장착, 아두이노와 연결 후 배선 완료
쉴드에 내장된 마이크로스테핑 제어로 1/16 또는 1/32 스텝까지 제어 가능 (대형 CNC는 풀/하프 스텝). 정밀도 향상되나 모터 발열 증가
모드 핀 쇼트로 마이크로스테핑 모드 설정. 조합별 해상도 차트 참조
쉴드 프로그래밍 후 A4988 드라이버 장착 및 나머지 전자부품 배선
스테퍼 모터 코일 찾기: 멀티미터로 두 선 간 저항 측정. 저항 있으면 코일. 회로도에서 동색 선이 한 코일
9단계: 소프트웨어
필수 소프트웨어:
Inkscape (그래픽 디자인 소프트웨어, 그리기/가져오기)
Inkscape MI GRBL 익스텐션 (그래픽을 G-코드로 변환)
Universal G Code Sender (G-코드를 로봇에 전송해 드로잉 동작 유발)
GRBL (아두이노 우노에 프로그래밍되는 펌웨어)
다운로드 링크:
전체 설정 방법은 영상 참조
10단계: 드로잉 머신 작동
(작동 영상 및 사진 참조)
코드
grbl 코드
/***********************************************************************
이 스케치는 Grbl을 328p 기반 아두이노에 컴파일/업로드합니다!
사용법:
- Grbl 소스 코드를 아두이노 IDE에 임포트했는지 확인 (Github 웹사이트에 상세 지침)
- 툴 드롭다운에서 아두이노 보드와 시리얼 포트 선택
참고: Grbl은 우노 같은 328p 기반 아두이노만 공식 지원. 다른 보드는 작동 안 할 수 있음!
- '업로드' 클릭. 끝!
고급 사용자: Grbl이 할 수 있는 다른 것들을 보려면, 아두이노 IDE가 Grbl 소스 파일을 저장한 파일 시스템 위치로 이동해 'config.h' 파일을 텍스트 에디터로 여세요. 수십 개의 기능 설명과 #define이 있습니다. #define을 주석 처리/해제하거나 값 변경 후 저장하고 '업로드' 클릭.
Copyright (c) 2015 Sungeun K. Jeon
MIT 라이선스로 배포. license.txt 참조.
***********************************************************************/
#include <grbl.h> // 이 파일 수정 금지!
회로도